
游戏 AI / 系统课时
给 Steering 加可视化调试
给 Steering 加可视化调试
Steering 系统最难排查的地方不是“没有结果”,而是结果看起来像随机抖动。最有效的办法是把期望速度、邻居范围、预测点和最终转向力直接画到场景里,让每一帧的决策过程都可观察。
学习目标
- 能为 Steering 的关键中间量设计统一的调试快照
- 能用不同图形区分速度、力、邻域和预测信息
- 能通过冻结单帧快速判断异常来自哪一层
先把不可见的决策量变成图形
至少应显示四类信息:desiredVelocity 表示行为希望角色怎样移动,finalSteering 表示多个行为合成后的最终转向,neighborRadius 表示本帧查询邻居的空间范围,predictionPoint 表示 Pursue、Evade 或前向检测等算法实际使用的预测位置。
这些量不要只写到日志里。日志适合看数值,但很难回答“这个向量为什么朝这里”“这个邻居为什么被选中”这类空间问题。把它们叠加到游戏世界中,异常通常会立刻显现。
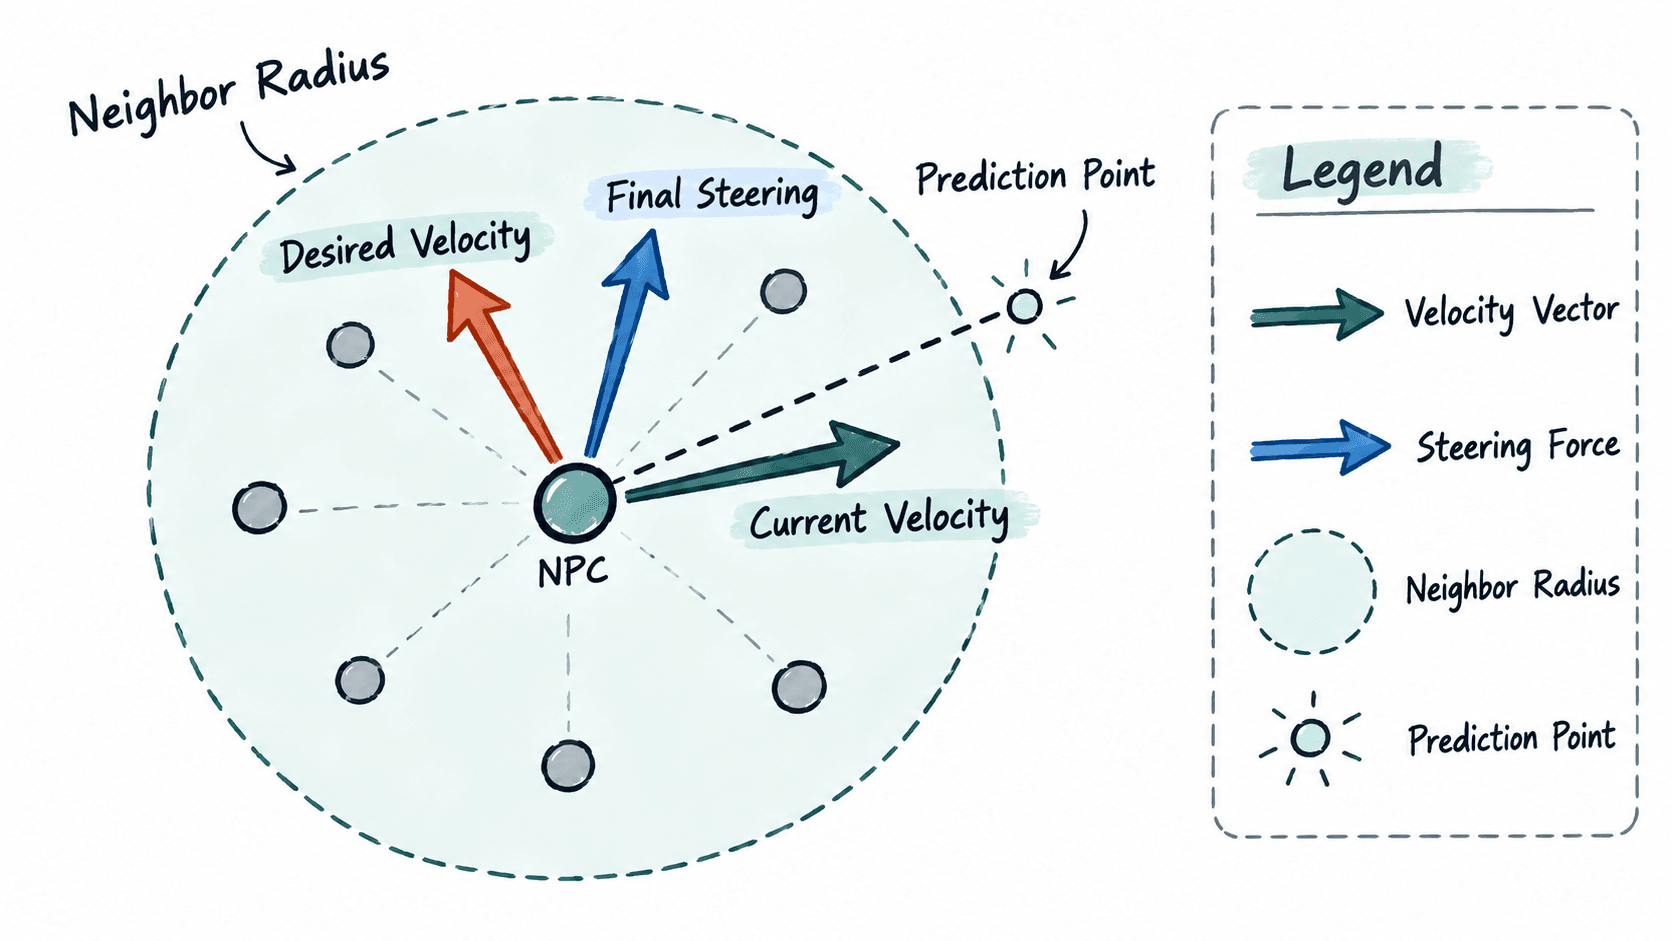
用统一快照收集调试数据
推荐先把算法内部状态整理成一个调试快照,再交给渲染层。这样 Steering 计算代码只负责产出数据,场景绘制代码只负责显示,不会把调试逻辑散落到每个行为里。
下面示例用 JavaScript 构造一帧调试快照,并生成待绘制的图元数据。实际引擎中可以把 line、circle、point 映射到 Gizmo、DebugDraw 或自研调试绘制接口。
function buildDebugPrimitives(snapshot) {
  const {
    position,
    desiredVelocity,
    finalSteering,
    neighborRadius,
    predictionPoint
  } = snapshot;

  const add = (a, b) => ({ x: a.x + b.x, y: a.y + b.y });

  return [
    {
      type: "line",
      label: "desiredVelocity",
      from: position,
      to: add(position, desiredVelocity)
    },
    {
      type: "line",
      label: "finalSteering",
      from: position,
      to: add(position, finalSteering)
    },
    {
      type: "circle",
      label: "neighborRadius",
      center: position,
      radius: neighborRadius
    },
    {
      type: "point",
      label: "predictionPoint",
      position: predictionPoint
    }
  ];
}

const snapshot = {
  position: { x: 10, y: 5 },
  desiredVelocity: { x: 3, y: 1 },
  finalSteering: { x: 1, y: -2 },
  neighborRadius: 6,
  predictionPoint: { x: 15, y: 8 }
};

for (const primitive of buildDebugPrimitives(snapshot)) {
  console.log(primitive.type, primitive.label);
}
预期输出:
line desiredVelocity
line finalSteering
circle neighborRadius
point predictionPoint
真正渲染时不必把所有量永久打开。调试模式应支持按类别启用,例如只看邻居查询、只看避障检测,或只看最终合力,否则几十个 NPC 同时显示全部图元会迅速变得不可读。
让不同图元表达不同语义
图形的重点不是“好看”,而是让你一眼分辨数据属于哪一层。速度和力都可以画箭头,但应采用稳定的线型或标签规则;邻域应使用圆或扇形;预测点和碰撞命中点应使用点标记。
| 调试量 | 推荐图形 | 重点观察 |
|---|---|---|
| 当前速度 | 实线箭头 | 实际运动方向是否与期望一致 |
| 期望速度 | 箭头 | 单个行为给出的目标方向 |
| 最终转向 | 粗箭头 | 多行为合成后是否发生方向突变 |
| 邻居范围 | 圆或扇形 | 边界附近成员是否反复进出 |
| 预测点 | 点加虚线 | 预测距离是否过远或突然跳变 |
冻结单帧看清一次异常
发现抖动或转向突变后,不要只盯着实时画面。更有效的方法是冻结异常帧,并按“输入、中间结果、最终输出”检查:先确认邻居集合和障碍命中是否正确,再看各行为分别产生什么向量,最后看加权或优先级组合后的 finalSteering。
如果单个行为方向就错了,问题在行为本身;如果单个行为都合理但最终方向异常,重点检查权重、截断、优先级和最大力限制;如果向量正确而角色运动仍异常,再继续检查积分、碰撞修正或动画根运动。
调试功能要与运行逻辑解耦
可视化必须是“观察系统”,不能反过来改变 Steering 结果。不要为了绘制邻居范围再次执行一次邻居查询,也不要在 DebugDraw 中重新计算预测点,否则你看到的可能不是本帧真实参与决策的数据。
最稳妥的做法是让 Steering 在计算结束时保存只读快照,渲染阶段只消费快照。这样关闭调试后不会影响行为结果,打开调试时看到的也正是这一帧真正使用过的数据。