
游戏 AI / 系统课时
为什么加权求和最容易失控
为什么加权求和最容易失控
把 Seek、Wander、Separation 等 Steering 行为直接按权重相加,代码看起来最简单,但角色很容易出现速度忽快忽慢、转向抖动甚至互相“打架”。本课会从向量叠加的实际结果出发,说明失控的原因,并用限幅与职责拆分把组合行为收回到可控范围。
学习目标
- 看懂多个 Steering 输出叠加后为什么会放大速度与转向
- 区分“权重过大”和“行为方向冲突”这两类问题
- 用加权求和、限幅和调试指标构建可控的基础组合器
加权求和到底在算什么
单个 Steering 行为通常返回一个期望加速度向量。组合时最直观的做法,是给每个行为一个权重,再把结果相加:final = seek * 0.7 + separation * 1.2 + wander * 0.4。
问题在于,权重只决定“贡献大小”,不会理解行为之间的语义。如果 Seek 想向东、Separation 想向西北、Wander 又随机偏向南方,最终向量只是几股力的几何合成。它可能比任意单个行为都大,也可能在相邻帧中因为某个行为轻微变化而突然换方向。
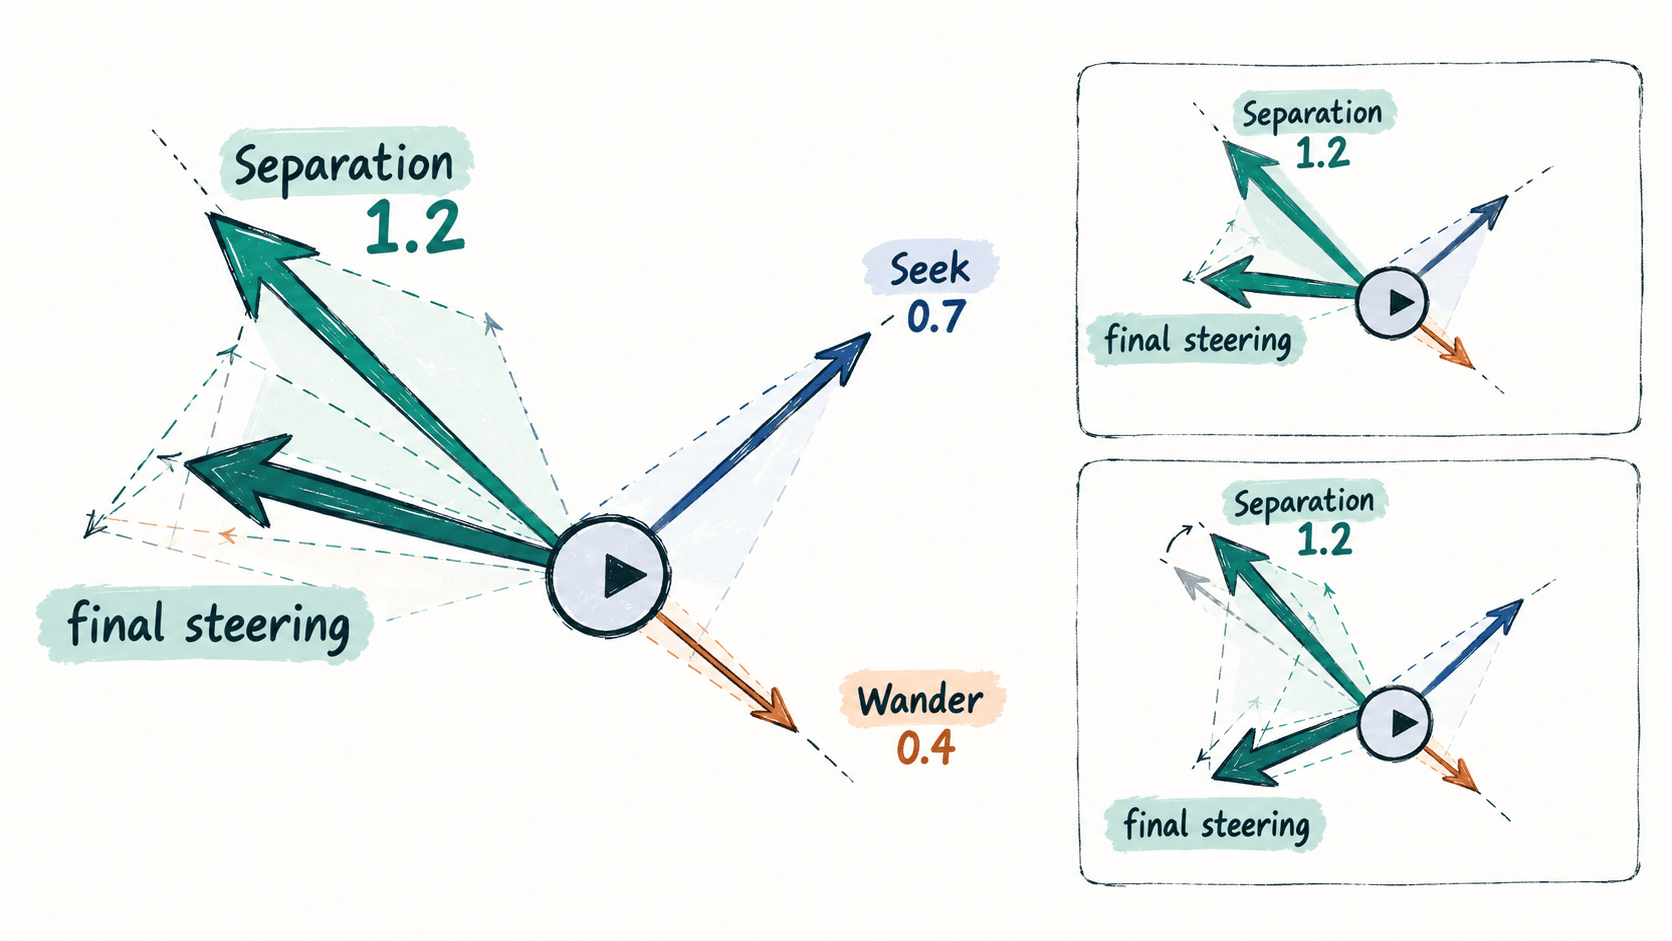
权重不是“百分比”。例如三个权重之和为 2.3,并不意味着最终结果会自动归一化为 100%。如果三个向量方向接近,合力会直接叠加,最终加速度可能远超角色允许的上限。
两种最常见的失控
第一种是同向放大。多个行为恰好朝近似方向输出,例如 Seek 与 Cohesion 都想把角色拉向群体中心,叠加后会让角色突然加速。只调低某一个权重往往治标不治本,因为场景变化后别的行为仍可能再次同向。
第二种是方向争夺。例如 Seek 持续指向目标,而 Separation 在邻居靠近时突然反向。两个向量大小接近时,最终方向会对输入噪声非常敏感,角色就会左右摆动。
用代码看见问题
下面用一个最小 Python 示例模拟三个 Steering 输出。先做加权求和,再限制最大加速度。这个限幅不能解决所有冲突,但能阻止数值无限放大。
from math import hypot

def add(a, b):
    return (a[0] + b[0], a[1] + b[1])

def scale(v, weight):
    return (v[0] * weight, v[1] * weight)

def limit(v, max_length):
    length = hypot(v[0], v[1])
    if length == 0 or length <= max_length:
        return v
    factor = max_length / length
    return (v[0] * factor, v[1] * factor)

seek = (3.0, 0.0)
separation = (2.0, 1.0)
wander = (1.0, -0.5)

weighted = (0.0, 0.0)
weighted = add(weighted, scale(seek, 0.7))
weighted = add(weighted, scale(separation, 1.2))
weighted = add(weighted, scale(wander, 0.4))

limited = limit(weighted, 3.0)

print(f"weighted=({weighted[0]:.2f}, {weighted[1]:.2f})")
print(f"limited=({limited[0]:.2f}, {limited[1]:.2f})")
预期输出:
weighted=(4.90, 1.00)
limited=(2.94, 0.60)
原始合力长度已经超过 3.0,限幅后才回到角色允许的最大加速度。注意,限幅只处理“过大”,并不会判断 Seek 和 Separation 谁更重要。
让组合器保持可解释
一个可维护的组合器至少要做三件事:先记录每个行为的原始向量和权重,再计算合力,最后统一做最大加速度限制。这样你才能回答“是哪一个行为把角色推偏了”。
调试时建议持续观察 rawLength、weightedLength 和 finalLength。如果 weightedLength 经常远大于上限,说明组合长期依赖限幅;如果 weightedLength 不大但方向频繁变化,问题更可能是行为冲突而不是权重总量。
加权求和适合多个低风险、可以同时成立的软目标,例如轻微 Wander、Cohesion 和 Alignment。只要其中出现“必须立即执行”的行为,例如即将碰撞的避障,就不该继续让它和其他行为平等相加,而应改用优先级或分层组合。