
游戏 AI / 系统课时
用行为权重控制移动意图
用行为权重控制移动意图
当 NPC 同时受到追目标、避障和群体分离等行为影响时,真正困难的不是“有没有这些力”,而是“谁在当前场景里更重要”。本节用加权合成把多个 Steering 行为变成可调参数,并说明权重何时有效、何时应该改用优先级策略。
学习目标
- 理解行为权重如何改变多个 Steering 力的相对影响。
- 实现 Seek、Avoidance、Separation 的加权合成与最终限幅。
- 能根据追踪、避障和拥挤现象定位权重配置问题。
权重控制的是行为影响力
假设三个行为已经分别计算出转向力:F_seek 负责朝目标移动,F_avoid 负责远离障碍,F_separation 负责和邻居保持距离。最直接的组合方式是给每个行为一个权重,再把结果相加:
权重不是“开关”,而是相对影响力。把 Avoidance 从 1.0 调到 2.0,表示同样大小的避障力会对最终方向产生两倍影响;但如果它本身几乎没有输出,单纯提高权重也不会凭空产生避障效果。
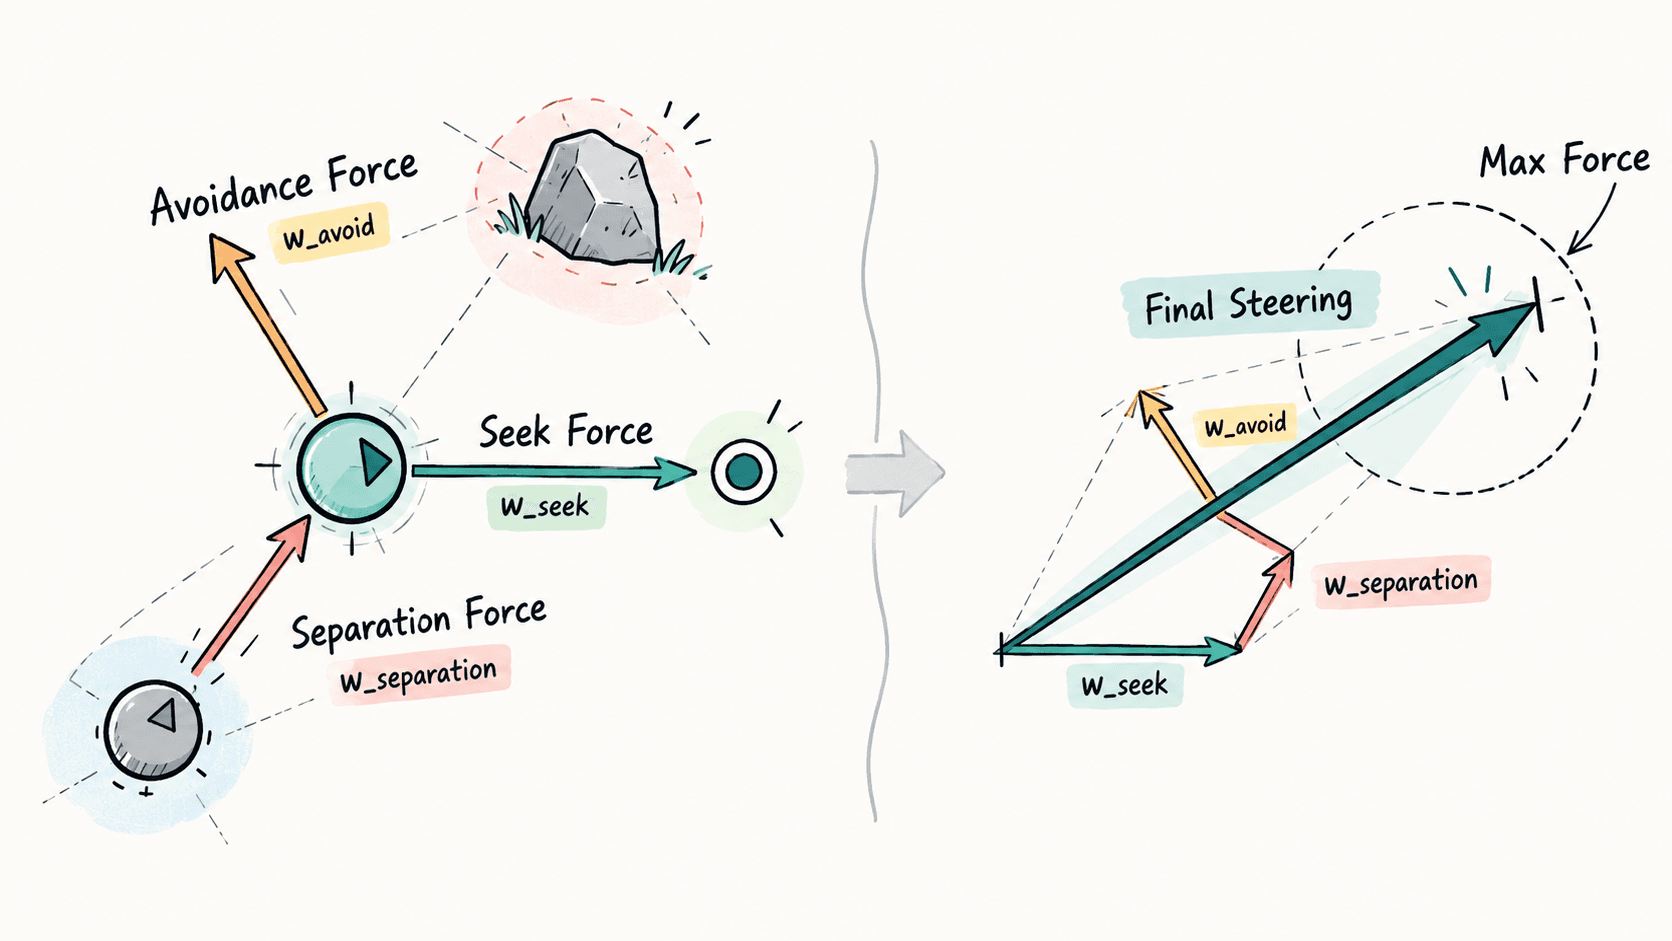
加权之前要先统一行为输出的语义。若一个行为输出“方向单位向量”,另一个输出“带强度的转向力”,它们即使都乘权重也不可直接比较。工程里通常让各行为都返回同一种转向量,再由组合器统一处理。
用加权合成得到最终转向力
下面的示例把三种行为力按配置合成,并在最后统一限制最大转向力。限幅放在加权求和之后,可以避免多个行为同时增强时让 NPC 瞬间产生过大的加速度。
from dataclasses import dataclass
import math

@dataclass(frozen=True)
class Vec2:
    x: float
    y: float

    def __add__(self, other: "Vec2") -> "Vec2":
        return Vec2(self.x + other.x, self.y + other.y)

    def __mul__(self, scale: float) -> "Vec2":
        return Vec2(self.x * scale, self.y * scale)

    def length(self) -> float:
        return math.hypot(self.x, self.y)

    def clamp_length(self, max_length: float) -> "Vec2":
        length = self.length()
        if length <= max_length or length == 0.0:
            return self
        scale = max_length / length
        return self * scale

WEIGHTS = {
    "seek": 0.8,
    "avoidance": 1.6,
    "separation": 1.2,
}

def blend_steering(
    seek: Vec2,
    avoidance: Vec2,
    separation: Vec2,
    max_force: float,
) -> Vec2:
    # 各行为先按自身规则计算力,再在组合层只负责“加权 + 限幅”。
    combined = (
        seek * WEIGHTS["seek"]
        + avoidance * WEIGHTS["avoidance"]
        + separation * WEIGHTS["separation"]
    )
    return combined.clamp_length(max_force)

def main() -> None:
    seek = Vec2(1.0, 0.0)
    avoidance = Vec2(-0.4, 0.9)
    separation = Vec2(-0.3, -0.2)

    steering = blend_steering(
        seek=seek,
        avoidance=avoidance,
        separation=separation,
        max_force=1.0,
    )
    print(f"final steering = ({steering.x:.3f}, {steering.y:.3f})")
    print(f"length = {steering.length():.3f}")

if __name__ == "__main__":
    main()
预期输出
final steering = (-0.164, 0.986)
length = 1.000
这个结果说明:虽然 Seek 向右,但更高权重的避障力把最终方向拉向左上;同时最终长度被限制为 1.0。实际游戏里可以把 WEIGHTS 放进角色配置、数据表或编辑器参数中,让不同 NPC 使用不同移动风格。
把权重做成可调参数
调参时不要一次改所有值,否则很难知道哪项变化真正改善了行为。更稳妥的顺序是先确定每个行为单独工作正常,再逐项加入组合:
- 只开
Seek,确认 NPC 能稳定接近目标。 - 加入
Avoidance,逐步提高权重,直到能可靠绕开障碍且不过度偏航。 - 最后加入
Separation,只调到能避免重叠,不要让群体互相“弹飞”。 - 观察最终转向力是否长期触发
max_force;若持续饱和,说明权重总量可能过高。
权重也可以随状态变化。例如正常巡逻时降低 Avoidance,狭窄通道中提高它;战斗撤退时降低 Seek、提高 Separation。但状态切换最好做平滑插值,避免权重瞬间跳变导致方向突变。
高权重不等于绝对优先
加权合成的本质是“折中”。即使 Avoidance 权重很高,只要其他行为方向相反且总贡献更大,最终向量仍可能朝障碍物偏移。因此,必须保证安全的行为不要只靠大权重兜底。
当避障属于硬约束时,可以采用分层策略:先检查高优先级的碰撞风险,有风险就只执行避障或限制其他行为;没有风险时再进入 Seek、Cohesion 等普通行为的加权组合。权重适合表达“偏好强弱”,优先级更适合表达“这个条件满足时绝不能让步”。
最终目标不是找到一组“万能权重”,而是让每种行为的输出尺度一致、组合规则可解释,并能通过场景状态有控制地调整影响力。