
游戏 AI / 系统课时
路径跟随和局部 Steering 怎么配合
路径跟随和局部 Steering 怎么配合
全局寻路已经给出一串路径点后,NPC 仍可能在拐角撞墙、被动态障碍卡住,或为了追下一个点突然急转。本节把“路径决定往哪里走”和“Steering 决定这一帧怎么走”拆开,并用局部目标与拐点切换规则把两层控制接起来。
学习目标
- 区分全局路径规划与局部 Steering 的职责边界。
- 实现路径点推进、局部 Seek 与 Avoidance 的组合。
- 理解拐点切换过早、过晚分别会造成什么移动问题。
全局路径只回答往哪里走
路径规划器通常输出一串路点或折线,它解决的是拓扑和可达性问题,例如“从房间 A 绕过墙体到房间 B”。它不适合每帧处理附近玩家、移动箱子、其他 NPC 或转向惯性。
局部 Steering 则只看一个较短时间窗口:当前应该朝哪个局部目标加速、附近有没有障碍、是否需要和邻居保持距离。两层配合时,路径层提供“参考方向”,Steering 层把这个方向和局部约束组合成最终转向力。
| 层级 | 主要输入 | 主要输出 |
|---|---|---|
| 全局路径 | 地图、导航网格、起点终点 | 路点序列或路径折线 |
| 路径跟随 | 当前位姿、当前路点、到点半径 | 当前局部目标 |
| 局部 Steering | 局部目标、障碍、邻居、速度 | 本帧转向力 |
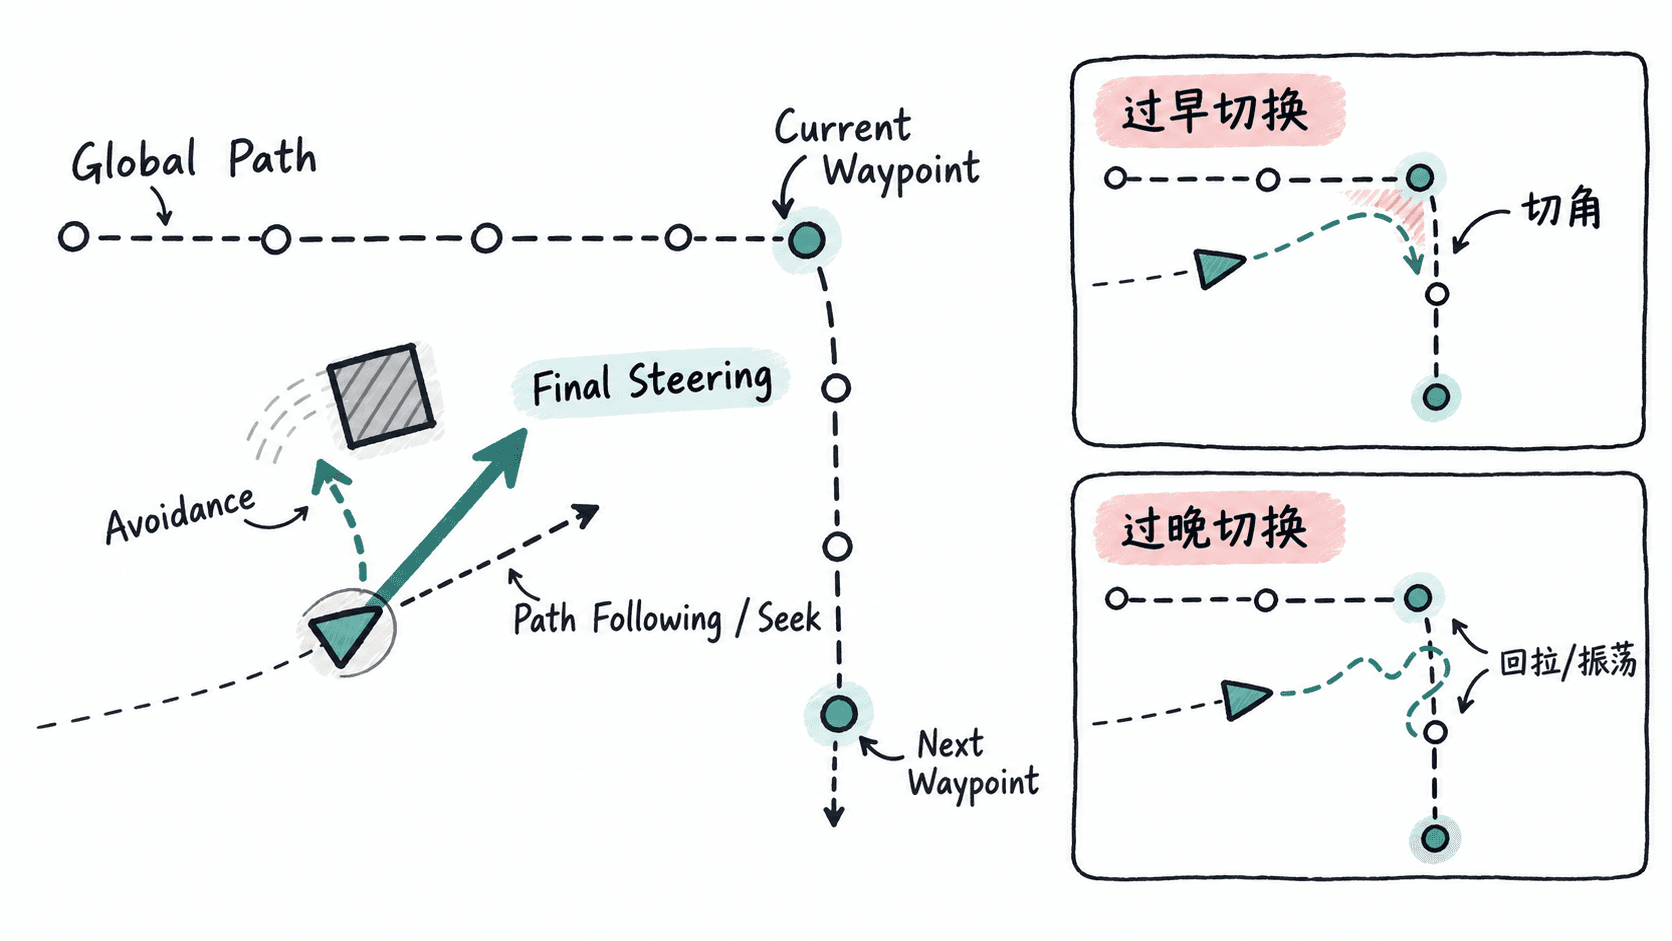
这样做的关键是:局部 Steering 不应该自己重新发明全局路线,全局路径也不应该直接控制角色速度。两层通过“当前局部目标”连接,职责才能保持稳定。
用到点半径推进路径点
最简单可靠的路径跟随方式,是维护当前路点索引。当角色进入路点半径后再推进到下一个路点;这一帧真正送给 Steering 的目标,是推进后的当前路点。
下面示例模拟角色接近一个直角拐点。角色先抵达 (4, 0) 附近,因此路径索引推进到 (4, 4);随后局部 Seek 与避障力一起生成最终转向。
from dataclasses import dataclass
import math

@dataclass(frozen=True)
class Vec2:
    x: float
    y: float

    def __add__(self, other: "Vec2") -> "Vec2":
        return Vec2(self.x + other.x, self.y + other.y)

    def __sub__(self, other: "Vec2") -> "Vec2":
        return Vec2(self.x - other.x, self.y - other.y)

    def __mul__(self, scale: float) -> "Vec2":
        return Vec2(self.x * scale, self.y * scale)

    def length(self) -> float:
        return math.hypot(self.x, self.y)

    def normalized(self) -> "Vec2":
        length = self.length()
        if length == 0.0:
            return Vec2(0.0, 0.0)
        return Vec2(self.x / length, self.y / length)

    def clamp_length(self, max_length: float) -> "Vec2":
        length = self.length()
        if length <= max_length or length == 0.0:
            return self
        return self * (max_length / length)

def advance_waypoint(
    position: Vec2,
    path: list[Vec2],
    index: int,
    arrive_radius: float,
) -> int:
    # 一次更新允许连续越过已到达的短路段,避免高速度时卡在旧路点。
    while index < len(path) - 1:
        if (path[index] - position).length() > arrive_radius:
            break
        index += 1
    return index

def main() -> None:
    path = [Vec2(0.0, 0.0), Vec2(4.0, 0.0), Vec2(4.0, 4.0)]
    position = Vec2(3.7, 0.1)
    current_index = 1

    current_index = advance_waypoint(
        position=position,
        path=path,
        index=current_index,
        arrive_radius=0.5,
    )
    local_target = path[current_index]

    seek_force = (local_target - position).normalized()
    avoidance_force = Vec2(-0.6, 0.0)

    # 路径给出主方向,局部避障只在这一帧修正主方向。
    final_steering = (
        seek_force + avoidance_force * 1.3
    ).clamp_length(1.0)

    print(f"waypoint index = {current_index}")
    print(f"local target = ({local_target.x:.1f}, {local_target.y:.1f})")
    print(
        "final steering = "
        f"({final_steering.x:.3f}, {final_steering.y:.3f})"
    )

if __name__ == "__main__":
    main()
预期输出
waypoint index = 2
local target = (4.0, 4.0)
final steering = (-0.576, 0.817)示例中的最终转向暂时向左上偏,是因为动态避障在修正“向上走”的路径意图。障碍消失后,Avoidance 输出会减小,角色自然重新贴回路径,而不需要重新计算整条路线。
拐点最容易暴露切换问题
到点半径太小,NPC 可能已经越过拐点却仍追着旧路点回头;速度较高时,这会表现为左右摆动。半径太大则会提前切到下一个路点,角色从拐角内侧直接“切角”,甚至穿过不可通行区域。
比较实用的处理方式是同时控制三个量:到点半径、拐点附近速度、局部目标距离。尖锐转弯时可以在接近路点前降低期望速度,让角色有时间完成转向;较平缓的折线则可以把局部目标放到路径前方一点,减少逐点追踪造成的折线感。
什么时候需要重新寻路
局部 Steering 适合处理短时、局部、可绕开的变化,例如另一个 NPC 横穿路径或一个移动障碍短暂挡路。如果角色已经明显偏离路径、目标区域不可达,或局部避障连续一段时间都无法前进,就不应继续靠 Steering 硬扭方向。
此时应把问题交还给全局路径层:从当前位置重新寻路,再让路径跟随器从新路径的起始段继续提供局部目标。这样全局层负责“路线失效”,局部层负责“路线仍有效时的即时修正”,两者不会互相抢控制权。