
游戏 AI / 系统课时
避障失效时先检查哪几个参数
避障失效时先检查哪几个参数
避障看起来“完全没反应”或“突然猛转”时,通常不是算法整体失效,而是检测方向、预测距离、避障权重和最大转向力之间有一项不匹配。本节建立一套固定排查顺序,让你能从检测结果一路定位到最终施加的转向力。
学习目标
- 按正确顺序检查检测方向、预测距离、避障权重和最大转向力
- 区分“没有检测到障碍”和“检测到了但转不动”两类故障
- 用中间变量和可视化辅助线验证避障链路
先把故障分成检测问题和转向问题
排查避障时,不要一开始就反复调权重。第一步应该确认障碍是否真正进入检测区域,然后再检查检测结果是否被转换成足够大的 steering force。
推荐按照下面的顺序定位:
- 检测方向是否与单位实际移动方向一致。
- 预测距离是否足以覆盖当前速度下的制动和转向时间。
- 避障力在多个行为混合后是否仍有足够权重。
- 最终 steering force 是否被最大转向力过早截断。
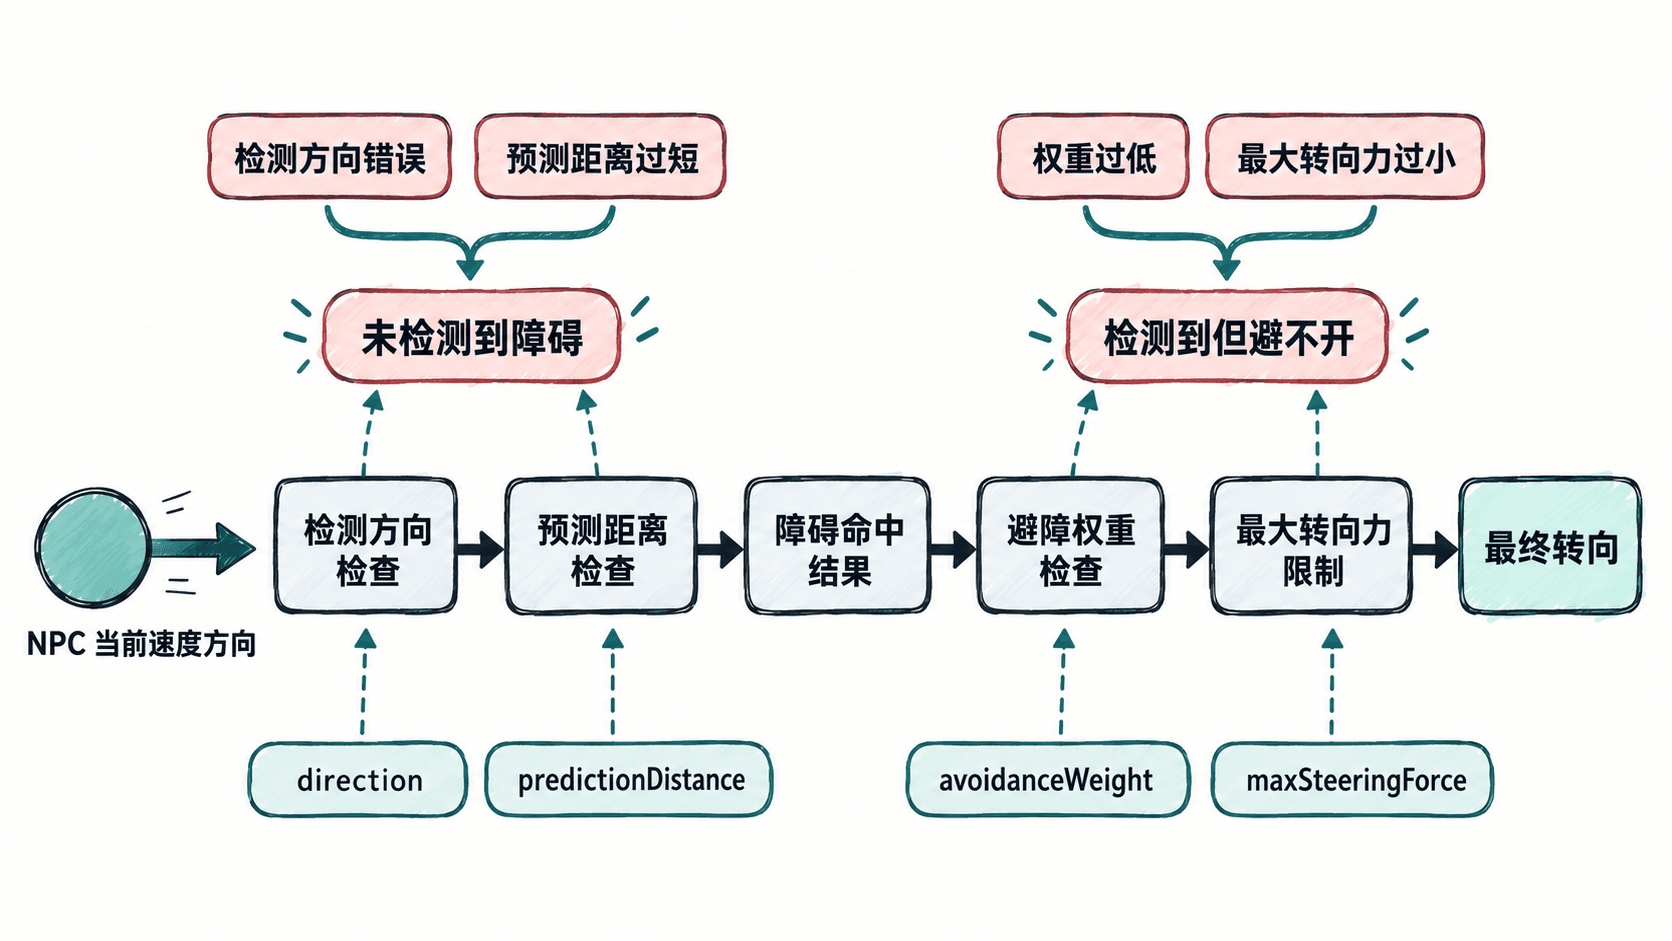
这套顺序的关键在于:先证明感知成立,再讨论力是否足够。如果调试日志已经显示没有障碍命中,继续增大避障权重不会产生任何效果。
检测方向先跟实际速度对齐
很多避障算法会沿前进方向建立射线、胶囊体或局部检测区域。这里最常见的问题,是检测方向取了角色朝向,而角色实际上正侧滑、倒退,或者转向动画还没有跟上速度方向。
如果 NPC 的移动由速度向量驱动,优先使用归一化后的 velocity 作为检测方向。当速度非常小时,再退化到角色朝向,避免对零向量做归一化。
调试时至少记录或绘制三项:当前位置、当前速度方向、检测终点。肉眼确认检测线确实指向 NPC 即将到达的位置,比直接猜参数有效得多。
预测距离要随着速度增加
固定预测距离在低速时可能正常,高速时却经常来不及避障。原因是单位每帧移动得更远,但感知距离没有变化,于是障碍刚进入检测区域,角色已经没有足够空间完成转向。
一种实用方式是给预测距离设置基础值,并根据速度增加额外距离,例如:
predictionDistance = baseDistance + speed * lookAheadTime
这里的 lookAheadTime 表示希望提前多少秒看到前方障碍。它不是越大越好:预测过远会让单位对遥远障碍过早反应,产生蛇形路线或无意义绕行。
可以先让检测距离覆盖“当前速度下约 0.5~1 秒的移动距离”,再根据角色转向能力调整。高速、转向慢的单位通常需要更长预测距离。
权重和最大转向力决定能不能真正躲开
确认障碍已经被检测到后,再看 avoidance force 有没有在行为混合阶段被削弱。例如单位同时执行 Seek、Arrive 和 Separation,如果 Seek 的权重大,而避障权重很低,最终合力仍可能继续指向障碍。
还要区分两个容易混淆的参数:
- avoidanceWeight:决定避障行为在混合阶段有多重要。
- maxSteeringForce:决定所有行为合成后,单帧允许施加多大的转向修正。
避障权重已经很大,但 maxSteeringForce 很小,表现通常是“知道要躲,但拐不过去”;反过来,最大转向力足够而避障权重太低,则会表现为目标行为持续压过避障行为。
用一个探针验证整条参数链路
下面的 Python 示例模拟最小避障探针:角色沿 X 轴前进,先判断障碍是否位于预测范围内,再计算避障力,并观察权重放大后是否被最大转向力截断。
import math

velocity = (3.0, 0.0)
obstacle = (4.0, 0.7)
base_distance = 2.0
look_ahead_time = 1.0
avoidance_radius = 1.0
avoidance_weight = 4.0
max_steering_force = 2.0

speed = math.hypot(*velocity)
forward = (velocity[0] / speed, velocity[1] / speed)
prediction_distance = base_distance + speed * look_ahead_time

# 把障碍位置分解为沿前进方向的投影距离和侧向距离。
projection = obstacle[0] * forward[0] + obstacle[1] * forward[1]
lateral_x = obstacle[0] - forward[0] * projection
lateral_y = obstacle[1] - forward[1] * projection
lateral_distance = math.hypot(lateral_x, lateral_y)

detected = 0.0 < projection <= prediction_distance and lateral_distance <= avoidance_radius

# 示例中障碍在角色上方,因此避障力沿负 Y 方向。
weighted_force = (0.0, -avoidance_weight) if detected else (0.0, 0.0)
force_length = math.hypot(*weighted_force)

if force_length > max_steering_force:
    scale = max_steering_force / force_length
    final_force = (weighted_force[0] * scale, weighted_force[1] * scale)
else:
    final_force = weighted_force

print(f"forward=({forward[0]:.2f},{forward[1]:.2f})")
print(f"projection={projection:.2f}, lateral={lateral_distance:.2f}")
print(f"predictionDistance={prediction_distance:.2f}")
print(f"detected={detected}")
print(f"weightedForce=({weighted_force[0]:.2f},{weighted_force[1]:.2f})")
print(f"finalForce=({final_force[0]:.2f},{final_force[1]:.2f})")
预期输出:
forward=(1.00,0.00)
projection=4.00, lateral=0.70
predictionDistance=5.00
detected=True
weightedForce=(0.00,-4.00)
finalForce=(0.00,-2.00)
这个结果说明检测阶段正常,权重也产生了足够大的避障力,但最终力被 maxSteeringForce=2.0 截断。如果实际游戏仍然拐不过去,此时应该优先检查最大转向力、角色加速度以及速度上限,而不是继续扩大检测范围。
修复后用行为结果验收
一次有效修复至少要同时验证低速、高速和斜向接近障碍三种情况。正常结果应该是:检测线始终覆盖真实移动方向,高速时预测距离变长,障碍进入范围后避障力明显出现,并且最终 steering force 足以在碰撞前改变轨迹。
如果某次调参只能让一个速度区间正常,通常意味着参数之间仍然是固定值硬凑出来的。把检测距离与速度关联、把避障权重与最终力限制分开观察,才能让避障在不同移动状态下保持稳定。