
游戏 AI / 系统课时
帧率变化为什么会改变移动手感
帧率变化为什么会改变移动手感
Steering 的速度和转向通常在每一帧更新。如果把“每帧变化量”误当成“每秒变化量”,30 FPS 与 120 FPS 会得到完全不同的移动结果;即使正确乘上时间步,过大的或剧烈波动的 dt 仍会改变积分误差和转向响应。本课把这些差异拆开,并给出稳定的固定时间步方案。
学习目标
- 区分每帧变化量与每秒速度、加速度之间的关系
- 理解正确使用
dt后为什么仍可能出现帧率相关差异 - 能用固定时间步让 Steering 更新在不同渲染帧率下保持稳定
问题通常出在每帧更新
位置、速度和 Steering Force 都隐含时间单位。若速度单位是“单位/秒”,一次位置更新就应乘本帧经过的秒数 dt;若 Steering 表示“单位/秒²”的加速度,更新速度时也必须乘 dt。
最基本的半隐式欧拉更新可以写成:
如果遗漏 dt,代码表达的就不是“每秒加速 4”,而是“每一帧加速 4”。帧数翻倍时,一秒内加速次数也翻倍,移动结果自然完全不同。
同一秒钟在不同帧率下会怎样
下面程序分别模拟错误的逐帧更新、带 dt 的可变时间步更新,以及固定 60 Hz 的逻辑更新。模拟内容相同:初速度为 0,恒定加速度为 4,持续一秒。
function simulateWrong(fps) {
  let position = 0;
  let velocity = 0;
  const acceleration = 4;

  for (let i = 0; i < fps; i++) {
    velocity += acceleration;
    position += velocity;
  }
  return position;
}

function simulateVariableDt(fps) {
  let position = 0;
  let velocity = 0;
  const acceleration = 4;
  const dt = 1 / fps;

  for (let i = 0; i < fps; i++) {
    velocity += acceleration * dt;
    position += velocity * dt;
  }
  return position;
}

function simulateFixedStep(renderFps) {
  let position = 0;
  let velocity = 0;
  let accumulator = 0;
  const acceleration = 4;
  const fixedDt = 1 / 60;
  const renderDt = 1 / renderFps;

  for (let frame = 0; frame < renderFps; frame++) {
    accumulator += renderDt;

    // 渲染帧率可以变化,但逻辑始终按固定时间片推进。
    while (accumulator + 1e-12 >= fixedDt) {
      velocity += acceleration * fixedDt;
      position += velocity * fixedDt;
      accumulator -= fixedDt;
    }
  }
  return position;
}

console.log(`wrong 30fps: ${simulateWrong(30).toFixed(4)}`);
console.log(`wrong 60fps: ${simulateWrong(60).toFixed(4)}`);
console.log(`dt 30fps: ${simulateVariableDt(30).toFixed(4)}`);
console.log(`dt 60fps: ${simulateVariableDt(60).toFixed(4)}`);
console.log(`fixed render30: ${simulateFixedStep(30).toFixed(4)}`);
console.log(`fixed render120: ${simulateFixedStep(120).toFixed(4)}`);
预期输出:
wrong 30fps: 1860.0000
wrong 60fps: 7320.0000
dt 30fps: 2.0667
dt 60fps: 2.0333
fixed render30: 2.0333
fixed render120: 2.0333
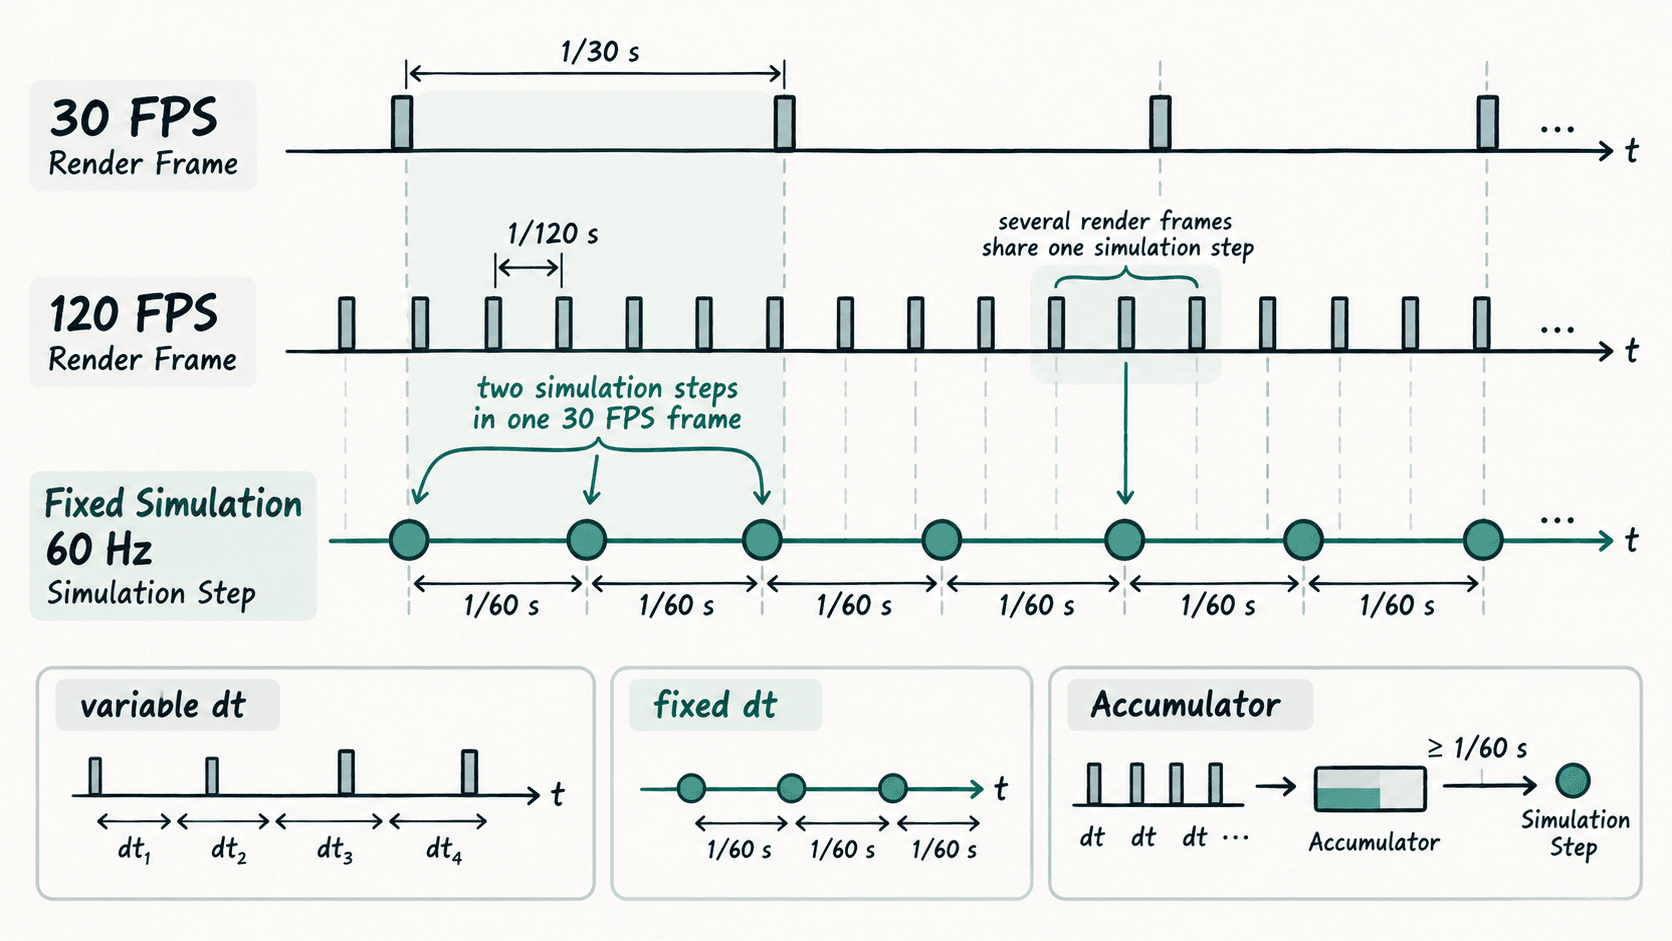
第一组差异巨大,因为更新量与帧数直接绑定。第二组已经基本一致,但 30 FPS 与 60 FPS 仍有轻微差异,这是离散积分步长不同造成的数值误差。第三组把逻辑步长固定为 1/60 秒,因此即使渲染分别是 30 FPS 和 120 FPS,也执行相同的 60 次逻辑更新。
正确乘 dt 仍不代表完全稳定
可变时间步已经解决了最明显的帧率绑定,但 Steering 中还有几个机制会放大大 dt 的影响。例如障碍检测方向、邻居集合和目标位置通常只在更新时重新采样;一帧持续 50 ms 时,NPC 会一次跨过更长距离,也更晚发现环境变化。
转向力截断同样需要保持单位一致。若 maxAcceleration 表示每秒平方单位,就先限制加速度,再乘 dt 更新速度;不要把已经乘过 dt 的速度增量拿去与加速度上限比较。
帧率突然下降时,还应限制参与单帧模拟的最大 dt。否则游戏卡顿 500 ms 后,下一次更新可能让角色一步跨过障碍、减速区或邻域范围。常见做法是把过大的真实间隔拆成多个较小逻辑步,而不是一次性积分完整间隔。
固定时间步如何稳定 Steering
固定时间步的核心是把“画面什么时候刷新”和“NPC 逻辑什么时候推进”分离。每个渲染帧把真实经过时间加入 accumulator,只要累计时间达到 fixedDt,就执行一次 Steering 更新并扣掉一个时间片。
对于普通群体移动,50~60 Hz 往往已经足够平滑。频率越高,数值误差和碰撞穿透风险越小,但邻居查询、避障和群体力计算也会执行得更频繁,因此应结合 NPC 数量与目标平台性能选择。
如果渲染频率高于逻辑频率,还可以在最近两次模拟状态之间做渲染插值,让画面继续平滑,而不是提高整个 Steering 系统的计算频率。
调参数时先固定时间基准
Steering 参数应尽量使用“每秒”含义,例如 maxSpeed 使用单位/秒,maxAcceleration 使用单位/秒²,最大转向角速度使用度/秒或弧度/秒。这样参数才能跨设备、跨帧率比较。
验证时至少在高帧率、目标帧率和明显低于目标的帧率下各跑一次相同路径。若固定时间步下轨迹基本一致,而可变时间步下仍明显漂移,就应继续检查大 dt、非时间归一化的阻尼公式,以及按帧累计而非按秒累计的随机扰动。