
PLC 与工业控制 / 系统课时
将光电检测转换为分拣触发事件
将光电检测转换为分拣触发事件
光电传感器检测到工件时,通常会持续保持有效电平。如果PLC直接根据电平执行分拣,同一个工件可能在多个扫描周期内重复触发。本课使用上升沿检测、信号稳定确认和事件状态管理,将持续的传感器信号转换为每件工件最多一次的有效分拣事件,并验证连续工件通过时的行为。
学习目标
- 区分光电传感器电平、上升沿与有效分拣事件。
- 使用IEC 61131-3结构化文本实现信号确认和单次触发。
- 验证持续遮挡、连续工件、短暂干扰和故障恢复场景。
为什么持续遮挡不能直接触发分拣
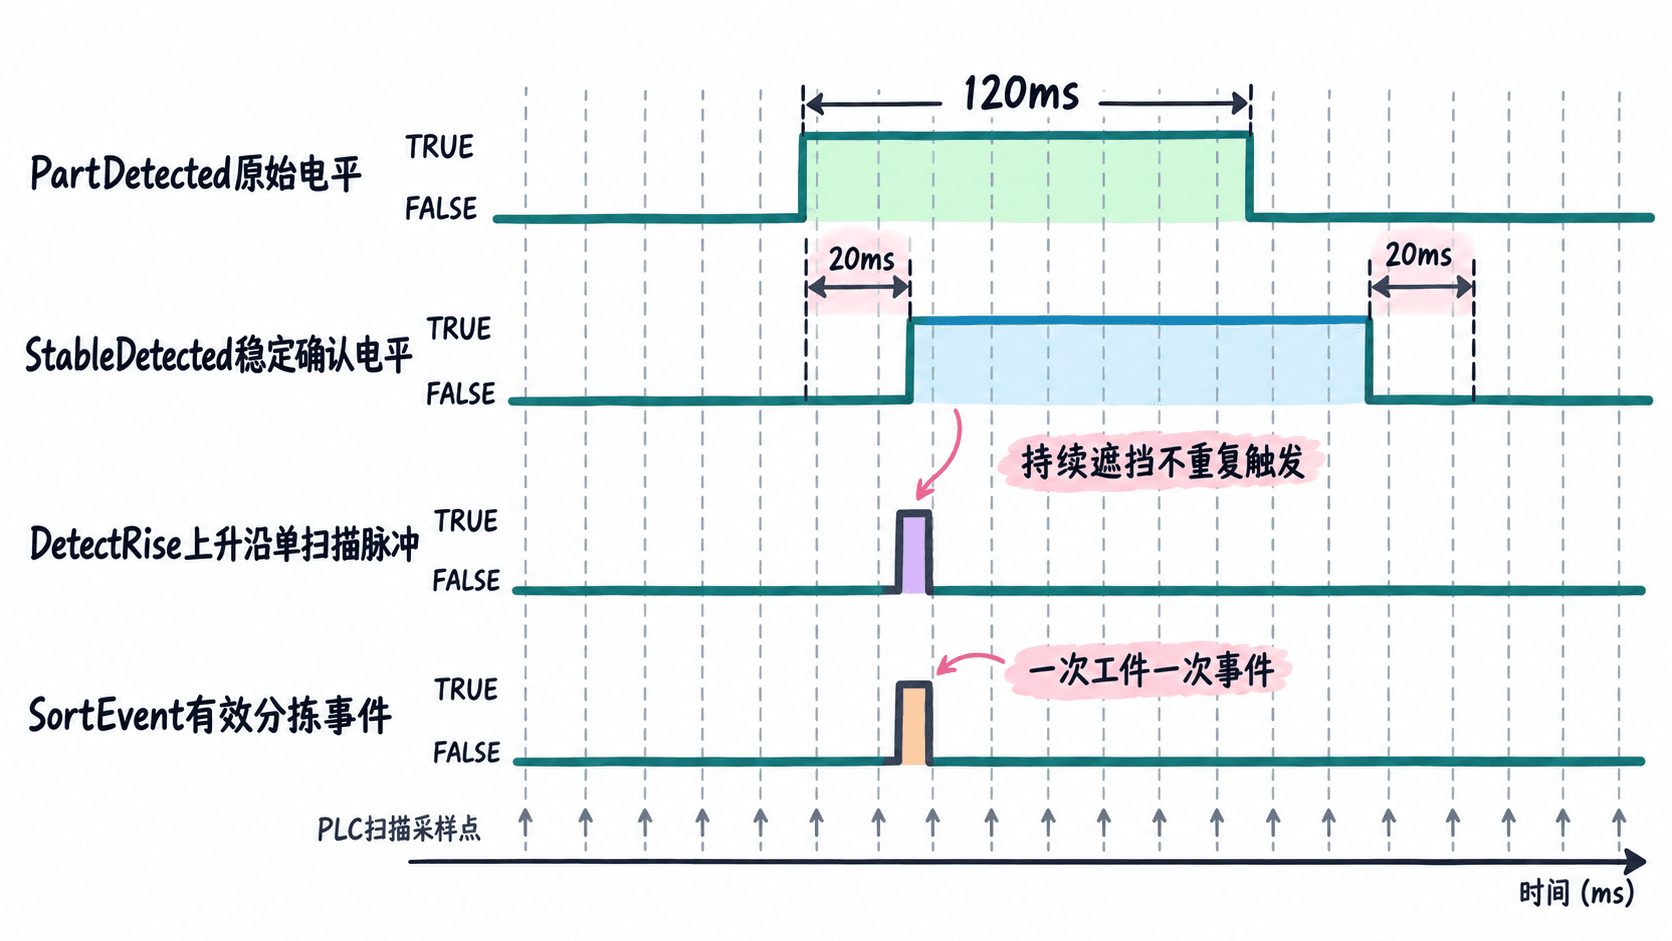
假设输送带PLC的扫描周期为10ms,工件遮挡光电传感器120ms。若直接使用 PartDetected = TRUE 作为分拣命令条件,PLC可能连续12次执行相关逻辑。
即使输出只是一只气缸,也可能造成重复计数、反复启动动作定时器,或者在前一次分拣尚未完成时覆盖新的任务。
正确做法是区分三个概念:
- 检测电平:
PartDetected表示当前传感器是否被遮挡。 - 检测边沿:
R_TRIG仅在输入从FALSE变为TRUE时产生一次扫描周期的脉冲。 - 分拣事件:在信号稳定、允许接收且当前工件尚未处理时,生成一次
SortEvent。
例如,一个工件遮挡120ms,输入上升沿只有一次,分拣事件也应只有一次。不能把PLC扫描次数当作工件数量。
确认有效遮挡与有效释放
工业现场可能出现反光、振动或工件边缘抖动。传感器信号短暂跳变时,不应立即认定新工件到达。
本例采用以下实验参数,实际值需根据传感器响应时间、最短工件长度和输送速度调整:
| 参数 | 实验取值 | 用途 |
|---|---|---|
| PLC任务周期 | 10ms | 周期执行检测逻辑 |
| 有效遮挡时间 | 20ms | 连续遮挡后确认工件 |
| 有效释放时间 | 20ms | 连续无遮挡后重新武装 |
| 最短遮挡时间 | 50ms | 实验工件的最小有效脉宽 |
| 最短工件间隙 | 40ms | 保证相邻工件能够区分 |
只有连续检测到遮挡达到20ms,才将 StableDetected 置为TRUE;只有连续无遮挡达到20ms,才将其恢复FALSE。
这意味着10ms的干扰遮挡通常不会通过确认,而两件工件之间如果只有10ms的无遮挡间隙,也不会被识别为两个独立事件。
使用结构化文本生成单次事件
下面采用IEC 61131-3结构化文本(ST)编写示例,适用于支持 TON、R_TRIG 标准功能块的PLC开发环境。不同厂商的变量声明、程序组织单元和功能块调用方式可能略有差异。
本例约定 PartDetected 已归一化为TRUE表示工件遮挡;SortReady 表示下游分拣控制器可以接收事件。SortEvent 是只持续一个PLC执行周期的请求脉冲,不直接驱动电磁阀。
PROGRAM SortDetection
VAR
    PartDetected : BOOL := FALSE;
    SortReady : BOOL := TRUE;
    StableDetected : BOOL := FALSE;
    SortEvent : BOOL := FALSE;
    Armed : BOOL := TRUE;
    DetectTimer : TON;
    ReleaseTimer : TON;
    DetectRise : R_TRIG;
    TotalAccepted : UDINT := 0;
END_VAR

// 两个定时器分别确认持续遮挡和持续释放
DetectTimer(IN := PartDetected, PT := T#20ms);
ReleaseTimer(IN := NOT PartDetected, PT := T#20ms);

IF DetectTimer.Q THEN
    StableDetected := TRUE;
ELSIF ReleaseTimer.Q THEN
    StableDetected := FALSE;
END_IF;

// 仅在稳定检测信号从FALSE变为TRUE时触发
DetectRise(CLK := StableDetected);
SortEvent := FALSE;

IF NOT StableDetected THEN
    Armed := TRUE;
END_IF;

IF DetectRise.Q AND Armed THEN
    Armed := FALSE;
    IF SortReady THEN
        SortEvent := TRUE;
        TotalAccepted := TotalAccepted + 1;
    END_IF;
END_IF;
END_PROGRAM这是完整的教学PROGRAM示例,部署前需在具体PLC工程中绑定物理输入、设置周期任务,并确认编译器支持上述标准ST语法。示例中的输入变量可通过仿真监控表赋值,TotalAccepted 是被接收的事件数量,而不是未经验证的实际分拣成功数。
预期结果(PLC仿真监控值,持续遮挡120ms且 SortReady = TRUE):
StableDetected = TRUE
DetectRise.Q = FALSE
SortEvent = FALSE
TotalAccepted = 1
Armed = FALSE这里显示的是事件脉冲结束后的状态。在有效遮挡首次确认的那个扫描周期,DetectRise.Q 与 SortEvent 会短暂为TRUE;随后即使持续遮挡,两者仍恢复FALSE,累计数量保持1。
连续工件如何重新触发
连续工件能否被识别,取决于两件工件之间是否存在足够长的有效无遮挡区间,而不是单纯依靠两个上升沿。
按本例参数,推荐的事件生命周期为:
- 初始无遮挡达到20ms后,检测器处于已武装状态。
- 第一件工件遮挡持续达到20ms,稳定检测变为TRUE,生成第一条事件。
- 工件仍遮挡时,保持已消耗状态,不允许重复触发。
- 第一件离开并持续无遮挡达到20ms,稳定检测复位,重新武装。
- 第二件到达且再次满足遮挡20ms,生成第二条事件。
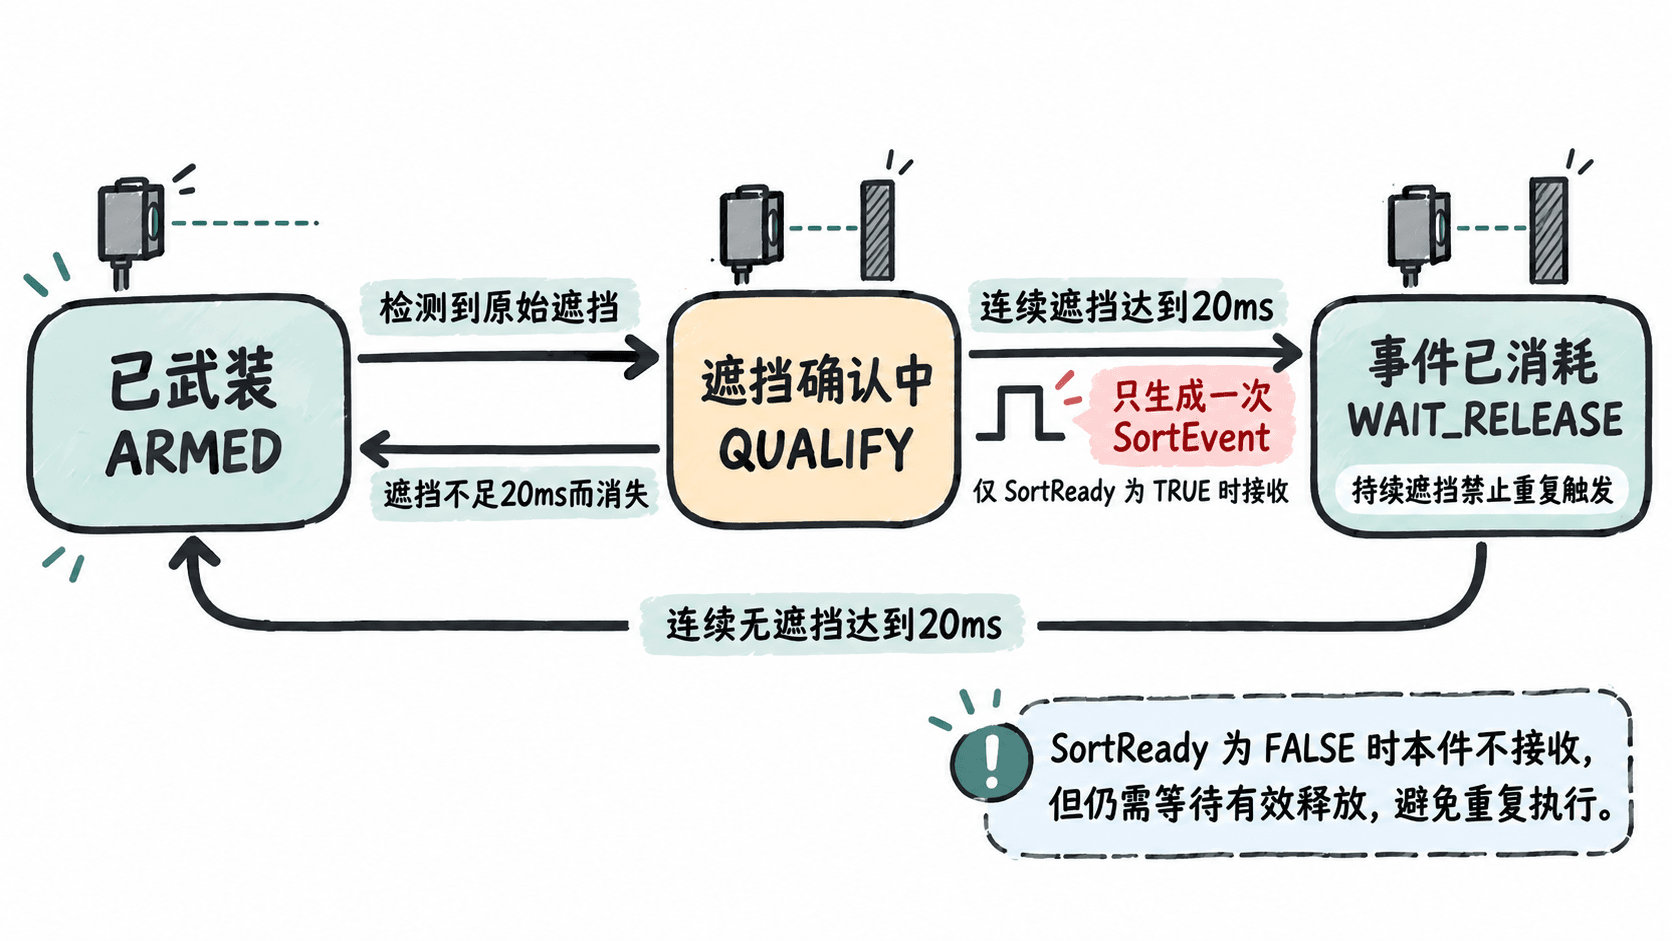
需要特别注意:前面的ST实现把确认中的过程交给 TON,没有单独定义一个状态枚举。示意图中的QUALIFY代表定时器正在累计时间,并非必须再编写一套状态机。
如果两个工件紧贴通过,传感器始终保持TRUE,就无法仅凭单个光电传感器区分两个工件。此时应调整机械间距、使用分料机构,或结合编码器与其他传感器识别工件边界。
在仿真中验证防重复和连续检测
将 PartDetected、SortReady、StableDetected、SortEvent、Armed 和 TotalAccepted 加入PLC监控表,并记录每次事件脉冲。建议单独统计事件次数,而不是仅查看某个时刻的布尔值,因为10ms的脉冲可能被低刷新率监控画面跳过。
| 测试输入 | 预期新增事件数 | 判断依据 |
|---|---|---|
| 持续遮挡120ms | 1 | 一次确认、一次上升沿 |
| 遮挡10ms后释放 | 0 | 未达到20ms确认时间 |
| 遮挡120ms、释放40ms、再遮挡120ms | 2 | 有效释放后重新武装 |
| 遮挡120ms、释放10ms、再遮挡120ms | 1 | 释放不足20ms,仍视为同一件 |
SortReady=FALSE 时遮挡120ms |
0 | 当前事件未获许可,直接丢弃 |
执行每组用例之前,先让传感器保持无遮挡至少20ms,并把上一组累计值记录或复位,以免测试之间相互影响。表中事件数均指独立用例期间的新增数量。
最后还要检查两个工程边界。第一,PLC重启后功能块内部状态可能初始化,若重启时工件仍遮挡,恢复扫描后可能产生新的检测事件;需要用设备启动确认、输送带停机及工件清场策略限制误动作。第二,分拣动作通常发生在检测点下游,不能直接把检测脉冲等同于气缸动作时刻,应由后续位置跟踪或延时控制模块消费事件。
验收标准是:一个持续遮挡最多产生一次已接收事件;只有完成有效释放后才能识别下一件;所有未获许可的工件都能被计数或报警追踪。在此基础上,才能安全地把检测事件接入完整的输送分拣动作流程。