
PLC 与工业控制 / 系统课时
画出设备输入到输出的信号链
画出设备输入到输出的信号链
一台自动化设备如何知道工件已经到位,又如何决定停止电机、推动气缸?本课以输送带分拣工位为例,将光电传感器、PLC、变频器、电磁阀和监控界面连接成完整信号链,并画出每个信号的方向、作用和反馈关系。
学习目标
- 区分传感器、PLC、执行器和监控端在控制系统中的职责。
- 根据实际设备动作,画出输入、逻辑判断、输出和反馈的信号流向。
- 使用 I/O 点位表检查信号链是否完整,并识别常见接线与控制错误。
从一个分拣工位识别设备角色
假设输送带将金属工件送到分拣位置。光电传感器检测到工件后,PLC 要求输送带停止,随后控制气缸将工件推入收集箱,最后让气缸退回并恢复输送。
这套设备可以拆成四类角色:
| 角色 | 现场设备 | 主要职责 |
|---|---|---|
| 输入检测 | 光电传感器、气缸磁性开关 | 将工件存在、气缸位置转换为电信号 |
| 逻辑控制 | PLC | 读取输入、检查条件、决定输出 |
| 动作执行 | 变频器与电机、电磁阀与气缸 | 将控制命令转换为机械动作 |
| 监控操作 | HMI 触摸屏 | 显示状态、报警并接收操作指令 |
例如,采用与输入模块匹配的 24 V DC PNP 光电传感器。当工件进入检测区域时,传感器输出有效电平,PLC 的数字量输入通道读取为逻辑 1。PLC 根据程序决定是否停止输送带,而不是由光电传感器直接切断电机电源。
这里需要区分两个概念:传感器提供的是现场状态,PLC 输出的是控制命令。输出命令发出后,设备是否真的完成动作,还需要通过反馈信号确认。
画出输入、控制、执行与监控关系
绘制信号链时,先画出决定动作的主链路,再补上执行结果反馈和监控通信。不要只将所有设备连成一条线,否则无法区分谁发送命令、谁报告状态。
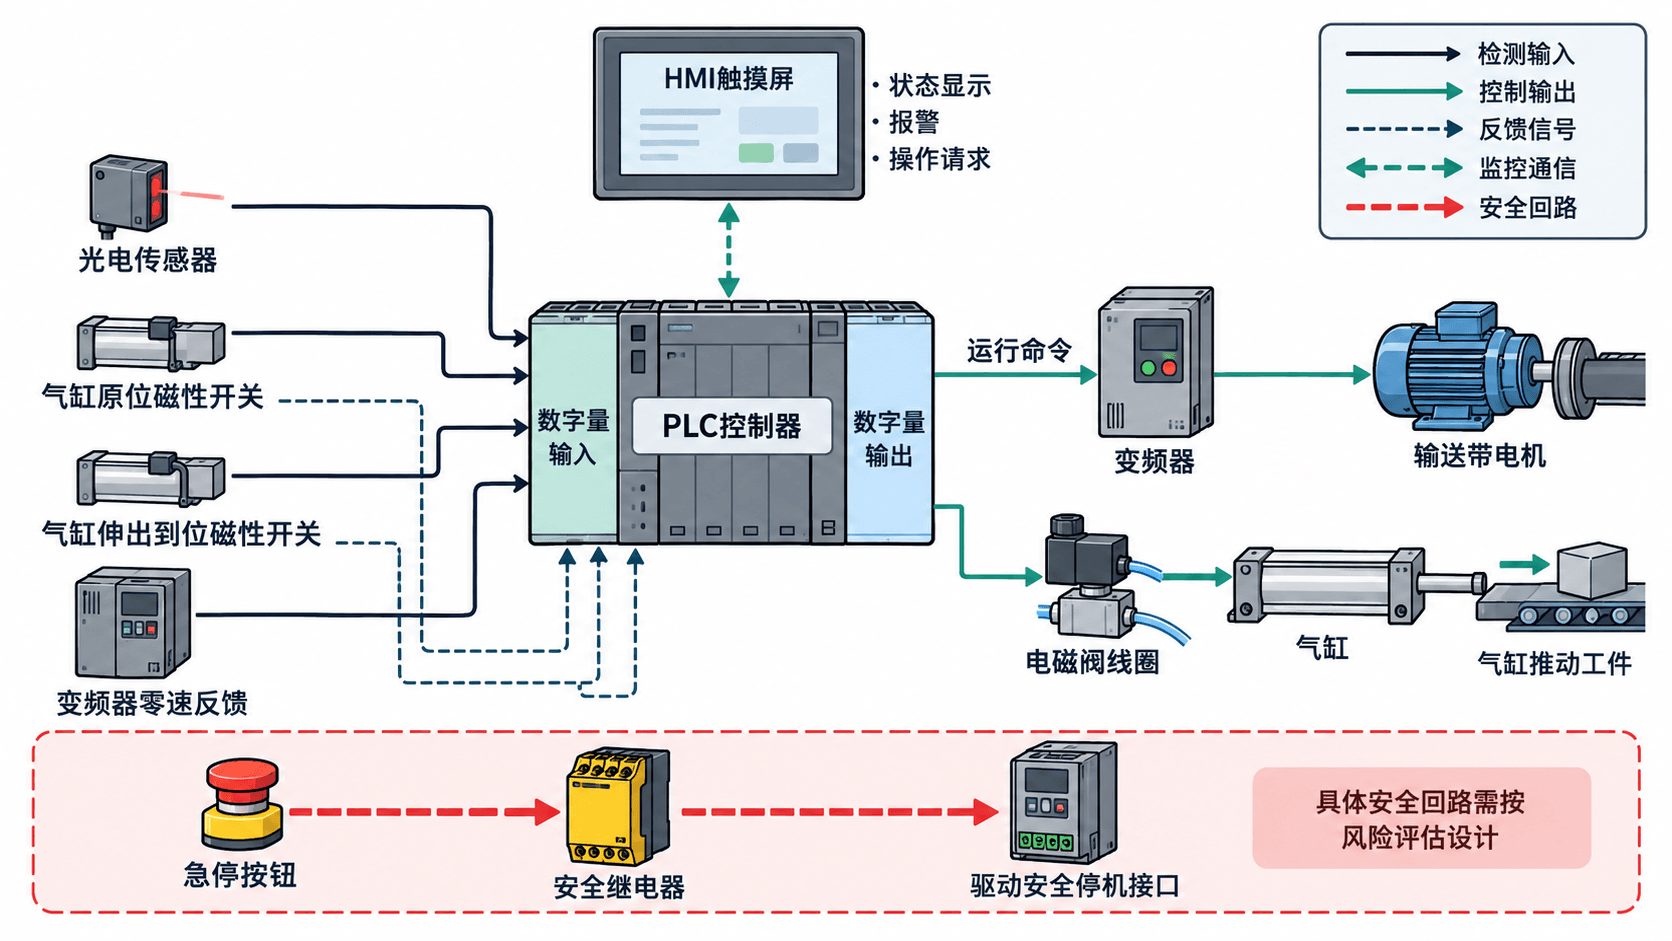
读图时按照以下顺序追踪信号:
- 检测输入:光电传感器检测工件,向 PLC 发送到位信号。
- 条件判断:PLC 检查气缸是否在原位、输送带是否已经停止以及设备是否允许运行。
- 控制输出:PLC 撤销电机运行命令,并在满足条件后输出气缸伸出命令。
- 动作反馈:气缸伸出到位开关向 PLC 报告执行结果,PLC 随后控制气缸退回。
- 监控通信:PLC 将运行状态、动作阶段和报警信息发送给 HMI,操作员也可以通过 HMI 提交启动或复位请求。
输入和输出一般通过 PLC 的现场 I/O 模块传输;PLC 与 HMI 则通常通过工业以太网通信。两者都是信号传递,但物理接口、数据内容和通信方式不同。
用 I/O 点位表落实每个信号
架构图说明设备之间的关系,I/O 点位表则将关系落实到具体控制器通道。以下使用常见的 I、Q 地址写法作为教学示例,实际地址格式和模块接线以 PLC 品牌、型号及工程配置为准。
| 示例地址 | 信号名称 | 方向 | 有效状态 |
|---|---|---|---|
| I0.0 | 工件检测 | 输入 | 1:检测到工件 |
| I0.1 | 气缸原位 | 输入 | 1:气缸在原位 |
| I0.2 | 气缸伸出到位 | 输入 | 1:气缸已伸出 |
| I0.3 | 变频器零速反馈 | 输入 | 1:零速状态有效 |
| Q0.0 | 电机运行请求 | 输出 | 1:请求电机运行 |
| Q0.1 | 气缸伸出电磁阀 | 输出 | 1:电磁阀得电 |
本例约定使用单电控、弹簧复位的气动换向阀:Q0.1 为 1 时气缸伸出,Q0.1 为 0 时气缸退回。实际动作方向还取决于气路接法,不能仅凭电磁阀名称推断。
根据点位表,可以设计一轮教学用动作顺序:
- 初始状态:I0.1 为 1,Q0.0 为 1,Q0.1 为 0,输送带运行且气缸位于原位。
- 工件到达:I0.0 从 0 变为 1,PLC 撤销运行请求,使 Q0.0 变为 0。
- 等待停止:PLC 确认 I0.3 为 1,并检查气缸原位等条件,随后将 Q0.1 置为 1。
- 推出工件:PLC 等待 I0.2 为 1,示例超时上限设为 2 秒;超时则停止自动循环并报警。
- 气缸退回:PLC 将 Q0.1 置为 0,等待 I0.1 为 1,示例退回超时同样为 2 秒。
- 恢复输送:确认气缸回到原位、工件检测信号已解除且运行许可有效,再将 Q0.0 置为 1,等待下一件工件。
这两个 2 秒超时值仅用于演示,需要依据实际气缸行程、节流阀调节、气压和负载测试确定。电机停止也不能只看 Q0.0 是否为 0:运行命令撤销不代表机械运动已经停止,变频器零速状态及其适用条件必须经过现场验证。
检查信号链有没有缺失
画完图后,用四个问题逐段检查:输入信号从哪里来、PLC 根据什么条件判断、输出驱动哪个设备、设备完成动作后由谁反馈。
例如,若图中只有 PLC 到气缸电磁阀的控制线,却没有气缸伸出到位开关反馈,PLC 就无法直接确认气缸是否真正完成推出动作。仅依赖固定延时可能在气压不足、机械卡滞时产生错误判断。
可按以下步骤进行图纸级检查:
- 对照点位表,确认每个输入信号都有明确来源,且有效状态定义清楚。
- 追踪 Q0.0 到变频器运行输入的控制关系,确认变频器零速状态能够返回 PLC。
- 追踪 Q0.1 到电磁阀线圈及气缸的执行关系,并确认两个行程反馈均已纳入控制逻辑。
- 确认 HMI 连接的是 PLC 的通信接口,显示值来自实际输入、输出及程序状态,而不是虚构的动作结果。
- 单独核对急停、防护门及其他安全功能的安全回路,不能将普通状态监控等同于安全保护。
在真实设备通电调试前,还要核查电气原理图、模块公共端、传感器 PNP/NPN 类型、电源极性及现场端子编号。不能只根据逻辑地址直接接线。
如果条件允许,可以先在 PLC 仿真环境中逐项改变 I0.0、I0.1、I0.2 和 I0.3,观察 Q0.0、Q0.1 的逻辑变化。仿真能验证程序关系,但不能代替现场电气安全、机械动作及急停功能验收。
区分开环命令与闭环反馈
对同一分拣动作,可以比较两种控制方式:
| 控制方式 | 判断方法 | 主要风险 |
|---|---|---|
| 仅发出命令 | 电磁阀得电后等待固定时间 | 卡缸或气压不足时可能误判成功 |
| 使用位置反馈 | 电磁阀得电后等待伸出到位信号 | 能检测未到位,但仍需处理传感器失效 |
例如,气缸正常伸出耗时约 0.6 秒。如果控制程序固定等待 0.8 秒就认为动作完成,当气压下降导致实际伸出耗时达到 1.2 秒时,就可能过早执行下一步。改用伸出到位反馈并设置经过验证的超时上限,可以识别这一异常。
但位置传感器本身也可能发生短路、断线或安装偏移。因此,正式控制设计还应检查原位与伸出到位信号是否出现不合理的同时有效状态,并根据风险等级采取相应诊断措施。
现在可以尝试独立重画这张信号链:先放置一个 PLC 方框,在左侧标出四个输入点,在右侧标出两条输出支路,再画出三个执行状态反馈关系及上方的 HMI 通信连接。最后逐一确认每条箭头都能在 I/O 表或通信定义中找到对应信号。能够明确回答每个动作由什么触发、由谁执行、如何确认完成,才算画出了可用于后续控制设计的信号链。