
PLC 与工业控制 / 系统课时
根据工件材质选择检测传感器
根据工件材质选择检测传感器
一条输送线需要识别金属零件、塑料盒和透明瓶,但同一种传感器未必都能可靠检测。本课通过材质、检测距离、安装空间和现场干扰条件,完成电感式、电容式与光电传感器的初步选型,并用实际工况验证选择是否正确。
学习目标
- 根据工件材质和检测任务,判断三类传感器的适用范围与限制。
- 结合检测距离、目标尺寸和环境条件,确定可采购的传感器参数。
- 使用最大检测距离、最小工件和现场干扰测试,验证选型结果。
先分清三类传感器能检测什么
传感器选型首先看目标材质,再判断需要的是存在检测、位置检测还是物体通过计数。不同原理决定了它们对目标物的响应方式。
| 传感器 | 检测原理 | 典型目标 | 主要限制 |
|---|---|---|---|
| 电感式接近传感器 | 金属目标引起电磁场变化 | 钢件、铝件、铜件 | 不能直接检测普通塑料和玻璃;不同金属检测距离不同 |
| 电容式接近传感器 | 目标改变感应电容 | 塑料、玻璃、液体、金属及颗粒物 | 易受湿度、附着物、周围介质影响 |
| 光电传感器 | 根据光束被遮挡或反射判断目标 | 金属、塑料、纸盒、玻璃瓶 | 受反光、透明度、灰尘和光路影响 |
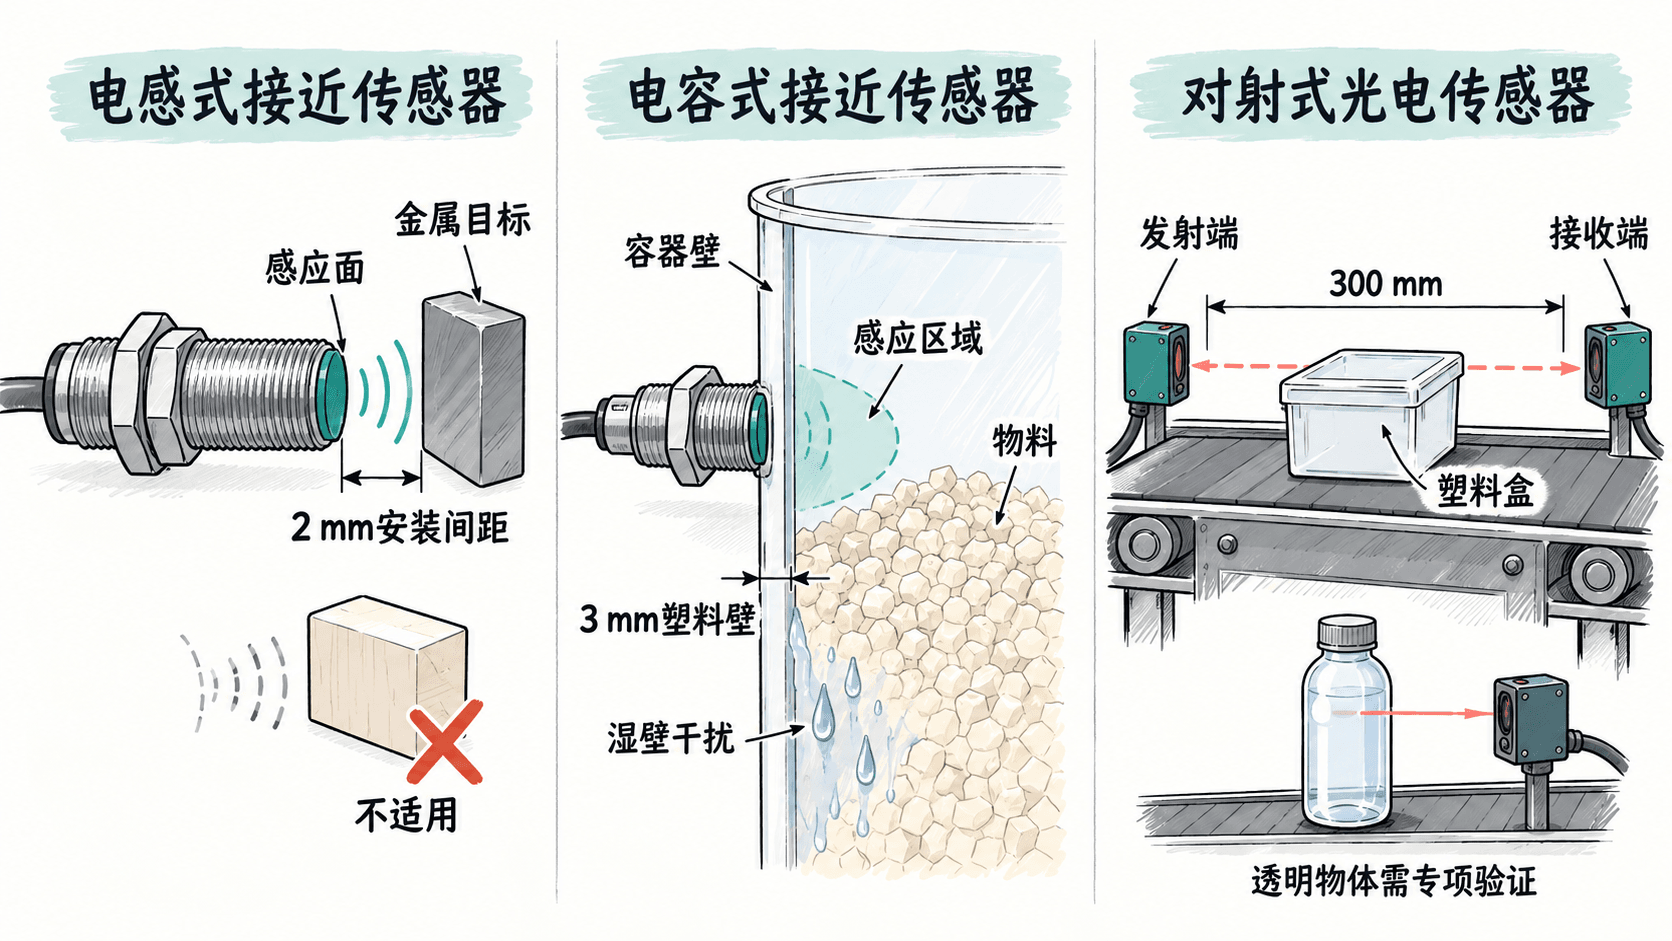
电感式适合金属定位。例如输送线上需要确认钢制挡块是否进入指定位置,可以使用额定检测距离为4 mm的电感式传感器,但不能因此认定它能在4 mm处可靠检测所有金属。
电容式适合某些非金属存在检测。例如隔着非金属容器壁检测内部液位,可能采用电容式方案,但必须验证容器壁厚、液体介电特性和容器表面的水膜影响。
光电式适合有一定距离的工件通过检测。例如在输送线两侧安装对射式发射器与接收器,只要工件可靠遮断光束,就能生成到位信号。透明物体可能透过较多光线,需要使用针对透明目标设计的专用型号。
根据材质、距离和现场条件缩小范围
假设一条输送线需要完成四项检测,按下表建立初步方案。距离和工件尺寸是案例工况,不代表所列传感器均具有相同的产品规格。
| 检测任务 | 工况 | 优先考虑 | 需要验证的条件 |
|---|---|---|---|
| 钢制挡块到位 | 目标距离感应面2 mm | 电感式 | 安装方式、实际保证检测距离 |
| 塑料盒通过 | 检测跨距300 mm | 对射式光电 | 最小盒体能否可靠遮光 |
| 透明玻璃瓶计数 | 检测跨距200 mm | 透明物体专用光电 | 瓶壁、瓶口、标签位置是否均能稳定识别 |
| 塑料料斗料位 | 隔着3 mm塑料壁检测 | 电容式 | 空仓、满仓、湿壁与粘料状态 |
对于金属工件,还要考虑不同金属的修正系数。常见标准型电感式传感器以标准钢靶标定额定检测距离,对铝、铜等非铁磁性金属的有效检测距离可能明显缩短;全金属检测型产品则可能采用不同设计,应以具体数据表为准。
对于光电传感器,应继续区分三种常见检测方式:
- 对射式:发射端和接收端分别安装在输送线两侧,适合较长距离和稳定遮光检测,但需要两侧安装及布线空间。
- 回归反射式:发射接收一体,另一侧放反光板;检测透明瓶时应选择专用透明物体检测型号及适配反光板。
- 漫反射式:依赖目标返回的光,适合单侧安装,但深色、光亮和不同反射率的工件会影响检测能力;带背景抑制的型号可以改善部分场景。
用数据表判断检测距离是否足够
选型不能只看产品标题中的最大检测距离。电感式传感器的数据表通常区分额定检测距离和保证动作范围,还会规定标准检测目标、安装条件、工作温度及重复精度。
以某款额定检测距离Sn为4 mm的电感式传感器为例,若产品符合IEC 60947-5-2中相应的标准定义,可用保证动作范围Sa不大于0.81Sn这一关系做保守初筛:
这里的3.24 mm是按额定值计算的保证动作范围上界,不是对任意工件、任意安装方式都成立的实际检测距离。若目标为标准钢靶、安装条件符合数据表、实际最大间隙为2 mm,则有进一步验证的余量;若换成铝件,必须依据厂家给出的金属修正系数或实测动作范围重新核对。
进一步检查以下参数:
| 参数 | 案例要求 | 选型判断 |
|---|---|---|
| 工作电源 | PLC系统使用24 V DC | 选择额定供电范围覆盖24 V DC的型号 |
| 输出类型 | PLC数字输入需要PNP信号 | 选择PNP输出,并核对PLC输入公共端接法 |
| 输出逻辑 | 检测到工件时输入有效 | 选择常开NO,或在PLC中明确反相逻辑 |
| 响应时间 | 输送速度0.5 m/s,遮挡长度20 mm | 信号有效时间约40 ms,需核对响应及PLC采样能力 |
| 防护等级 | 有水雾和清洁作业 | 按实际冲洗条件检查IP等级和耐化学性 |
对于20 mm长的遮挡区和0.5 m/s的输送速度,遮挡时间为0.02÷0.5=0.04 s,即40 ms。这只是几何计算,尚未计入传感器开关延迟、PLC扫描与输入滤波。若设备速度更高,应重新计算最短有效信号时间。
用现场样件验证选型
采购前可使用样机或现有传感器进行验证。以300 mm跨距的塑料盒对射检测为例,要求每个塑料盒经过时只产生一次有效检测事件。
- 将发射器、接收器固定在实际工作跨距300 mm的位置,使用传感器规定的供电电压,并按照厂家接线图连接测试输入。
- 先不放工件,调整光轴,确认接收器稳定收到光束,并记录无遮挡时的输出状态。
- 分别使用最小尺寸塑料盒、最大尺寸塑料盒和深色塑料盒,以最低及最高生产速度通过光束。
- 每种典型工况连续测试100次,记录漏检次数、误触发次数以及一次通过产生的事件数。
- 模拟允许范围内的安装偏移、振动和镜面轻微积尘,确认仍能满足检测要求。
建议先把验收目标设为每种工况100次通过均无漏检、误触发和重复计数。这只是小规模功能验证,不足以证明极低故障率;正式上线仍需按设备风险和质量要求扩大验证样本。
如果是透明瓶,应额外检测瓶身、瓶口和不同颜色瓶体,并确认空瓶与装液后的响应差异。若采用电容式料位检测,则至少记录空仓、满仓、湿壁及物料附着四种状态,不能只在干燥环境调好一次灵敏度就投入使用。
处理容易造成误检的选型错误
第一种错误是使用普通电感式传感器检测塑料件。即使塑料件上存在金属螺钉,检测到的也只是螺钉是否进入感应区域,不能等同于整个塑料件必然到位。应根据检测任务改用光电式,或者明确把金属嵌件作为检测靶标。
第二种错误是用普通漫反射光电传感器检测所有颜色和表面状态的工件。白色塑料和黑色塑料的反射率可能差异很大,光亮金属还可能产生镜面反射。单侧安装时可优先评估带背景抑制的型号;有两侧安装条件时,可比较对射方案。
第三种错误是把电容式灵敏度调到最高以追求距离。这样可能同时感应到水膜、残留物或附近支架。正确做法是在真实空仓和满仓条件下调整灵敏度,验证两种状态的分离余量,并在清洁、潮湿和温度变化后复测。
最终选型记录至少包含工件材质、最小目标尺寸、最大实际检测间隙、安装方式、供电电压、PNP或NPN输出类型、常开或常闭逻辑、环境条件,以及现场测试结果。三类传感器中只要有一种不能在最不利工况下稳定识别,就不能仅凭标称距离或价格将其确定为最终型号。