
PLC 与工业控制 / 系统课时
为输送分拣单元绘制动作时序
为输送分拣单元绘制动作时序
输送分拣设备联调时,电机、光电传感器和推料气缸必须按照约定顺序动作,否则容易出现漏检、误推或工件碰撞。本篇以一套单气缸分拣工位为例,确定输入事件、输出命令和到位反馈的时间关系,绘制可直接用于PLC编程与现场验收的动作时序图。
学习目标
- 明确输送电机、光电传感器、推料气缸及限位开关的协作关系。
- 根据动作条件与超时参数绘制输入、命令和反馈时序图。
- 使用正常、超时和停机测试检查时序设计是否完整。
确定分拣工位的动作边界
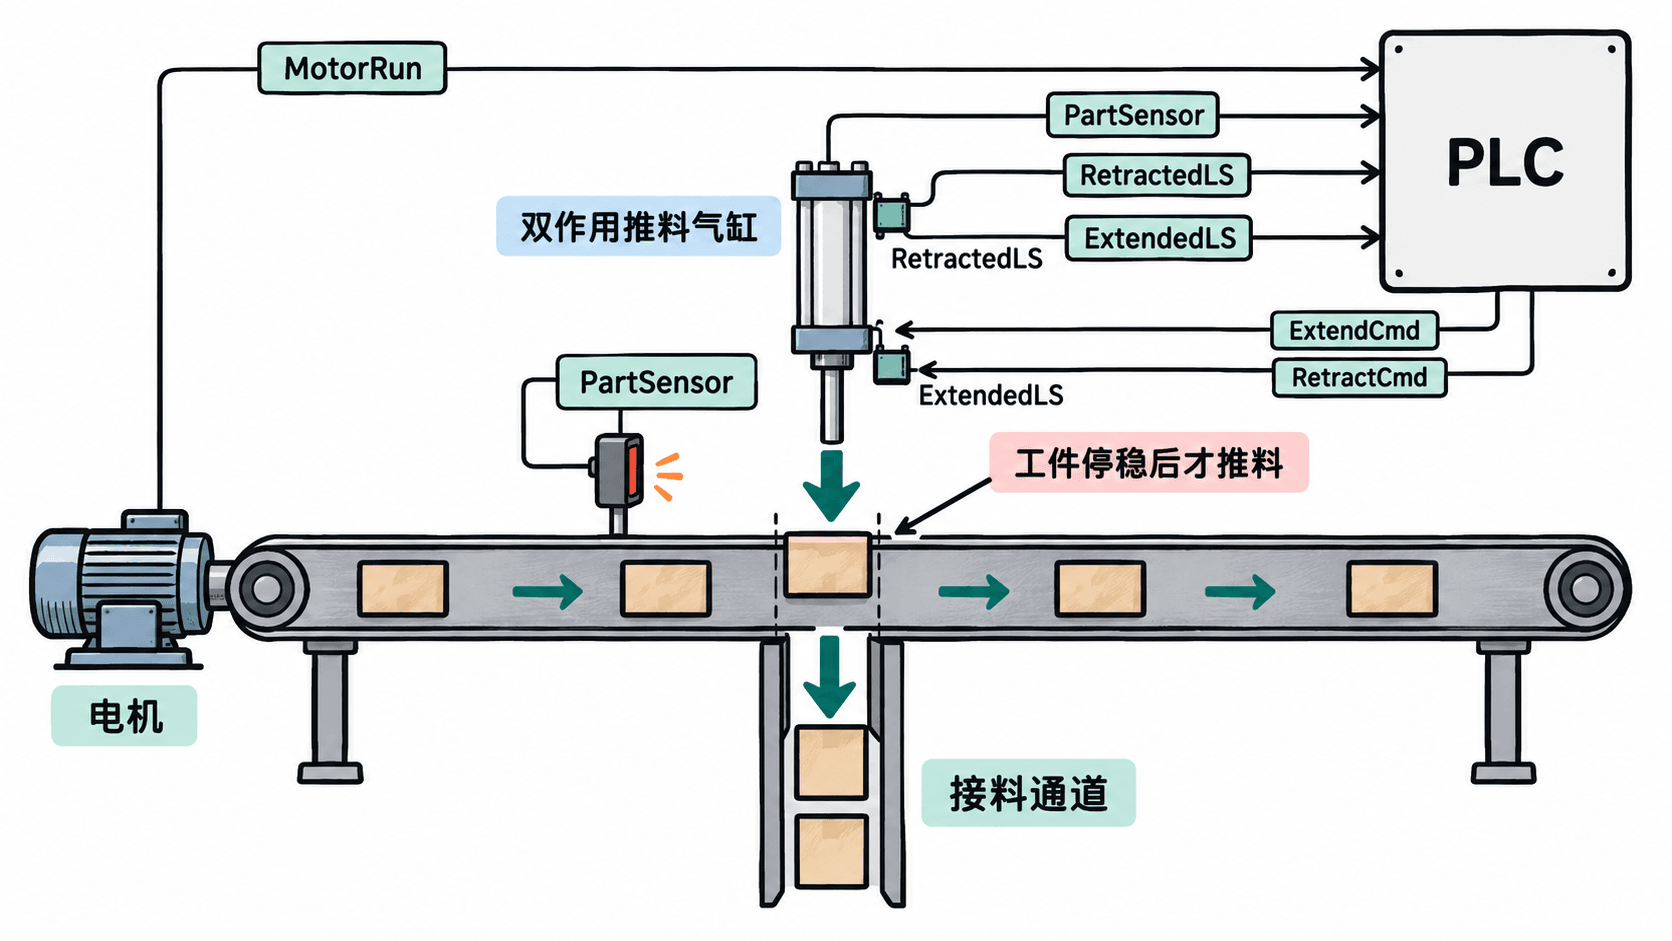
假设输送带将工件送到推料工位,光电传感器检测到目标工件后,PLC停止输送带,再驱动双作用气缸伸出,将工件推入侧边料道。气缸缩回并确认到位后,输送带才能重新运行。
本例采用停带分拣,不讨论运动中追踪推料。假设输送电机可通过PLC停止命令和零速反馈确认停止;气缸采用双电控互锁输出,配备伸出与缩回两个到位开关。
| 信号 | 类型 | 作用 |
|---|---|---|
StartBtn |
数字输入 | 发出启动请求 |
PartSensor |
数字输入 | 检测目标工件到达分拣位置 |
MotorStopped |
数字输入 | 确认输送电机已停止 |
ExtendedLS |
数字输入 | 确认气缸完全伸出 |
RetractedLS |
数字输入 | 确认气缸完全缩回 |
MotorRun |
数字输出 | 输送电机运行命令 |
ExtendCmd |
数字输出 | 气缸伸出电磁阀命令 |
RetractCmd |
数字输出 | 气缸缩回电磁阀命令 |
正常启动前要求急停安全回路正常、无故障、气缸已缩回。安全回路由符合风险评估要求的安全控制系统实现,普通PLC时序逻辑不能代替安全功能。
将动作拆成可以验收的阶段
先定义动作阶段,再绘制波形,能够避免只画输出命令、遗漏完成反馈的问题。下表数值是教学工位的初始设计参数,必须结合实际电机减速距离、气缸行程和传感器响应时间调整。
| 阶段 | 进入条件 | PLC动作 | 结束条件或超时 |
|---|---|---|---|
| 待机 | 上电初始化完成 | 电机停止、气缸输出关闭 | 启动许可满足 |
| 输送 | 启动许可满足 | MotorRun=TRUE |
工件检测上升沿 |
| 等待停稳 | 检测到工件 | MotorRun=FALSE |
MotorStopped=TRUE,最长500ms |
| 气缸伸出 | 电机确认停止 | ExtendCmd=TRUE |
ExtendedLS=TRUE,最长800ms |
| 推料保持 | 确认伸出到位 | 保持伸出状态 | 150ms后允许缩回 |
| 气缸缩回 | 保持结束 | 关闭伸出命令,发出缩回命令 | RetractedLS=TRUE,最长800ms |
| 恢复输送 | 缩回到位且无故障 | 关闭缩回命令,重新启动电机 | 返回输送阶段 |
上述阶段假设双电控阀可保持阀位,且所选阀允许先断开原线圈再切换另一线圈;实际切换方式必须按阀的电气与气动手册实现。禁止伸出和缩回输出同时得电。
PartSensor 应使用上升沿触发单次分拣,并为重复检测设置重新武装条件:本次循环完成、传感器恢复未遮挡并稳定至少50ms后,才接受下一次触发。若单个工件停在传感器前,不能连续触发两次推料。
绘制命令与反馈的时序图
时序图的横轴表示时间,纵向按信号分轨。输入信号表示现场实际状态,输出信号表示PLC发出的命令,两者不能混为一条轨道。
采用一次理想的正常循环,假设所有启动条件已满足,工件在100ms到达传感器,各反馈时刻如下。
| 时刻 | 关键事件 | 应观察到的变化 |
|---|---|---|
| 0ms | 输送阶段 | MotorRun=TRUE,RetractedLS=TRUE |
| 100ms | 工件触发检测 | PartSensor 上升沿,MotorRun=FALSE |
| 300ms | 电机已停止 | MotorStopped=TRUE,发出 ExtendCmd |
| 650ms | 气缸完全伸出 | ExtendedLS=TRUE,进入保持阶段 |
| 800ms | 保持150ms结束 | ExtendCmd=FALSE,RetractCmd=TRUE |
| 1150ms | 气缸完全缩回 | RetractedLS=TRUE,RetractCmd=FALSE |
| 1150ms之后 | 返回输送 | 许可满足时 MotorRun=TRUE |
表中的时间是相对本次示例起点的事件时刻,不是要求PLC在固定绝对时刻强制动作。真实控制必须等待反馈,时间阈值只用于限制最长等待时间。
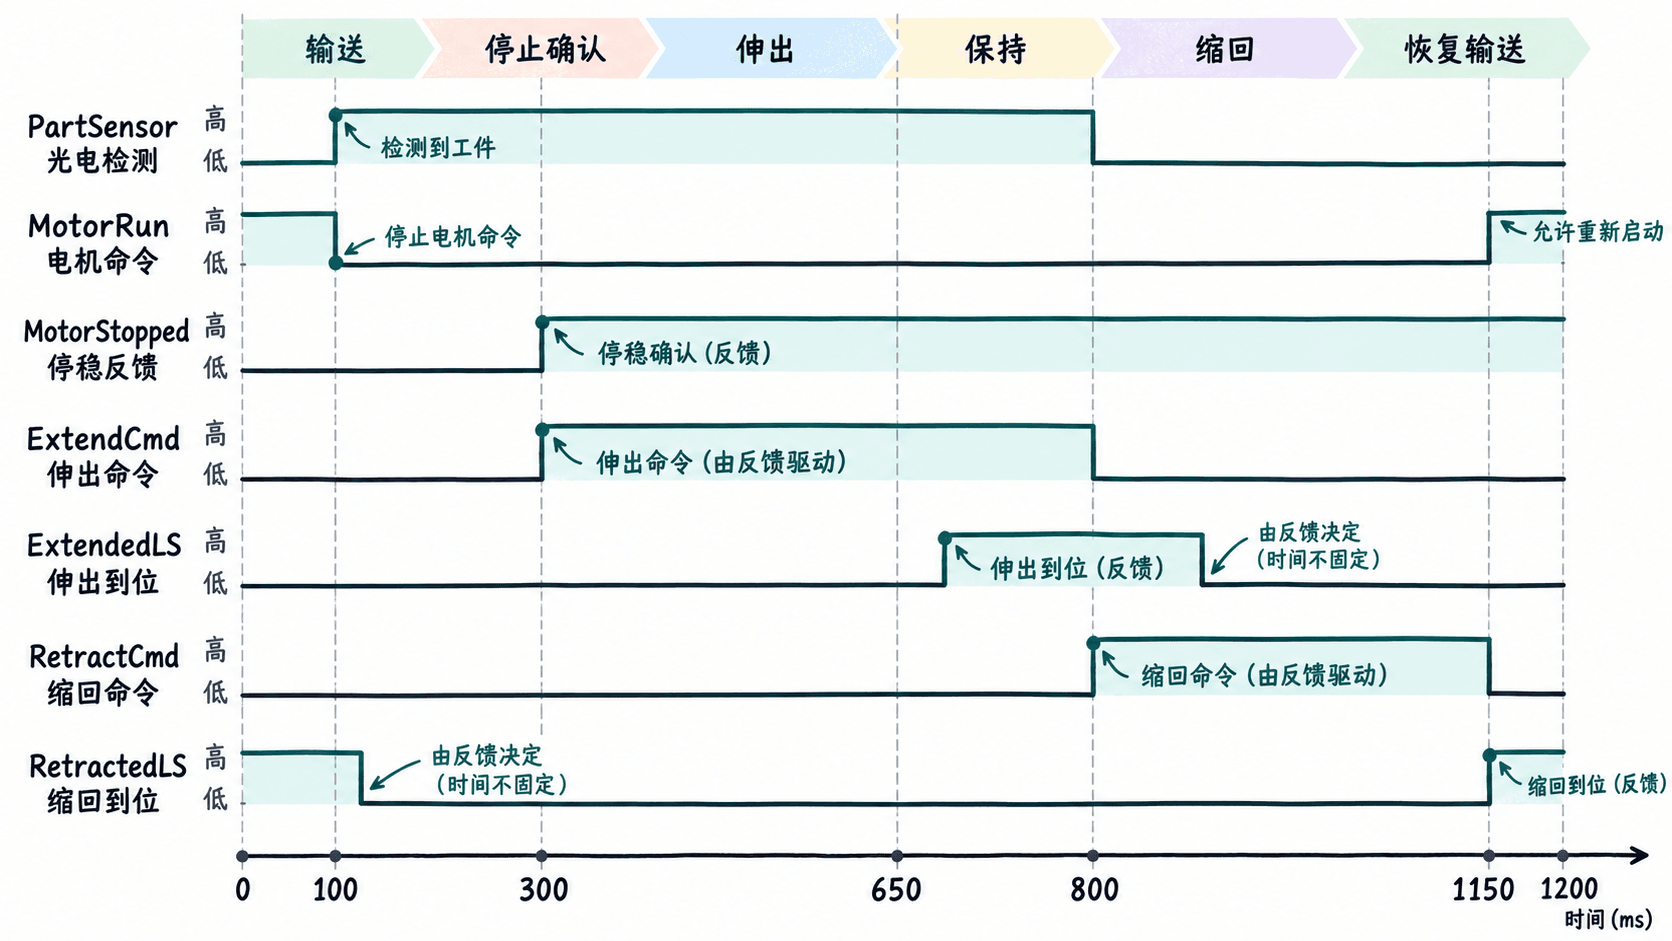
绘图时特别检查三处先后关系:MotorStopped 必须先于 ExtendCmd;ExtendedLS 必须先于保持计时开始;RetractedLS 必须先于电机再次运行。输入反馈允许存在机械延迟,不能为了让波形整齐而将命令与反馈画成同时变化。
对于PLC扫描周期为10ms的教学系统,可将事件时刻视作示意值。实际输入采样、程序执行和输出刷新会带来扫描级延迟,因此联调应检查真实时间戳,不要求现场波形严格落在表格中的毫秒刻度。
把时间线转成PLC控制规则
时序图需要落实为状态切换条件,而不是在PLC里简单串接固定延时。以下是适用于IEC 61131-3 Structured Text的片段示例,假定变量已在PLC工程中声明,检测事件已完成上升沿处理,各状态进入时已正确复位对应超时监视器。
// 片段示例:仅展示关键阶段转移与命令关系
CASE State OF
    10: // 输送
        MotorRun := TRUE;
        IF PartRisingEdge THEN
            MotorRun := FALSE;
            State := 20;
        END_IF;

    20: // 等待电机停稳
        MotorRun := FALSE;
        IF MotorStopped THEN
            State := 30;
        ELSIF StopTimeout THEN
            State := 900;
        END_IF;

    30: // 气缸伸出
        ExtendCmd := TRUE;
        RetractCmd := FALSE;
        IF ExtendedLS THEN
            State := 40;
        ELSIF ExtendTimeout THEN
            State := 900;
        END_IF;

    40: // 推料保持
        IF HoldElapsed THEN
            ExtendCmd := FALSE;
            State := 50;
        END_IF;

    50: // 气缸缩回
        ExtendCmd := FALSE;
        RetractCmd := TRUE;
        IF RetractedLS THEN
            RetractCmd := FALSE;
            State := 60;
        ELSIF RetractTimeout THEN
            State := 900;
        END_IF;
END_CASE;这不是完整可独立运行的控制程序。State、PartRisingEdge、StopTimeout、ExtendTimeout、HoldElapsed、RetractTimeout 等变量和定时器逻辑需要在工程中定义;待机、恢复运行、故障锁存、全局安全许可、输出默认赋值以及电磁阀切换逻辑也需要补齐。故障状态900应按风险评估确定安全输出与复位流程,不允许直接自动重启。
验证方法是通过PLC监视表观察State和各输入输出:在状态20未收到停稳反馈时,不得发出伸出命令;状态30未收到伸出到位反馈时,不得进入保持阶段;状态50未收到缩回到位反馈时,不得恢复输送。
用异常时序检查联调风险
正常循环能够执行,并不表示时序设计已完成。至少应验证以下三个故障情景,实验前先在仿真环境中执行,再由具备资质的人员按现场安全程序进行设备测试。
| 测试情景 | 注入条件 | 合格结果 |
|---|---|---|
| 电机未停稳 | 触发工件检测后500ms内不给出停稳反馈 | 禁止伸出,记录停止超时故障 |
| 气缸伸出失败 | 伸出命令有效800ms仍无到位反馈 | 停止正常分拣流程并锁存伸出超时故障 |
| 气缸缩回失败 | 缩回命令有效800ms仍无到位反馈 | 禁止恢复输送并锁存缩回超时故障 |
故障发生后应保持故障状态,记录当前阶段、故障类型和相关输入状态。复位必须先确认故障原因已消除,再根据设备风险评估执行受控回原点或人工恢复流程,不能仅靠清除报警就强制运行。
还要检查同一时刻出现的冲突条件。例如ExtendedLS与RetractedLS在机械结构不允许同时成立时同时为TRUE,应判为传感器异常;伸出与缩回命令同时为TRUE时,应通过最终输出互锁禁止双向驱动并报警。
最后,拿现场趋势记录与时序图逐项比对,确认每条命令都有触发条件、每个动作都有完成反馈、每次等待都有超时处理。只有正常循环和异常保护都符合设计,输送分拣单元才具备进入连续运行测试的条件。