
PLC 与工业控制 / 系统课时
用梯形图写出电机启停自保持
用梯形图写出电机启停自保持
电机启停控制不能只让启动按钮接通时电机运行,还需要松开按钮后保持运转、按下停止按钮立即停机,并避免PLC重新上电后意外启动。本课使用一段符合IEC 61131-3思路的梯形图逻辑,完成自保持、停止优先和上电启动保护,并通过测试验证实际行为。
学习目标
- 使用常开触点、常闭触点、输出线圈和并联支路实现电机自保持。
- 正确处理启动与停止同时有效、设备故障及PLC重新上电的情况。
- 使用结构化文本参考实现和测试用例验证梯形图逻辑。
明确输入输出与运行条件
以一台通过接触器KM1控制的三相电机为例,PLC使用24V直流数字输入和继电器或晶体管输出控制接触器线圈驱动回路。示例采用IEC 61131-3变量命名,不绑定特定PLC品牌或物理地址。
| 变量 | 类型 | 含义 | 有效状态 |
|---|---|---|---|
| StartPB | BOOL | 启动按钮,常开触点 | TRUE表示按下 |
| StopOK | BOOL | 停止按钮,现场常闭触点 | TRUE表示未按下且回路正常 |
| OverloadOK | BOOL | 热过载继电器常闭辅助触点 | TRUE表示未跳闸 |
| MotorRun | BOOL | PLC内部运行保持位 | TRUE表示允许运行 |
| MotorOutput | BOOL | 接触器KM1输出命令 | TRUE表示请求吸合 |
这里特别注意:物理常闭触点不等于梯形图里必须使用常闭指令。 停止按钮未按下时,PLC输入StopOK为TRUE,因此程序应使用检查TRUE的常开指令;按钮按下或线路断开时,该输入变为FALSE,运行条件就不再成立。
本示例的运行许可条件为StopOK与OverloadOK均为TRUE。急停、护罩联锁等人员安全功能必须按风险评估使用适当的安全回路或安全PLC实现,不能仅依赖普通PLC程序中的BOOL变量。
画出启动自保持梯形图
自保持的基本逻辑是在启动按钮触点两端并联一个运行保持位触点。按下启动按钮后,运行位变为TRUE;松开按钮后,并联的运行位触点继续维持逻辑通路。
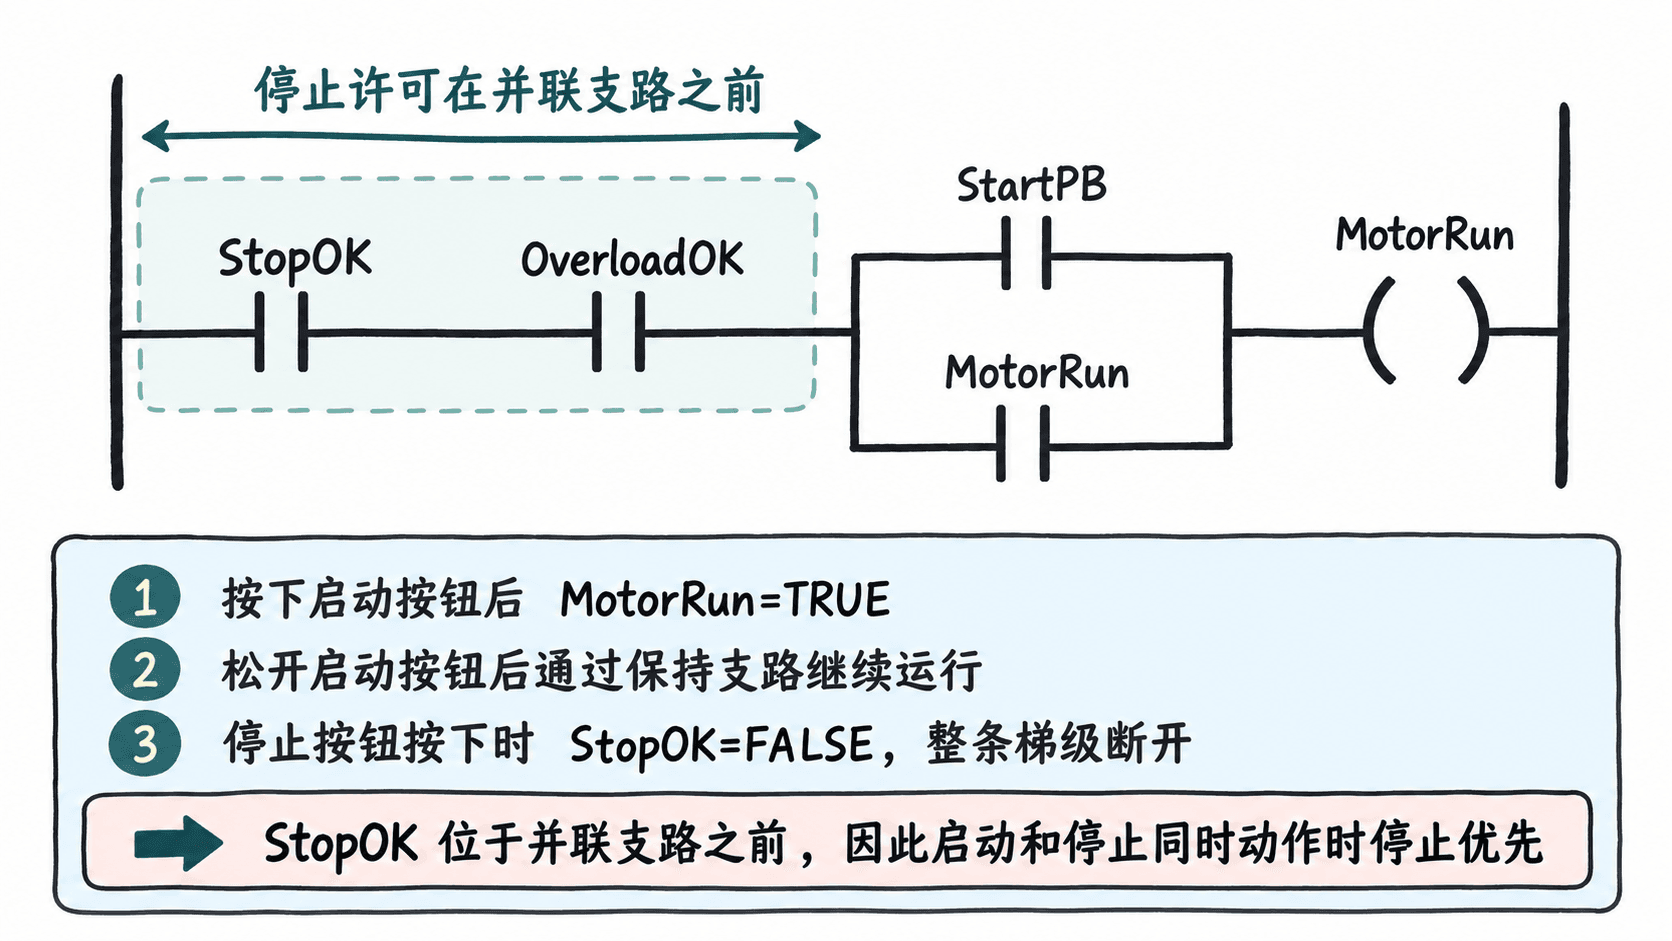
对应的布尔逻辑为:
MotorRun = StopOK AND OverloadOK AND (StartPB OR MotorRun)
梯形图执行时,PLC读取触点条件并更新运行保持位。只要停止许可或过载许可任意一个变为FALSE,整个梯级就失去连续条件,MotorRun写入FALSE。
实现时应遵守以下规则:
- 将停止许可和过载许可放在整个并联自保持结构之前,而不是只放在启动按钮支路中。
- 使用一个非保持型内部BOOL变量MotorRun,禁止配置为掉电保持变量。
- 正常程序扫描期间只允许一个逻辑位置写入MotorRun,避免多个线圈重复赋值。
- 用MotorRun驱动MotorOutput;若还存在普通工艺许可,可在输出命令中增加相应条件。
用结构化文本核对控制逻辑
以下示例使用IEC 61131-3结构化文本(ST)表达同一梯级的逻辑。它是用于核对梯形图行为的独立参考程序,不代表特定厂商的硬件地址映射。假设使用支持IEC 61131-3 ST的PLC开发环境,并将三个输入变量映射到实际数字量输入点。
PROGRAM MotorControl
VAR
    StartPB : BOOL := FALSE;
    StopOK : BOOL := FALSE;
    OverloadOK : BOOL := FALSE;
    MotorRun : BOOL := FALSE;
    MotorOutput : BOOL := FALSE;
END_VAR

(* 停止与过载许可统一约束启动和保持支路 *)
MotorRun := StopOK AND OverloadOK
            AND (StartPB OR MotorRun);

(* 输出只反映已经通过许可检查的运行状态 *)
MotorOutput := MotorRun;
END_PROGRAM
这段程序每扫描一次,就根据当前输入及上一次保持的MotorRun状态重新计算运行位。对于图形化梯形图,直接按照前面的触点及线圈关系创建同等逻辑即可。
预期结果:在StopOK和OverloadOK均为TRUE、初始MotorRun为FALSE的条件下,依次操作输入会得到以下状态。
| 操作 | StartPB | StopOK | MotorRun | MotorOutput |
|---|---|---|---|---|
| 初始待机 | FALSE | TRUE | FALSE | FALSE |
| 按下启动 | TRUE | TRUE | TRUE | TRUE |
| 松开启动 | FALSE | TRUE | TRUE | TRUE |
| 按下停止 | FALSE | FALSE | FALSE | FALSE |
| 松开停止 | FALSE | TRUE | FALSE | FALSE |
最后一行非常关键:停止按钮松开后,电机不能自行再次启动,必须重新按下启动按钮。
实际配置PLC时,还需确认MotorRun没有加入保持变量区,例如某些厂商的Retain或掉电保持存储区。变量初始化语法和冷启动、热启动行为存在厂商差异,应以目标PLC手册为准。
处理同时操作与重新上电
停止优先要求StartPB与停止按钮同时动作时,电机仍然停机。因为StopOK是整个梯级的前置条件,所以即使StartPB为TRUE,只要StopOK为FALSE,MotorRun就必须为FALSE。
| 测试条件 | 期望MotorOutput | 判定 |
|---|---|---|
| 启动与停止同时按下 | FALSE | 停止优先 |
| 运行时过载触点断开 | FALSE | 故障切断运行保持 |
| 过载恢复且启动未按下 | FALSE | 不自动恢复 |
| 正常停机后重新上电 | FALSE | 不记忆停机前的运行命令 |
| 运行中断电,重新上电且启动未按下 | FALSE | 不自动重启 |
但还有一个容易遗漏的边界:如果PLC重新上电时,启动按钮仍然处于按下状态,上面的基本自保持梯级可能在首次执行时直接启动。因此,只使用非保持型运行位并不能保证所有上电情形均禁止自动启动。
需要严格禁止上电自动启动时,应增加启动释放确认或启动上升沿检测,并规定重新上电后必须先检测到启动按钮松开,再接受一次新的按下动作。具体可以在PLC首次扫描时清除启动许可,随后观察StartPB为FALSE再允许产生新的启动请求。
对于断电后设备可能造成危险的场景,还应结合硬件欠压释放、安全接触器回路、人工复位或其他风险控制措施,不能把软件首次扫描判断视作唯一安全保护。
在线监控与验收
在实际PLC开发环境中,创建BOOL变量、完成梯形图并编译后,优先在仿真环境测试。不同品牌的软件菜单名称有所不同,通用操作顺序如下:
- 编译程序,确认没有重复线圈、未定义变量或数据类型不匹配错误。
- 进入PLC仿真或受控在线监控模式,观察StartPB、StopOK、OverloadOK、MotorRun及MotorOutput。
- 让StopOK与OverloadOK均为TRUE,短暂触发StartPB,再释放,检查MotorRun是否保持TRUE。
- 将StopOK置为FALSE,检查MotorRun与MotorOutput是否在下一次有效程序扫描后变为FALSE。
- 恢复StopOK为TRUE,确认电机保持停止,再重新触发启动。
- 分别测试过载断开、重新上电时按钮释放、重新上电时按钮按住三种情况;最后一种需要额外的启动重新确认机制才能通过严格的防自动启动验收。
PLC输出变量变为FALSE,并不意味着实际接触器一定已经释放。现场验收还需使用接触器辅助触点或独立反馈确认KM1真实状态,检查触点粘连、输出模块故障以及控制电源异常等情况。
验收通过的基本标准是:启动按钮只需短按即可保持运行,任何停止或过载许可断开都会取消保持状态,许可恢复后不会仅因为旧运行状态而重新启动。对于要求上电必须重新操作启动按钮的设备,还要单独验证启动按钮持续按住时重新上电不会自动运行。