
PLC 与工业控制 / 系统课时
检查编码器脉冲与速度反馈
检查编码器脉冲与速度反馈
输送机速度显示为零、实际速度与设定值不一致,或者电机反转后计数仍然增加,都可能与编码器信号或计数配置有关。本课以24V增量式旋转编码器为例,检查A/B相脉冲、计算转速与线速度,并验证PLC高速计数器的频率和方向判定是否正确。
学习目标
- 识别增量编码器A/B相正交脉冲,理解单倍频、双倍频和四倍频计数的差异。
- 根据编码器分辨率、计数增量和采样周期计算转速及输送线速度。
- 检查PLC高速计数输入、最大计数频率、旋转方向与低速测量误差。
识别A/B相脉冲与旋转方向
增量编码器将轴的旋转转换为周期性电脉冲。常见正交编码器具有A相和B相,两相信号相位相差90°电角度。PLC通过计数求位移,通过单位时间内的计数变化求速度,并根据两相先后关系判断方向。
假设使用一只标称1024 PPR(每转每相1024个完整周期)的增量编码器,A相每转产生1024个完整脉冲周期,B相同样产生1024个周期,但相位不同。
| 计数方式 | 每转计数数值 | 检测边沿 |
|---|---|---|
| X1单倍频 | 1024 | 例如只计A相上升沿 |
| X2双倍频 | 2048 | 计A相上升沿和下降沿 |
| X4四倍频 | 4096 | 计A/B两相全部上升沿和下降沿 |
这里的PPR是编码器原始脉冲分辨率,不等于PLC四倍频后的每转计数值。若数据手册标注的是CPR或counts/revolution,必须确认它指原始周期数还是解码后的计数数值,避免重复乘4。
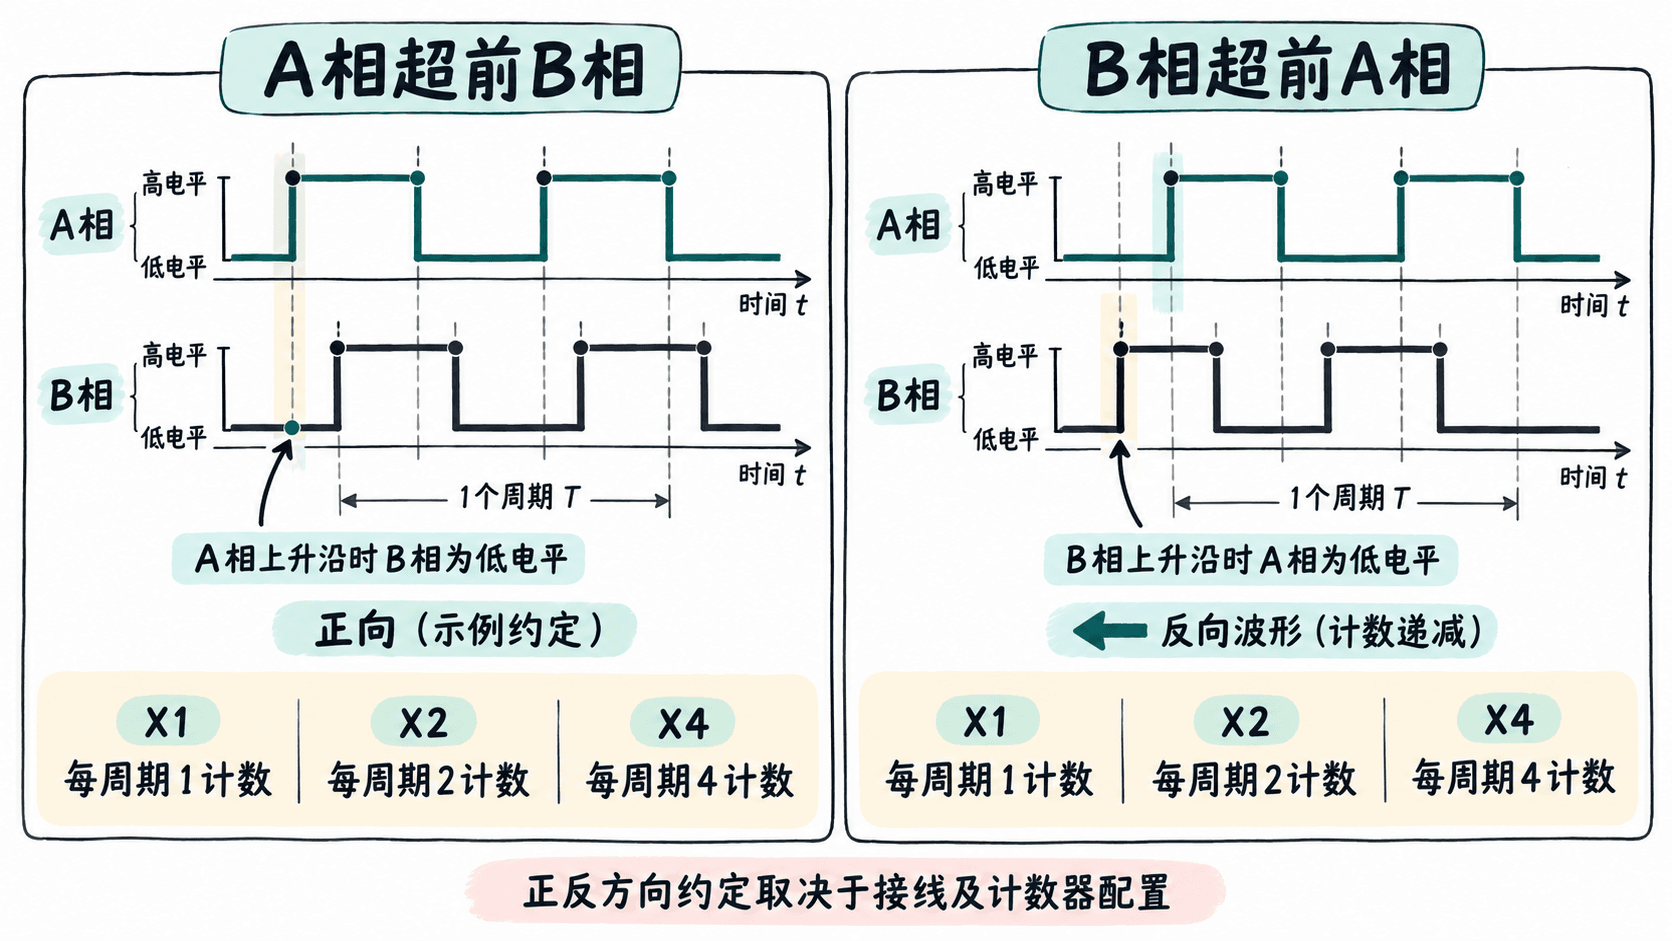
例如规定A相超前B相时为正向,则在A相上升沿采样到B相低电平可作为正向判断依据;反转时两相先后关系交换。不同PLC的方向定义可能相反,应以高速计数器模式和实际试转结果为准。
部分编码器还有Z相,每转输出一个参考脉冲,可用于回零或建立参考位置,但不能仅凭Z相判断连续旋转方向。
计算脉冲频率与实际速度
假设编码器直接安装在输送滚筒轴上,已知参数如下:
| 参数 | 数值 |
|---|---|
| 编码器分辨率 | 1024 PPR |
| PLC解码方式 | X4 |
| 采样周期 | 100 ms |
| 正向计数增量 | +8192 |
| 滚筒直径 | 80 mm |
| 传动关系 | 编码器与滚筒1:1直连 |
四倍频下,每转有效计数为1024 × 4 = 4096。采样100 ms内增加8192个计数,即滚筒转动2转,转速为1200 r/min。
通用计算公式为:
其中, 为带符号转速,单位r/min; 为采样周期内的有符号计数增量; 为每转每相完整脉冲周期数; 为解码倍频系数1、2或4; 为采样时间,单位秒。
本例代入:
滚筒直径为0.08 m,忽略皮带打滑时,输送线速度为:
这是一个便于验算的高速示例,并非普通输送线的推荐运行速度。如果编码器装在电机轴上,而滚筒与电机之间存在减速机,就必须先根据传动比换算滚筒转速。例如减速比定义为电机转速与滚筒转速之比,减速比为10:1时,滚筒速度应使用电机速度的十分之一进行计算。
速度方向可保留在有符号结果中。反向采样得到-8192计数时,转速为-1200 r/min;只关心速度大小时再取绝对值。
检查高速计数器是否满足频率要求
不能仅根据编码器分辨率判断PLC能否接收信号,还要核对最高转速、计数方式、输入电气规格及PLC高速计数器支持的频率。
编码器A相的原始脉冲频率为:
假设1024 PPR编码器最高运行3000 r/min,则:
即A相原始频率为51.2 kHz。使用X4解码时,总计数事件速率达到204800次/秒,但这不等于A相信号频率变成204.8 kHz。PLC产品可能分别规定单相计数最高频率和A/B相正交计数最高频率,必须按所选模式查对应规格,不能简单把某个标称频率除以4来断定是否支持。
现场检查依次完成:
- 核对编码器铭牌或数据手册中的供电电压、PPR、最高转速和输出方式,如PNP、NPN推挽或差分线驱动。
- 检查PLC指定高速计数输入是否支持对应电气类型及A/B相模式。24V单端信号与RS-422差分信号不能未经适配直接混接。
- 根据最高转速计算原始相频率,查PLC所选正交计数模式允许的最高输入频率,并保留合理的工程余量。
- 将A/B相接入PLC支持的高速计数通道,在工程软件中配置与接线一致的正交解码模式。
- 以低速开始试转,核对计数随旋转连续变化;逐步提高转速,观察是否出现漏计、突变或方向误判。
对于长距离或强干扰环境,符合设备接口要求的差分A/B信号通常更适合抗干扰传输。屏蔽层、接地和终端匹配应按编码器与接收模块的接线手册实施。
使用采样程序验证速度反馈
速度计算可以先用一个独立的Python 3程序复核,再将同样的公式移入PLC程序。这样能把计算公式错误与实际接线、硬件计数问题分开。
下面示例使用连续两次高速计数器快照,采样间隔100 ms,按X4模式换算转速及直连滚筒线速度。代码可在Python 3.10及以上版本直接运行。
import math

PPR = 1024
MULTIPLIER = 4
SAMPLE_SECONDS = 0.1
ROLLER_DIAMETER_M = 0.08

previous_count = 100000
current_count = 108192

# 使用连续快照的差值,而不是累计计数总量计算速度
count_delta = current_count - previous_count
counts_per_rev = PPR * MULTIPLIER
rpm = count_delta / counts_per_rev / SAMPLE_SECONDS * 60

# 保留正负号,以便识别反向运行
speed_mps = math.pi * ROLLER_DIAMETER_M * rpm / 60

print(f"计数增量: {count_delta:+d}")
print(f"转速: {rpm:.1f} r/min")
print(f"线速度: {speed_mps:.2f} m/s")
预期输出:
计数增量: +8192
转速: 1200.0 r/min
线速度: 5.03 m/s
PLC实现时,需使用高速计数器提供的当前计数值,并在固定采样周期读取快照。实际运行还必须处理计数器回绕和复位事件:例如32位有符号计数器越界后,不能直接将两个普通整数快照相减,否则会产生异常速度尖峰。应依据具体PLC计数器的回绕规则计算模差,或使用模块提供的硬件频率、速度测量功能。
低速时,固定100 ms窗口可能只得到少量计数。例如每转4096计数,采样窗口每变化1个计数,对应转速约0.1465 r/min。更低速度下会出现多个采样周期计数增量为0的现象。这时可以适度加长窗口,或者使用支持脉冲周期测量的硬件功能,代价是速度反馈响应变慢或需要处理周期测量超时。
通过正反转试验排查异常反馈
实际验收不应只看速度显示是否非零,至少应覆盖静止、正转、反转和速度变化四种状态。
| 测试状态 | 正常结果 | 异常时优先检查 |
|---|---|---|
| 停止 | 计数稳定,速度接近0 | 干扰、屏蔽、输入抖动 |
| 正向低速 | 计数连续递增 | A/B接线、方向约定 |
| 反向低速 | 计数连续递减 | 相序、计数模式 |
| 匀速运行 | 速度接近独立测速结果 | PPR、倍频、传动比 |
| 加速运行 | 反馈随转速增加 | 采样窗口、漏计、频率上限 |
排查时按以下顺序执行:
- 先确保机械机构具备安全试转条件,隔离可能进入运动区域的人员。断电后检查编码器接线,送电后使用适合输出类型的仪器测量。
- 在编码器输出端观察A/B波形,确认两相均有稳定脉冲,且旋转方向改变时相位先后关系反转。
- 在PLC高速计数器监视界面读取原始计数,手动缓慢转轴一整圈,验证X4模式是否产生约4096个净计数。以机械标记确认确实转过一整圈。
- 对比独立测速仪读数与PLC计算值;若恰好相差2倍或4倍,重点核对PPR与解码倍频。
- 若高转速才异常,检查输入频率上限、波形幅度、边沿质量、线路干扰及高速计数器滤波设置。
可以用一项定量验收来结束测试:在正向和反向各选一个稳定转速点,例如300 r/min,用独立测速仪和PLC同时记录10次读数,并计算速度相对误差。若项目暂定容差为±2%,则每次结果均应落在对应允许范围内;正式验收阈值仍应根据测速仪精度、机械传动误差、采样条件和工艺要求确定。
最终必须同时满足三个条件:原始计数正确、方向符号正确、换算速度与实际运动一致。只验证最终显示数值,无法排除错误倍频、接线相序和高速漏计等隐藏问题。