
PLC 与工业控制 / 系统课时
用状态机编排设备顺序动作
用状态机编排设备顺序动作
当一台设备需要依次完成检测、执行、等待反馈和结束动作时,直接堆叠启动条件容易造成输出冲突。本课以输送线分拣气缸为例,将完整工作周期拆成明确状态,用转换条件和超时保护控制每一步,并通过结构化文本程序验证动作顺序。
学习目标
- 定义待机、检测、执行、等待反馈和完成状态及转换条件。
- 使用 IEC 61131-3 结构化文本(ST)实现单状态执行的顺序控制。
- 验证正常动作、停止、反馈超时和故障复位场景。
将设备工作周期拆成状态
假设分拣工位具有输送电机、光电传感器、气缸伸出电磁阀以及气缸伸出、缩回到位开关。工件进入检测区域后,设备停止输送,气缸推出工件,确认伸出到位后再缩回,最后恢复待机。
本例采用以下五个主状态,另设一个故障状态。为了满足缩回确认要求,将等待反馈分成伸出反馈和缩回反馈两个内部阶段。
| 状态编号 | 状态名称 | 主要动作 | 离开条件 |
|---|---|---|---|
| 0 | IDLE 待机 | 输出关闭 | 启动请求且气缸已缩回 |
| 10 | DETECT 检测 | 输送电机运行 | 检测到工件 |
| 20 | EXECUTE 执行 | 发出气缸伸出命令 | 进入伸出反馈阶段 |
| 30 | WAIT_EXT 等待伸出 | 保持伸出命令 | 伸出到位 |
| 40 | WAIT_RET 等待缩回 | 发出缩回命令 | 缩回到位 |
| 50 | DONE 完成 | 清除动作命令 | 进入下一检测周期 |
| 90 | FAULT 故障 | 关闭自动动作输出 | 故障解除且人工复位 |
本例假设气缸使用双电控五通二位阀,伸出和缩回分别由两个线圈控制。阀可能在断电后保持原位,因此程序关闭线圈不等于气缸立即停止运动;实际设备必须另外进行气动风险评估,并配置符合风险要求的安全回路。
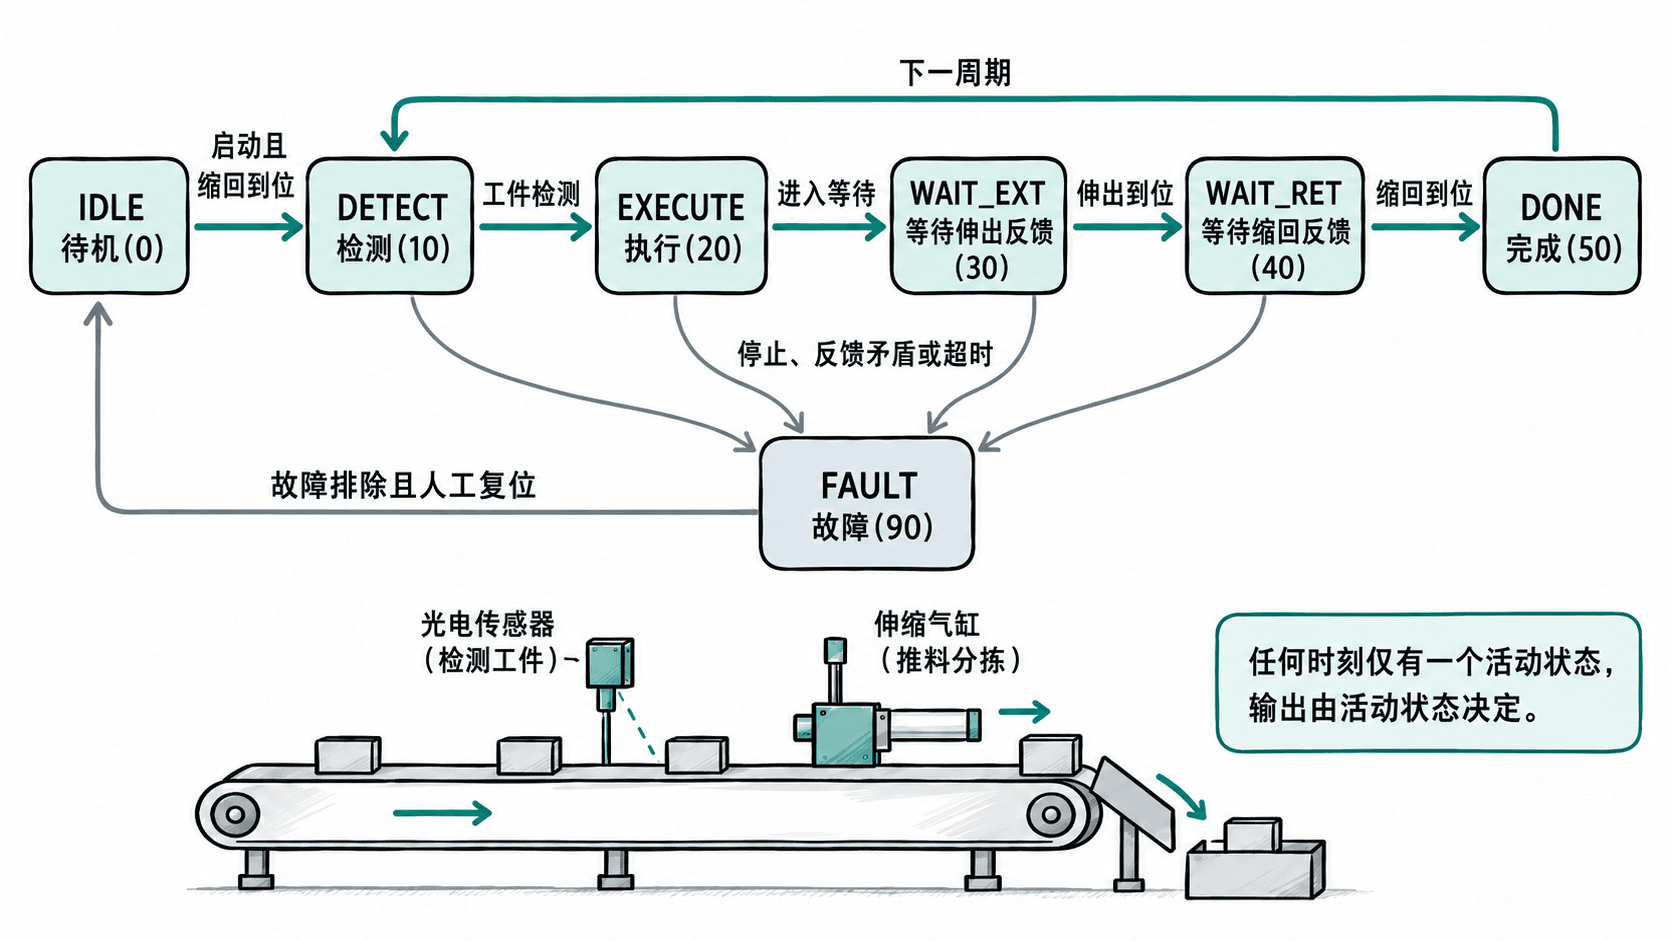
状态机必须遵守一个基本约束:当前只有一个有效主状态。例如进入 WAIT_RET 后,程序不再执行 WAIT_EXT 的伸出命令;不能让两个步骤分别通过置位线圈的方式争夺同一个输出。
规定转换优先级与动作边界
在PLC扫描周期中,程序通常按输入采样、逻辑执行、输出更新的顺序工作。为了让状态转换可预测,应先处理全局异常,再处理当前状态,最后统一写入输出。
本例约定以下优先级:
- 停止请求、反馈矛盾或动作超时优先进入 FAULT。
- 当前状态仅判断属于自己的完成条件,例如 WAIT_EXT 只判断伸出到位。
- 状态改变后,下一个扫描周期执行新状态的动作,不在同一周期连续跳过多个状态。
- 每次扫描重新计算输出命令,避免遗留上一状态的线圈值。
- 故障恢复必须经过人工复位和气缸缩回确认,不允许直接恢复中断的动作。
设定伸出与缩回等待超时均为 2 秒;只有当前动作状态持续有效时才累计计时。传感器反馈必须与动作方向匹配,若伸出到位和缩回到位同时为真,应判定为异常。
使用结构化文本实现顺序控制
下面使用 IEC 61131-3 ST 编写教学示例,采用 CASE 管理状态,使用两个 TON 定时器检测气缸动作超时。示例面向支持 ST、CASE 和标准 TON 功能块的PLC开发环境;I/O地址映射、变量声明位置和任务调用配置需按具体平台设置。
片段示例:以下变量均已在程序的变量声明区定义,由周期任务调用本段逻辑。输入包括 StartBtn、StopOK、PartDetected、ExtLS、RetLS、ResetBtn,类型均为 BOOL;其中 StopOK=TRUE 表示普通运行许可有效。输出 MotorRun、ExtendCmd、RetractCmd、Alarm 为 BOOL。State、NextState 为 INT,初始值均为 0;ExtTimer、RetTimer 为 TON 实例。这里的停止许可属于普通顺控信号,不承担安全功能。
(* 先计算异常,故障状态具有最高优先级 *)
IF (NOT StopOK) OR (ExtLS AND RetLS) THEN
    State := 90;
END_IF;

(* 定时器在对应状态下运行,离开状态后自动复位 *)
ExtTimer(IN := (State = 30) AND (NOT ExtLS), PT := T#2s);
RetTimer(IN := (State = 40) AND (NOT RetLS), PT := T#2s);

IF ExtTimer.Q OR RetTimer.Q THEN
    State := 90;
END_IF;

(* 每个扫描周期先清除普通输出,随后只由当前状态赋值 *)
MotorRun := FALSE;
ExtendCmd := FALSE;
RetractCmd := FALSE;
Alarm := FALSE;
NextState := State;

CASE State OF
    0: (* 待机:仅在缩回到位后允许启动 *)
        IF StartBtn AND RetLS AND StopOK THEN
            NextState := 10;
        END_IF;

    10: (* 检测工件 *)
        MotorRun := TRUE;
        IF PartDetected THEN
            NextState := 20;
        END_IF;

    20: (* 发出伸出命令,下一扫描进入反馈等待 *)
        ExtendCmd := TRUE;
        NextState := 30;

    30: (* 伸出等待:未到位时保持命令 *)
        ExtendCmd := TRUE;
        IF ExtLS THEN
            NextState := 40;
        END_IF;

    40: (* 缩回等待:双电控阀切换至缩回侧 *)
        RetractCmd := TRUE;
        IF RetLS THEN
            NextState := 50;
        END_IF;

    50: (* 完成后继续检测下一工件 *)
        NextState := 10;

    90: (* 故障锁定,仅允许人工复位回待机 *)
        Alarm := TRUE;
        IF ResetBtn AND StopOK AND RetLS AND (NOT ExtLS) THEN
            NextState := 0;
        END_IF;

    ELSE
        NextState := 90;
END_CASE;

State := NextState;
T#2s 表示 2 秒时间常量;不同PLC平台的定时器声明方式和实例作用域可能存在差异。TON 应在每个扫描周期调用,不能只在某个 CASE 分支内有条件地调用,否则可能导致定时状态无法正常复位。
本例假定伸出、缩回电磁阀允许在对应动作期间持续得电。如果实际采用脉冲驱动阀,应改为受控脉冲逻辑,不能照搬持续输出方式。生产程序还应根据传感器时序增加适当的输入滤波或到位稳定时间,并处理工件检测信号持续有效时的重复触发问题。
在仿真中验证状态转换
使用PLC仿真环境或离线变量监控表,先将 StopOK=TRUE、RetLS=TRUE、ExtLS=FALSE,并把 State 初始化为 0。通过模拟输入变化,逐扫描观察状态与输出。
正常流程按以下顺序测试:
- 将
StartBtn短暂置为 TRUE,状态从 0 转为 10,电机开始运行。 - 将
PartDetected置为 TRUE,状态从 10 转为 20,电机关闭。 - 下一个扫描进入 30,
ExtendCmd=TRUE;将RetLS置为 FALSE,随后把ExtLS置为 TRUE。 - 状态转换为 40,
ExtendCmd=FALSE、RetractCmd=TRUE。 - 将
ExtLS置为 FALSE、RetLS置为 TRUE,状态进入 50,随后回到 10。
预期结果如下,表中输出对应每个状态执行当次扫描时的状态逻辑,不把赋值后的下一状态误认为已在同一扫描执行。
| 执行状态 | 电机 | 伸出线圈 | 缩回线圈 | 预期转换 |
|---|---|---|---|---|
| IDLE | 关 | 关 | 关 | 启动后进入10 |
| DETECT | 开 | 关 | 关 | 检测后进入20 |
| EXECUTE | 关 | 开 | 关 | 进入30 |
| WAIT_EXT | 关 | 开 | 关 | 伸出到位进入40 |
| WAIT_RET | 关 | 关 | 开 | 缩回到位进入50 |
| DONE | 关 | 关 | 关 | 进入10 |
再验证三个异常条件:
- 进入状态30后保持
ExtLS=FALSE超过2秒,应进入90,报警置位,普通输出全部关闭。 - 同时令
ExtLS=TRUE与RetLS=TRUE,应立即转入90,不再继续动作。 - 在状态40将
StopOK置为 FALSE,应立即进入90;恢复StopOK后不会自动恢复动作,必须确认RetLS=TRUE、ExtLS=FALSE并按复位按钮。
上述复位测试只用于仿真;真实气缸如果停在中间位置,不能靠直接写入 RetLS=TRUE 假装设备已经缩回。应通过经风险评估的手动回原位流程恢复机械位置,再允许自动运行。
避免状态跳步与输出互相覆盖
实际调试中常见的问题是多个 IF 同时写同一个输出,或者状态跳转后立即执行下一状态的逻辑。例如工件信号一直为 TRUE 时,若将检测、伸出、等待等动作写成彼此独立的条件块,就可能出现同一扫描多个命令同时有效。
使用 CASE 后,每次只执行当前状态分支。再把状态输出放在统一位置计算,可以保证 ExtendCmd 和 RetractCmd 不会因为旧的置位指令而同时维持 TRUE。
还应特别检查三种边界:
- 状态非法:
State=99等未定义值进入ELSE,转入故障状态,而不是继续沿用旧输出。 - 反馈提前存在:启动前必须确认缩回到位,动作过程中应区分上一个动作遗留的到位信号与新动作的有效反馈;必要时要求反馈先释放再重新有效。
- 自动重复运行:示例的 DONE 会返回 DETECT,适合连续分拣。若设备只执行一个周期,应把 DONE 改为返回 IDLE,并要求再次启动。
可以增加一条调试记录,包含扫描时间、旧状态、新状态、转换原因和关键传感器值。例如记录 30 → 40,ExtLS=TRUE,能够直接说明伸出等待因到位反馈而结束。真实项目中这类状态变化日志比单独观察输出线圈更容易定位偶发故障。
最终验收应以状态转换表逐项核对:每个动作只有一个发起状态、每个等待都有明确完成条件与超时退出路径、任何故障都不会自动续跑。