
PLC 与工业控制 / 系统课时
设置报警触发确认与事件记录
设置报警触发确认与事件记录
PLC检测到故障后,HMI不仅要显示报警,还要区分故障是否仍然存在、操作员是否已经确认,以及故障何时发生和解除。本课以分拣工位的电机过载报警为例,完成触发条件、报警文本、确认操作和事件时间记录的配置,并验证故障解除不等于人工确认。
学习目标
- 配置PLC故障变量与HMI报警触发条件、等级和显示文本。
- 区分报警激活、故障恢复和人工确认三种不同事件。
- 建立带时间戳的报警记录,并通过故障注入验证状态变化。
定义报警变量与触发条件
假设分拣工位使用PLC控制输送电机,电机保护装置提供过载故障信号。PLC将故障转换成布尔变量MotorOverload,HMI通过工业通信读取该变量。
本例约定TRUE表示发生过载,FALSE表示过载条件已消失。现场接线可能采用常闭安全触点,因此必须先在PLC程序中统一故障信号的逻辑含义,不能直接根据输入端子的高低电平猜测报警状态。
建立以下报警配置:
| 配置项 | 示例值 | 作用 |
|---|---|---|
| 报警编号 | 1001 | 唯一标识该报警 |
| 触发变量 | MotorOverload | PLC布尔故障状态 |
| 触发条件 | TRUE | 过载时激活 |
| 报警等级 | Error | 严重设备故障 |
| 报警文本 | 输送电机过载,请检查驱动系统 | 告知故障及处置方向 |
| 需要确认 | 是 | 要求操作员确认已知晓 |
| 历史记录 | 启用 | 保存报警生命周期事件 |
不同HMI软件对报警等级的名称可能采用Error、Fault或用户自定义级别。本例的等级名称是配置约定,不代表所有厂商都具有相同的内置枚举。
报警文本应指向具体设备和故障。相比“设备异常”,使用“输送电机过载,请检查驱动系统”能够帮助操作员快速定位问题。报警确认不能代替检查电机、排除过载原因或执行PLC故障复位。
配置报警显示与人工确认
以支持离散报警和历史记录的HMI组态软件为例,典型配置顺序如下。具体菜单名称随产品和版本变化,但变量、触发条件、确认选项与报警视图之间的关系一致。
- 在变量管理中创建
MotorOverload,类型选择Boolean,通信地址绑定PLC中对应的公开变量。 - 打开报警管理或离散报警配置,新增报警编号
1001,选择MotorOverload作为触发源。 - 将激活条件设为
TRUE,填写报警文本,选择错误等级并启用确认要求。 - 在HMI报警页面放置当前报警视图,显示时间、报警文本、状态和确认标志。
- 启用报警历史记录功能,并配置容量或保存期限;操作员确认按钮调用组态系统提供的报警确认操作。
这里的确认操作是HMI报警系统对报警实例的确认,而不是直接把MotorOverload写回FALSE。PLC故障变量应由现场保护条件和控制程序管理,HMI不应通过清除故障位来伪装故障恢复。
若系统同时提供“确认报警”和“复位设备故障”两个按钮,应分别授权、分别处理。确认只表示操作员已知晓;复位必须由PLC检查故障消失、设备停机以及重新启动许可等前置条件。
理解报警触发解除与确认状态
报警生命周期至少包含三个独立事实:故障条件是否存在、报警是否已经确认,以及事件是否已经归档。不能把它们压缩成一个简单的“正常或异常”状态。
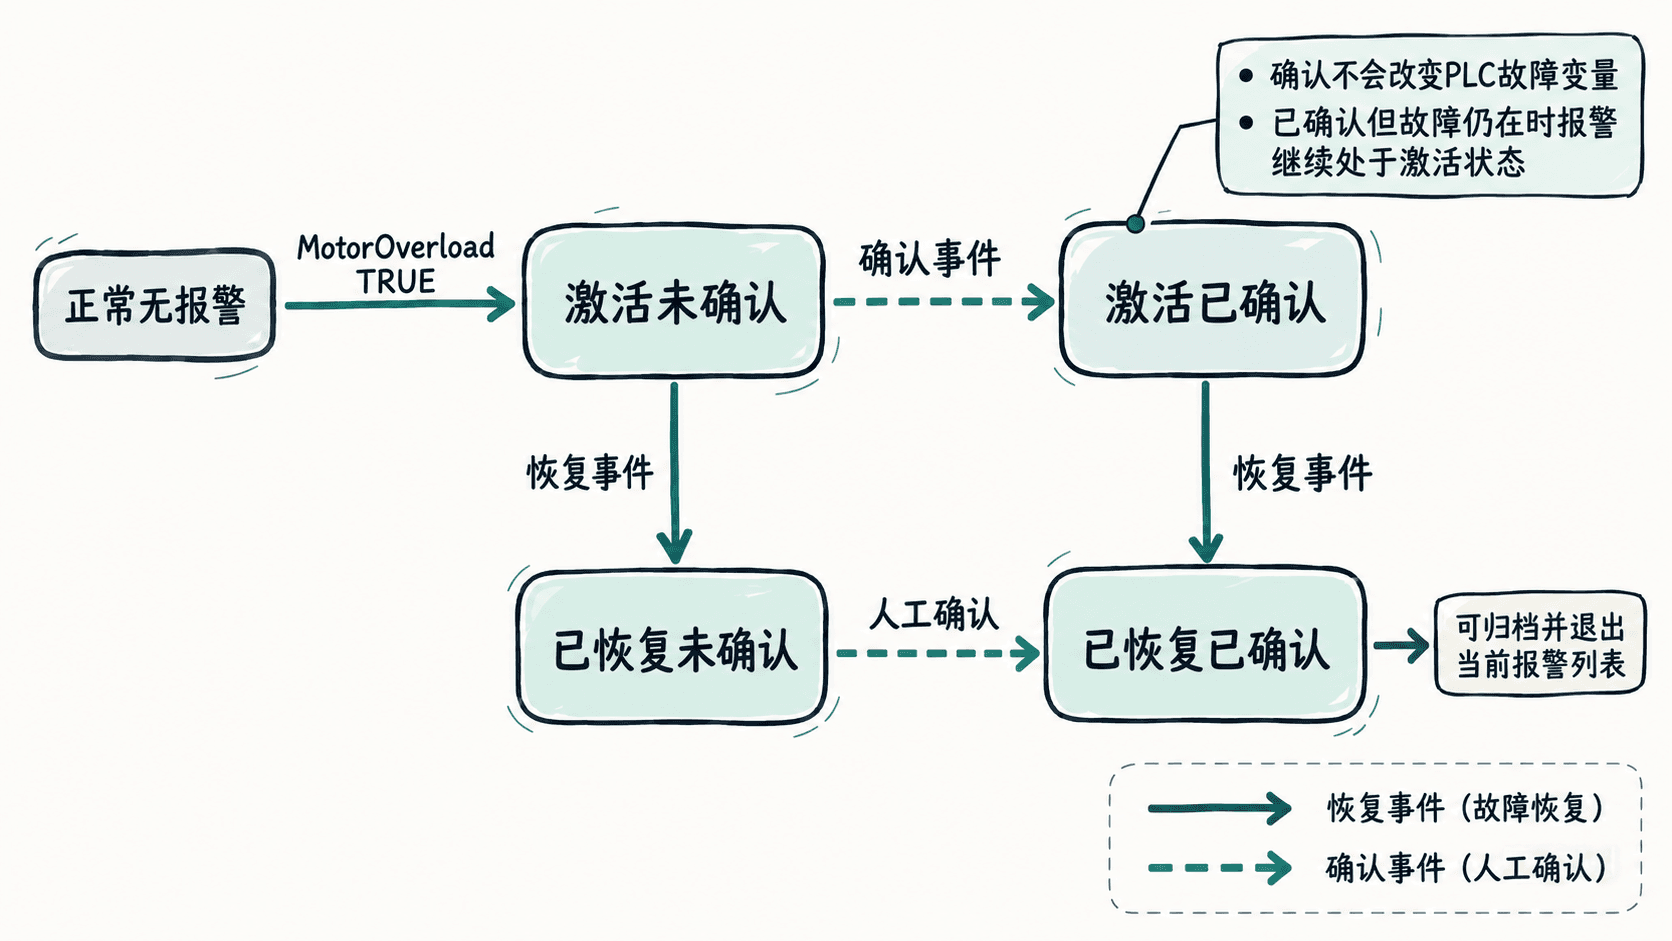
例如,10:00:00电机发生过载,报警进入“激活未确认”;10:00:08操作员点击确认,状态变为“激活已确认”。此时电机仍然过载,报警不能从活动故障列表中消失。
如果10:00:15过载信号恢复为FALSE,报警变成“已恢复已确认”,可以按照HMI策略从当前报警视图移除,但历史记录必须保留发生、确认和恢复事件。
另一种情况是故障在操作员确认前已经恢复。报警应保留“已恢复未确认”状态,直到操作员确认。某些HMI支持自动移除或自动确认策略,本例应关闭这类行为,才能验证故障恢复与人工确认的区别。
编写PLC故障状态供HMI读取
下面使用IEC 61131-3结构化文本(ST)给出故障源的最小示例。该代码是PLC程序组织单元中的片段示例,依赖已配置的现场输入OverloadOK以及HMI可读取的PLC变量MotorOverload,不包含厂商专用地址映射。
VAR
    OverloadOK : BOOL;     // TRUE表示保护回路正常
    MotorOverload : BOOL;  // 提供给HMI的故障状态
END_VAR

// 将现场正常信号转换成统一的故障极性
MotorOverload := NOT OverloadOK;预期结果:当OverloadOK = FALSE时,MotorOverload = TRUE,HMI报警1001进入激活状态;当OverloadOK = TRUE时,MotorOverload = FALSE,报警产生恢复事件,但未确认状态不会因此自动变成已确认。
实际工程中,OverloadOK应来自经校验的保护装置信号;其断线、通信故障及复位行为需要结合现场电气设计处理。该示例只用于说明报警状态映射,不构成完整的电机保护程序。
配置事件时间记录
报警历史不能只保存最后一次状态,否则无法判断故障发生、确认和恢复的先后顺序。建议至少记录报警编号、事件类型、事件时间、报警文本和确认操作员标识;操作员身份字段应由HMI登录系统自动提供,不应手工填写。
| 事件时间 | 报警编号 | 事件类型 | 操作员 |
|---|---|---|---|
| 10:00:00 | 1001 | 激活 | 系统 |
| 10:00:08 | 1001 | 确认 | operator01 |
| 10:00:15 | 1001 | 恢复 | 系统 |
该表是上述测试场景的预期事件记录,时间为示例值,并非实际设备产生的日志。
现场需要明确时间戳来源。使用HMI本地报警引擎时,事件时间通常由HMI记录;若PLC或服务器提供源时间戳,则应按照通信协议与产品能力决定使用哪个时间字段。PLC、HMI和历史服务器应统一时区与时间同步策略,避免设备时间漂移导致事件顺序错误。
对实验工位,可以先设置保存最近1000条事件并启用容量满时循环覆盖。生产系统应根据故障追溯周期、存储空间和审计要求确定保留策略,必要时将历史事件送往SCADA或独立历史数据库。报警历史与PLC实时变量不同,不能仅依靠周期性读取当前变量来还原已经发生的短时报警。
执行故障注入与验收
在仿真环境或隔离的安全测试工位执行验证。不要在正在运行的生产电机上人为触发真实过载;可以通过PLC仿真变量或受控测试接口模拟故障条件。
- 初始设置
OverloadOK = TRUE,检查当前报警列表没有1001活动报警。 - 将
OverloadOK改为FALSE,确认HMI显示“输送电机过载,请检查驱动系统”,状态为激活未确认,并产生激活记录。 - 保持故障条件不变,点击HMI确认,检查状态变为激活已确认,PLC的
MotorOverload仍为TRUE。 - 将
OverloadOK恢复为TRUE,检查报警解除,并在历史记录中保留确认和恢复时间。 - 再触发一次报警,先恢复故障再点击确认,检查状态依次为激活未确认、已恢复未确认、已恢复已确认。
重点检查第二次测试:如果故障刚恢复,未确认报警就直接消失且历史中没有待确认状态,应检查是否启用了自动确认、自动删除或仅显示活动报警的过滤条件。
再检查HMI与PLC通信中断时的表现。通信失败不能直接等同于MotorOverload = FALSE;应显示变量质量异常或单独的通信故障报警,避免因为读取不到故障位而错误报告设备正常。
最终验收标准是:触发产生激活记录、人工确认产生独立确认记录、故障消失产生恢复记录;确认不会改变PLC故障条件,恢复也不会自动完成必需的人工确认。只有这几个行为都成立,报警页面才能同时满足实时监控和事后追溯要求。