
工业通信与现场总线 / 系统课时
设计统一点表与地址映射
设计统一点表与地址映射
四种协议可以传递同一个温度、转速或启停状态,但寄存器地址、CAN 位域、PROFINET IO 偏移和 EtherCAT PDO 索引并不属于同一种地址体系。本节建立一张以业务变量为中心的统一点表,让应用逻辑不再直接依赖各协议的物理地址。
学习目标
- 为跨协议变量建立稳定且唯一的统一变量标识
- 将 Modbus、CAN、PROFINET IO 与 EtherCAT PDO 地址映射到同一语义
- 处理数据类型、字节序、缩放、方向和无效值等常见边界
先定义业务变量,再填写协议地址
统一点表的主键应该是业务变量,而不是通信地址。例如电机实际转速可以命名为 motor1.speed_actual_rpm。这个名字表达“它是什么”,而 40021、CAN ID 0x181 的某个字节或 PDO 的 0x606C:00 只表达“它当前通过哪里传输”。
如果反过来以地址为中心设计,应用代码很快会出现 reg_40021、byte_6 等名称。设备更换、PDO 重映射或 IO 模块位置变化后,变量名称也被迫跟着变化,最终无法区分业务变化和通信配置变化。
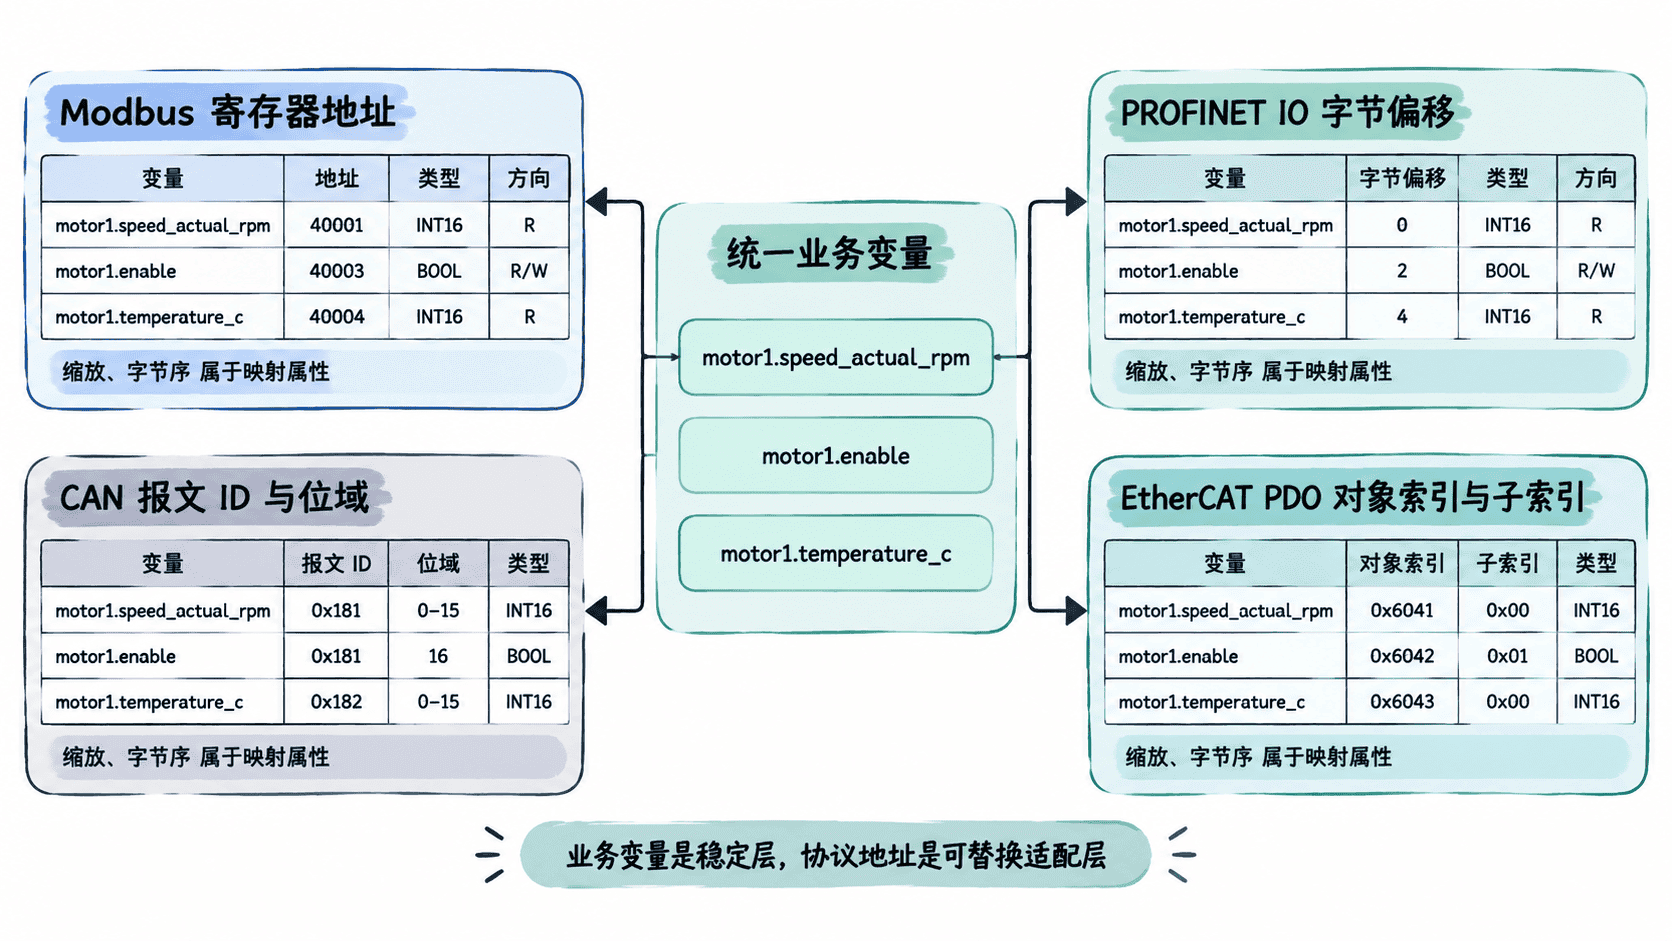
点表至少记录这些字段
一张可用于联合测试的点表不应只记录名称和地址。至少需要统一变量名、数据类型、工程单位、读写方向、缩放规则、有效范围,以及每种协议对应的地址描述。
| 统一变量 | 类型 | 单位 | 方向 | Modbus | CAN | PROFINET IO | EtherCAT PDO |
|---|---|---|---|---|---|---|---|
motor1.speed_actual_rpm |
int32 |
rpm | 设备→控制器 | HR 40021-40022 | ID 0x181,Byte 0-3 | Input Byte 0-3 | 0x606C:00 |
motor1.enable |
bool |
- | 控制器→设备 | Coil 00017 | ID 0x201,Bit 0 | Output Byte 0 Bit 0 | 0x6040:00 Bit 0 |
motor1.temperature_c |
int16 |
°C | 设备→控制器 | IR 30011 | ID 0x281,Byte 0-1 | Input Byte 4-5 | 0x2001:00 |
表中的地址只是示例,真实项目必须以设备手册、EDS/GSDML/ESI 文件和最终工程配置为准。尤其不要把 Modbus 文档中的 40001 直接等同于协议 PDU 地址 0;不同工具对“显示地址”和“协议偏移”的表达可能不同。
把缩放和字节序写进映射规则
同一个工程量在不同协议中可能使用不同原始格式。例如实际温度为 25.3 °C,某设备可能传输整数 253 并约定缩放系数 0.1。如果点表只写 int16,接收方仍然无法得到正确工程值。
可以把转换统一定义为:
同时明确整数的有符号性、浮点格式、字节序和字序。尤其是跨两个 Modbus 寄存器的 32 位数据,设备可能使用 AB CD、CD AB、BA DC 等排列;CAN 信号还需要起始位和位长度;PROFINET 与 EtherCAT 则需要核对模块和 PDO 配置后的实际偏移。
用机器可读配置维护映射
人工表格适合评审,但联合测试时最好同时维护机器可读版本,避免代码里再次手写一套地址。下面给出一个最小 YAML 示例,同一变量把四种协议地址放在一个映射节点下。
points:
  - name: motor1.speed_actual_rpm
    type: int32
    unit: rpm
    direction: device_to_controller
    scale: 1
    valid_range: [-6000, 6000]
    mappings:
      modbus:
        area: holding_register
        address: 40021
        registers: 2
        word_order: high_low
      can:
        cob_id: 0x181
        start_bit: 0
        length: 32
      profinet:
        area: input
        byte_offset: 0
        length: 4
      ethercat:
        index: 0x606C
        subindex: 0x00
        pdo_direction: tx
生效行为与验证方法:解析程序应得到一个统一变量 motor1.speed_actual_rpm,并根据当前启用的协议适配器选择对应地址;切换协议时业务变量名、单位和有效范围保持不变。验证时可让设备输出一个已知转速,再分别从四种协议读取原始值,确认换算后的工程值一致。
做跨协议一致性验收
联合测试不要只检查“数据能读到”,还要检查语义是否一致。选取几个具有代表性的测试值,例如零值、正常中间值、上下限附近值和负值,分别通过各协议读写,然后比较统一变量层得到的工程值。
对于状态位,还应验证单个位变化不会污染相邻信号;对于多字节数值,应使用能暴露字节序错误的数值,而不是只测试 0 或 1。输出变量则需要确认控制器写入后,目标设备的实际行为和反馈点均发生预期变化。
验收过程中如果某个协议必须使用特殊换算,不应修改统一变量的业务含义,而应把差异留在该协议的映射配置中。这样即使以后更换从站、调整 IO 模块或重新规划 PDO,上层控制逻辑仍然只面对稳定的统一点名。统一点表因此不仅是一张地址清单,也是四种协议之间的语义边界。