
工业通信与现场总线 / 系统课时
准备串口以太网与 CAN 工具
准备串口以太网与 CAN 工具
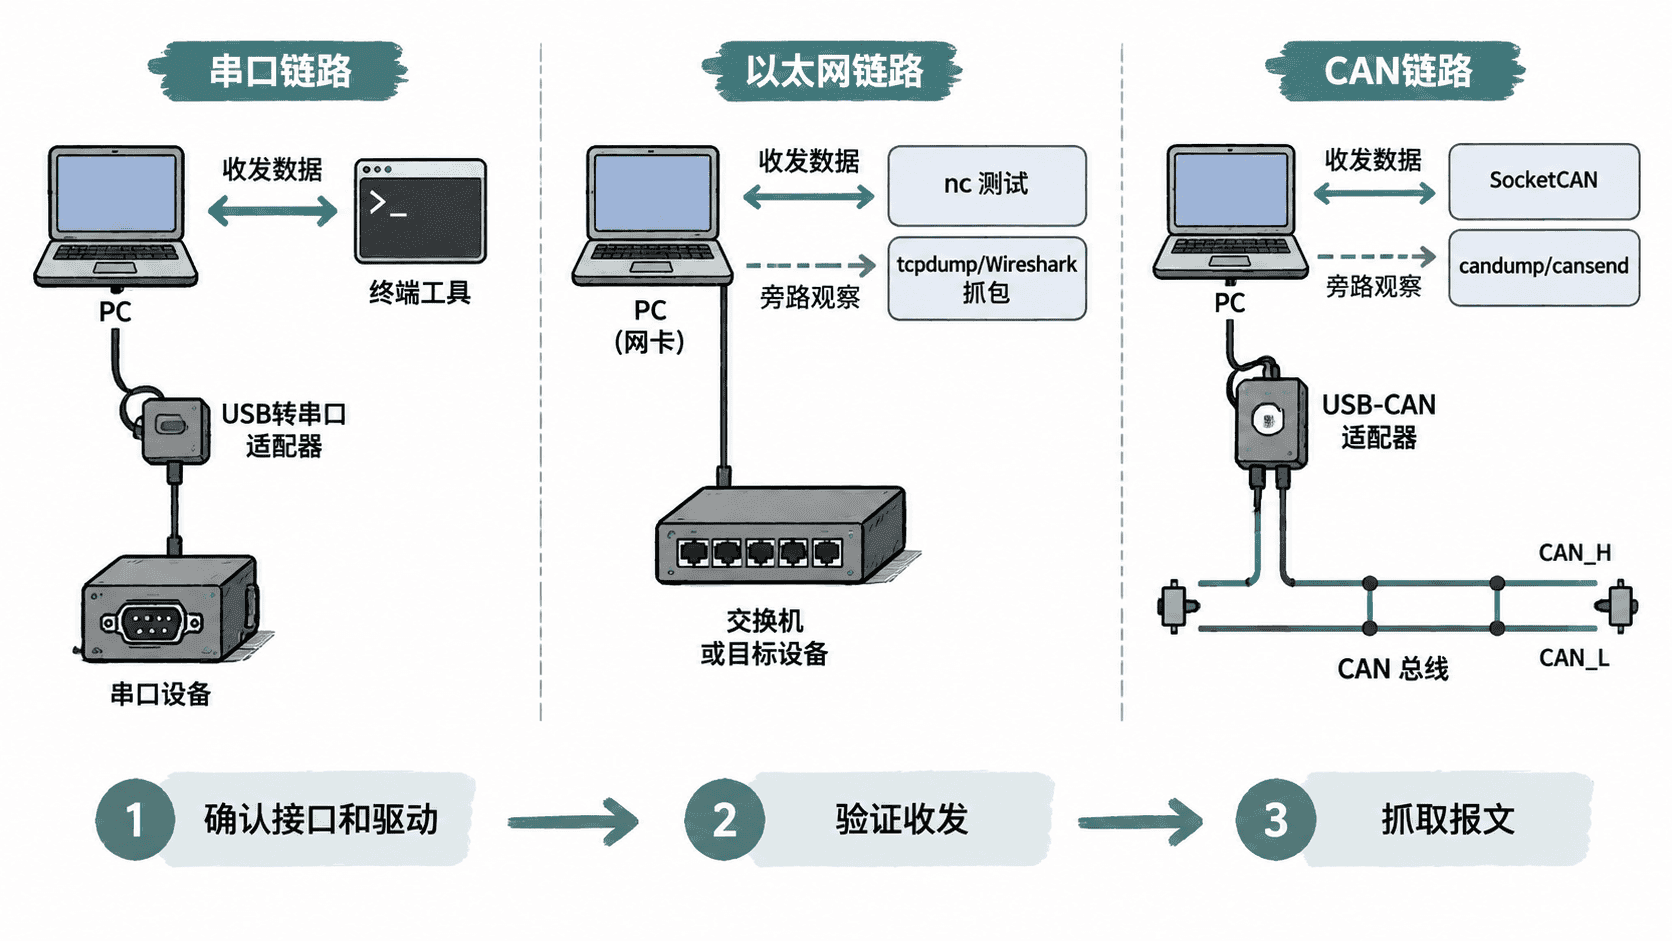
这一节把串口、以太网和 CAN 三类基础实验接口准备到可收发、可观察的状态。完成后,你应能识别设备节点和网卡,执行最小回环或收发测试,并用抓包工具留下后续分析协议问题所需的原始证据。
学习目标
- 确认串口、以太网和 CAN 接口已被操作系统正确识别
- 使用基础工具验证三类接口的最小收发能力
- 建立“先验证链路,再分析协议”的联调顺序
先确认操作系统看得到接口
后续 Modbus RTU、Modbus TCP、CANopen 等实验都依赖底层接口正常。不要一开始就打开协议调试软件;先确认驱动和设备节点存在,可以把大量“协议不通”问题提前排除。
在 Linux 上,可用下面的命令完成第一轮检查。示例中的接口名需要按实际环境替换。
printf '%s\n' '=== Serial ==='
ls -l /dev/ttyUSB* /dev/ttyACM* 2>/dev/null || true
printf '%s\n' '=== Ethernet ==='
ip -brief link
printf '%s\n' '=== CAN ==='
ip -details link show type can 2>/dev/null || true
预期输出
=== Serial ===
crw-rw---- ... /dev/ttyUSB0
=== Ethernet ===
lo               UNKNOWN ...
enp3s0            UP      ...
=== CAN ===
2: can0: <NOARP,...> ...
设备名称、时间和网卡编号会因机器而异。若串口节点不存在,优先检查 USB 转串口驱动与线缆;若没有 can0,通常还需要加载 CAN 适配器驱动或创建虚拟 CAN 接口。
验证串口基本收发
串口联调至少要明确设备节点、波特率、数据位、校验位和停止位。协议报文正确但串口参数不同,接收端看到的仍可能是乱码或完全没有数据。
可先使用 stty 配置端口,再读取当前参数。以下示例采用常见的 9600、8N1 配置。
stty -F /dev/ttyUSB0 9600 cs8 -cstopb -parenb raw -echo
stty -F /dev/ttyUSB0 -a
预期输出
speed 9600 baud; ... cs8 ... -parenb ... -cstopb ...若有两个 USB 串口,可将 TX/RX 交叉并共地,用两个终端分别执行 cat /dev/ttyUSB1 和向 /dev/ttyUSB0 写入文本完成收发验证。RS-485 则不能直接照搬 TTL/RS-232 的接线方式,应使用支持 RS-485 收发控制的适配器。
验证以太网与抓包能力
以太网实验需要同时确认链路状态、IP 配置和抓包权限。ip 负责观察接口,tcpdump 或 Wireshark 负责验证报文是否真的经过网卡。
先让一个终端监听测试端口,再从另一个终端建立 TCP 连接。这里用 nc 完成最小 Socket 验证。
nc -l 15020在另一终端执行:
printf 'fieldbus-test\n' | nc 127.0.0.1 15020预期结果
fieldbus-test监听端应收到 fieldbus-test。随后可使用抓包命令确认 TCP 流量;真实工业设备实验时,把 lo 和端口替换成实际网卡及协议端口。
sudo tcpdump -i lo -nn tcp port 15020预期输出
<TIME> IP 127.0.0.1.<PORT> > 127.0.0.1.15020: Flags [...]<TIME> 与源端口 <PORT> 属于动态值,每次运行可能不同。后续分析 Modbus TCP 时,抓包能直接回答“请求是否发出、对端是否响应、连接何时断开”等问题。
用 SocketCAN 验证 CAN 接口
Linux 的 SocketCAN 把 CAN 设备作为网络接口管理。真实适配器驱动加载后,可配置波特率并启动接口;下面以 can0、500 kbit/s 为例。
sudo ip link set can0 down
sudo ip link set can0 type can bitrate 500000
sudo ip link set can0 up
ip -details -statistics link show can0
预期输出
can state ERROR-ACTIVE ...
bitrate 500000 ...
RX: bytes  packets  errors  dropped ...
TX: bytes  packets  errors  dropped ...
实际统计值会随总线流量变化。接着在一个终端执行 candump can0,另一终端使用 cansend 发一帧标准 CAN 数据。
cansend can0 123#11223344预期结果
can0 123 [4] 11 22 33 44要在真实总线上看到稳定结果,至少还要保证节点波特率一致、CAN_H/CAN_L 接线正确,并具备合适的终端电阻。若只有单个 CAN 控制器且没有 ACK 节点,发送错误计数可能持续增加,因此不能仅凭“命令执行成功”判断物理总线正常。
固定联调顺序
工具准备完成后,遇到通信失败时按“接口存在 → 链路参数一致 → 最小收发成功 → 抓取原始帧 → 再解释协议”的顺序定位。串口先看设备节点与串口参数,以太网先看链路、IP 和 TCP 流量,CAN 先看接口状态、波特率及错误计数。这样可以把驱动、接线和物理层故障与真正的协议问题分开。