
工业通信与现场总线 / 系统课时
理解 RT 通信周期与更新时序
理解 RT 通信周期与更新时序
PROFINET RT 的周期 IO 并不是 PLC 程序每执行一次就立即在网络上发送一次。IO Controller、IO Device 与交换网络按照约定周期交换实时帧,应用程序再在各自扫描时刻读取或写入过程映像。本篇把更新周期、发送时机和网络负载串成一条时序链,帮助判断现场 IO 为什么会出现几毫秒到数十毫秒的刷新延迟。
学习目标
- 理解 PROFINET RT 周期交换与 PLC 扫描周期之间的关系
- 能估算输入变化传到控制程序、输出命令到达设备的大致延迟组成
- 能通过抓包或控制器诊断数据验证实际更新周期是否符合组态
区分通信周期与程序扫描
PROFINET RT 会为周期 IO 建立固定的更新节奏。控制器与设备依据组态的 Update Time 周期发送实时数据帧,但这并不意味着程序变量在每个网络帧到达瞬间立即更新。控制器通常先接收网络数据,再在系统定义的过程映像更新时间将数据提供给用户程序。
因此一次现场输入变化到 PLC 程序看到新值,至少会经历传感器或模块采样、等待下一个 RT 发送机会、网络传输、控制器接收处理以及程序扫描读取几个阶段。输出方向也类似,只是数据流反向。
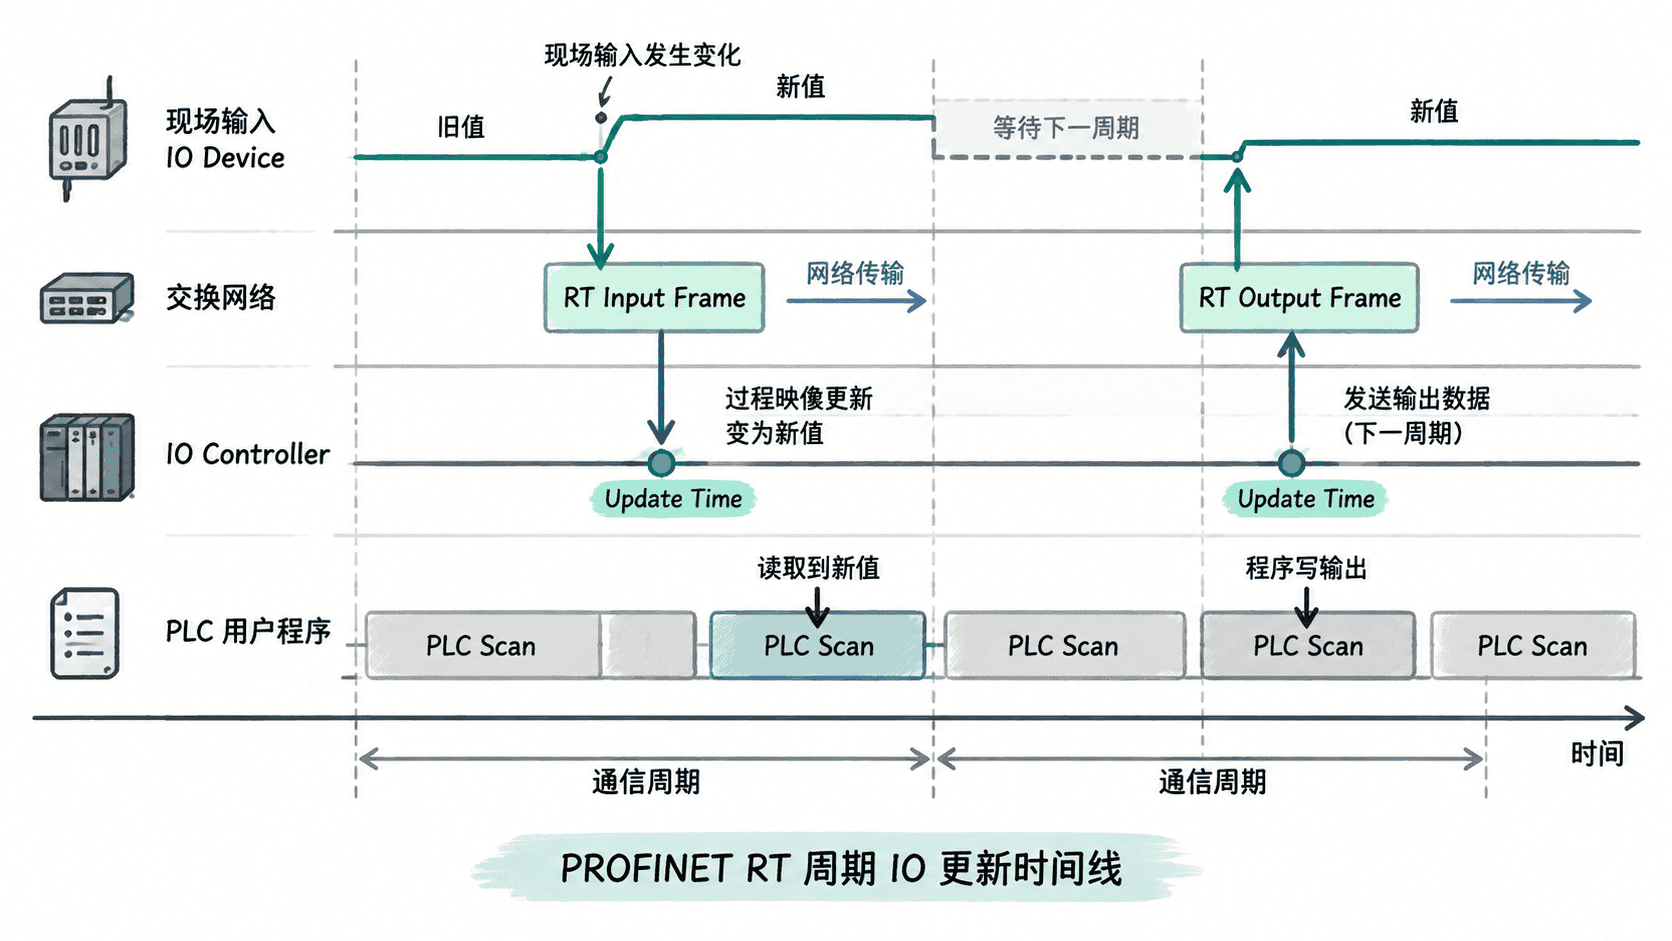
从图中可以看到,即使网络更新周期为 4 ms,某个输入恰好在本周期发送完成后才改变,它也要等待接近一个完整周期才能进入下一帧。因此观察到的端到端延迟通常不是一个固定的 4 ms,而是在多个处理阶段共同作用下形成一个范围。
理解 Update Time 如何产生
工程工具通常不会让用户直接安排每个以太网帧的精确发送时间,而是根据设备能力、Send Clock 和 Reduction Ratio 等参数确定周期关系。可以用下面的抽象关系理解更新周期:
其中 表示基础发送节拍, 表示约简比。不同设备支持的取值范围可能不同,因此项目中的最终周期必须以控制器和设备协商后的实际参数为准。
例如基础发送节拍为 1 ms、约简比为 4 时,理论更新周期为 4 ms。若把约简比降低到 2,则该设备需要更频繁地交换周期帧,刷新速度提高,但同时占用更多网络发送机会和控制器处理资源。
用抓包验证周期帧
下面给出一个使用 tshark 观察 PROFINET RT 数据帧时间间隔的最小方法。网卡需要连接在能够看到相关实时流量的位置,例如通过交换机端口镜像获取 Controller 与 Device 之间的报文。接口编号和过滤结果会因环境不同而变化。
tshark -i <ID> -f "ether proto 0x8892" -T fields -e frame.time_relative -e eth.src -e eth.dst -e pn_rt.frame_id预期输出
0.000000000  <SRC-MAC>  <DST-MAC>  0x<ID>
0.0040<TIME>  <SRC-MAC>  <DST-MAC>  0x<ID>
0.0080<TIME>  <SRC-MAC>  <DST-MAC>  0x<ID>
0.0120<TIME>  <SRC-MAC>  <DST-MAC>  0x<ID>
若同一方向、同一周期关系的帧时间差稳定在约 0.004 s,就可以初步判断更新周期接近 4 ms。实际时间戳会受抓包位置、主机调度和镜像端口影响,因此不要用普通 PC 抓包时间戳去判断微秒级确定性,只适合验证毫秒级周期是否明显偏离组态。
网络负载为什么会影响刷新体验
在设计合理的交换式工业以太网中,RT 通信通常可以保持稳定周期,但网络负载仍会影响排队、抖动和非实时业务的竞争。若同一链路同时存在大量文件传输、广播或其他突发流量,交换机缓存和链路占用可能使部分报文产生额外等待。
降低 Update Time 也不是越小越好。假设设备原本每 8 ms 发送一次周期数据,改为每 2 ms 一次,相同设备数量下单位时间内的周期帧数量约增加到原来的四倍。控制器、交换机端口和设备都需要处理更高的报文频率。
因此选择周期时应从过程需求反推。例如普通温度采集本身变化缓慢,没有必要追求极短周期;运动控制或快速联锁则可能要求更小、更稳定的更新间隔,但这类场景还要继续评估设备等级、网络拓扑和实时能力,不能只修改一个数值。
用端到端时序定位延迟
遇到“PLC 里信号刷新太慢”时,不要只查看网络周期。先确认现场模块自身的采样或滤波时间,再核对 RT Update Time,然后检查 PLC 周期和过程映像更新时间。如果网络周期是 2 ms,而输入模块启用了 20 ms 滤波,继续压缩网络周期几乎不会改善最终响应。
输出侧也要检查控制逻辑扫描周期。若程序任务每 50 ms 才执行一次,即使 PROFINET 每 2 ms 更新一次,新的输出命令仍可能等待几十毫秒才被程序计算出来。只有把模块采样、RT 周期、网络传输、控制器处理和程序扫描放在同一条时序线上,才能找到真正占主导的延迟环节。
周期组态的目标不是得到最小数字,而是在满足控制响应的前提下保持稳定、可验证的刷新节奏。最终应同时确认实际周期帧间隔、PLC 程序观察到的 IO 更新时间以及网络负载都处于设计范围内。