
工业通信与现场总线 / 系统课时
识别错误帧与 Bus-Off 状态
识别错误帧与 Bus-Off 状态
CAN 节点出现大量重发、通信突然中断或恢复后再次掉线时,不能只看应用是否收到数据。本节从发送错误计数器、接收错误计数器和控制器状态入手,识别 Error Active、Error Passive 与 Bus-Off,并建立从现象到物理链路的排查顺序。
学习目标
- 区分发送错误计数器 TEC、接收错误计数器 REC 与节点错误状态
- 能从 Linux SocketCAN 状态信息识别 Error Active、Error Passive 和 Bus-Off
- 能根据错误方向定位终端、电气连接、波特率与总线占用等常见问题
错误计数器如何保护总线
CAN 控制器会根据发送和接收过程中检测到的错误维护两个计数器:发送错误计数器 TEC 和接收错误计数器 REC。它们不是简单的“累计错误次数”,而是按照 CAN 的错误处理规则增减,用来判断一个节点是否正在持续破坏通信。
正常节点处于 Error Active,可以主动发送显性错误标志。任一相关错误计数器达到 128 后,节点进入 Error Passive,其错误处理能力受到限制;如果 TEC 继续增长并超过 255,发送节点进入 Bus-Off,并停止参与正常总线通信。
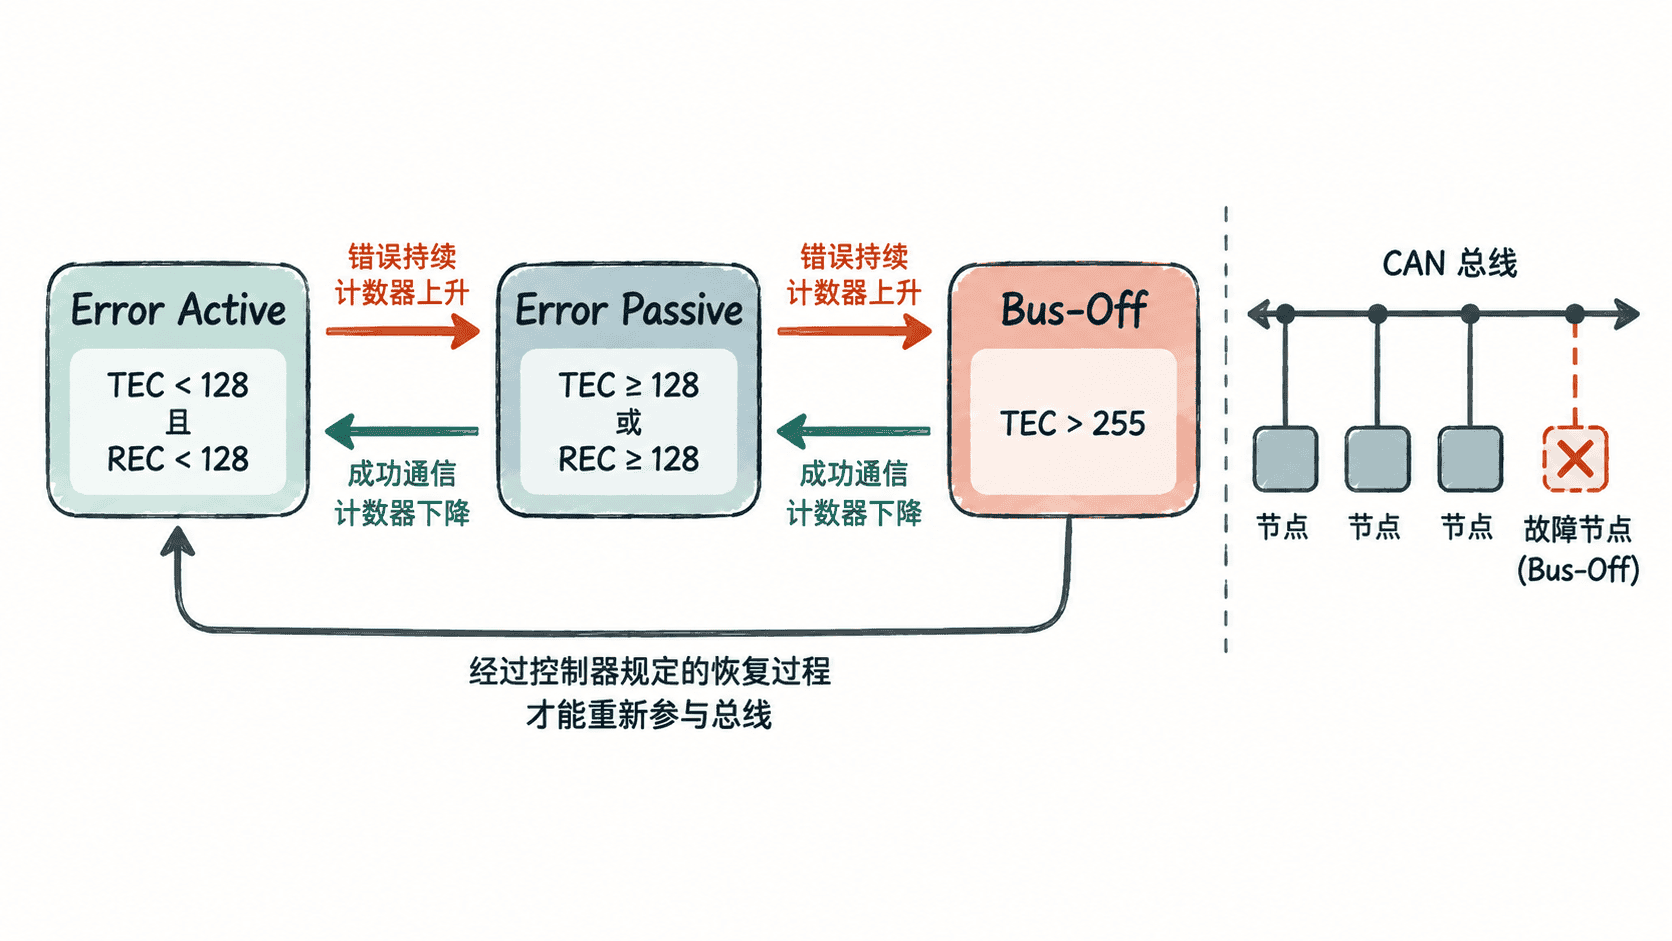
Bus-Off 的目的不是惩罚节点,而是保护整条总线。如果一个发送器因为波特率错误、线路短路或没有其他节点应答而不断产生错误,让它继续主动发送错误标志会进一步影响其他节点。
从 SocketCAN 读取控制器状态
真实 CAN 控制器接入 Linux 后,可以用 ip 查看当前状态、错误计数器和统计信息。下面假设接口名为 can0,实际设备名称可能不同。
ip -details -statistics link show can0正常通信时,输出中的关键部分通常类似:
can state ERROR-ACTIVE (berr-counter tx 0 rx 0) restart-ms 0
    bitrate 500000 sample-point <VALUE>
RX:  bytes packets errors dropped  missed   mcast
     <VALUE> <VALUE> 0      <VALUE>  <VALUE> 0
TX:  bytes packets errors dropped carrier collsns
     <VALUE> <VALUE> 0      <VALUE> <VALUE> 0
其中 state ERROR-ACTIVE 表示控制器仍处于主动错误状态,berr-counter tx 和 rx 分别对应发送端与接收端的错误计数。不同驱动暴露的统计字段可能略有差异,因此诊断时优先观察 state 与 berr-counter。
如果错误持续积累,状态可能变成:
can state ERROR-PASSIVE (berr-counter tx <TEC> rx <REC>) restart-ms 0而进入 Bus-Off 后会看到:
can state BUS-OFF (berr-counter tx <TEC> rx <REC>) restart-ms 0<TEC>、<REC> 和其他 <VALUE> 都是运行时动态值,不能用某一次现场读数作为固定阈值之外的判断依据。
观察错误帧而不只看业务报文
SocketCAN 可以把控制器上报的 CAN 错误事件交给抓包工具。先启用错误报告,再用 candump -e 显示错误帧:
sudo ip link set can0 down
sudo ip link set can0 type can bitrate 500000 berr-reporting on
sudo ip link set can0 up
timeout 10 candump -e can0
预期结果取决于总线是否真的发生错误。健康总线在这 10 秒内可能没有任何输出;发生控制器可上报的错误时,则会出现带 ERRORFRAME 或对应错误类别的信息:
(<TIME>) can0 <ERRORFRAME>berr-reporting 是否可用取决于 CAN 控制器和 Linux 驱动。若驱动不支持,应以控制器厂商提供的错误寄存器、驱动统计或总线分析仪作为补充证据,而不是假设没有错误。
根据 TEC 和 REC 判断问题方向
发送错误快速增加通常说明本节点发送出去的帧无法被正确确认或自身发送过程反复失败。常见原因包括总线上没有其他活动节点提供 ACK、节点波特率不一致、CAN_H/CAN_L 接反或断路、终端电阻错误以及严重电磁干扰。
REC 持续升高则更偏向“本节点接收到的总线波形无法正确解码”。这时要同时检查波特率、采样点、线缆质量、接地和干扰。由于所有节点共享同一介质,不能仅凭一个计数器就直接判定某个器件损坏,仍要结合其他节点的状态交叉验证。
Bus-Off 后验证恢复是否可靠
部分 Linux CAN 驱动支持设置自动重启时间,例如在进入 Bus-Off 后等待 1000 ms 再请求控制器恢复:
sudo ip link set can0 down
sudo ip link set can0 type can bitrate 500000 restart-ms 1000
sudo ip link set can0 up
ip -details link show can0
预期输出中应能看到配置后的自动重启时间:
can state <STATE> (berr-counter tx <TEC> rx <REC>) restart-ms 1000
    bitrate 500000 sample-point <VALUE>
自动重启只能恢复控制器状态,不能修复导致 Bus-Off 的根因。若终端、电气连接或波特率仍然错误,节点恢复后通常会再次快速积累 TEC 并重新 Bus-Off。因此现场处理顺序应是先记录错误状态,再检查物理层与参数,修复根因后观察计数器是否稳定下降,并最终确认业务帧恢复且不再反复掉线。