
工业通信与现场总线 / 系统课时
认识工业通信的分层与实时性
认识工业通信的分层与实时性
工业通信不只是“把数据传过去”,还要明确由哪一层负责传输、寻址和业务语义,以及数据必须在什么时间内稳定到达。本课用分层模型和周期通信示例,把物理层、链路层、应用层与吞吐量、周期、确定性放到同一框架中理解。
学习目标
- 区分物理层、链路层和应用层各自解决的问题
- 解释吞吐量、通信周期和确定性之间的差别
- 根据控制任务判断更关注带宽还是实时确定性
三层分别解决什么问题
现场设备通信可以先抽象为三层。物理层负责比特怎样在线缆或光纤上传输,包括电气电平、编码方式、连接器和传输介质;链路层负责一段链路上的帧结构、介质访问、地址或差错检测;应用层则规定寄存器、对象、命令等数据究竟代表什么。
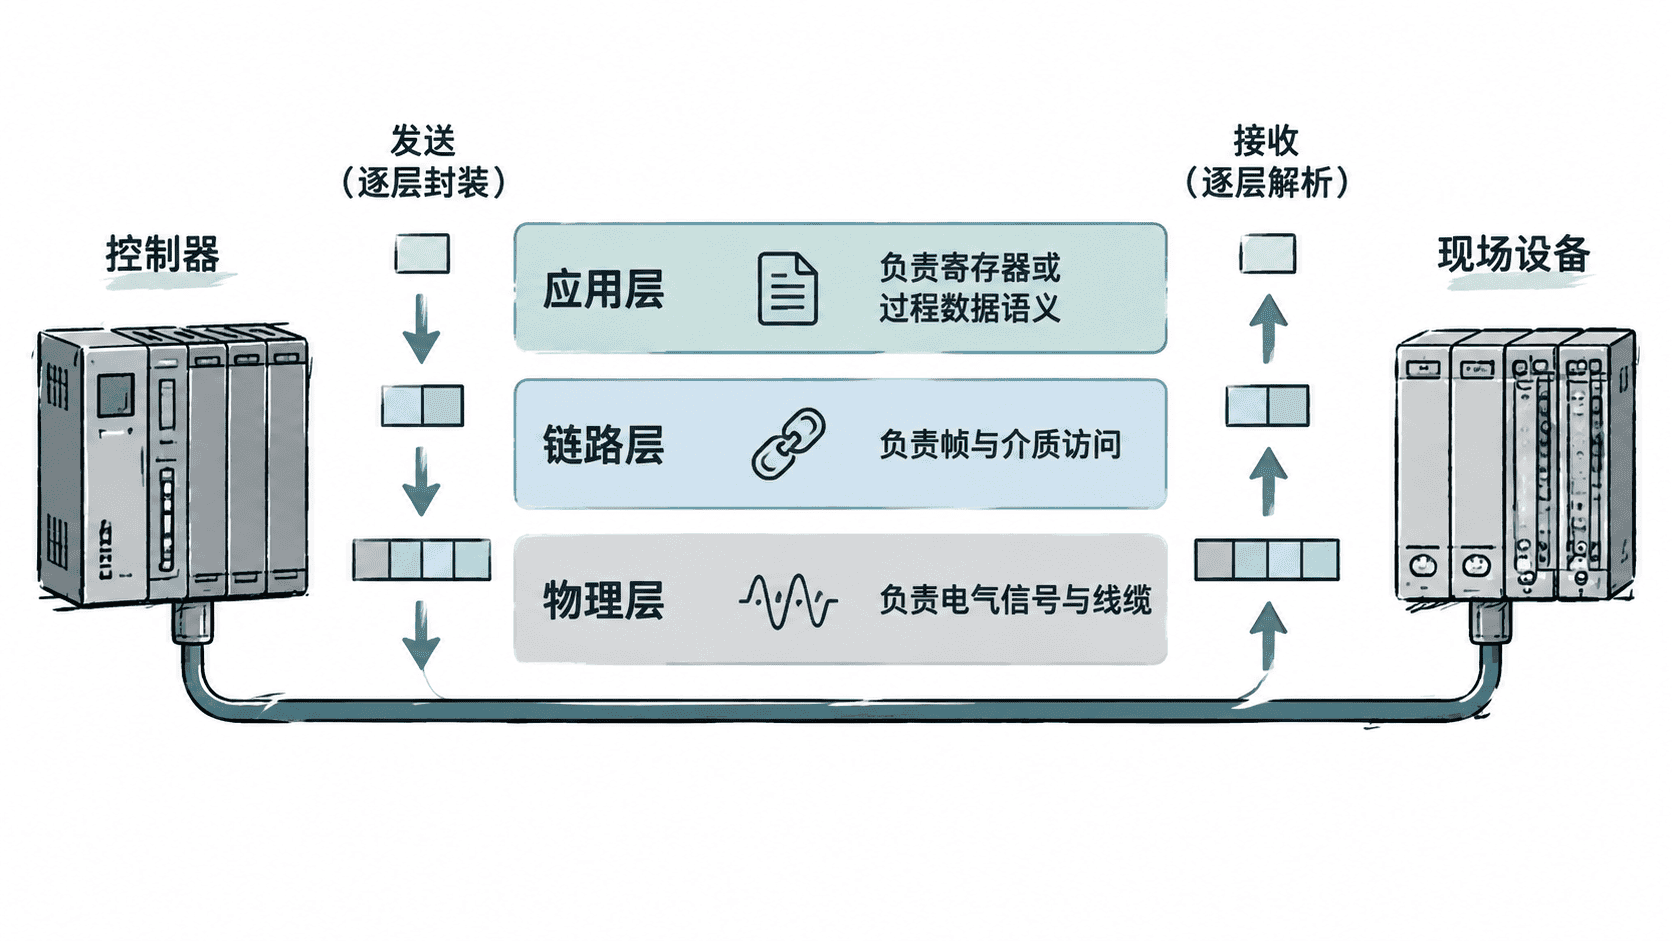
以“读取温度”为例,应用层可能规定设备地址和读取对象,链路层把这些信息组织成可传输的帧,物理层最终把帧转换为差分电压、光信号或以太网电信号。某一层发生故障时,排查方法也不同:线缆问题不应从应用寄存器定义开始查,功能码错误也不应先怀疑终端电阻。
吞吐量不是实时性的同义词
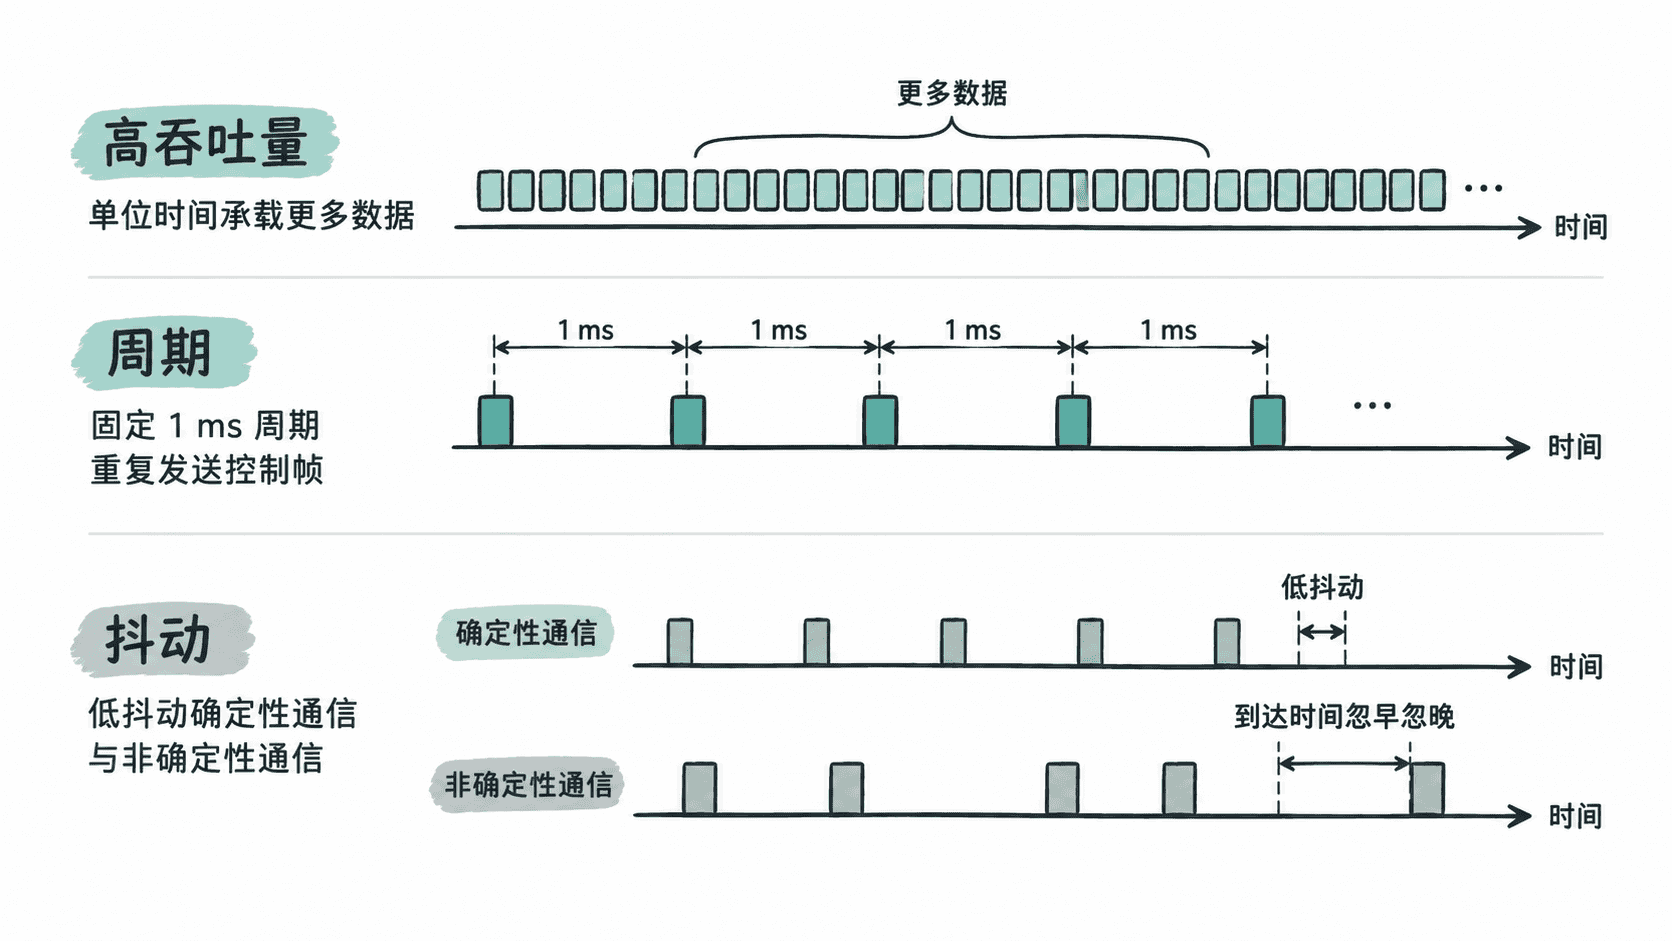
吞吐量描述单位时间能够传多少数据,例如 100 Mbit/s;周期描述一次控制数据交换多久重复一次,例如 1 ms;确定性关注每次通信完成时间是否可预测,以及抖动是否被限制在可接受范围内。
假设控制器要求每 1 ms 更新一次驱动器目标值。平均每秒传输的数据量可能很小,因此并不需要极高吞吐量;真正关键的是每一轮数据都必须在截止时间前到达。若一次耗时 0.2 ms、下一次突然变成 5 ms,即使平均带宽很高,也可能破坏闭环控制。
用时间预算判断实时要求
判断一个通信系统是否满足控制需求,应先从任务的时间预算出发,而不是只比较标称速率。一个完整周期通常还包含控制器计算、协议处理、网络传输和设备执行等环节,可以写成:
只要其中任何一项波动过大,整个周期就可能越过截止时间。工业实时系统因此经常同时约束最大周期和最大抖动,而不是只写一个平均延迟。
例如监控温度、读取电表等任务可能以百毫秒甚至秒为周期,更关注兼容性和传输距离;运动控制则可能要求毫秒或更短周期,并要求各节点按可预测时序交换数据。这也是普通工业以太网通信与实时工业以太网在设计目标上的重要差异。
分层思维怎样帮助排查
收到“设备没有数据”这类模糊现象时,可以按层定位:先确认物理层是否真正建立连接,再看链路层是否有合法帧,最后检查应用层地址、对象或命令是否正确。这样可以避免在协议参数中反复修改,却忽略断线、极性或接口类型错误。
面对具体协议时,先问三个问题即可建立正确起点:它依赖什么物理介质,链路上怎样组织和调度帧,应用数据以什么对象或命令表达。再结合控制周期与允许抖动,才能判断该协议是否适合当前任务。