
工业通信与现场总线 / 系统课时
配置分布式时钟同步
配置分布式时钟同步
EtherCAT Distributed Clocks(DC)用于让多个从站共享高精度时间基准。本节从参考时钟、传播延迟和本地时钟偏差入手,使用 SOEM 配置 DC 与 SYNC0,并通过从站状态确认同步配置已经进入可运行阶段。
学习目标
- 说明 DC 参考时钟、从站本地时钟与偏差补偿之间的关系
- 使用 SOEM 扫描支持 DC 的从站并配置周期性 SYNC0
- 根据应用周期选择同步周期与相位偏移,避免只追求更小参数
DC 如何让多个从站对齐
每个支持 DC 的 EtherCAT 从站都维护本地时钟。主站初始化网络时测量链路传播延迟,并选择一个具备 DC 能力的从站作为参考时钟;其他从站依据参考时间持续修正本地时钟偏差。这样,各从站产生的 SYNC0/同步事件可以落在接近相同的时间位置,而不必依赖以太网帧到达瞬间作为动作基准。
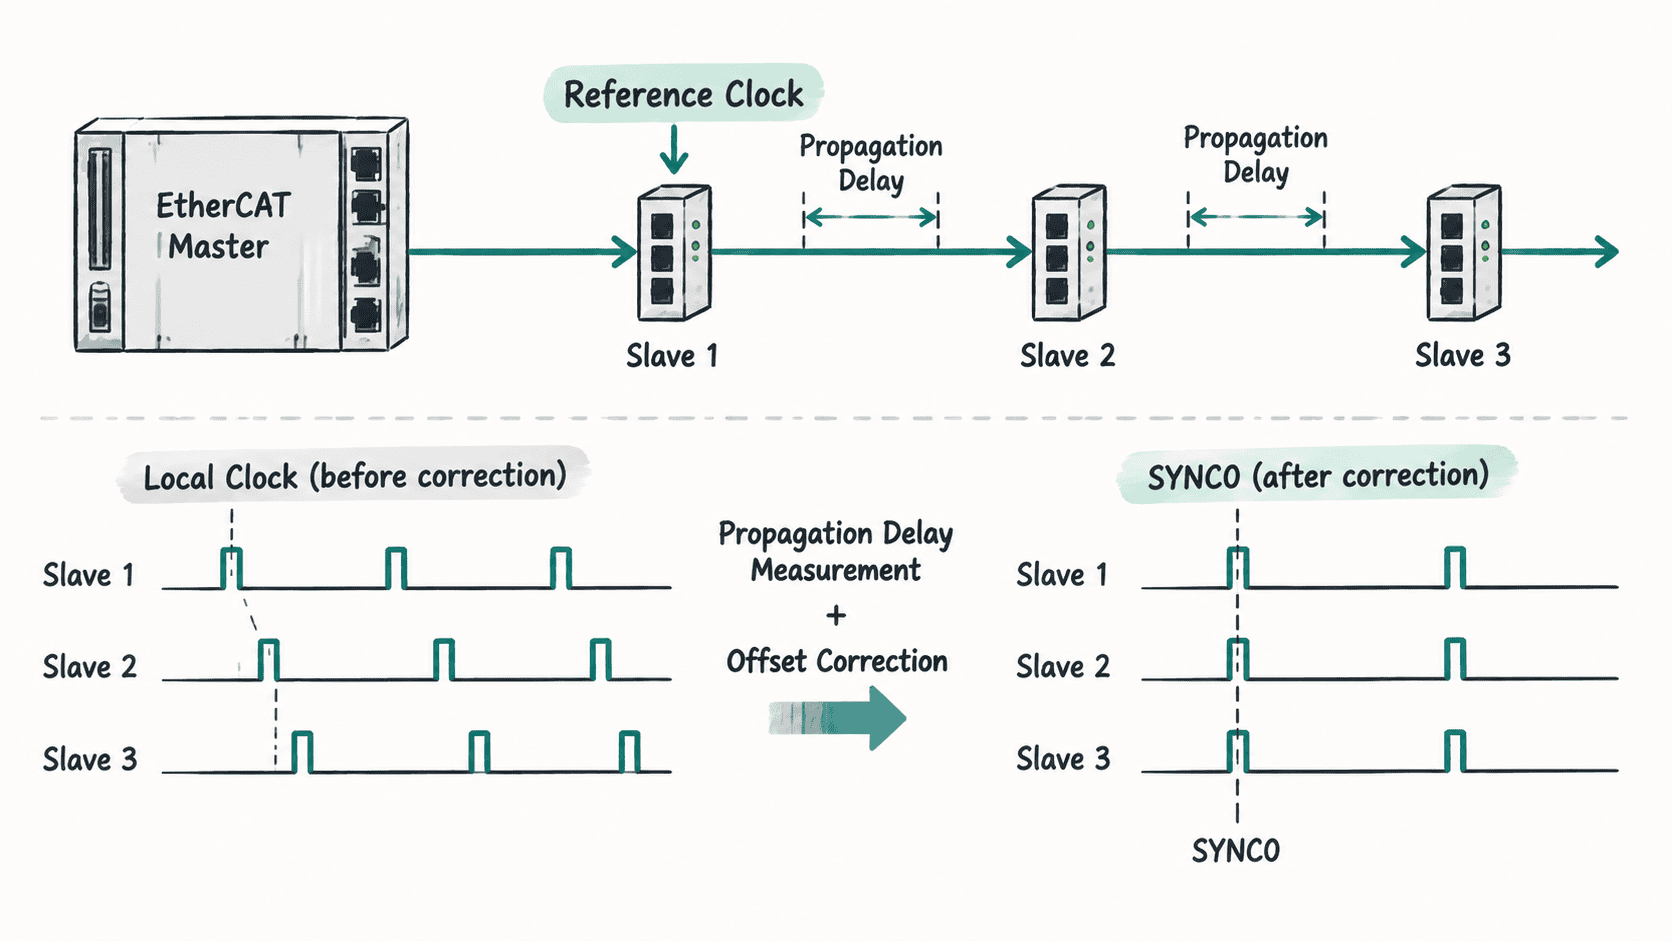
DC 并不意味着主站的普通循环线程也自动变成无抖动实时任务。DC 解决的是从站时钟之间的同步基准,而主站任务调度、网卡发送时刻和应用计算延迟仍需单独控制。
配置参考时钟与 SYNC0
下面示例使用 SOEM。假设 SOEM 已安装,并且网卡接口名通过命令行传入。程序发现从站后调用 ec_configdc() 完成 DC 初始化,再为支持 DC 的从站开启 1 ms 周期的 SYNC0。运行程序需要能够直接访问 EtherCAT 网卡的权限。
#include <stdio.h>
#include <stdlib.h>
#include <stdint.h>
#include <unistd.h>
#include <ethercat.h>

int main(int argc, char *argv[]) {
    if (argc != 2) {
        fprintf(stderr, "usage: %s <ifname>\n", argv[0]);
        return 1;
    }

    if (!ec_init(argv[1])) {
        fprintf(stderr, "cannot open interface %s\n", argv[1]);
        return 1;
    }

    if (ec_config_init(FALSE) <= 0) {
        fprintf(stderr, "no EtherCAT slaves found\n");
        ec_close();
        return 1;
    }

    ec_configdc();
    printf("slaves=%d\n", ec_slavecount);

    for (int slave = 1; slave <= ec_slavecount; ++slave) {
        printf("slave=%d name=%s dc=%d\n",
               slave, ec_slave[slave].name, ec_slave[slave].hasdc);
        if (ec_slave[slave].hasdc) {
            /* 1 ms SYNC0,零相位偏移。 */
            ec_dcsync0(slave, TRUE, 1000000U, 0);
        }
    }

    sleep(1);

    for (int slave = 1; slave <= ec_slavecount; ++slave) {
        if (ec_slave[slave].hasdc) {
            ec_dcsync0(slave, FALSE, 0, 0);
        }
    }

    ec_close();
    return 0;
}
编译时按本机 SOEM 的安装位置调整头文件和库路径,例如:
gcc dc_sync.c -o dc_sync -lsoem -lpthread
sudo ./dc_sync <IFACE>
预期输出
slaves=3
slave=1 name=<SLAVE_NAME> dc=1
slave=2 name=<SLAVE_NAME> dc=1
slave=3 name=<SLAVE_NAME> dc=1
<IFACE> 和 <SLAVE_NAME> 取决于实际网卡与设备。如果某个从站打印 dc=0,说明它不支持 DC,不能对该从站调用 SYNC0 配置来获得硬件时钟同步。
选择同步周期与相位
ec_dcsync0() 中的周期单位为纳秒。若控制周期为 1 ms,常见做法是让 SYNC0 同样使用 1 ms,或按照从站手册配置为控制周期的整数倍或整数分之一。相位偏移用于把采样、计算或输出动作移动到一个周期内更合适的位置。
例如控制器希望每个周期开始后 200 μs 再触发从站同步事件,可把相位偏移设为 200000 ns。相位并不是越小越好,它应为过程数据传输、从站内部处理以及驱动器要求预留时间。
验证动作一致性
配置完成后,首先确认所有目标从站确实报告 DC 能力,并能够正常进入期望的 EtherCAT 工作状态。随后在实际周期任务中观察从站同步误差、驱动器诊断对象或外部示波器测得的同步输出,而不是只以“程序无报错”作为验收条件。
当多个轴原本存在稳定的相位差,而启用并正确配置 DC 后触发沿明显收敛,说明同步机制发挥了作用;如果偏差仍随时间漂移,应继续检查参考时钟选择、SYNC0 周期、相位、链路拓扑以及主站周期任务是否稳定。