
工业通信与现场总线 / 系统课时
识别总线拓扑与物理接口
识别总线拓扑与物理接口
协议参数完全正确,接错接口或破坏拓扑仍然无法稳定通信。本课从 RS-485、CAN 和工业以太网的实际接线出发,识别常见物理接口与总线、星形、线形拓扑,并用 Linux 命令核对以太网和 CAN 接口状态,建立布线检查顺序。
学习目标
- 识别 RS-485、CAN 与工业以太网的典型物理接口特征
- 区分总线、星形和线形拓扑及其布线约束
- 使用接口状态信息辅助判断物理连接是否建立
先看接口再谈协议
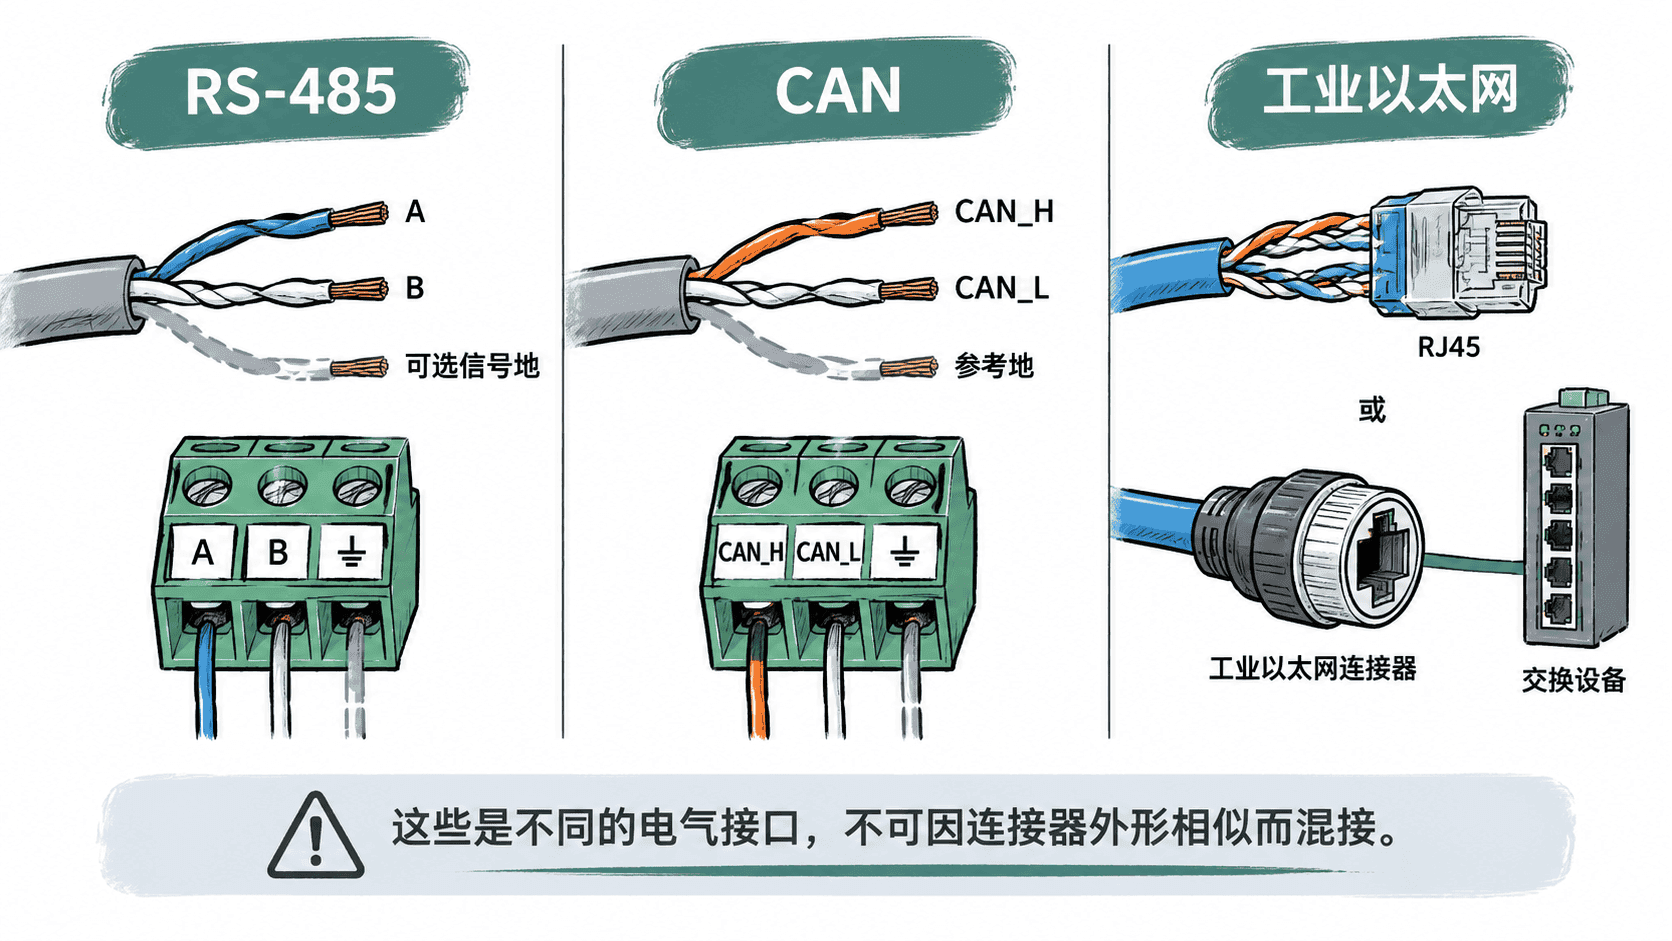
RS-485 是差分串行物理层,常见端子会标记 A/B 或 D+/D-,有些设备还提供信号地。CAN 同样采用差分传输,通常关注 CAN_H、CAN_L 和参考地。工业以太网则常见 RJ45 或工业圆形连接器,本质上仍需确认网口速率、双工状态和物理链路是否建立。
接口外形相似并不意味着可以直接互连。RJ45 只是连接器形式,设备内部承载的也未必是普通以太网;同样,串口端子存在并不能说明它一定是 RS-485。接线前应以设备手册中的接口类型、引脚定义和电气参数为准。
拓扑决定怎样布线
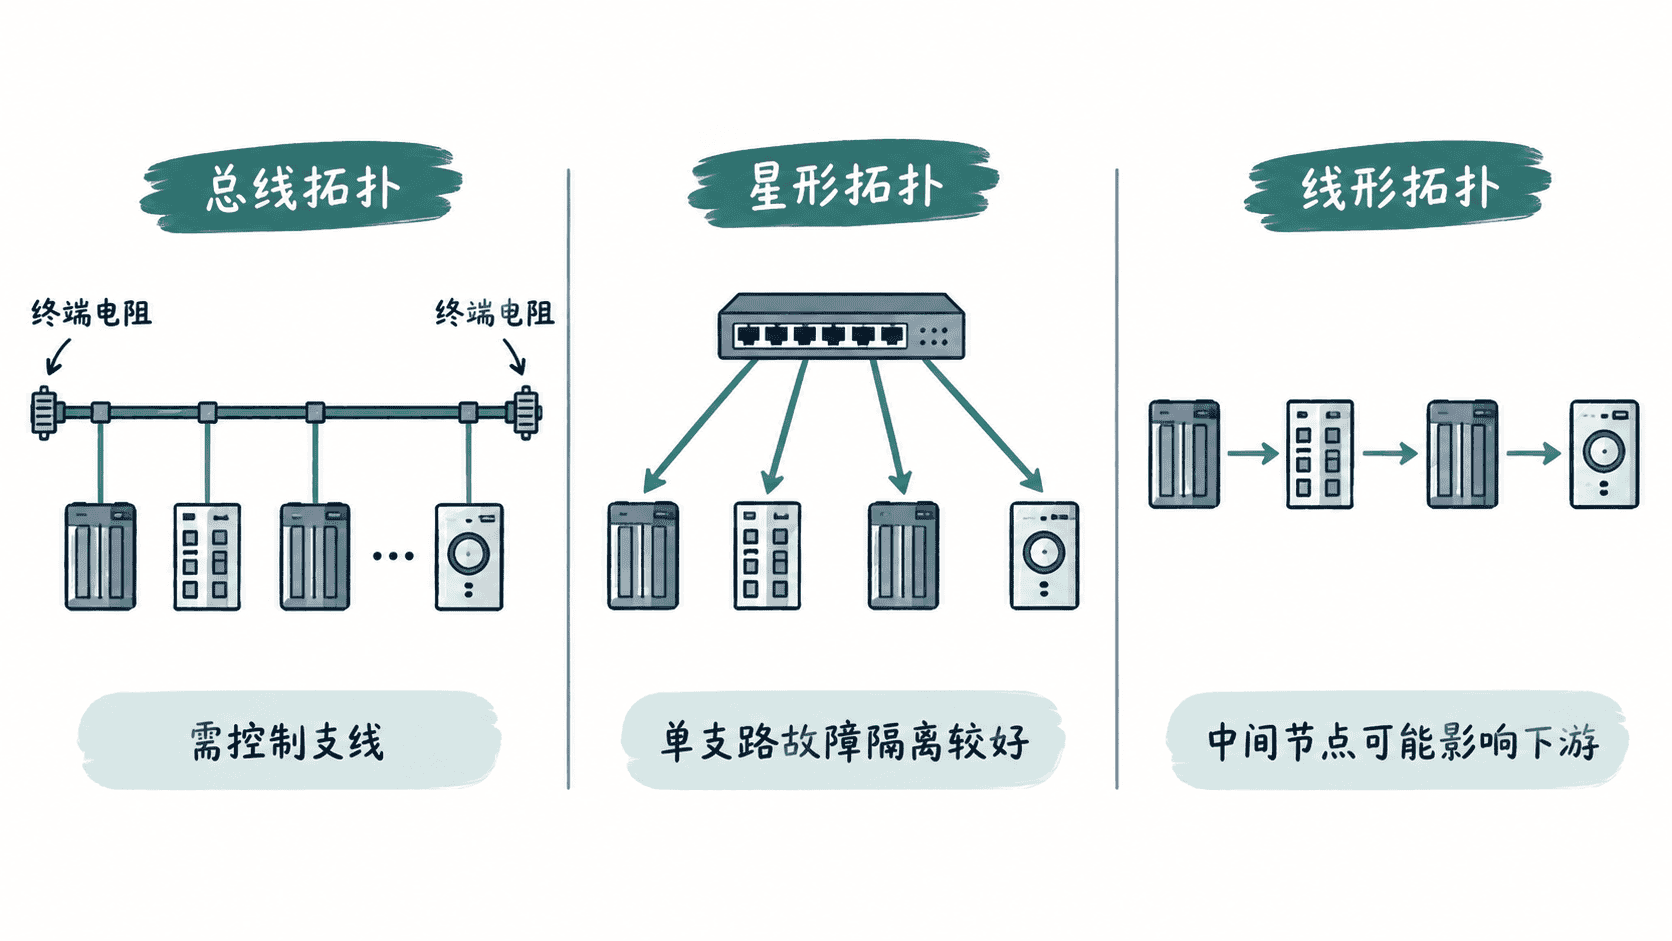
总线拓扑中,多个节点挂在同一条主干线上,RS-485 与经典 CAN 都常采用这种形式。主干两端通常配置终端匹配,支线应尽量短;若做成大量长支线,信号反射和边沿畸变会增加,速率越高越明显。
星形拓扑常见于交换式以太网:每个终端使用独立链路连接交换机,某一根终端线缆故障通常不会直接切断其他支路。线形拓扑则常见于带双网口的工业设备,数据依次经过设备向后转发,布线方便,但中间节点掉电或端口故障可能影响下游,具体行为取决于设备是否支持旁路等机制。
用系统命令核对接口状态
在 Linux 工控机上,可以先查看系统已经识别的网络接口,再分别检查以太网和 CAN 状态。下面的命令假设以太网接口为 eth0、CAN 接口为 can0;实际名称可能不同,应以第一条命令的结果为准。
ip -brief link
ip link show eth0
ip -details link show can0
预期输出
lo               UNKNOWN        <LOOPBACK,UP,LOWER_UP>
eth0             UP             <BROADCAST,MULTICAST,UP,LOWER_UP>
can0             DOWN           <NOARP,ECHO>
...
2: eth0: <BROADCAST,MULTICAST,UP,LOWER_UP> ...
...
3: can0: <NOARP,ECHO> ...
    can state STOPPED ...
接口编号、MAC 地址和其他统计值会因设备而异。eth0 出现 LOWER_UP 通常说明网卡检测到物理链路;can0 已被系统识别但处于 DOWN 或 STOPPED,则只说明接口存在,还不能证明 CAN 总线已经正确配置并正常收发。
从布线现象判断可靠性问题
总线完全不通时,优先检查接口类型、供电、线序和是否接到正确端口;能够通信但偶发丢帧时,再检查终端匹配、支线长度、屏蔽接地和电磁干扰。若故障只影响星形网络中的一个设备,则重点检查对应交换机端口与该支路线缆,不必先怀疑整个网络。
总线拓扑还要特别警惕“能通就算正确”的误判。低速、短距离条件下,不规范接线可能暂时工作,一旦提高波特率、增加节点或延长线缆,反射和共模干扰就会暴露出来。因此验收不能只看一次成功报文,还应在目标速率和实际布线长度下持续观察错误计数和通信稳定性。
识别工业网络时,可靠顺序是先确认接口的电气类型和引脚,再确认拓扑是否符合协议约束,最后才进入地址、波特率或应用报文配置。这样可以把物理布线问题与协议配置问题明确分开。