
工业通信与现场总线 / 系统课时
配置终端电阻与总线位速率
配置终端电阻与总线位速率
CAN 能否稳定通信,首先取决于总线拓扑和位时序是否正确。本篇完成 CAN_H、CAN_L、两端终端电阻与统一位速率的基础配置,并通过静态电阻测量和 Linux CAN 接口测试判断总线是否已经满足基本电气条件。
学习目标
- 正确连接 CAN_H、CAN_L 并理解两端终端的作用
- 为同一总线上的节点配置一致的位速率
- 根据静态电阻和接口错误状态判断典型配置问题
先搭出正确的线性总线
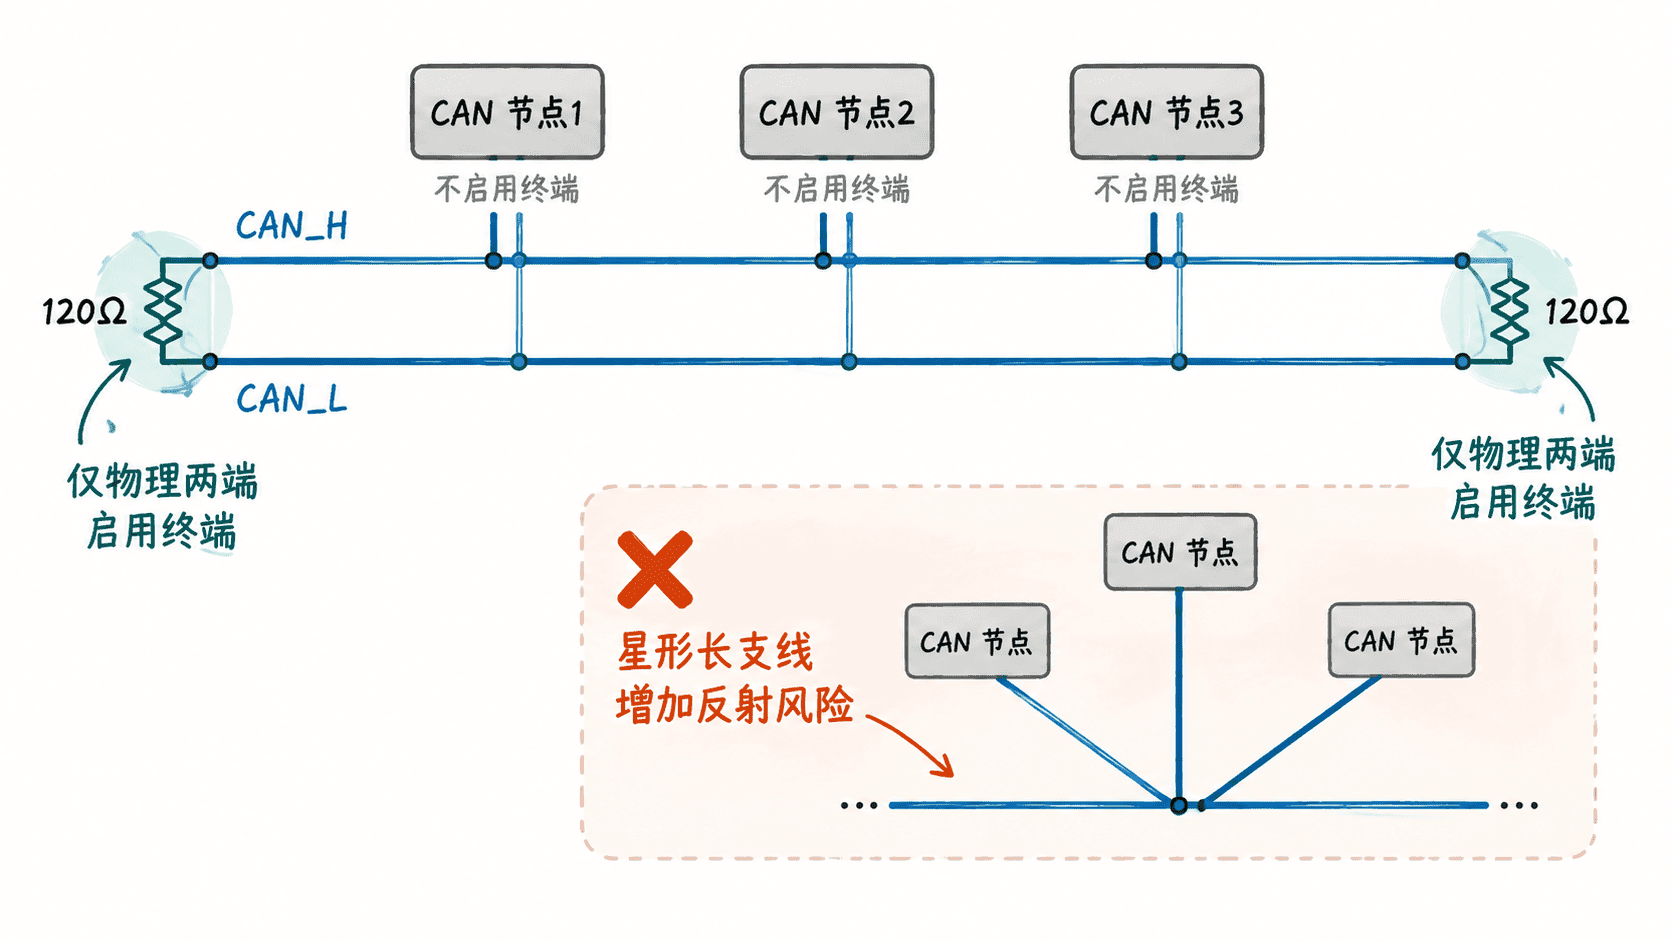
经典高速 CAN 通常采用一条主干线,所有节点并接在主干上,并且只在物理总线的两个最远端各放置一个约 120 Ω 的终端电阻。终端用于匹配传输线阻抗,抑制高速边沿在总线端点产生的反射。
CAN_H 必须连接到所有节点的 CAN_H,CAN_L 同理。支线应尽量短,避免形成新的反射路径。终端电阻不是“每个节点一个”,中间节点通常不应开启终端。
断电测量终端等效电阻
总线断电后,用万用表测量 CAN_H 与 CAN_L 之间的电阻。两个 120 Ω 终端并联后,理论等效值约为:
如果测得约 120 Ω,通常意味着只安装了一个终端;如果明显低于 60 Ω,应怀疑存在三个或更多终端,或者线路中还有额外并联电阻。如果接近开路,则应检查终端是否缺失或线路是否断开。
让所有节点使用相同位速率
CAN 没有自动协商位速率的机制。同一总线上的节点必须配置相同的位速率和兼容的位时序参数,否则节点可能持续检测到位错误并发送错误帧。
在 Linux SocketCAN 环境中,可以先关闭接口,再把 can0 配置为 500000 bit/s 并启动:
sudo ip link set can0 down
sudo ip link set can0 type can bitrate 500000
sudo ip link set can0 up
ip -details link show can0
预期输出
can0: <NOARP,UP,LOWER_UP,ECHO> mtu 16 state UP mode DEFAULT
    can state ERROR-ACTIVE
    bitrate 500000
不同内核和 CAN 驱动显示字段会有差异,但应能确认接口处于 UP,位速率为 500000,且在正常网络中通常处于 ERROR-ACTIVE 状态。
用收发测试验证总线基础条件
如果系统安装了 can-utils,可在一个终端监听总线:
candump can0预期输出
can0 123 [2] 11 22只有其他节点实际发送报文时才会出现对应帧,因此标识符和数据内容会随设备变化。若接口已启动但始终无帧,同时错误计数持续增加,应继续检查位速率、CAN_H/CAN_L 是否接反以及终端配置。
典型现象可以快速帮助判断方向:约 60 Ω 且节点处于 ERROR-ACTIVE,说明基本电气条件通常正常;约 120 Ω 常提示缺少一个终端;多个节点位速率不一致时,常出现大量错误帧、通信间歇失败,严重时节点可能进入 ERROR-PASSIVE 甚至 BUS-OFF。
完成 CAN 基础配置后,应把“线性主干、两端终端、统一位速率”作为最先验证的三项条件。只有这些条件稳定成立,后续报文标识符、过滤器和上层协议的排查才有可靠基础。