
工业通信与现场总线 / 系统课时
比较轮询仲裁与飞行帧机制
比较轮询仲裁与飞行帧机制
Modbus、CAN 与 EtherCAT 都能连接多个工业设备,但它们获得总线使用权的方式完全不同。本篇从一次通信如何开始、多个节点如何竞争以及一轮数据何时完成三个角度比较机制,并把差异落实到延迟、确定性和节点规模上。
学习目标
- 解释 Modbus 轮询、CAN 位仲裁和 EtherCAT 飞行帧的访问机制
- 判断节点增多或高优先级流量出现时,不同机制的延迟如何变化
- 根据控制周期与通信模式初步选择合适的协议机制
三种机制解决的是同一个问题
共享通信介质首先要回答:谁在什么时候发送数据。不同协议给出了三类典型答案。
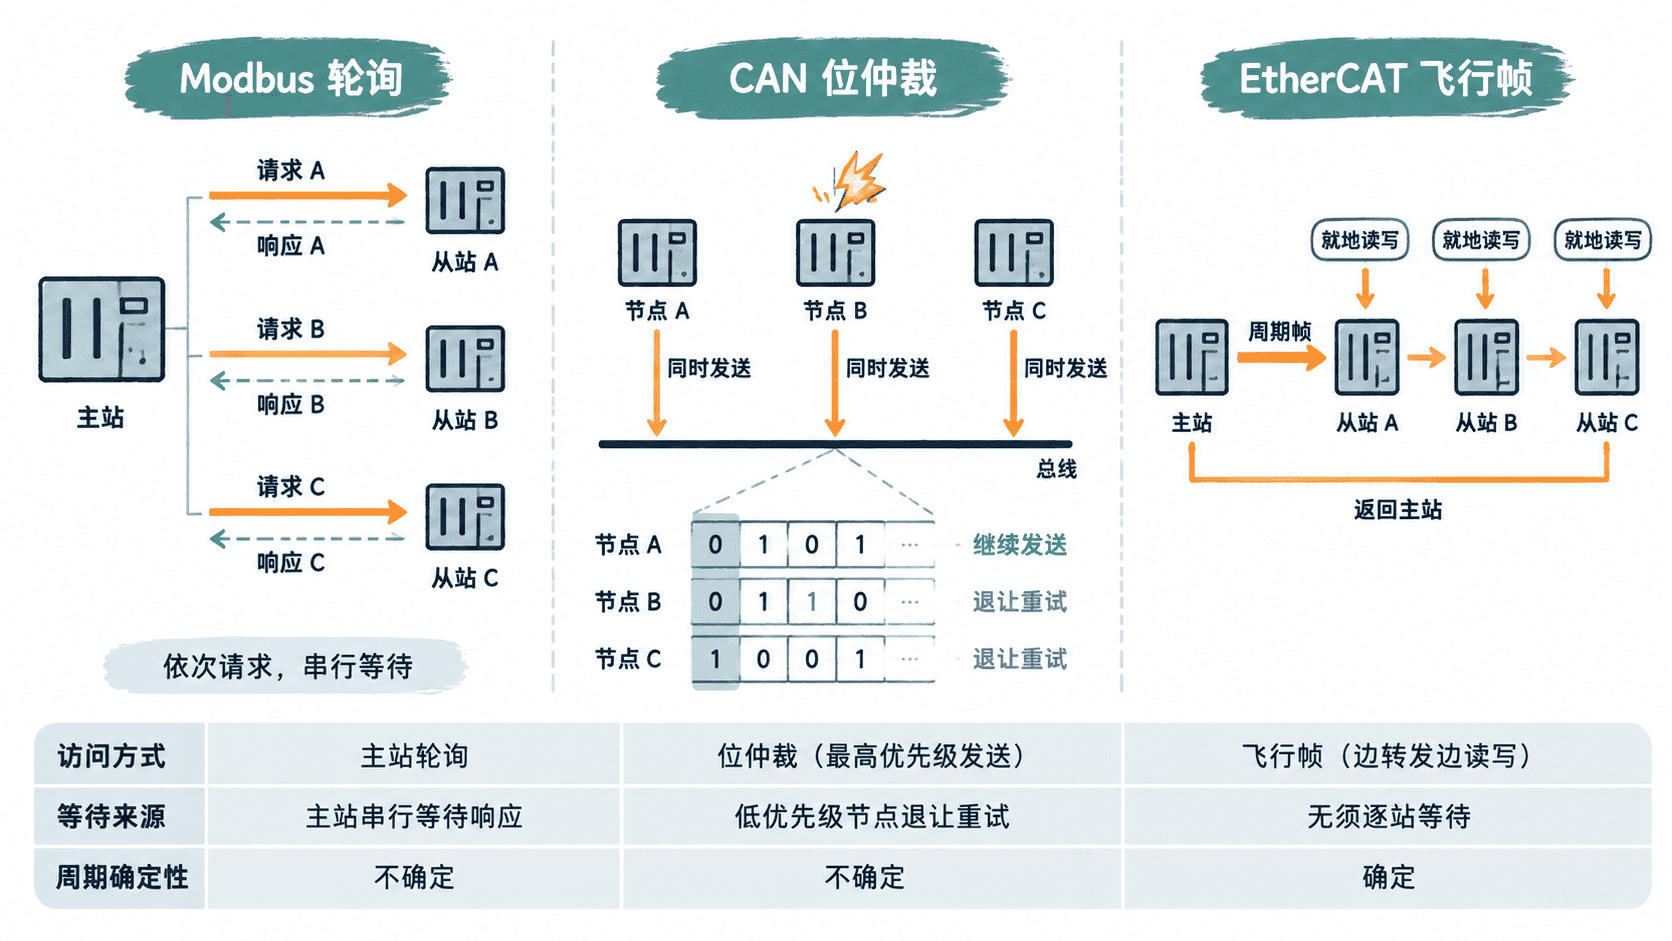
Modbus RTU 常采用主站轮询。主站依次向从站发起请求,从站只有被询问时才响应,因此通信次序明确,但最后一个节点必须等待前面所有事务完成。
CAN 允许多个节点在总线空闲时主动发送。若多个节点同时开始发送,则通过报文标识符逐位仲裁,优先级更高的报文继续传输,失败节点稍后重试。这种机制非常适合异步事件,但低优先级报文的等待时间会受到高优先级流量影响。
EtherCAT 则由主站周期性发送以太网帧,帧经过各从站时,从站在帧经过的过程中直接读取属于自己的输出数据,并把输入数据写入同一帧。它不需要为每个从站单独完成一次请求与响应,因此特别适合大量节点的周期同步刷新。
Modbus 的边界来自事务串行化
假设主站要刷新 8 个从站,并且每个从站一次请求加响应平均占用 2 ms,不考虑额外重试,则完整轮询至少需要约 16 ms。若目标刷新周期只有 10 ms,即使链路没有错误,也无法按目标周期完成全部节点刷新。
轮询机制的优点是容易理解和调试:任一时刻通常只有被询问的设备响应,不需要处理节点之间的竞争。代价是节点数、单次事务长度以及超时都会直接累加到扫描周期中。
对于几十毫秒到数百毫秒级的仪表采集、变频器参数读取或环境监测,这种特性通常可以接受;对于亚毫秒级同步运动控制,则很难仅靠提高波特率解决根本问题。
CAN 的边界来自优先级竞争
CAN 的仲裁不是简单的“先到先得”。标识符优先级决定竞争结果,高优先级报文在冲突时不会因为仲裁而破坏当前帧,而低优先级节点停止发送并等待下一次机会。
因此 CAN 的关键指标不是固定轮询一圈需要多久,而是某一报文在给定总线负载和优先级配置下的最坏响应时间。当总线负载较低时,普通报文通常很快即可发送;当高优先级报文持续占用总线时,低优先级报文可能经历多次延迟。
CAN 很适合告警、状态变化和控制命令等异步消息,因为节点无需等待主站逐一询问。但若系统要求所有轴在严格固定的亚毫秒周期内成批交换大量过程数据,仅靠事件仲裁通常不是最直接的方案。
飞行帧为何适合周期刷新
传统请求响应通常把一个节点的数据交换看成一笔独立事务。EtherCAT 的核心变化,是让多个从站共享同一个经过链路的帧:主站只需组织周期数据区,从站在帧流经时处理自己的区域。
这样一来,增加一个从站通常不意味着增加一整套新的请求、响应和软件调度过程,主要增加的是帧中的过程数据以及经过节点产生的传播与处理延迟。对于需要几十个伺服轴按固定周期同步更新的系统,这种结构更容易形成短且可预测的通信周期。
需要注意,飞行帧并不意味着通信时间为零。帧长度、链路速率、节点传播延迟、主站处理能力和拓扑规模仍然会构成周期下限,只是这些成本不再以逐节点完整事务的方式简单累加。
用性能边界反推机制
选择机制时,可以先问数据究竟是“周期批量刷新”还是“异步事件竞争”。
若系统以低频寄存器读写为主,节点数量有限,并且几十毫秒甚至更长的轮询周期可以接受,Modbus 的串行轮询简单直接。若数据具有明显事件驱动特征,希望节点能够主动发送,同时能够用优先级区分紧急消息,CAN 更自然。若大量节点必须在固定短周期内同步交换过程数据,则 EtherCAT 这类周期飞行帧机制更符合目标。
真正影响选型的不是协议名称本身,而是通信调度机制能否在最坏情况下仍满足控制周期。先分析访问方式,再计算负载和时间预算,比单纯比较标称速率更可靠。