
嵌入式 Linux 与 RTOS / 系统课时
用 BusyBox 组装最小根文件系统
用 BusyBox 组装最小根文件系统
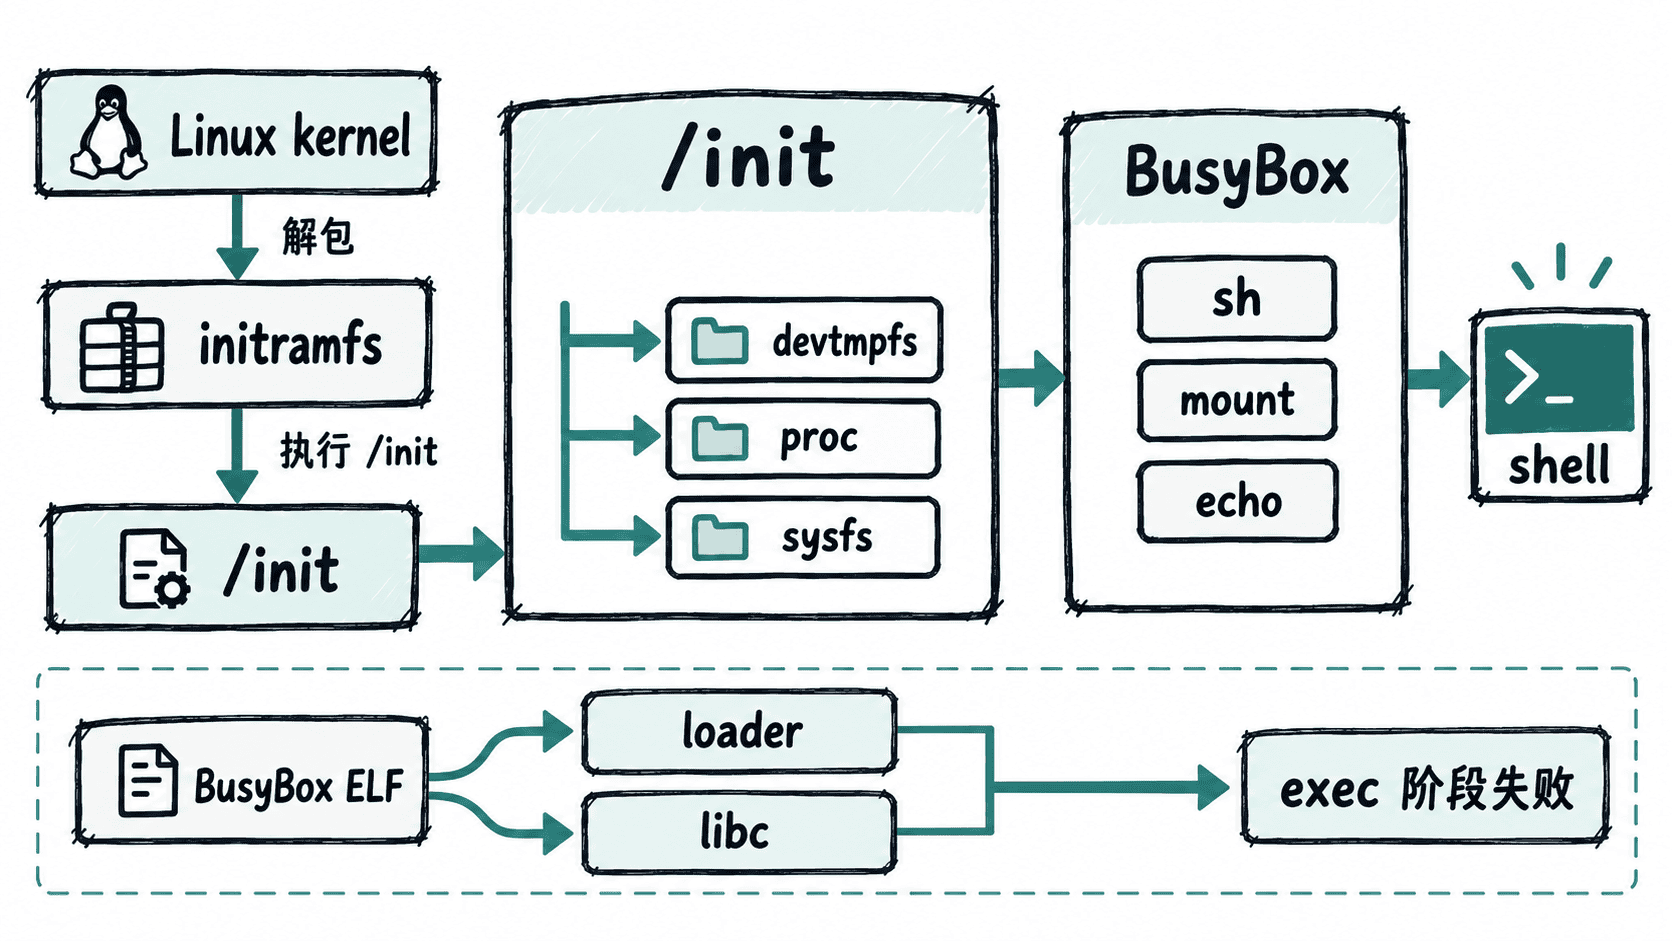
一个能启动到 shell 的 Linux 根文件系统并不需要完整发行版,但必须同时具备目录骨架、可执行程序、运行时依赖、设备与伪文件系统,以及 PID 1 的启动入口。本节从 BusyBox 安装树开始生成 initramfs,再用 QEMU 启动到交互式 shell,并说明动态链接时必须补齐哪些库。
学习目标
- 组装满足 Linux 用户空间启动条件的最小目录结构与 BusyBox applet。
- 区分静态和动态 BusyBox 的依赖处理,并写出可工作的
/init。 - 打包
initramfs,启动内核并验证最终进入 shell。
准备 BusyBox 安装树
最小根文件系统至少要有 /bin、/sbin、/etc、/proc、/sys、/dev、/tmp 等目录。早期 bring-up 推荐先使用静态链接 BusyBox,这样可以暂时排除动态加载器和 libc 路径造成的启动失败。
git clone --depth=1 https://git.busybox.net/busybox
cd busybox
make defconfig
make menuconfig
make -j"$(nproc)"
ROOTFS="$PWD/rootfs"
make CONFIG_PREFIX="$ROOTFS" install
mkdir -p "$ROOTFS"/{dev,proc,sys,etc,tmp,run,mnt}
chmod 1777 "$ROOTFS/tmp"
在 make menuconfig 的 Settings 中可启用 Build static binary (no shared libs)。交叉编译时应把 CROSS_COMPILE=<toolchain-prefix-> 传给配置、编译和安装命令,生成的 rootfs/bin/busybox 必须与目标 CPU 架构一致。
预期结果
rootfs/
rootfs/bin/busybox
rootfs/bin/sh
rootfs/sbin/init
rootfs/proc
rootfs/sys
rootfs/devsh、init 等通常是指向 BusyBox 的符号链接。若安装树缺少所需命令,应先检查 BusyBox 配置中对应 applet 是否启用,而不是手工复制同名宿主机程序。
补齐动态链接依赖
如果 BusyBox 不是静态链接,仅复制二进制会导致目标系统在执行阶段失败。先检查 ELF 解释器与共享库依赖:
file rootfs/bin/busybox
readelf -l rootfs/bin/busybox | grep 'Requesting program interpreter'
readelf -d rootfs/bin/busybox | grep NEEDED
预期输出
rootfs/bin/busybox: ELF ... dynamically linked ...
      [Requesting program interpreter: <PATH>]
0x... (NEEDED) Shared library: [libc.so.6]<PATH>、解释器名称和依赖库取决于目标工具链。必须从编译 BusyBox 所使用的同一目标 sysroot 中复制解释器及全部 NEEDED 库,并在根文件系统中保持目标路径一致。不能直接复制宿主机的 /lib,否则架构或 ABI 很可能不匹配。
如果目标机提示 BusyBox 存在但执行时仍返回 No such file or directory,应优先检查 ELF 中记录的程序解释器是否缺失;这类错误经常被误判为可执行文件本身不存在。
写入 PID 1 启动脚本
对于 initramfs,内核会在根目录寻找 /init。这个脚本负责挂载早期用户空间需要的伪文件系统,并最终把控制权交给 shell。内核还应启用 CONFIG_DEVTMPFS,这样设备节点可以由 devtmpfs 提供。
cat > rootfs/init <<'EOF'
#!/bin/sh
mount -t devtmpfs devtmpfs /dev
mount -t proc proc /proc
mount -t sysfs sysfs /sys

echo "BusyBox userspace is ready"
exec /bin/sh
EOF
chmod +x rootfs/init
预期结果
BusyBox userspace is ready
/ #
这段输出只有在内核真正执行 /init 后才会出现。若启动时报 Failed to execute /init,依次检查可执行权限、脚本首行解释器、BusyBox 架构以及动态链接器是否存在。
打包并启动验证
在安装树根目录生成 newc 格式的压缩 initramfs,并先查看归档内容确认 /init 与 BusyBox 已被打进去。
cd rootfs
find . -print0 | cpio --null -ov --format=newc | gzip -9 > ../rootfs.cpio.gz
cd ..
gzip -dc rootfs.cpio.gz | cpio -it | head
预期输出
.
bin
bin/busybox
bin/sh
sbin
...
若已有为 QEMU virt 机器构建的 AArch64 Image,可以做一次端到端验证:
qemu-system-aarch64 \
  -M virt -cpu cortex-a57 -m 512 -nographic \
  -kernel Image \
  -initrd rootfs.cpio.gz \
  -append "console=ttyAMA0 rdinit=/init"
预期输出
...
BusyBox userspace is ready
/ #
Image 必须与 QEMU 机器和 CPU 架构匹配,实际内核日志会因版本不同而变化。能够看到 BusyBox 提示并获得 / # 提示符,就说明内核、initramfs、/init、伪文件系统和 BusyBox 用户空间已经连成完整启动链。此后再逐项增加 /etc/inittab、网络、持久化存储与业务进程,更容易定位每一次新增功能带来的问题。