
嵌入式 Linux 与 RTOS / 系统课时
接入 I2C 传感器
接入 I2C 传感器
I2C 设备接入最容易把硬件、设备树和驱动问题混在一起。本课从 7 位地址确认开始,建立设备树与 i2c_driver 的匹配链,再用寄存器读写和总线工具逐层验证,最终能判断故障发生在连线、枚举还是驱动逻辑。
学习目标
- 根据总线号和 7 位地址确认传感器是否真实响应
- 建立设备树节点与
i2c_driver的匹配关系并完成寄存器访问 - 使用
i2cdetect、i2cget与内核日志区分硬件和驱动问题
从地址和总线号开始确认硬件
先查原理图和数据手册,确认传感器供电、电平、SDA/SCL 上拉、电路中的地址选择脚,以及手册给出的地址究竟是 7 位地址 还是已经左移后的 8 位读写地址。Linux I2C 子系统通常使用 7 位地址,设备树 reg 也填写这个值。
先安装 i2c-tools,再确认控制器编号。下面假设目标地址是 0x48,<BUS> 需要替换为板上实际总线号。
BUS="<BUS>"
i2cdetect -y "$BUS"
i2cget -y "$BUS" 0x48 0x00 b
预期输出
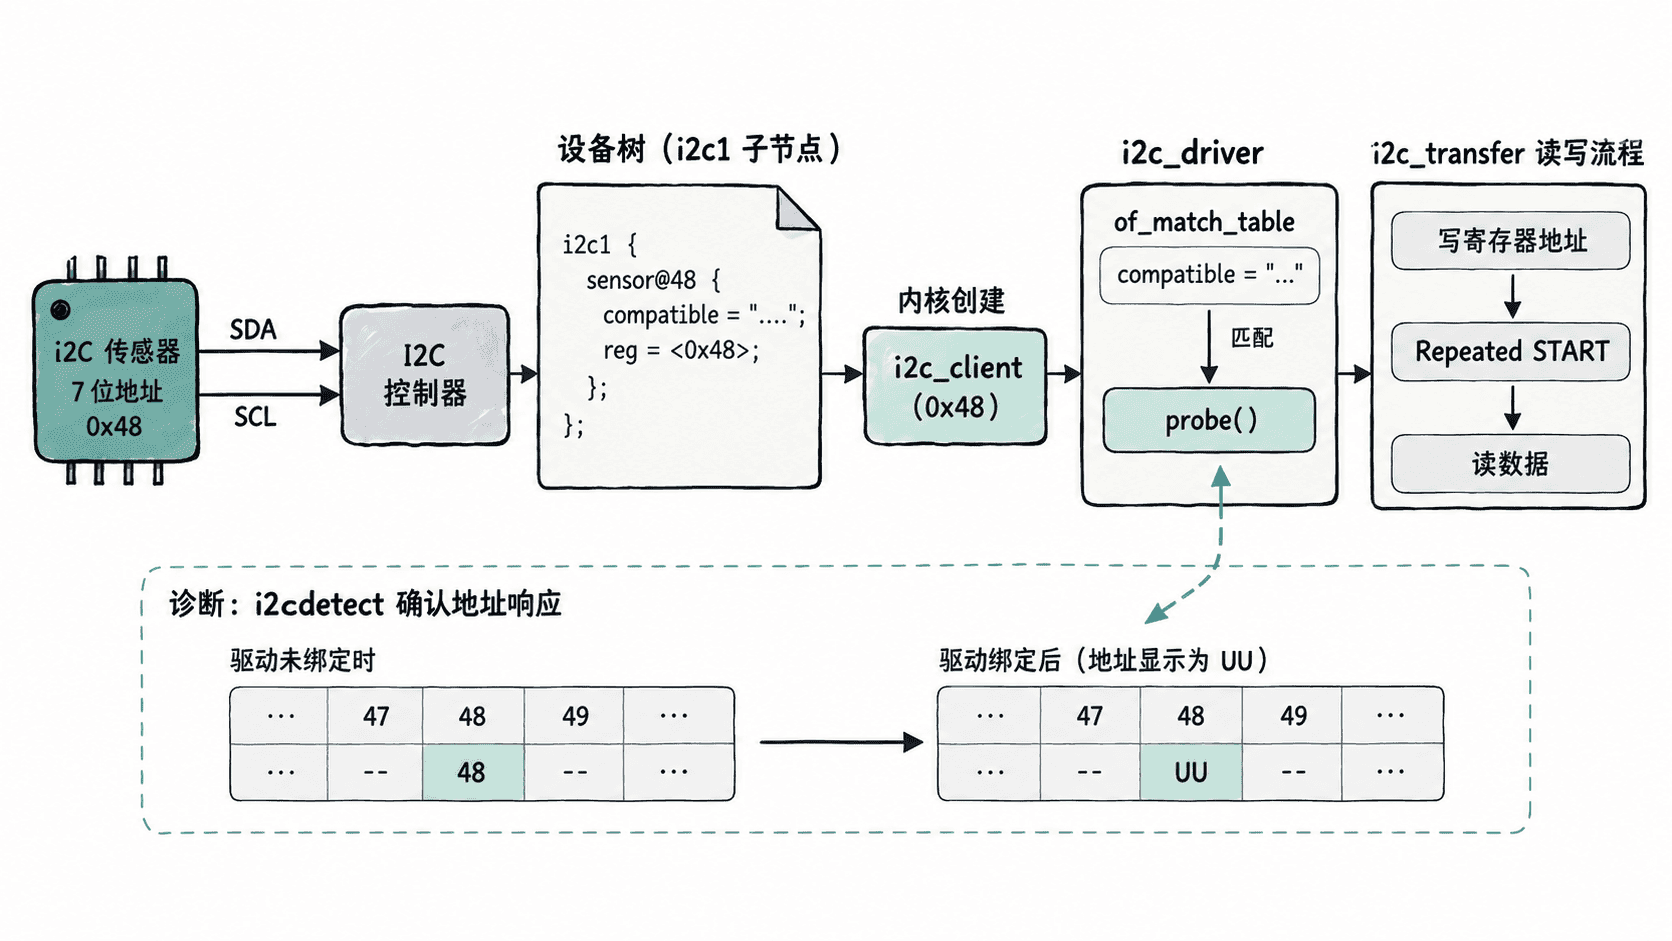
扫描表中 0x48 位置出现 48,或在设备已被内核驱动占用时显示 UU
0x<VALUE>
0x<VALUE> 取决于传感器寄存器内容。i2cget 的 b 操作采用 SMBus byte-data 语义,只适合数据手册明确兼容这种寄存器访问方式的器件;若器件要求自定义帧格式,应使用驱动中的 i2c_transfer()。不要用 -f 强行访问已经绑定内核驱动的设备,以免与驱动并发操作同一芯片。
用设备树创建匹配入口
I2C 控制器节点描述“哪条总线”,子节点描述“这条总线上的哪个设备”。下面是片段示例,vendor,model 必须替换成驱动 of_match_table 中真实支持的 compatible,地址也必须与硬件一致。
&i2c1 {
    status = "okay";

    sensor@48 {
        compatible = "vendor,model";
        reg = <0x48>;
    };
};
设备树加载后,I2C core 会为该子节点创建 i2c_client。驱动注册后,内核拿节点的 compatible 与 i2c_driver.driver.of_match_table 比较;匹配成功才会调用 probe()。所以“总线上能看到地址”并不等于“驱动已经绑定”。
在 i2c_driver 中完成寄存器访问
很多寄存器型传感器的“读一个字节”不是单纯接收,而是先写寄存器地址,再在同一事务中发 Repeated START 读取数据。下面是片段示例,以采用单参数 probe 回调的内核接口为例;sensor_probe() 由完整驱动提供,0x00 之类的寄存器号以及读写帧格式必须按芯片手册修改。
#include <linux/errno.h>
#include <linux/i2c.h>
#include <linux/kernel.h>
#include <linux/module.h>
#include <linux/of.h>
static int sensor_read_reg(struct i2c_client *client, u8 reg, u8 *value)
{
struct i2c_msg msgs[2] = {
{ .addr = client->addr, .len = 1, .buf = ® },
{ .addr = client->addr, .flags = I2C_M_RD, .len = 1, .buf = value },
};
int ret = i2c_transfer(client->adapter, msgs, ARRAY_SIZE(msgs));
if (ret == ARRAY_SIZE(msgs))
return 0;
return ret < 0 ? ret : -EIO;
}
static int sensor_write_reg(struct i2c_client *client, u8 reg, u8 value)
{
u8 buf[2] = { reg, value };
int ret = i2c_master_send(client, buf, sizeof(buf));
if (ret == sizeof(buf))
return 0;
return ret < 0 ? ret : -EIO;
}
static const struct of_device_id sensor_of_match[] = {
{ .compatible = "vendor,model" },
{ }
};
MODULE_DEVICE_TABLE(of, sensor_of_match);
/* sensor_probe() 中应调用上面的读写函数,并验证芯片身份。 */
static struct i2c_driver sensor_driver = {
.driver = {
.name = "demo_sensor",
.of_match_table = sensor_of_match,
},
.probe = sensor_probe,
};
module_i2c_driver(sensor_driver);
MODULE_LICENSE("GPL");这里不能把“返回非负数”直接当成功。i2c_transfer() 成功时返回完成的 message 数,i2c_master_send() 成功时返回实际发送字节数;短传输都应转换成 -EIO,让上层明确感知失败。
probe() 中还应先确认芯片身份寄存器或关键状态寄存器,再创建 sysfs、IIO、hwmon 或字符设备接口。设备识别失败时直接返回错误,不要带着一个“半初始化”的设备继续注册用户接口。
按层定位绑定和读写失败
排查时按“控制器存在 → 地址有响应 → 设备树创建 client → 驱动绑定 → 寄存器协议正确”的顺序前进,不要一上来修改驱动代码。设备树加载后,可以直接检查 sysfs 中是否已有绑定关系。
BUS="<BUS>"
DEV="${BUS}-0048"
test -L "/sys/bus/i2c/devices/$DEV/driver" && echo bound
dmesg | grep -Ei "i2c|sensor|probe"
预期输出
bound
<TIME> <DRIVER_LOG_MATCHING_THE_DEVICE>
如果 i2cdetect 完全看不到目标地址,优先查供电、上拉、pinmux、地址脚和总线时钟;能看到地址但没有设备目录,查设备树节点是否启用以及总线号是否判断错误;目录存在但没有 driver 链接,查 compatible、模块是否加载和 probe() 返回值;已经绑定却持续出现 -EREMOTEIO、-EIO 等读写错误,再检查寄存器地址宽度、读写方向位、重复起始条件以及器件是否要求延时。
当这条证据链闭合后,I2C 接入就不再是“驱动能不能跑”的模糊问题,而是可以明确定位到物理总线、设备枚举、驱动匹配或协议实现中的某一层。