
嵌入式 Linux 与 RTOS / 系统课时
驱动 SPI 外设
驱动 SPI 外设
SPI 接入的难点通常不是 API,而是软件参数与线上时序必须完全一致。本课把 SPI mode、位宽、最高频率和片选放到同一条验证链中,再用 spi_message 组织事务,并通过逻辑分析仪核对 CS、SCLK、MOSI 与 MISO。
学习目标
- 正确配置 SPI mode、bits-per-word、最大时钟频率和片选
- 使用
spi_message与spi_sync()组织一次完整同步事务 - 根据逻辑分析仪波形判断极性、相位、帧长度和片选是否正确
先把总线参数与芯片手册对齐
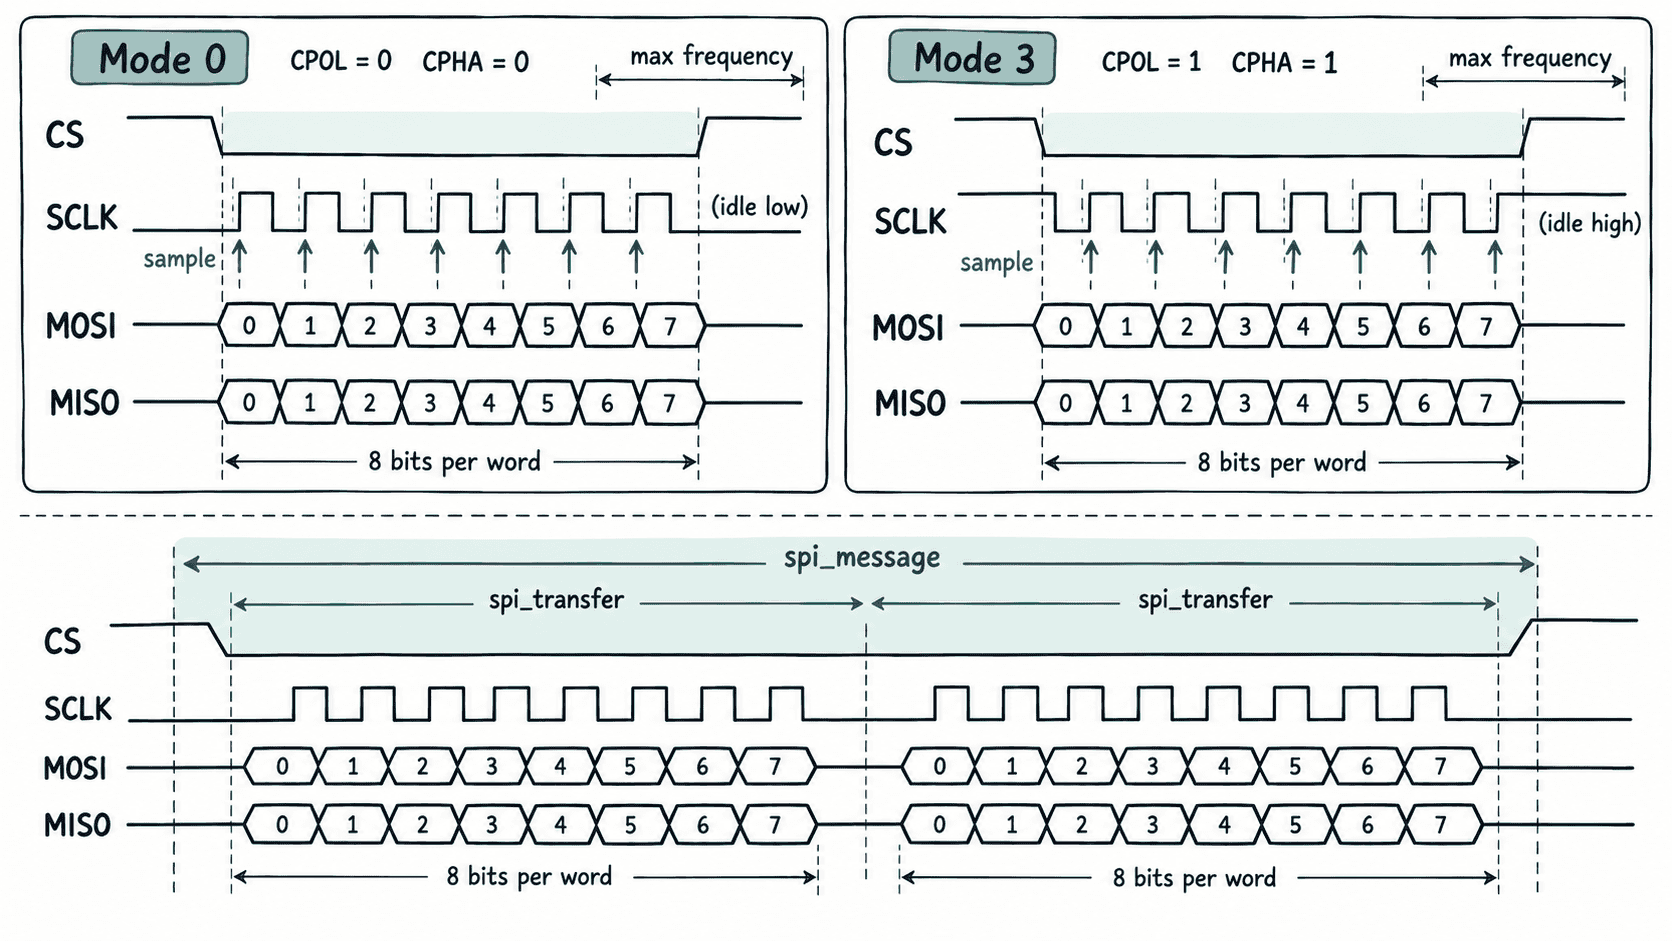
SPI 没有像 I2C 那样统一的设备寻址协议,通信是否正确完全依赖双方约定。最先确认四项:CPOL 决定空闲电平,CPHA 决定在哪个边沿采样,bits-per-word 决定一帧多少位,spi-max-frequency 限制 SCLK 上限。片选 CS 还必须连接到正确的从设备。
| Mode | CPOL | CPHA | SCLK 空闲电平 | 典型采样边沿 |
|---|---|---|---|---|
| 0 | 0 | 0 | 低 | 第一个边沿 |
| 1 | 0 | 1 | 低 | 第二个边沿 |
| 2 | 1 | 0 | 高 | 第一个边沿 |
| 3 | 1 | 1 | 高 | 第二个边沿 |
“第一个/第二个边沿”比死记上升沿或下降沿更稳妥,因为边沿方向还取决于 CPOL。数据手册若写“Mode 3”,就应同时设置 CPOL=1、CPHA=1,而不是只修改其中一项。
在设备树声明从设备约束
下面是片段示例,假设设备挂在 spi1 的片选 0,最高只允许 1 MHz,并工作在 Mode 0。vendor,model 必须替换为驱动实际支持的 compatible。
&spi1 {
    status = "okay";

    peripheral@0 {
        compatible = "vendor,model";
        reg = <0>;
        spi-max-frequency = <1000000>;
    };
};
Mode 0 不需要额外的 spi-cpol 或 spi-cpha 属性;Mode 2 增加 spi-cpol,Mode 1 增加 spi-cpha,Mode 3 同时增加两者。控制器驱动解析这些通用属性后,会把结果放进 struct spi_device,设备驱动无需再次“猜”板级连接。
用 spi_message 组织同步事务
spi_sync() 会在调用线程中等待消息完成,适合初始化、寄存器配置以及低频控制路径。一个 spi_message 可以包含多个 spi_transfer。默认情况下,相邻 transfer 会作为同一消息连续执行,除非显式使用 cs_change 请求改变片选语义;如果芯片要求“发命令后 CS 不能抬高,再读取数据”,就应把两个 transfer 放进同一个 message。
下面是片段示例,依赖一个已经匹配成功的 spi_driver。示例假设协议用命令最高位表示读操作,这一规则不是 SPI 标准,必须按具体芯片手册调整。
#include <linux/spi/spi.h>

static int sensor_read_reg(struct spi_device *spi, u8 reg, u8 *value)
{
    u8 cmd = reg | 0x80;
    struct spi_transfer xfers[2] = {
        {
            .tx_buf = &cmd,
            .len = 1,
        },
        {
            .rx_buf = value,
            .len = 1,
        },
    };
    struct spi_message message;

    spi_message_init(&message);
    spi_message_add_tail(&xfers[0], &message);
    spi_message_add_tail(&xfers[1], &message);

    return spi_sync(spi, &message);
}
如果器件固定使用 8 bit 帧,驱动可以在 probe() 中设置 spi->bits_per_word = 8 后调用 spi_setup();若 mode 和最高频率已经由设备树给出,驱动更适合做范围校验,而不是无条件覆盖板级配置。高吞吐数据路径则应考虑异步提交,避免同步等待阻塞调用线程。
用逻辑分析仪验收真实时序
软件返回 0 只能证明控制器认为事务完成,不能证明从设备真正理解了波形。抓取一次明确的寄存器访问,按顺序检查:CS 是否选中正确器件、SCLK 空闲电平是否匹配 CPOL、数据是否在预期边沿稳定、一个帧是否正好包含设定的位数、MOSI 命令字节是否与驱动一致、MISO 是否在器件规定的延迟后返回数据。
设备树生效后,可先确认 SPI 设备是否已经绑定驱动。<BUS> 与 <CS> 需要替换为实际编号。
DEV="spi<BUS>.<CS>"
test -e "/sys/bus/spi/devices/$DEV" && echo enumerated
test -L "/sys/bus/spi/devices/$DEV/driver" && echo bound
预期输出
enumerated
bound
如果没有 enumerated,优先检查 SPI 控制器节点、片选编号、设备树是否加载以及 pinmux;有设备但没有 bound,检查 compatible、模块加载和 probe() 返回值。两项都正常而逻辑分析仪完全没有 SCLK,通常是驱动根本没有发起 transfer;有时钟但数据整体错一位,优先怀疑 CPHA;空闲电平相反则查 CPOL;低速正常而高速错误,则逐步降低 spi-max-frequency,同时检查走线、负载、电平转换和采样建立时间。
当 sysfs 绑定状态、驱动返回值和逻辑分析仪波形三者一致时,SPI 故障就能被压缩到参数配置、消息组织或物理信号中的具体一层,而不是靠反复切换 mode 碰运气。