
嵌入式 Linux 与 RTOS / 系统课时
用 PWM 驱动背光或电机
用 PWM 驱动背光或电机
PWM 调试的关键不是单独“输出一个方波”,而是把控制器、PWM 子系统和消费者正确绑定,并保证周期、占空比与极性符合负载要求。本节用设备树和标准 PWM 接口完成最小闭环,再说明背光与简单电机控制的边界。
学习目标
- 说明 PWM provider、PWM core 与消费者设备之间的绑定关系
- 在设备树中声明 PWM 通道、周期和极性,并验证通道能被正确申请
- 用周期、占空比和使能状态控制输出,并识别常见极性与频率错误
理解 provider 与 consumer 的绑定
PWM 控制器驱动向内核注册一个或多个通道,形成 provider;背光、风扇或自定义执行器驱动是 consumer,通过设备树中的 pwms 属性引用某个 provider 通道。用户空间直接操作 PWM class 适合实验和诊断,产品代码更应让具体消费者驱动管理 PWM 生命周期。
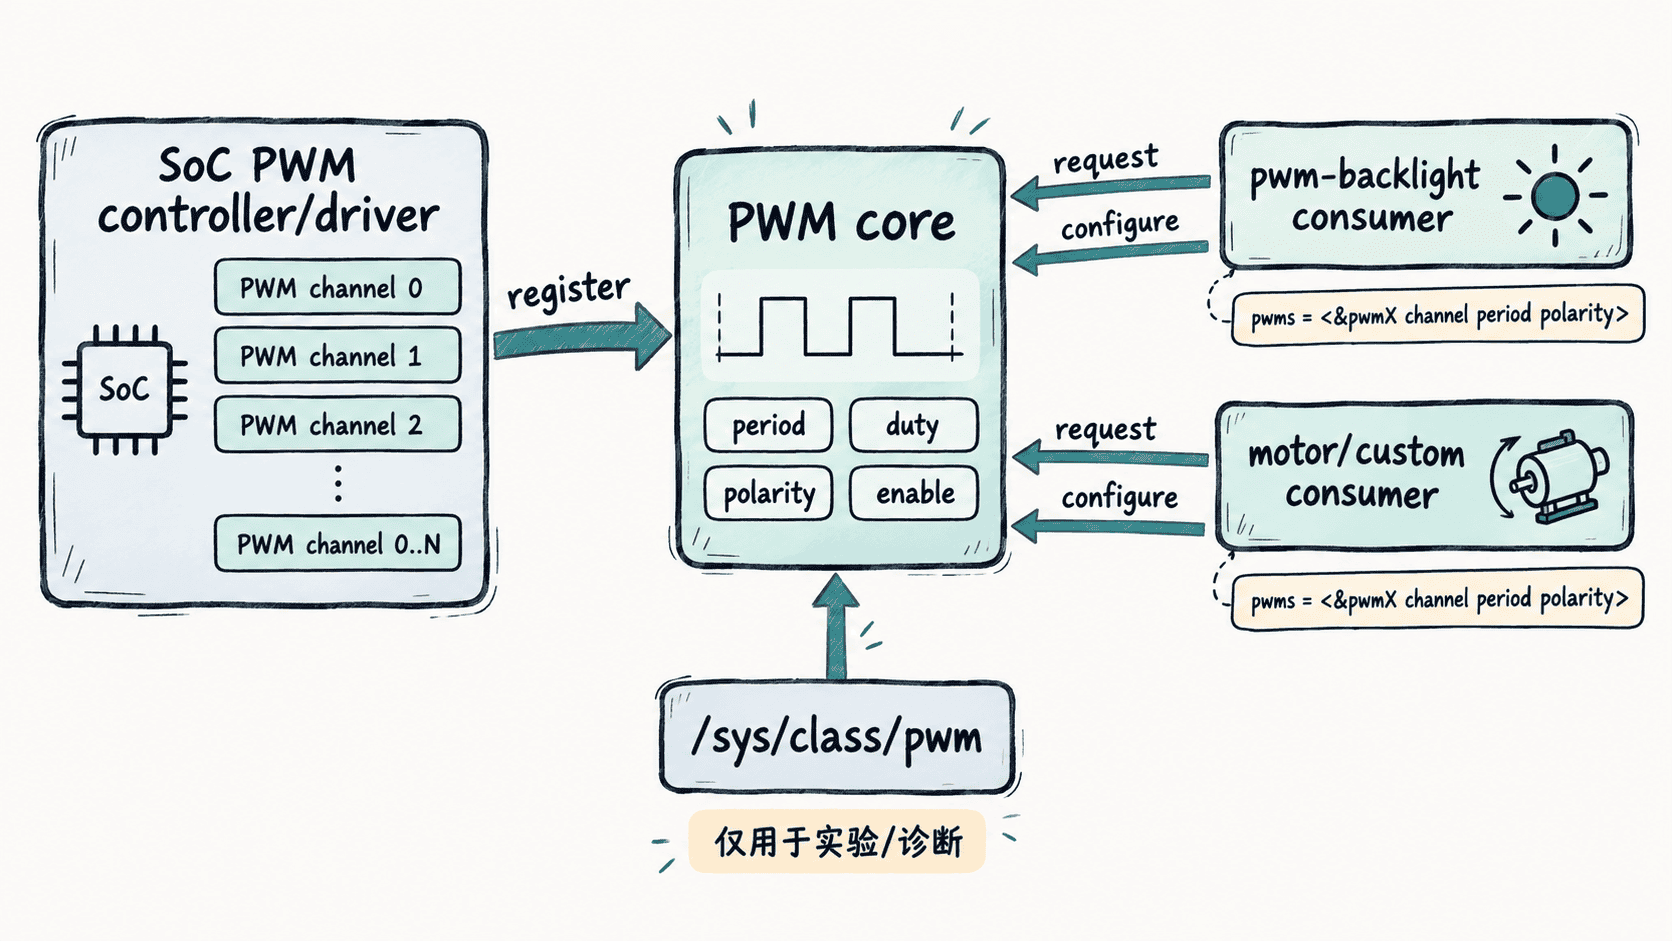
PWM 的周期决定频率,;占空比决定一个周期内有效电平持续时间。Linux PWM API 通常以纳秒表示 period 和 duty_cycle,并要求 duty_cycle <= period。极性为 normal 时,占空比描述高电平有效时间;反相输出则需要按硬件和驱动语义处理。
在设备树声明 PWM 消费者
下面以 pwm-backlight 为例。它是片段示例,&pwm2、通道号和 pinctrl 都取决于具体 SoC;项目中应以芯片厂商 DTSI 和绑定文档为准。
#include <dt-bindings/pwm/pwm.h>

&pwm2 {
    status = "okay";
};

backlight {
    compatible = "pwm-backlight";
    pwms = <&pwm2 0 50000 PWM_POLARITY_NORMAL>;
    brightness-levels = <0 32 64 128 192 255>;
    default-brightness-level = <3>;
};
这里的 50000 表示 50000 ns 周期,即 20 kHz。消费者驱动会申请通道并根据亮度表换算占空比,而不是让应用直接反复写控制器寄存器。
配置生效后,应能看到 PWM 控制器驱动和背光消费者都完成探测。如果 consumer 报 -EPROBE_DEFER,通常表示它依赖的 PWM provider 尚未准备好;持续 defer 则要继续检查 phandle、控制器状态、时钟和驱动依赖。
用标准接口做最小输出验证
实验阶段可以通过 PWM sysfs ABI 直接验证通道。不同内核和发行版可能关闭该接口,因此先确认 /sys/class/pwm 是否存在;量产程序应优先使用对应的消费者驱动接口。下面把 <PATH> 替换为实际 pwmchip 目录,把 <ID> 替换为通道号。
PWMCHIP="<PATH>"
CH="<ID>"
PERIOD=50000
DUTY=25000

test -d "$PWMCHIP" || { echo "missing pwmchip: $PWMCHIP"; exit 1; }
test -d "$PWMCHIP/pwm$CH" || echo "$CH" > "$PWMCHIP/export"

echo 0 > "$PWMCHIP/pwm$CH/enable"
echo "$PERIOD" > "$PWMCHIP/pwm$CH/period"
echo "$DUTY" > "$PWMCHIP/pwm$CH/duty_cycle"
echo 1 > "$PWMCHIP/pwm$CH/enable"

printf 'period=%s duty=%s enable=%s\n' \
  "$(cat "$PWMCHIP/pwm$CH/period")" \
  "$(cat "$PWMCHIP/pwm$CH/duty_cycle")" \
  "$(cat "$PWMCHIP/pwm$CH/enable")"
预期输出
period=50000 duty=25000 enable=1这代表 20 kHz、50% 占空比且输出已使能。若驱动要求先设置极性,应在 enable=0 时写入 polarity,再设置周期和占空比;并非所有控制器都支持运行中无毛刺地改变这些参数。
为背光和电机选择参数
背光通常希望频率高于人耳可感范围,避免亮度调节时产生可闻噪声或可见闪烁,同时还要满足 LED 驱动器允许的 PWM 频率。亮度与占空比未必线性,因此 pwm-backlight 的 brightness-levels 可以用离散表修正主观亮度。
简单直流电机可用 PWM 调速,但 PWM 引脚不能直接驱动电机负载,必须经过 MOSFET、半桥或专用电机驱动器,并处理续流、电源和电磁干扰。若需要换向、刹车、死区或闭环控制,应由合适的电机驱动框架或专用驱动承担,而不是只靠一个 PWM 通道。
处理没有波形或方向相反的问题
没有波形时先看 consumer 是否成功申请通道,再检查 provider 驱动、设备树 phandle、通道号、pinctrl、时钟和复位。sysfs 写入返回 EBUSY 往往意味着通道已经被某个内核 consumer 占用,此时应操作那个设备的标准接口,而不是强行从用户空间抢占。
占空比变化方向相反时,先核对设备树极性和外部驱动器是否存在反相级。频率不对则重新换算 period,并检查控制器时钟与分频范围。逻辑分析仪看到正确波形但负载不动作时,问题已经离开 PWM 子系统,应继续检查功率级、供电、使能脚和负载本身。
当 provider、consumer 和电气路径各自验证通过后,背光亮度或执行器速度就应由标准消费者接口管理;这样设备树描述的是硬件连接,驱动负责资源生命周期,上层应用只关注亮度、速度等业务量。