
嵌入式 Linux 与 RTOS / 系统课时
用 gpiod 控制 GPIO
用 gpiod 控制 GPIO
新驱动不应依赖全局 GPIO 编号,而应从固件描述取得带语义的 GPIO descriptor。这样同一驱动可以跨板卡复用,并让有效电平、输入输出和中断关系留在硬件描述中。本篇从设备树映射到内核 API,再用 libgpiod 验证实际线路。
学习目标
- 用
<function>-gpios属性和devm_gpiod_get*()获取 GPIO descriptor - 正确处理输入、输出、active-low 逻辑以及可选 GPIO 中断
- 使用 libgpiod 检查线路信息和电平,并识别资源被内核驱动占用的情况
用功能名描述 GPIO,而不是写死编号
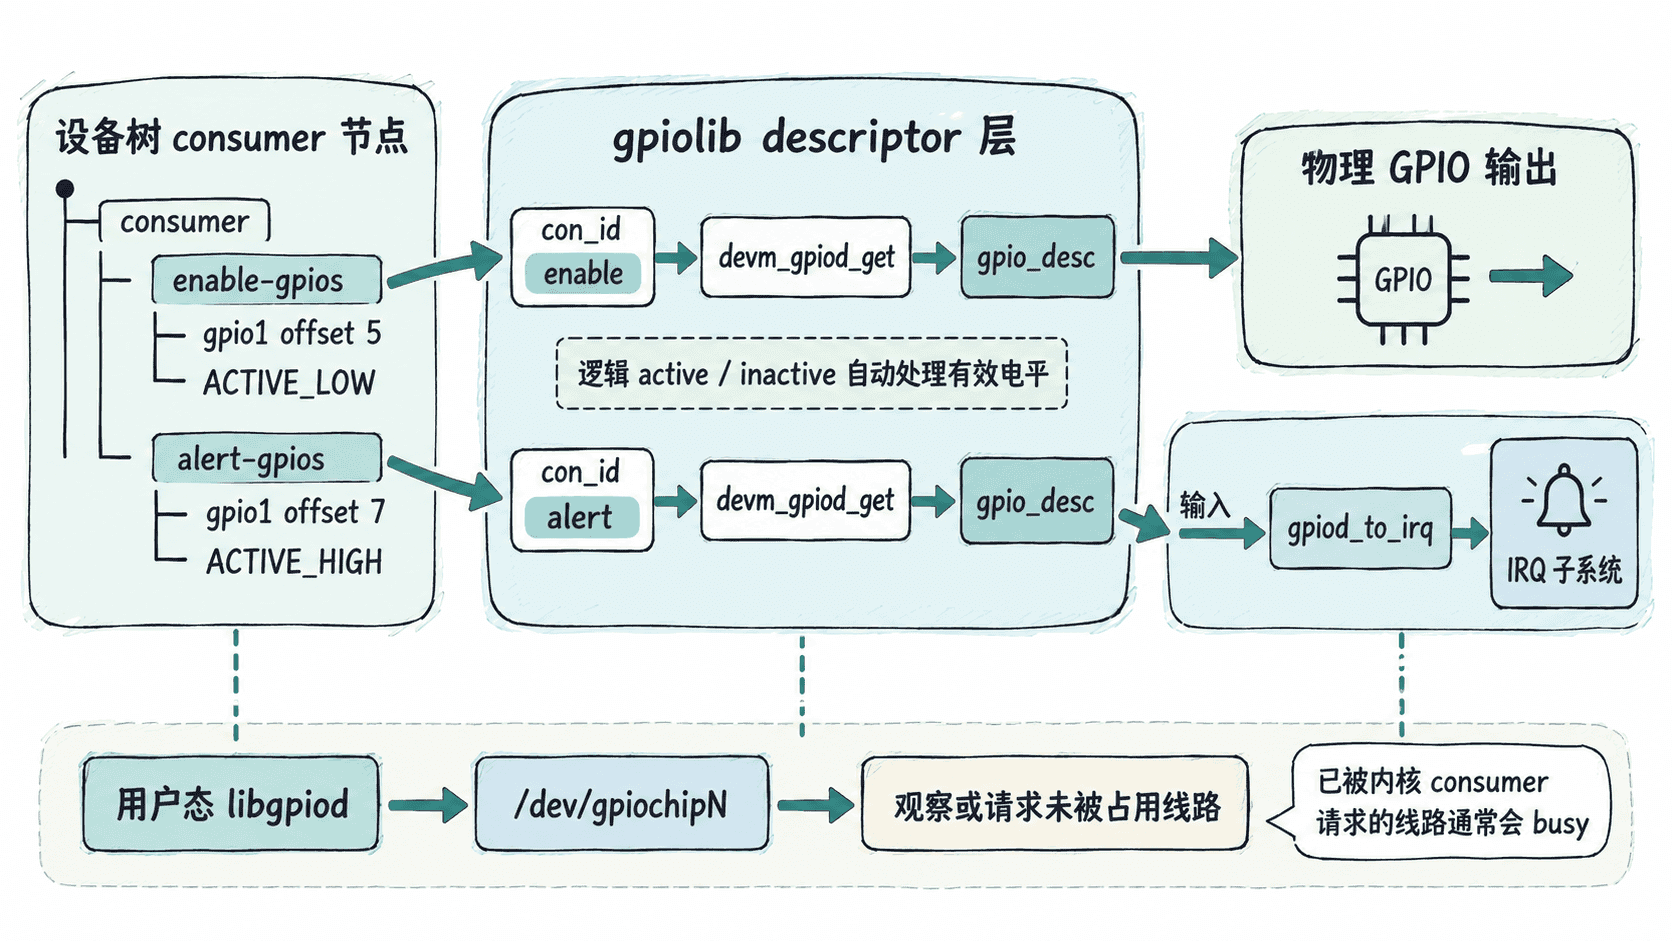
设备树中的属性名应表达线路用途,例如 enable-gpios、reset-gpios、alert-gpios。驱动传给 devm_gpiod_get() 的 con_id 只写功能名,gpiolib 会把 enable 对应到 enable-gpios,驱动无需知道 GPIO 控制器编号或全局基数。
下面是设备树片段示例;GPIO 控制器、引脚偏移和有效电平必须按原理图与 SoC binding 填写:
mydev {
    compatible = "acme,mydev";

    enable-gpios = <&gpio1 5 GPIO_ACTIVE_LOW>;
    alert-gpios = <&gpio1 7 GPIO_ACTIVE_HIGH>;
};
GPIO_ACTIVE_LOW 描述的是逻辑“有效”与物理电平的关系。驱动调用 gpiod_set_value*() 时应使用逻辑值:1 表示 asserted,0 表示 deasserted;gpiolib 会根据 active-low 配置决定最终输出高还是低。
在驱动中获取 descriptor 并处理电平
托管版本 devm_gpiod_get() 会让 descriptor 随设备解绑自动释放。初始化输出时直接使用 GPIOD_OUT_LOW 或 GPIOD_OUT_HIGH,这里的 LOW/HIGH 同样是逻辑值;对可能位于 I2C/SPI GPIO 扩展器上的线路,进程上下文优先使用 _cansleep 访问器。
下面是片段示例,依赖驱动 probe() 中已有的 struct device *dev:
#include <linux/err.h>
#include <linux/gpio/consumer.h>
#include <linux/interrupt.h>

static irqreturn_t demo_alert_thread(int irq, void *data)
{
    struct device *dev = data;

    dev_info(dev, "alert asserted\n");
    return IRQ_HANDLED;
}

static int demo_gpio_init(struct device *dev)
{
    struct gpio_desc *enable;
    struct gpio_desc *alert;
    int irq;

    enable = devm_gpiod_get(dev, "enable", GPIOD_OUT_LOW);
    if (IS_ERR(enable))
        return PTR_ERR(enable);

    /* 逻辑 1 表示使能;若设备树声明 ACTIVE_LOW,物理引脚会被拉低。 */
    gpiod_set_value_cansleep(enable, 1);

    alert = devm_gpiod_get_optional(dev, "alert", GPIOD_IN);
    if (IS_ERR(alert))
        return PTR_ERR(alert);
    if (!alert)
        return 0;

    irq = gpiod_to_irq(alert);
    if (irq < 0)
        return irq;

    return devm_request_threaded_irq(dev, irq, NULL, demo_alert_thread,
                                     IRQF_ONESHOT | IRQF_TRIGGER_RISING,
                                     dev_name(dev), dev);
}
示例中的 alert-gpios 是 active-high,因此选择上升沿。若硬件中断条件不同,应按原理图和 IRQ binding 选择触发类型;不要仅凭 GPIO 的 active-low 标志猜测 IRQ 边沿。
用 libgpiod 验证线路
用户态应通过 /dev/gpiochipN 和 libgpiod 工具访问 GPIO,而不是旧式 sysfs 全局编号。先用 gpioinfo 查看线路名称、方向、consumer 和是否已占用;下面命令要求 libgpiod 2.x,并假设目标控制器是 gpiochip0、线路偏移是 5:
gpioinfo -c gpiochip0 5预期结果会返回 offset 5 的一行信息,其中名称、consumer、方向和 active-low 状态取决于当前设备树与驱动绑定情况:
line 5: <LINE_NAME> <CONSUMER> <DIRECTION> <ACTIVE_STATE>如果要在驱动尚未占用该线时直接读取电平,可执行:
gpioget --numeric -c gpiochip0 5预期输出是单个逻辑值;当前线路为低时输出 0,为高时输出 1:
0若该线路已被内核驱动请求,用户态再次请求通常会失败并报告资源忙。这不是 libgpiod 故障,而是 GPIO ownership 正在阻止两个 consumer 同时驱动同一根线。此时用 gpioinfo 观察 owner,比强行解绑或改权限更适合作为第一步诊断。
可选中断与上下文边界
只有作为输入配置的 GPIO 才应转换为 IRQ。gpiod_to_irq() 成功后,后续处理进入标准 IRQ 子系统;如果 GPIO 控制器访问可能睡眠,不要在 hard IRQ 中调用 _cansleep GPIO API,应改用 threaded IRQ 或把工作转移到可睡眠上下文。
descriptor 模型的关键不是换一套函数名,而是把“这根线是谁、做什么、什么电平算有效”从驱动里的板级常量拆出去。设备树负责连接关系,gpiolib 负责逻辑语义,驱动只处理功能,用户态再用 libgpiod 验证实际线路状态。