
容器与云原生 / 系统课时
理解 CSI Controller 与 Node 职责
理解 CSI Controller 与 Node 职责
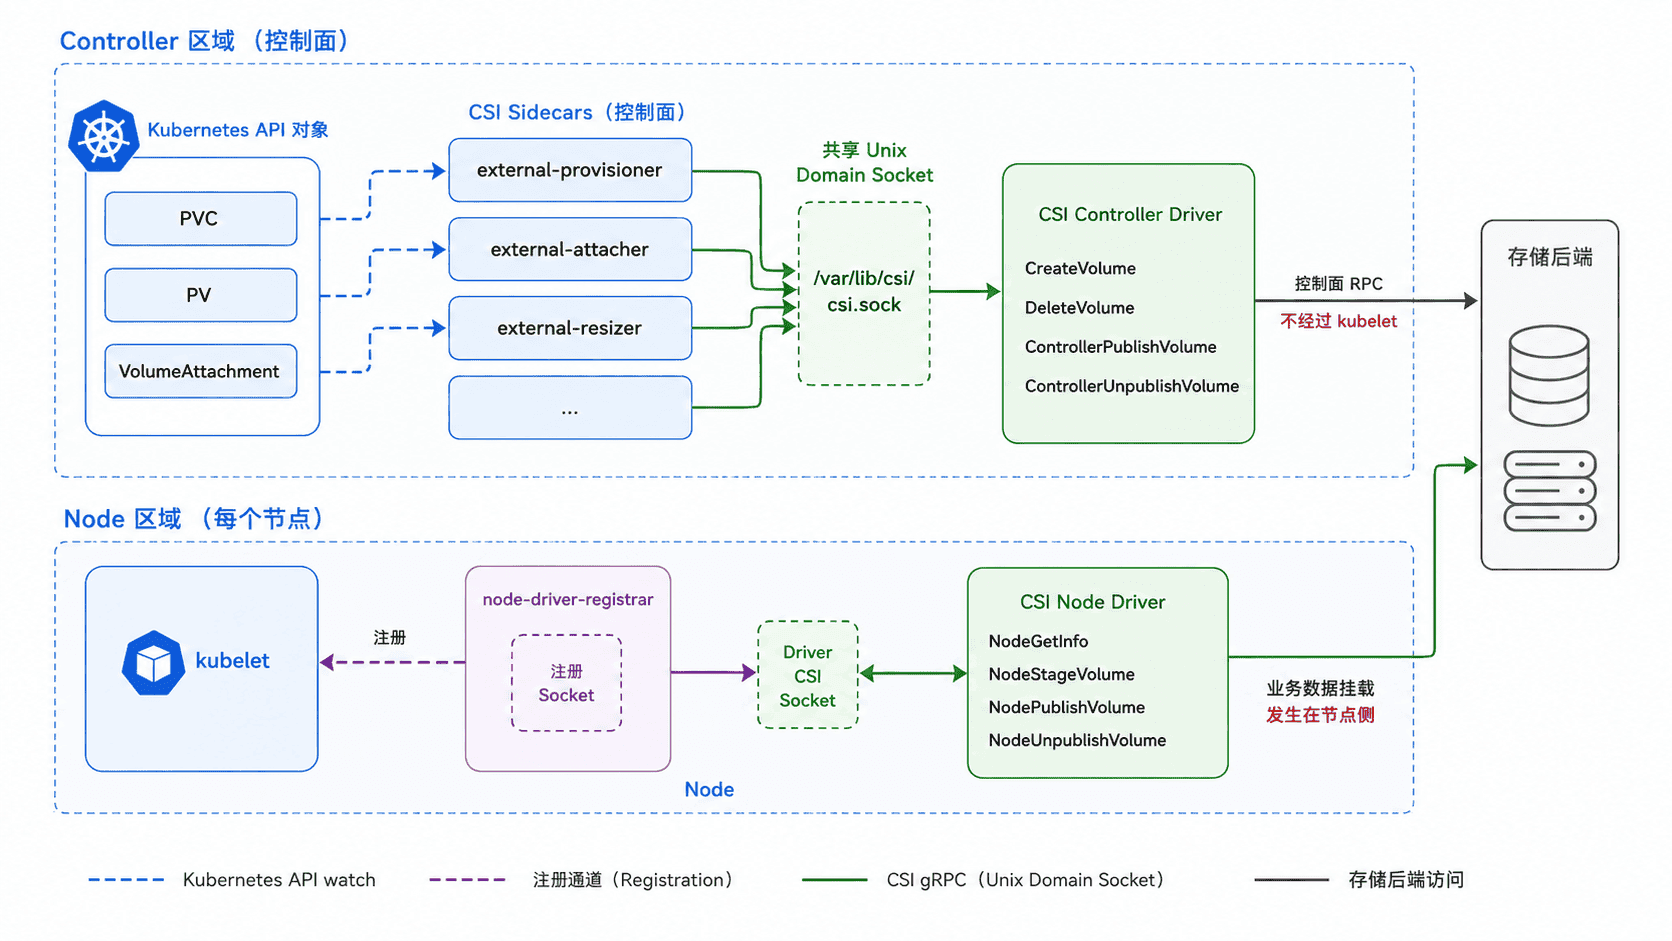
CSI 把集群级卷管理与节点级卷发布拆成两个责任域。看清 Controller、Node、sidecar、kubelet 与 Unix Socket 的连接方向后,就能根据失败 RPC 快速判断该查控制面、驱动注册链路还是目标节点。
学习目标
- 区分 CSI Controller Service 与 Node Service 各自处理的卷操作
- 说明 controller sidecar、node-driver-registrar、kubelet 与 CSI Driver 的调用关系
- 用
CSIDriver、CSINode和节点 socket 证据验证驱动注册状态
Controller 负责集群级卷操作
CSI Controller Plugin 通常作为 Deployment 运行,部分驱动也可能采用 StatefulSet;它负责不依赖某个具体节点的卷生命周期与控制面操作,也不要求每个节点部署一份。真正实现 CSI Controller Service 的是存储厂商提供的 CSI Driver。external-provisioner、external-attacher、external-resizer 等 controller sidecar 监听 Kubernetes API 对象,并通过与 Driver 共享的 Unix Domain Socket 调用相应 CSI RPC。
动态供给通常触发 CreateVolume,删除动态卷触发 DeleteVolume。对于需要控制面 attach 的存储,external-attacher 会围绕 VolumeAttachment 调用 ControllerPublishVolume 和 ControllerUnpublishVolume。Kubernetes 是否走 attach/detach 链路主要由 CSIDriver.spec.attachRequired 决定,因此并非所有 CSI 驱动都会执行 ControllerPublishVolume。
Node 负责节点上的卷准备与发布
CSI Node Plugin 通常以 DaemonSet 部署到每个需要使用该存储的节点,并实现 CSI Node Service。Pod 被调度到节点后,kubelet 通过节点上的 CSI socket 直接调用 NodePublishVolume 和 NodeUnpublishVolume;如果驱动通过 Node 能力声明支持 STAGE_UNSTAGE_VOLUME,kubelet 还会调用 NodeStageVolume 和 NodeUnstageVolume。
node-driver-registrar 不执行挂载,也不转发后续 Node RPC。它连接 CSI Driver 获取驱动信息,并在 kubelet 监听的插件注册目录中提供注册 socket;kubelet 完成注册后,真正的 Node RPC 由 kubelet 直接发送给 CSI Driver。
两类 Unix Socket 不要混淆
在典型 Linux 节点上,注册 socket 常见于 /var/lib/kubelet/plugins_registry/,用于 kubelet 的插件发现与注册;驱动实际提供 CSI Node Service 的 socket 常见于 /var/lib/kubelet/plugins/<DRIVER>/csi.sock,kubelet 通过这个 endpoint 调用 Node RPC。二者用途不同,不能因为其中一个存在就断定另一条链路正常。
Controller Pod 内通常也存在由 CSI Driver 与多个 controller sidecar 共享的 socket,但它位于 Pod 的共享卷中,与节点上的注册 socket 和 Node Service socket 都不是同一个端点。因此遇到“socket 不存在”时,应先确认报错来自 controller sidecar、registrar 还是 kubelet,再检查对应责任域。
用集群对象验证注册链路
先查看集群声明的 CSIDriver,再确认目标节点的 CSINode.spec.drivers 是否登记该驱动。若可以登录目标节点,再检查 kubelet 注册目录和 Driver 的 csi.sock。以下命令以典型 Linux 路径为例,先把实际驱动名和节点名填入变量:
DRIVER='<DRIVER>'
NODE='<NODE>'

kubectl get csidriver "$DRIVER" -o jsonpath='{.metadata.name}{"\t"}{.spec.attachRequired}{"\n"}'
kubectl get csinode "$NODE" -o jsonpath='{range .spec.drivers[*]}{.name}{"\n"}{end}' | grep -Fx "$DRIVER"
sudo ls -l /var/lib/kubelet/plugins_registry/
sudo test -S "/var/lib/kubelet/plugins/${DRIVER}/csi.sock" && echo "node socket exists"
预期输出
<DRIVER>    <true|false>
<DRIVER>
<REGISTRATION_SOCKET_ENTRIES>
node socket exists
实际驱动名、节点名、布尔值和注册目录内容会不同。关键证据是目标 CSINode 中包含该驱动,并且节点上的 CSI Node Service socket 存在且 kubelet 可访问;只有 CSIDriver 对象存在,并不能证明每个节点都已完成 Node Plugin 注册。
从失败 RPC 反推责任边界
如果 PVC 一直 Pending,且 provisioner 报 CreateVolume 失败,应优先检查 Controller Plugin、对应 controller sidecar 与后端存储 API;如果 VolumeAttachment 或 attacher 报 ControllerPublishVolume 失败,也属于控制面 attach 链路。
如果 Pod 已调度到节点后出现 NodeStageVolume、NodePublishVolume、mount 或设备路径错误,应转向目标节点上的 kubelet、Node Plugin、操作系统挂载工具与设备状态。若错误是 driver not found、注册 socket 异常,或目标 CSINode 缺少驱动,则问题尚未进入实际挂载 RPC,应先检查 Node Plugin DaemonSet 是否覆盖该节点、registrar 是否注册成功,以及 HostPath 与 socket 路径是否一致。
把 CSI 故障先切成 Controller、注册、Node 三段,再根据失败 RPC 与对象证据定位,通常比从业务 Pod 日志向后猜测更快。