
游戏 AI / 系统课时
执行时间和资源怎么建模
执行时间和资源怎么建模
规划器只知道前置条件和目标还不够:动作如果没有耗时、资源占用和互斥约束,生成的计划可能在逻辑上成立,却无法在真实战斗中执行。本篇把这些运行约束加入动作模型,并用一个最小示例验证筛选结果。
学习目标
- 为 GOAP 动作加入持续时间、资源消耗和互斥条件
- 区分“规划可用”与“运行时可执行”的约束
- 理解资源冲突为什么会改变最终计划
用动作参数表达执行约束
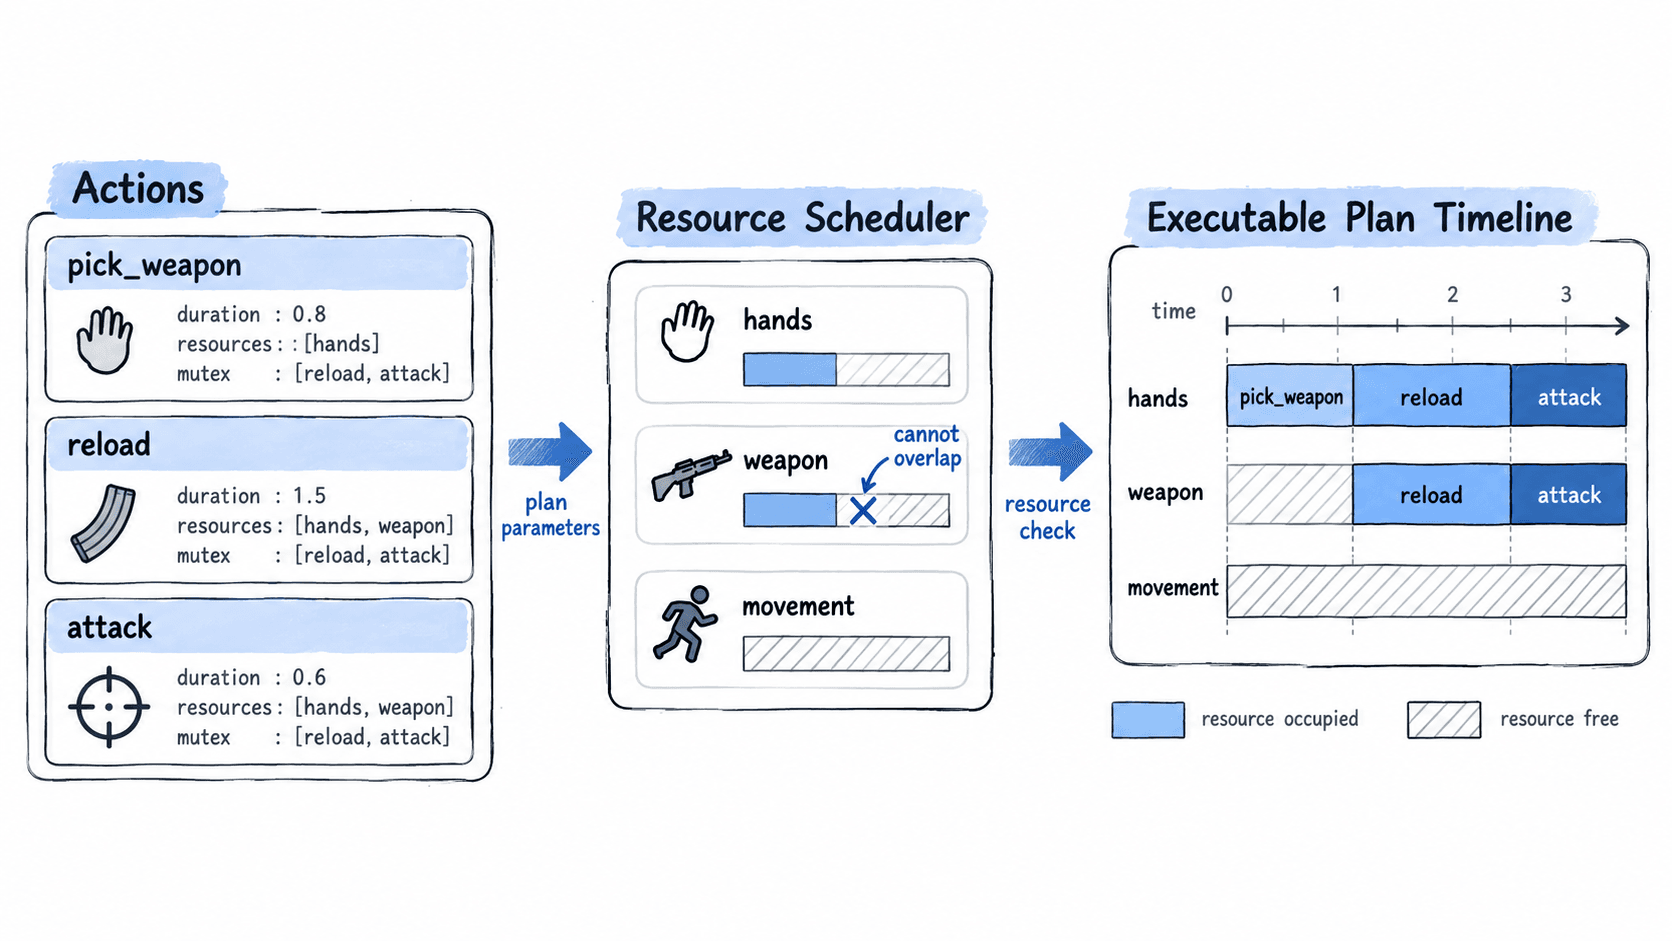
可以把动作表示成一组规划字段:preconditions 描述开始前必须成立的事实,effects 描述完成后的状态变化,duration 表示执行时间,resources 描述占用的运行资源,mutex 描述不能并行的动作或资源组。关键点是:时间和资源不是装饰字段,它们会直接影响候选动作是否可执行。
例如,pick_weapon 可以要求角色已经靠近武器,并占用 hands;reload 也占用 hands。两者不能同时执行,就不应该让规划器或执行器把它们排进同一个并发时间片。
耗时如何进入计划
最简单的做法是给每个动作一个明确的持续时间,例如 pickup=1.0 秒、reload=2.5 秒、attack=0.8 秒。规划器计算成本时可以把总耗时纳入代价函数,也可以先生成逻辑计划,再由调度阶段计算实际时间。不要把执行时间藏在动作实现内部,否则规划阶段无法比较两个计划的执行代价。
如果动作会等待动画、导航或网络确认,duration 最好表示一个可用于规划的估计值,而不是承诺精确到帧。真正执行时仍应由动作状态机依据完成条件结束动作,避免因为估算时间与实际时间略有偏差而破坏状态。
资源占用与互斥条件
资源建模的重点是回答“执行这个动作期间,什么东西不能被别人同时使用”。常见资源包括双手、武器、移动控制权、交互锁和某个唯一目标。互斥可以按资源名实现:两个动作只要申请同一个独占资源,就不能重叠。
下面用 Python 演示一个最小筛选器。它不是完整 GOAP 规划器,而是可独立运行的片段示例,用来验证资源互斥是否生效。
from dataclasses import dataclass

@dataclass(frozen=True)
class Action:
    name: str
    duration: float
    resources: frozenset[str]


def can_overlap(a: Action, b: Action) -> bool:
    # 任一共享资源被占用,就不能并行执行。
    return a.resources.isdisjoint(b.resources)


pick_weapon = Action("pick_weapon", 1.0, frozenset({"hands"}))
reload = Action("reload", 2.5, frozenset({"hands", "weapon"}))
move = Action("move", 3.0, frozenset({"movement"}))

print(can_overlap(pick_weapon, reload))
print(can_overlap(pick_weapon, move))
print(can_overlap(reload, move))
预期输出
False
True
True
这里 False 表示两个动作共享 hands,不能放入同一并发时间段;move 不占用这两个资源,因此仍可与它们并行。若你的游戏规定移动与换弹也必须互斥,只需让两个动作申请同一个运行资源,而不是额外堆叠特殊判断。
规划约束与执行约束分开
不要把所有限制都塞进 GOAP 前置条件。像“必须有武器”这样的世界事实适合进入 preconditions;像“当前已经有另一个动作锁住双手”则更适合在调度或执行器中检查,因为它属于瞬时运行状态。规划器负责得到合理计划,执行器负责在计划落地时再次确认资源仍然可用。
这种分层尤其适合多人战斗、动画驱动和复杂交互场景:规划阶段可以估算资源需求,运行阶段可以处理目标被抢占、动作提前结束或资源临时不可用。这样既避免计划脱离现实,也不会因为瞬时状态变化而让整个规划模型失去稳定边界。