
游戏 AI / 系统课时
排查 NPC 为什么不行动
排查 NPC 为什么不行动
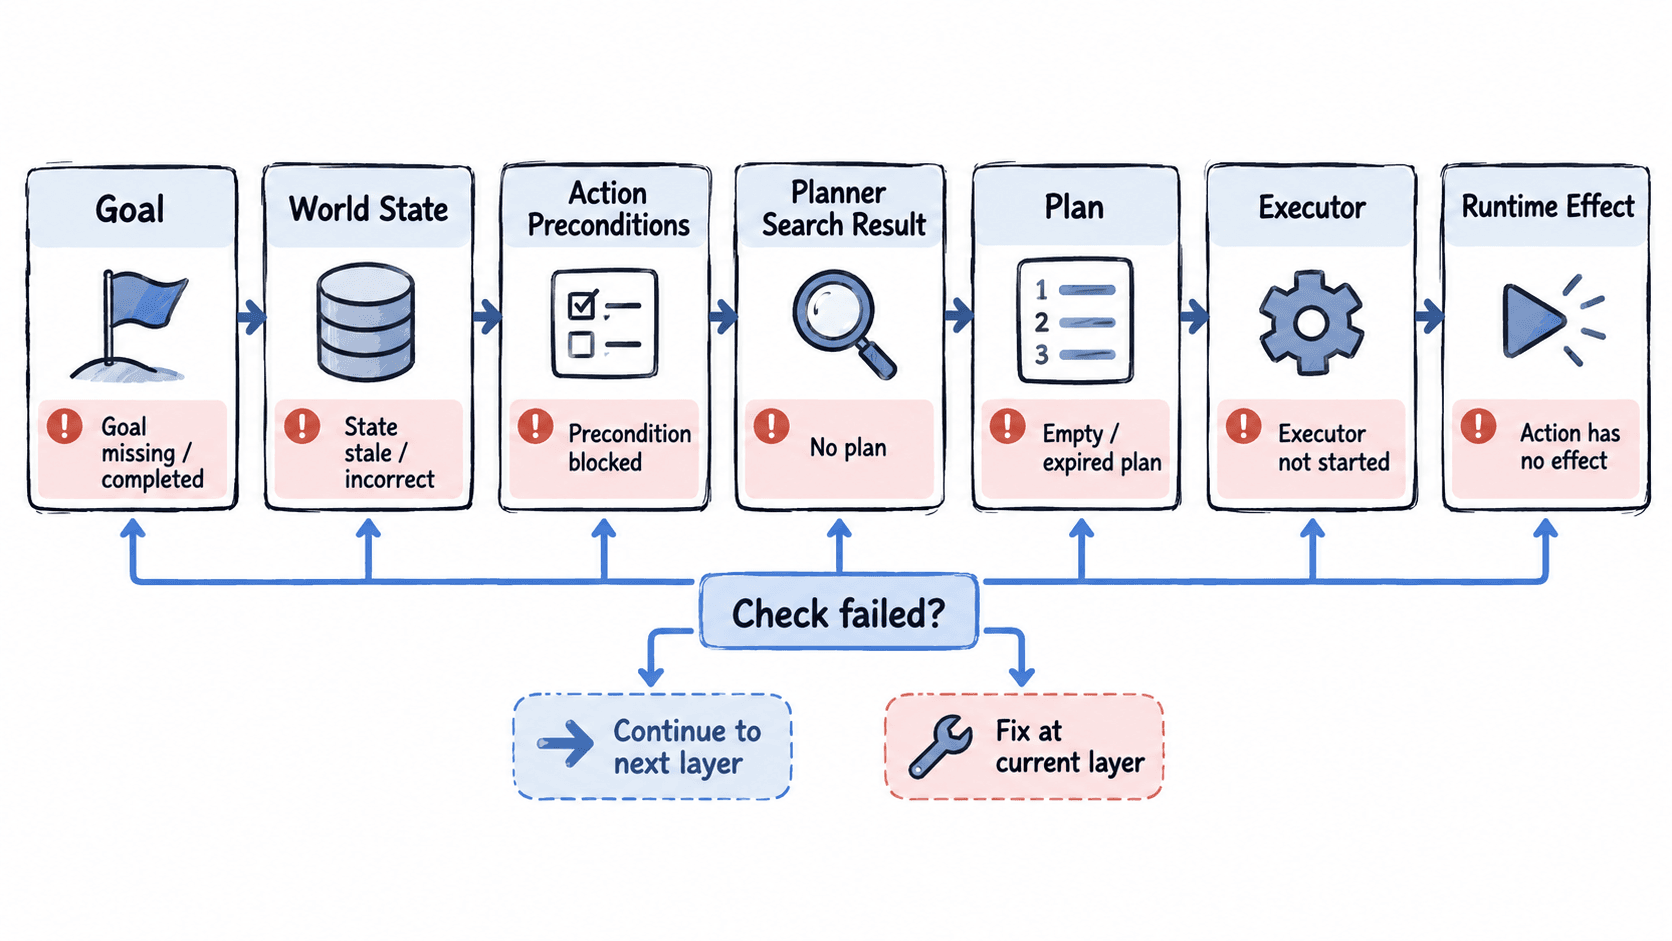
NPC 停在原地、持续重复旧动作或做出明显错误的行为时,不要先改动作代码。应沿着目标、世界状态、动作条件、搜索结果、计划执行器逐层检查,定位到底是哪一层没有产生有效输出。
学习目标
- 按固定顺序定位“没有目标”“没有可用动作”和“计划未执行”三类故障
- 用日志与最小状态快照判断问题发生在规划前、规划中还是执行阶段
- 避免通过放宽前置条件等方式掩盖真正的状态同步问题
从目标开始排查
先确认当前 NPC 到底在追求什么目标。一个目标应至少能明确表示期望达到的世界状态,例如 enemy_defeated=true 或 inside_room=true。如果目标为空、目标已经完成,或者目标本身无法由现有动作集达到,后面的搜索即使正常运行也可能得到空计划。
接着检查目标是否与当前场景一致。例如 NPC 已经没有敌人,却仍持续追求攻击敌人的目标,这通常不是攻击动作的问题,而是目标选择器没有及时更新。
再检查世界状态有没有过期
GOAP 依赖规划事实。如果规划器拿到的快照和运行时对象不一致,最常见的现象就是日志里显示条件满足,但动作实际无法执行,或者条件看似不满足而规划器迟迟不给计划。
可以把关键事实集中打印出来,先确认“规划器看到什么”,再与运行对象的真实值比较。下面是一个可运行的小型排查脚本,用布尔事实模拟最常见的门、钥匙与位置关系。
world_state = {
    "has_key": True,
    "near_door": True,
    "door_locked": False,
    "inside_room": False,
}

goal = {"inside_room": True}

actions = {
    "open_door": {
        "preconditions": {"near_door": True, "door_locked": False},
        "effects": {"inside_room": True},
    }
}

print("goal =", goal)
print("world_state =", world_state)
print("open_door preconditions =", actions["open_door"]["preconditions"])
print("goal satisfied =", all(world_state.get(k) == v for k, v in goal.items()))
预期输出
goal = {'inside_room': True}
world_state = {'has_key': True, 'near_door': True, 'door_locked': False, 'inside_room': False}
open_door preconditions = {'near_door': True, 'door_locked': False}
goal satisfied = False
这里首先验证了目标尚未完成,同时 open_door 的前置条件都满足。若真实项目却得到空计划,就应继续检查搜索实现或动作注册,而不是继续修改世界状态值。
检查动作为什么进不了候选集
确定状态快照正确后,逐个核对动作前置条件。常见问题包括字段名不一致、布尔值方向写反、数值比较使用错误的运算符,以及条件读取的是旧快照。
排查日志最好明确记录 action、preconditions、matched 和拒绝原因。例如同一个动作显示 matched=false 时,必须能够看出究竟是哪一条条件失败。这样可以直接判断是动作定义问题还是状态问题。
区分“无计划”和“有计划但没执行”
这是最关键的一刀。规划器返回空结果,说明问题仍在目标、状态、动作集合或搜索阶段;规划器已经返回动作序列,但 NPC 没有动作,则应转向计划生命周期与执行器。
建议在规划完成后立即打印计划长度和首动作,在执行器入口再打印一次当前动作。两处日志都存在且动作名称一致,才能证明计划确实从规划器传到了执行器。
plan = ["move_to_target", "attack"]

print("planner plan =", plan)

current_action = plan[0] if plan else None
print("executor current_action =", current_action)

if current_action is None:
    print("diagnosis = no_plan")
elif current_action != "move_to_target":
    print("diagnosis = plan_handoff_mismatch")
else:
    print("diagnosis = executor_received_plan")
预期输出
planner plan = ['move_to_target', 'attack']
executor current_action = move_to_target
diagnosis = executor_received_plan
如果第一条日志有计划、第二条却是 None,优先检查计划是否在帧更新之间被清空、是否被旧状态覆盖,或者执行器是否仍引用上一轮上下文。如果两条日志一致但 NPC 仍不动,再检查动作执行函数本身以及它是否真正修改运行时对象。
用最小故障链完成定位
实际排查时可以固定成一条短路径:先看目标,再看规划快照,再看动作是否满足条件,再看搜索是否返回计划,最后看执行器是否收到并完成首动作。每一层都记录一个明确证据,而不是一次修改多个模块。
当 NPC “不行动”时,真正要找的是第一个失去正确数据或控制流的位置。一旦能证明目标正确、状态正确、候选动作存在、计划非空且执行器收到首动作,剩余问题就会收缩到具体动作实现或运行时对象同步,而不会继续停留在“GOAP 可能有问题”的模糊范围里。