
游戏 AI / 系统课时
规划器和执行器怎么分工
规划器和执行器怎么分工
这篇解决 GOAP 中“计划已经生成,NPC 却不知道谁来真正执行”的职责混乱问题。通过把计划生成、动作执行和世界状态更新拆开,可以让规划器保持可测试,也能替换具体行为实现。
学习目标
- 区分规划器、执行器和游戏状态的职责边界
- 设计只生成计划、不直接执行动作的规划器
- 让执行结果通过明确的状态更新反馈给规划系统
三个职责边界
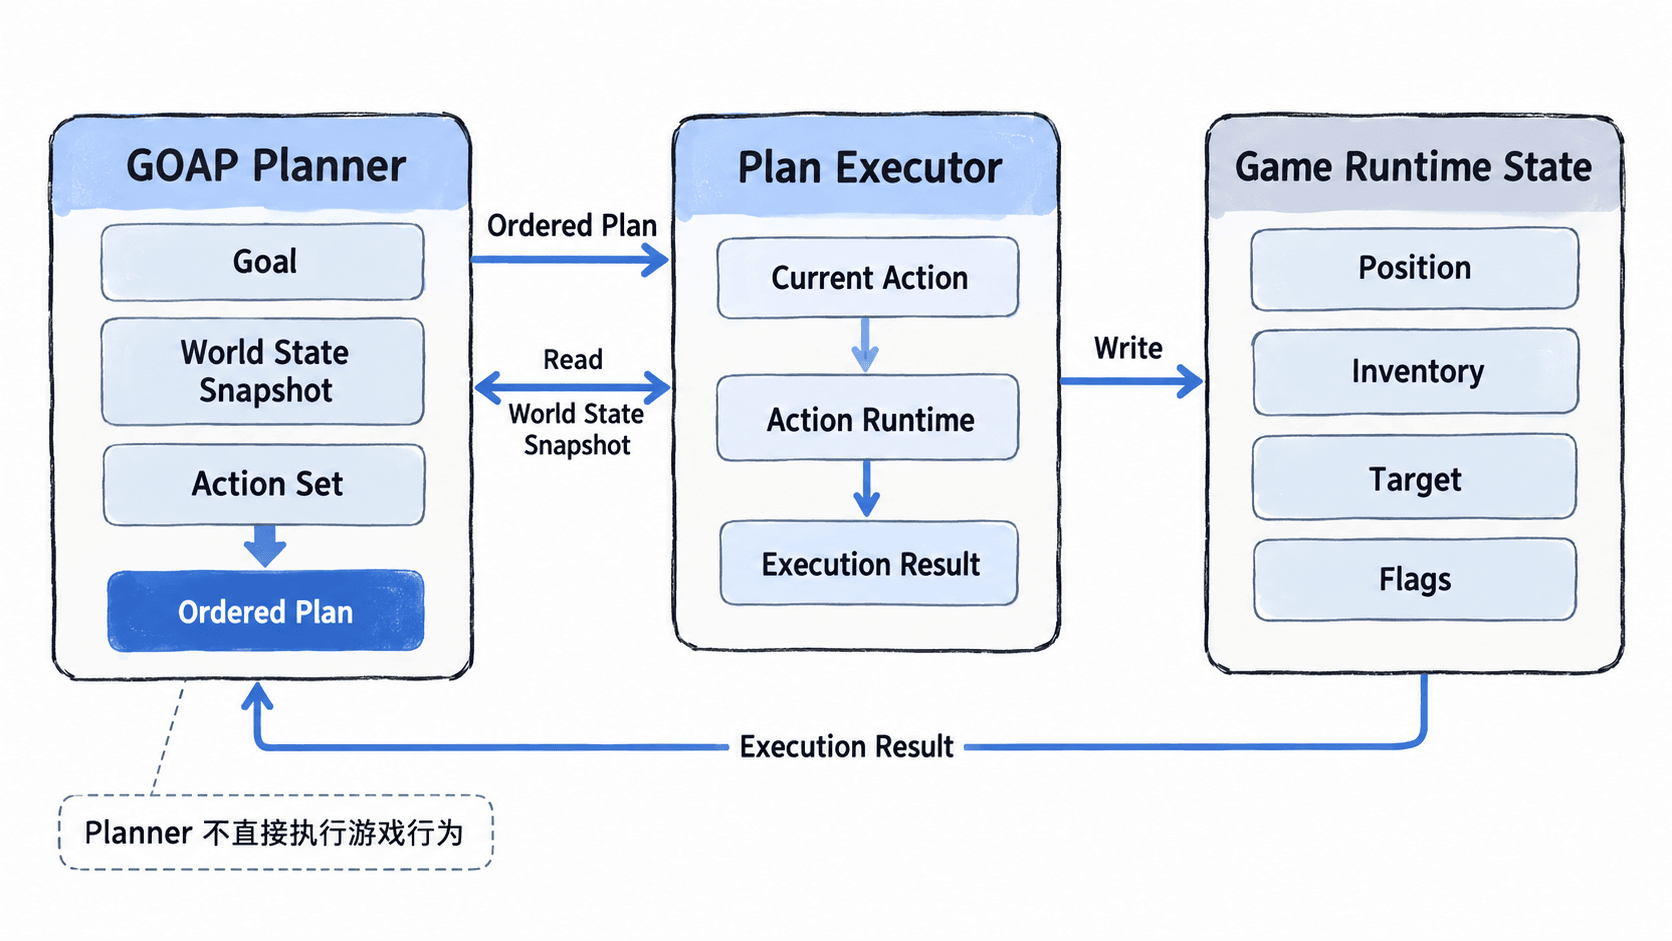
规划器的任务是回答“下一步做什么”,输入是当前世界状态、目标和动作集合,输出是一条有序动作计划。它不应该直接移动角色、播放动画或修改背包,否则规划逻辑会和具体行为实现强耦合。
执行器负责回答“现在怎样把这个动作做完”。它读取计划中的当前动作,调用移动、交互、攻击等游戏能力,并返回 running、completed 或 failed 等执行状态。
世界状态是两者之间的事实来源。执行器完成动作后更新真实运行状态,规划器下一次运行时再读取这些事实。这样“计划是什么”和“当前游戏发生了什么”不会混在一个对象里。
让规划器保持纯粹
可以把规划器设计成一个输入明确、输出明确的组件。下面的片段示例只表达职责边界:规划器接收状态和目标,返回动作名称列表,不持有 player、动画控制器或场景对象。
class GoapPlanner:
    def plan(self, world_state, goal, actions):
        # 规划器只计算可行计划,不直接修改游戏对象。
        return ["move_to_door", "open_door", "enter_room"]


class PlanExecutor:
    def execute(self, plan, game):
        if not plan:
            return "completed"
        action_name = plan[0]
        return game.run_action(action_name)


actions = ["move_to_door", "open_door", "enter_room"]
planner = GoapPlanner()
executor = PlanExecutor()
plan = planner.plan({"door_locked": False}, "inside_room", actions)
result = executor.execute(plan, game=type("Game", (), {
    "run_action": lambda self, name: "completed"
})())
print(plan)
print(result)
预期输出
['move_to_door', 'open_door', 'enter_room']
completed
这个例子里的 game.run_action() 是执行层接口,实际项目中可以换成角色移动组件、交互系统或技能系统。关键不是接口名称,而是规划器只能产出计划,执行器才接触运行时对象。
状态更新为什么不能藏在规划器里
假设 NPC 执行 open_door 后,门的 door_open 从 false 变为 true。这个变化应由游戏运行时确认,再写回世界状态,而不是规划器先假定动作一定成功。否则网络延迟、碰撞阻挡、目标消失等失败情况都会让计划和真实世界脱节。
更稳妥的关系是“读取快照 → 生成计划 → 执行动作 → 写入真实状态 → 重新规划”。当执行器报告失败时,也不要继续消耗后续动作,而应根据新的状态重新判断是否仍有可行计划。
什么时候需要重新规划
NPC 状态发生影响目标可达性的变化时,就值得重新规划,例如目标离开、关键资源被其他角色拿走、门重新上锁,或者动作执行失败。普通的动作内部进度则不必每帧触发规划,否则规划成本会被无意义放大。
把这三个职责分开后,规划器可以用固定状态做单元测试,执行器可以单独测试动作生命周期,游戏状态系统则负责保证事实真实可靠。真正难维护的 GOAP,通常不是算法本身,而是这三层彼此越界。