
游戏 AI / 系统课时
动作失败后如何恢复
动作失败后如何恢复
当 NPC 执行动作失败时,真正需要解决的不是“再试一次”,而是判断失败是否可恢复,以及恢复后是否仍值得沿用原计划。本课建立可重试、换计划和终止三种路径,并让恢复逻辑能够被记录、验证和调试。
学习目标
- 区分瞬时故障、计划失效和不可恢复失败
- 为不同失败类型选择重试、重新规划或终止策略
- 用失败预算和世界状态避免 NPC 进入死循环
先判断失败属于哪一类
GOAP 动作失败后,先看失败原因是否改变了原计划成立的前提。比如开门时钥匙暂时不可用,可能值得短暂重试;目标位置已经改变,则原计划可能仍可执行,但路径和动作链需要重新计算;动作本身永久不可用时,继续重试只会浪费时间。
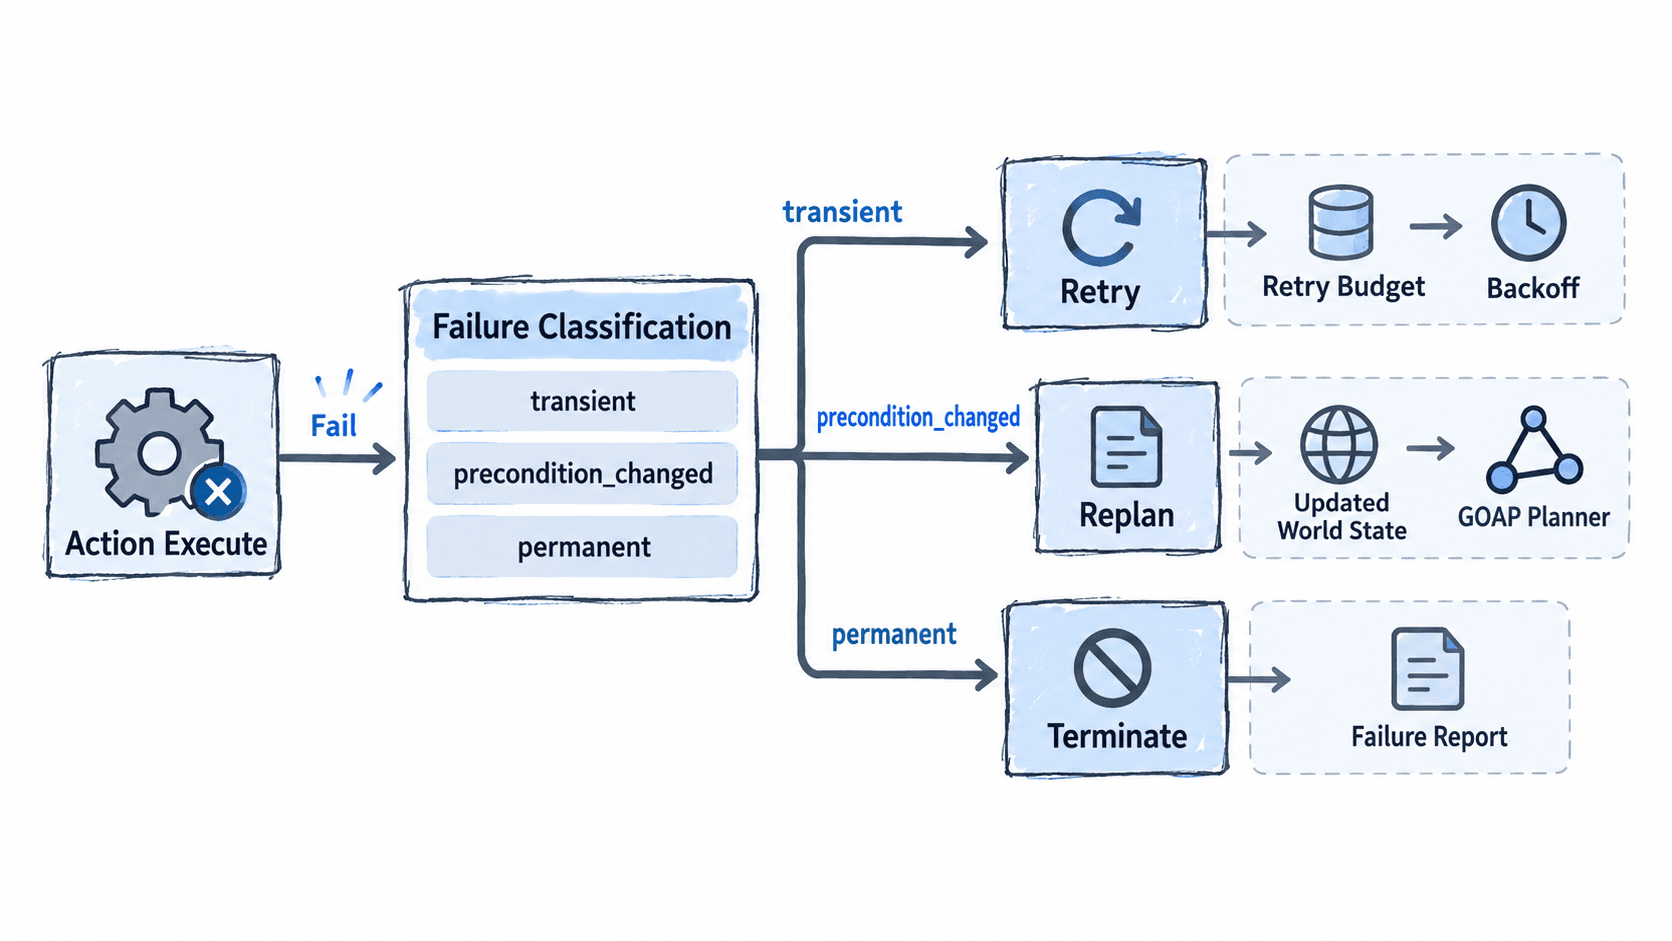
一个实用规则是把“动作失败”和“计划失败”分开。动作失败表示当前动作没有完成;计划失败表示按照最新世界状态,剩余动作已经无法继续满足目标。前者可能只需恢复当前动作,后者通常应该重新规划。
重试不是默认方案
适合重试的失败通常具有短暂性,例如目标刚好被其他 NPC 占用、网络状态瞬时异常或资源正在准备中。重试必须有上限,否则一个永远失败的动作会让 NPC 长时间停留在同一节点。
可以同时记录 retryCount、maxRetries 和 nextRetryAt。失败后按照退避时间再次尝试,而不是在同一帧立即执行,这样既降低计算压力,也能给世界状态一次变化机会。
下面的片段示例演示一个最小恢复策略:连续失败达到预算后,不再重试,而是转入重新规划。
from dataclasses import dataclass

@dataclass
class Action:
    name: str
    max_retries: int = 2
    retry_count: int = 0

    def recover(self, reason: str) -> str:
        if reason == "transient" and self.retry_count < self.max_retries:
            self.retry_count += 1
            return "retry"
        if reason == "precondition_changed":
            return "replan"
        return "terminate"


action = Action(name="open_door")
for reason in ["transient", "transient", "transient"]:
    decision = action.recover(reason)
    print(reason, decision, action.retry_count)
预期输出
transient retry 1
transient retry 2
transient terminate 2
这里的关键不是具体的数据结构,而是恢复决策必须消耗有限预算。若同一动作连续失败,系统最终必须离开当前执行路径,而不是无限重试。
什么时候应该重新规划
当失败导致动作的前置条件、效果或相关世界状态发生变化时,继续执行旧计划通常没有意义。例如原计划是“取钥匙 → 开门 → 进入房间”,但钥匙被其他角色拿走后,“开门”仍是原动作,却已经缺少关键前置条件。这时应更新 World State,再让 Planner 重新生成计划。
重新规划时不要盲目保留旧动作缓存。至少需要重新评估当前目标、已完成效果、失败动作的状态以及触发失败的世界事实。可以暂时禁止刚刚失败的动作,避免 Planner 立即生成完全相同的计划。
终止要有明确条件
有些失败不应该重试,也不应该继续规划。例如动作明确返回资源不存在、目标实体已经销毁,或者系统检测到数据损坏。终止意味着当前目标暂时放弃,并把失败原因写入可观察状态,供更高层 AI 决定是否选择其他目标。
一个稳定的失败记录至少应包含动作名、失败原因、发生时间和恢复决策。这样调试时可以回答“为什么没有继续”“为什么重新规划”“为什么最终放弃”,而不是只能看到 NPC 停住了。
用失败预算防止恢复循环
真正危险的情况不是单次失败,而是“失败 → 重规划 → 再次选择同动作 → 再失败”的闭环。可以增加计划级失败预算,例如一个目标在短时间内连续失败三次,就暂时降低该目标优先级或直接终止。
恢复策略可以归纳为:可恢复且成本低就有限重试;原计划前提已经变化就重新规划;明确不可恢复或超过预算就终止。 这样 NPC 的失败处理才不会变成隐藏的死循环,而会成为可解释的决策分支。