
游戏 AI / 系统课时
资源竞争怎样进入规划
资源竞争怎样进入规划
当武器、道具或位置会被多个 NPC 同时争夺时,GOAP 不能只判断动作“能不能做”,还要把资源占用作为规划约束。这样规划器得到的计划才能反映真实的共享资源状态。
学习目标
- 理解有限资源为什么必须进入动作可行性判断
- 用资源占用与释放约束过滤冲突动作
- 让同一套规划在资源变化后能够安全重算
资源竞争本质上是什么
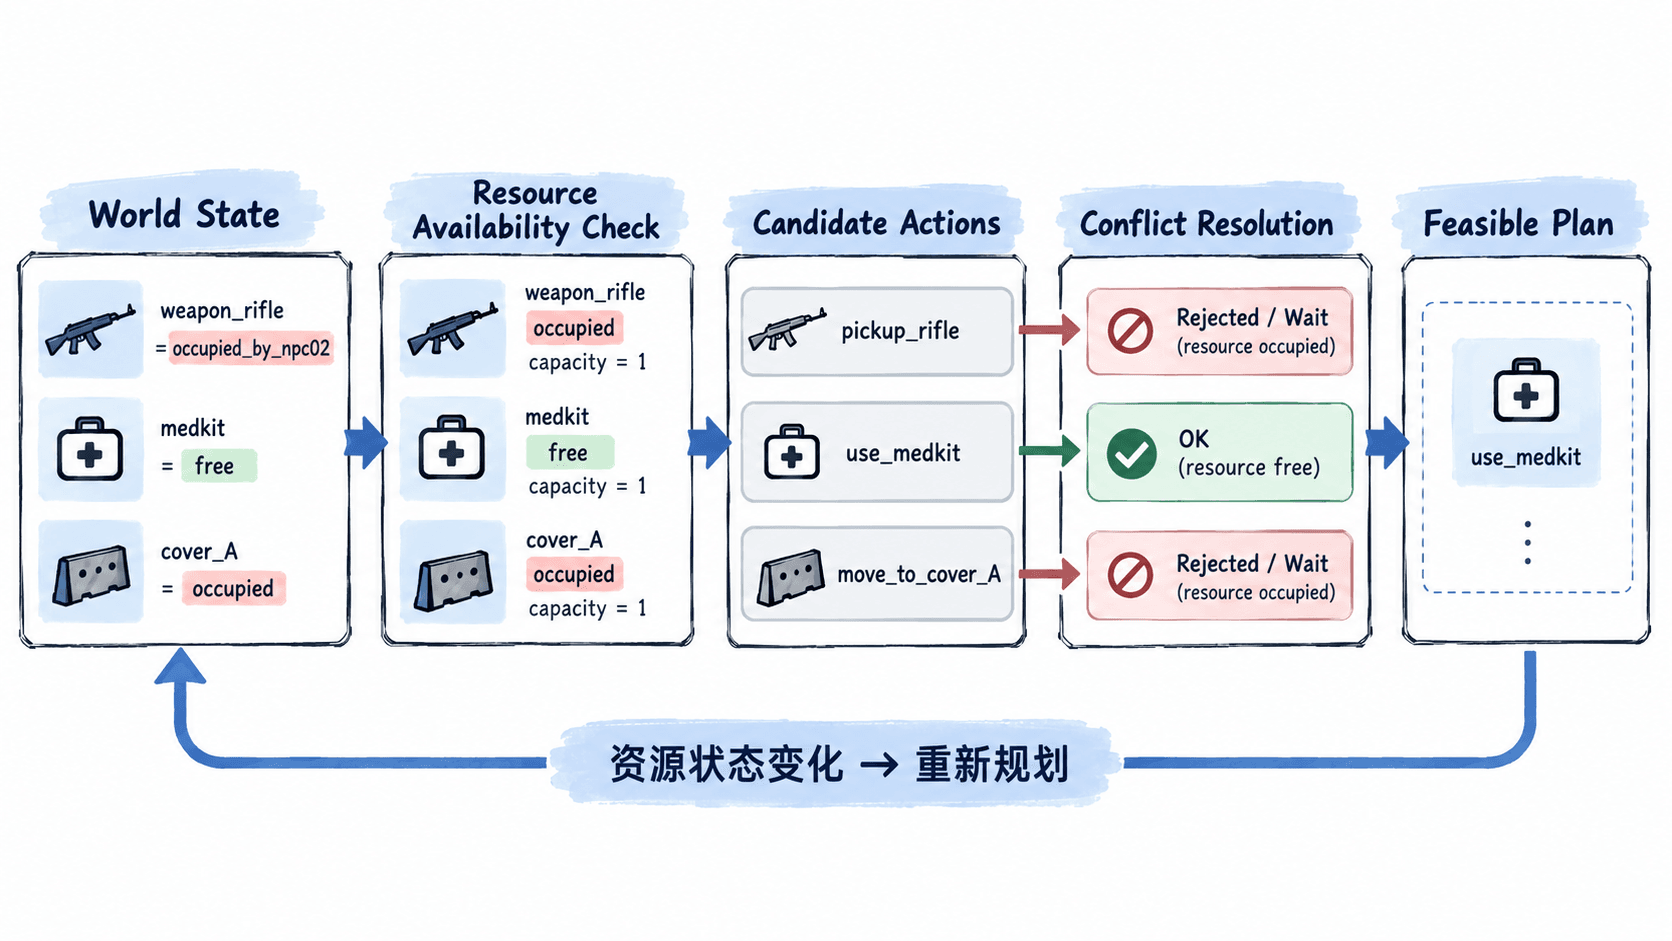
普通 GOAP 只看事实是否满足前置条件,但共享资源还有一个运行时条件:资源当前是否可用。例如 weapon_rifle 只能被一个角色持有,某个掩体位置也可能只能由一个角色占据。即使动作的逻辑前置条件全部满足,只要资源已被别人占用,这个动作就不应该进入当前计划。
资源最好单独建模为规划事实或资源表,而不是藏在动作执行器内部。规划器至少需要知道资源标识、容量和当前占用者,这样搜索节点在评估动作时才能得到一致结果。
把资源写成动作约束
一个动作至少可以拆成 preconditions、effects 和 resources 三类信息。preconditions 决定事实是否成立,effects 描述执行后的状态变化,resources 则说明执行期间要独占、共享或消耗什么资源。三者职责不同,不应该用一个布尔条件代替全部约束。
下面的片段示例使用 Python 表示最小资源检查器,重点是规划阶段如何拒绝正在被占用的资源。
from dataclasses import dataclass

@dataclass(frozen=True)
class Resource:
    name: str
    capacity: int = 1


def resources_available(
    required: list[str],
    owners: dict[str, set[str]],
    capacities: dict[str, int],
    requester: str,
) -> bool:
    for name in required:
        current = owners.get(name, set()) - {requester}
        if len(current) >= capacities.get(name, 1):
            return False
    return True


owners = {
    "weapon_rifle": {"npc-02"},
    "medkit": set(),
}
capacities = {"weapon_rifle": 1, "medkit": 1}

print(resources_available(["weapon_rifle"], owners, capacities, "npc-01"))
print(resources_available(["medkit"], owners, capacities, "npc-01"))
预期输出
False
True这里的关键不是“资源表如何实现”,而是检查发生在规划搜索期间。npc-01 规划拾取步枪时,weapon_rifle 已被 npc-02 占用,因此候选动作直接被过滤,而不是生成一个注定执行失败的计划。
冲突后不要继续假设资源有效
资源竞争是动态状态,所以已经生成的计划也可能在真正执行前失效。例如 NPC A 规划到达掩体 A,NPC B 随后先占用了这个位置。此时继续执行旧计划会造成动作失败,甚至让后续状态判断全部失真。
更稳妥的做法是在关键动作开始前再次校验资源,并把“资源不可用”视为重新规划信号。对于短时间暂时占用,可以等待后重试;对于持续冲突,则应换目标、换动作或直接放弃当前目标。
多个 NPC 如何避免互相覆盖
当多个 NPC 并发规划时,规划器看到的资源快照必须有明确时间点。一个简单策略是:规划时读取快照,执行时申请资源;申请成功才提交动作,申请失败则丢弃当前计划并触发重规划。这样可以把“规划可行”和“运行时抢到资源”分成两个独立阶段。
资源还可以按类型区分。武器通常是独占资源,弹药属于消耗资源,某些导航区域则可能允许固定容量。容量型资源不能简单写成 true/false,而应比较当前占用量与容量上限。这样同一模型才能覆盖“一个角色独占”和“最多三人同时进入”的场景。
最终,资源竞争真正改变的是规划器对动作可行性的定义:一个动作不仅要满足世界状态前置条件,还必须在需要占用资源的时间窗口内获得足够资源。资源状态一旦变化,就应让旧计划失效并重新计算,而不是强行继续执行。