
游戏 AI / 系统课时
高频重规划怎么控制开销
高频重规划怎么控制开销
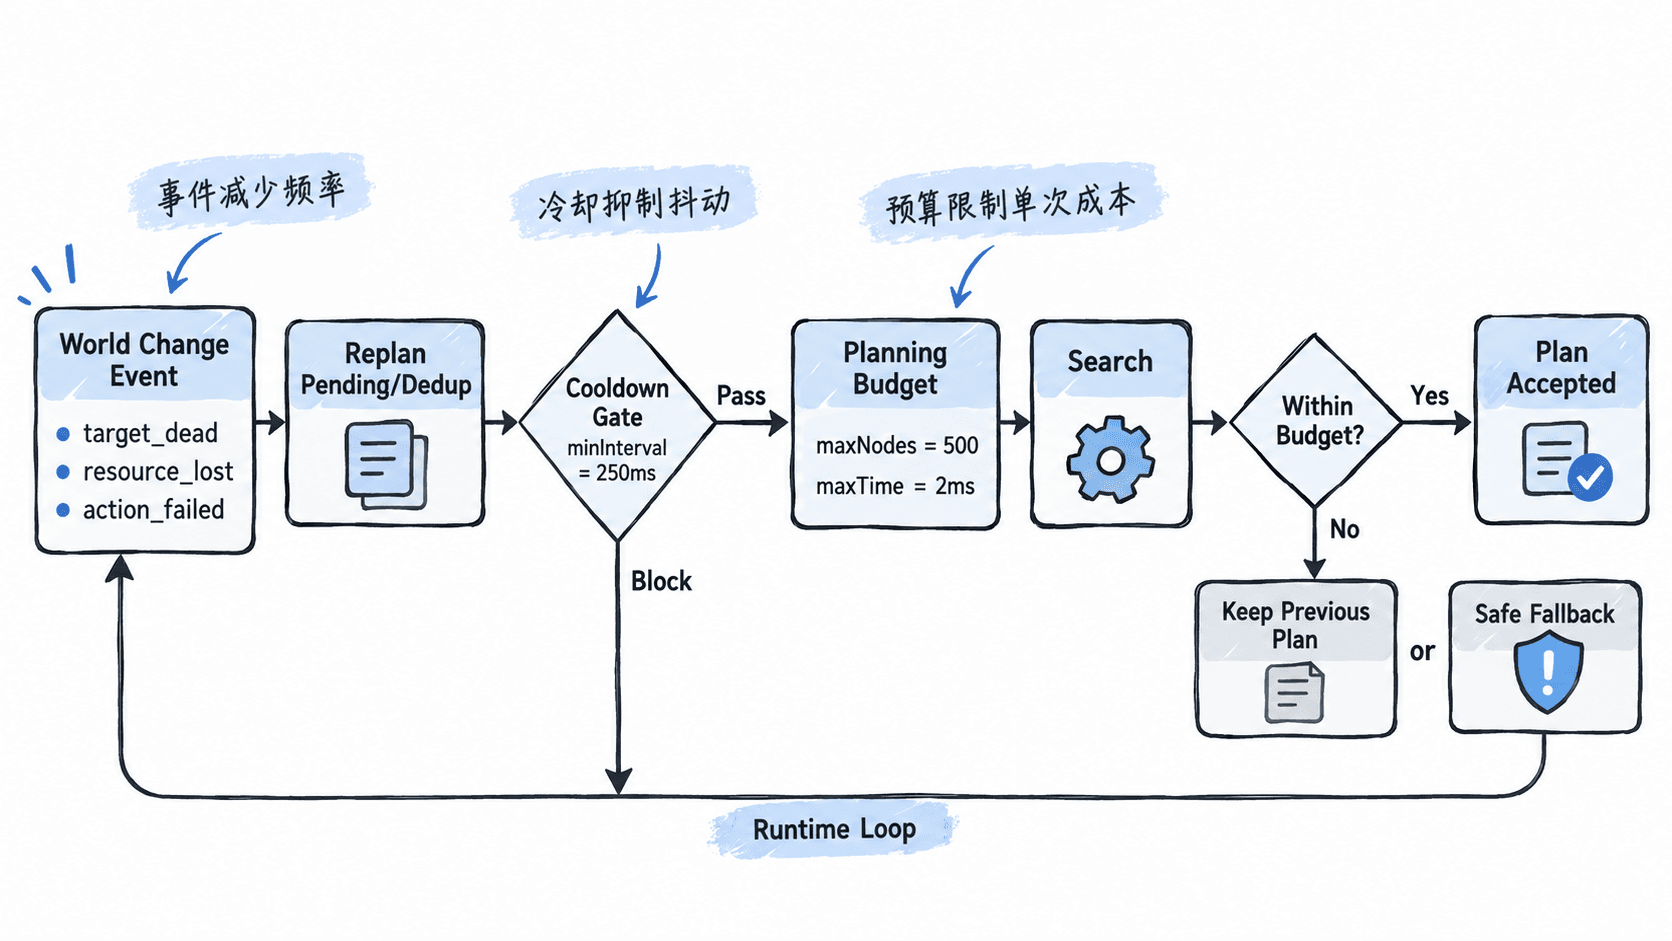
运行中的 NPC 不可能每一帧都完整搜索一遍 GOAP 计划。真正有效的策略是把“什么时候重规划”和“每次最多搜索多少”分开控制,用事件触发变化、冷却时间抑制抖动,再用预算限制单次搜索成本。
学习目标
- 区分事件触发、冷却和规划预算三种控制手段
- 为运行期重规划建立可预测的触发条件
- 在规划超时或预算耗尽时保留安全的降级行为
先控制重规划触发时机
重规划通常由会影响当前计划有效性的事件触发,例如目标死亡、资源被占用、关键世界事实变化或动作失败。无关事件不应该让规划器重新搜索,否则战斗越复杂,搜索次数反而越接近帧率。
事件触发之后还需要去重。连续几十个相同的感知更新可能只代表一次真正的规划变化,因此可以合并成一个“待重规划”标记,在当前 tick 的统一位置处理。
用冷却时间抑制重复搜索
即使只监听重要事件,也可能出现短时间连续触发,例如目标位置连续更新、资源状态在几帧之间来回变化。此时可以记录 lastPlanTime,要求距离上次成功规划至少经过一个最小间隔。
下面的片段示例展示一个最小的事件触发加冷却控制器。时间单位使用毫秒,实际游戏可以替换成自己的时钟接口。
class ReplanController:
    def __init__(self, cooldown_ms: int = 250) -> None:
        self.cooldown_ms = cooldown_ms
        self.last_plan_time = -10**9
        self.pending = False

    def on_world_changed(self, now_ms: int) -> None:
        self.pending = True
        if now_ms - self.last_plan_time < self.cooldown_ms:
            return
        self.run_planning(now_ms)

    def run_planning(self, now_ms: int) -> None:
        self.last_plan_time = now_ms
        self.pending = False
        print(f"replan at {now_ms}ms")


controller = ReplanController(cooldown_ms=250)
for now in (1000, 1050, 1200, 1300):
    controller.on_world_changed(now)
预期输出
replan at 1000ms
replan at 1300ms
1050ms 和 1200ms 虽然收到了变化事件,但都落在冷却窗口内,因此没有立刻再次搜索。这个策略并不意味着忽略变化,而是把变化保留下来,避免在短时间内重复支付搜索成本。
再限制单次规划预算
冷却只能降低搜索频率,不能解决某一次搜索本身过重的问题。规划器还需要设置单次预算,例如最大展开节点数、最大计算时间或两者同时存在。预算耗尽时不要继续无限搜索,而应返回当前最好候选、上一份仍有效的计划,或者安全待机行为。
实际实现中可以把预算抽象成独立对象,由搜索循环在每次展开前检查。节点数预算适合保证算法工作量稳定,时间预算适合保证主线程不会被某次复杂搜索长期占用。
把三层控制组合起来
高频重规划最实用的结构是三层门控。第一层判断“这次变化是否真的影响当前计划”;第二层判断“是否已经过了重规划冷却”;第三层控制“这次搜索最多花多少资源”。只有三层全部通过,规划器才开始工作。
还要区分“搜索失败”和“预算耗尽”。搜索失败通常说明当前世界状态没有可行计划,可以切换目标或进入安全行为;预算耗尽则可能只是暂时没搜完,适合保留旧计划并安排下一次机会重试。两者混为一种错误,会让 NPC 在正常负载波动下频繁失去行为目标。
当重规划本身发生在高频战斗场景时,建议把规划结果缓存下来:只要目标状态、资源约束和关键事实没有变化,就继续执行旧计划。真正影响计划的事实变化发生后,再使缓存失效。这样“重规划频率”由业务变化决定,而不是由循环频率决定。
一个成熟的运行期 GOAP 系统最终追求的不是完全不重规划,而是让每次重规划都对应一个明确原因,并且每次搜索都有明确上限。事件负责减少无效触发,冷却负责控制抖动,预算负责控制最坏成本,三者结合后,NPC 才能在复杂战斗中保持稳定而可预测的性能。