
游戏 AI / 系统课时
怎样看懂一条错误计划
怎样看懂一条错误计划
错误计划最难处理的地方,不是发现“NPC 做错了”,而是判断错误究竟发生在目标、初始状态、条件检查、动作效果还是状态更新。把计划按动作顺序回放,并在每一步重新计算世界状态,就能把“结果不对”缩小到具体一跳。
学习目标
- 按动作顺序回放一条 GOAP 计划并检查状态变化。
- 区分前置条件错误、效果错误与运行时状态漂移。
- 用最小诊断代码定位第一处不符合预期的状态变化。
回放时只盯住三件事
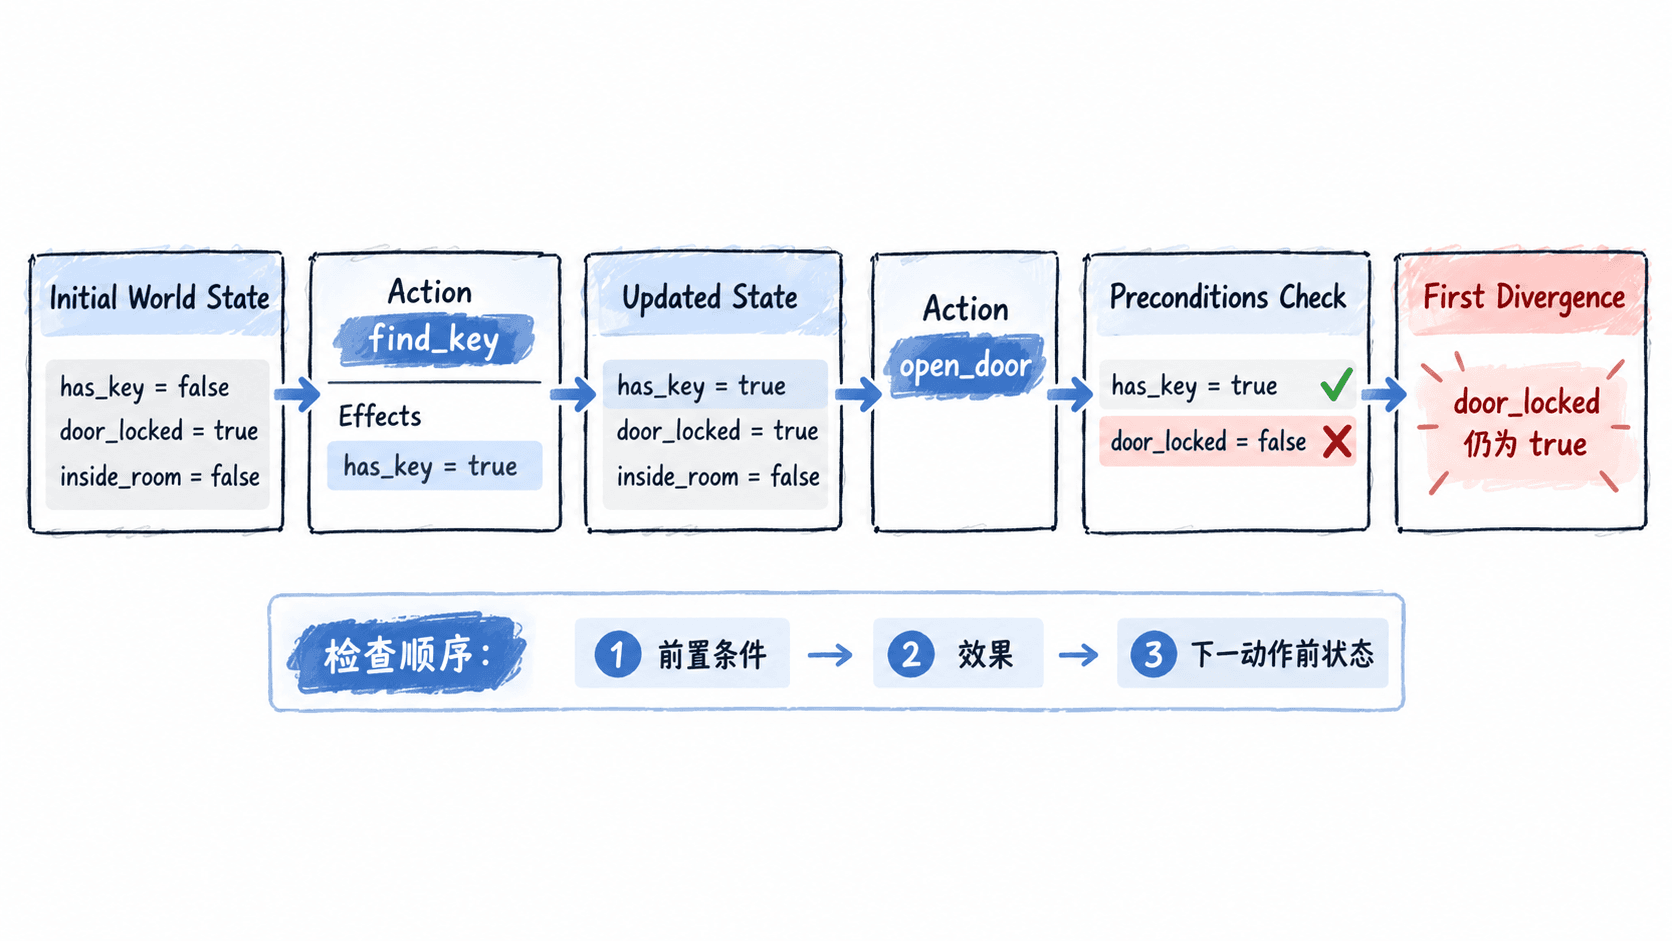
检查错误计划时,每个动作都只回答三个问题:执行前条件是否满足、执行后效果是否正确写入、下一动作是否因此获得了真实前置条件。不要先从最终画面倒推原因,因为最后一步失败可能只是更早一步状态建模错误的结果。
假设目标是 inside_room=true,错误计划为 find_key → open_door。如果 open_door 的前置条件要求 door_locked=false,那么回放到第二步时应立即检查 find_key 是否真的产生了解锁相关状态。若没有,就应把问题定位到动作链或效果定义,而不是怀疑 open_door 本身。
用状态快照找第一处分歧
回放不必真的启动完整游戏。只要动作的前置条件和效果能够表达为简单事实集合,就可以先在测试环境中模拟。下面的示例故意让 find_key 没有更新 door_locked,然后检查 open_door 的前置条件。
def apply_effects(state, effects):
    updated = state.copy()
    updated.update(effects)
    return updated


def check_preconditions(state, preconditions):
    return all(state.get(key) == value for key, value in preconditions.items())


def replay_plan():
    state = {
        "has_key": False,
        "door_locked": True,
        "inside_room": False,
    }

    actions = [
        {
            "name": "find_key",
            "preconditions": {"has_key": False},
            "effects": {"has_key": True},
        },
        {
            "name": "open_door",
            "preconditions": {"has_key": True, "door_locked": False},
            "effects": {"inside_room": True},
        },
    ]

    for action in actions:
        if not check_preconditions(state, action["preconditions"]):
            print(f"FAIL at {action['name']}: preconditions_not_satisfied")
            print(f"STATE: {state}")
            return

        state = apply_effects(state, action["effects"])
        print(f"OK {action['name']} -> {state}")

    print(f"GOAL STATE: {state}")


if __name__ == "__main__":
    replay_plan()
预期输出
OK find_key -> {'has_key': True, 'door_locked': True, 'inside_room': False}
FAIL at open_door: preconditions_not_satisfied
STATE: {'has_key': True, 'door_locked': True, 'inside_room': False}这里的第一处异常非常明确:find_key 成功产生了 has_key=true,但 door_locked 仍为 true,所以 open_door 无法成立。与其修改执行器强行“开门”,更应该检查规划模型中是否缺少 unlock_door 动作,或者动作效果没有正确描述解锁。
如何区分三种常见建模错误
前置条件错误通常表现为计划中的下一动作在回放时无法成立,例如状态值与条件不一致。此时重点检查条件键名、比较值以及条件是否遗漏。
效果错误表现为动作看似执行成功,但后续状态没有按模型更新。例如 unlock_door 实际执行了,却没有把 door_locked 写成 false。这类问题优先检查 action effects 和状态写入边界。
运行时漂移则是规划时状态正确,但执行期间发生了外部变化,例如敌人出现、资源被其他系统抢走或路径失效。此时计划本身可能没有建模错误,而是需要重新读取运行时状态并触发重规划。
| 现象 | 优先检查位置 | 常见修复 |
|---|---|---|
| 下一动作一开始就不满足条件 | Preconditions | 修正事实名、值或动作链 |
| 动作后状态没有变化 | Effects / State Update | 修正效果定义或状态写入 |
| 规划时可行,执行时失效 | Runtime State | 增加执行期检查与重规划 |
找到第一处异常后再修计划
调试时不要直接修改最后一个失败动作,因为最后一步往往只是暴露问题的地方。先找到第一处与预期状态不一致的变化,再回到产生该状态的动作,核对它的前置条件和效果,最后重新运行规划与回放。
当一条错误计划可以被压缩成“初始状态 → 动作 → 新状态”的可验证链条时,排查就从凭经验看 NPC 行为,变成逐状态检查模型。实际项目中应把这套回放逻辑放进测试或调试工具,使每次规划回归都能自动指出第一处分歧。