
游戏 AI / 系统课时
规划无解时怎么处理
规划无解时怎么处理
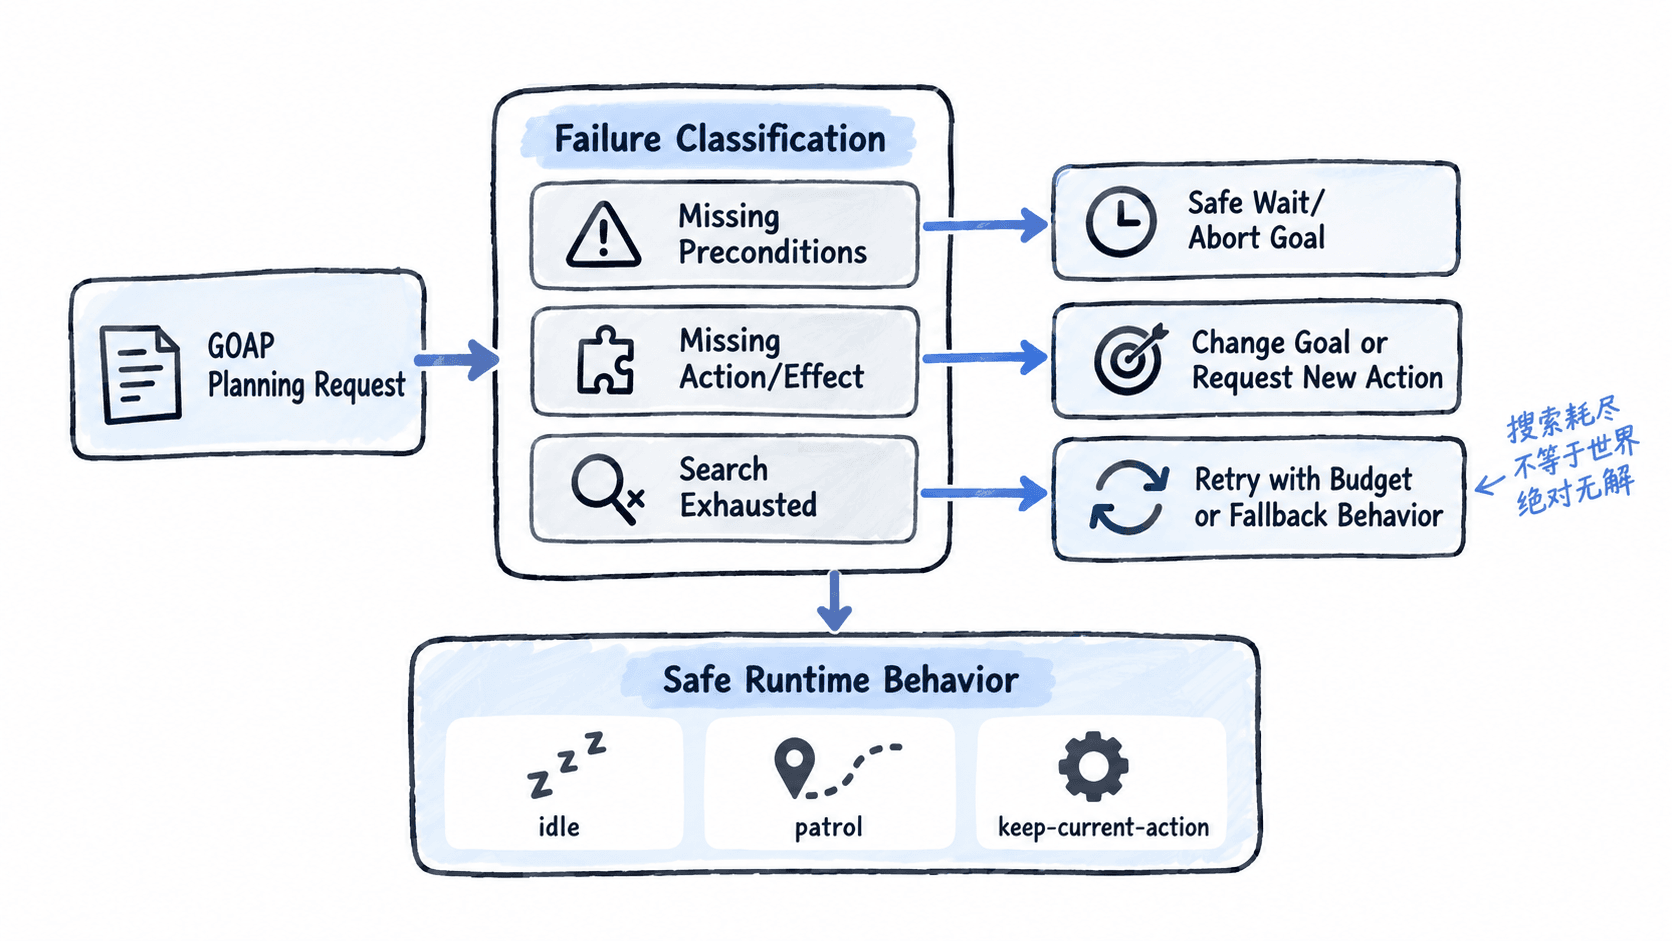
GOAP 规划失败并不等于“规划器坏了”。有时目标确实不可能达成,有时只是缺少动作,有时搜索空间耗尽或超过预算。工程上需要先区分失败原因,再决定是否重试、降级或交给游戏逻辑接管。
学习目标
- 能区分条件不满足、动作缺失和搜索耗尽
- 能为不同失败原因设计明确的降级行为
- 能让无解结果可记录、可调试、可恢复
先区分无解原因
最常见的三类情况不同,处理方式也不同。
| 原因 | 典型现象 | 更合适的处理 |
|---|---|---|
| 条件不满足 | 关键前置事实始终缺失 | 等待世界变化或取消当前目标 |
| 动作缺失 | 没有动作能产生目标所需事实 | 重新配置动作集或切换目标 |
| 搜索耗尽 | 有动作但预算内没有找到可行路径 | 提高预算、缩小搜索空间或安全降级 |
例如目标是“打开宝箱”,但世界里没有任何动作能产生 has_key=true,继续搜索没有意义。另一种情况是动作齐全,但搜索节点超过预算,此时不能直接声称“世界中绝对无解”,只能说明“在当前搜索约束下没有找到解”。
用明确结果表达失败
不要让调用方靠 None 猜原因。可以返回一个包含状态和原因的结果对象,调用方据此决定行为。下面示例使用简化的搜索预算来展示成功、搜索耗尽和动作缺失等结果。
from dataclasses import dataclass
from collections import deque

@dataclass
class PlanResult:
    status: str
    reason: str
    actions: list[str]

def plan(start, goal, actions, max_nodes=20):
    queue = deque([(start, [])])
    visited = {tuple(sorted(start.items()))}
    expanded = 0

    while queue:
        state, path = queue.popleft()
        expanded += 1

        if all(state.get(k) == v for k, v in goal.items()):
            return PlanResult("success", "goal_reached", path)

        if expanded > max_nodes:
            return PlanResult("fallback", "search_exhausted", [])

        for name, pre, effects in actions:
            if not all(state.get(k) == v for k, v in pre.items()):
                continue

            next_state = dict(state)
            next_state.update(effects)
            key = tuple(sorted(next_state.items()))

            if key in visited:
                continue

            visited.add(key)
            queue.append((next_state, path + [name]))

    # 队列耗尽后,说明当前动作集无法继续产生新状态。
    goal_keys = set(goal)
    produced_keys = {key for _, _, effects in actions for key in effects}
    missing = goal_keys - produced_keys

    reason = "missing_action" if missing else "no_path"
    return PlanResult("fallback", reason, [])

actions = [
    ("get_key", {"near_chest": True}, {"has_key": True}),
    ("open_door", {"has_key": True}, {"door_open": True}),
]

result = plan(
    {"near_chest": True, "has_key": False, "door_open": False},
    {"door_open": True},
    actions,
)
print(result)
预期输出:
PlanResult(status='success', reason='goal_reached', actions=['get_key', 'open_door'])这里的关键不是 PlanResult 的字段形式,而是让规划器明确告诉上层“为什么没有给出计划”。实际项目中可以增加 expanded_nodes、耗时和触发目标等诊断字段,但不要让规划器自行决定角色最终应该做什么。
无解后的安全降级
没有计划时,执行层应保持可控,而不是继续执行旧计划中的任意动作。安全降级可以根据游戏需求选择:等待关键条件出现、保持当前位置、返回巡逻、切换到备用目标,或者结束本次决策。
对搜索耗尽尤其要谨慎。预算限制代表“本次搜索没有在限定成本内找到结果”,不代表理论上一定无解。可以记录预算、已展开节点数和失败原因,之后在世界状态改变时再次规划,而不是每帧无条件重试。
让失败也能验证
验收时至少覆盖两条路径:确实存在动作缺口,以及路径存在但搜索预算过低。前者应稳定返回 missing_action,后者应返回 search_exhausted 或项目定义的等价状态,并触发安全行为。
这样设计后,GOAP 的边界就清晰了:规划器负责回答“当前约束下有没有可执行计划”,执行层负责决定“没有计划时 NPC 应该安全地做什么”。这比把所有失败都压成一个 None 更容易调试,也更适合线上运行。