
游戏 AI / 系统课时
先记录哪几类规划数据
先记录哪几类规划数据
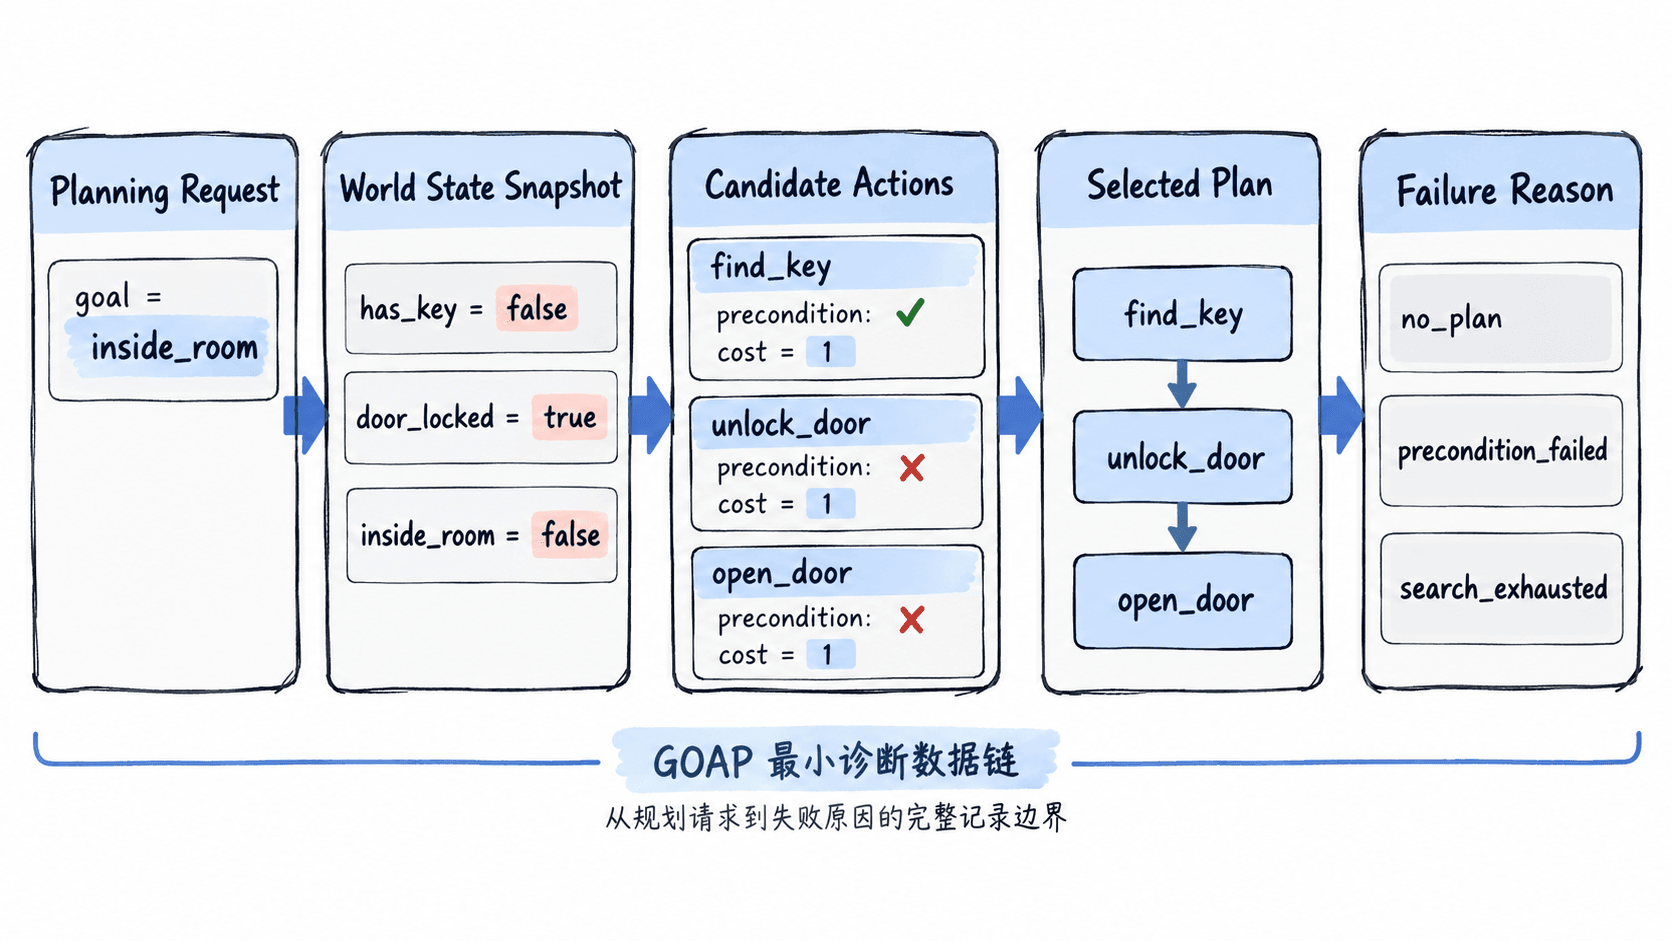
要让 GOAP 规划器真正可调试,关键不是把所有内部变量都打印出来,而是记录一条足以复盘决策的最小证据链:目标、状态快照、候选动作、最终计划与失败原因。
学习目标
- 设计一组能解释“为什么这样规划”的最小诊断字段。
- 区分规划输入、搜索过程与最终结果,避免日志混成一团。
- 用结构化记录支持回放、对比和失败定位。
先确定一条诊断链
一次规划至少要回答五个问题:想完成什么、规划时看到了什么、考虑过什么、最后选了什么、为什么没成功。因此最小记录可以压缩成五组数据:goal、world_state、candidates、plan、failure。
其中 world_state 应记录规划开始时的快照,而不是引用会继续变化的运行对象。候选动作最好同时保留关键前置条件检查结果与代价,这样看到某动作被排除时,能知道是条件不满足还是成本更高。
候选动作要记录到什么程度
候选动作不需要完整复制整个动作对象,优先保存能够解释取舍的字段。例如动作名、preconditions、effects、cost,以及本次检查得到的 passed 或 rejectedReason。这样既能看出动作的语义,也能定位条件建模错误。
下面的 Python 示例用一个固定数据集模拟一次规划诊断,输出适合直接写入日志的最小结构。实际项目可以把同样的信息序列化为 JSON 日志或测试产物。
import json


def build_diagnostic_record():
    world_state = {
        "has_key": False,
        "door_locked": True,
        "inside_room": False,
    }

    candidates = [
        {
            "name": "find_key",
            "preconditions": {"has_key": False},
            "effects": {"has_key": True},
            "cost": 2,
            "status": "accepted",
        },
        {
            "name": "open_door",
            "preconditions": {"has_key": True, "door_locked": False},
            "effects": {"inside_room": True},
            "cost": 1,
            "status": "rejected",
            "rejectedReason": "preconditions_not_satisfied",
        },
    ]

    return {
        "goal": {"inside_room": True},
        "world_state": world_state,
        "candidates": candidates,
        "plan": ["find_key", "unlock_door", "open_door"],
        "failure": None,
    }


if __name__ == "__main__":
    print(json.dumps(build_diagnostic_record(), ensure_ascii=False, indent=2))
预期输出
{
  "goal": {
    "inside_room": true
  },
  "world_state": {
    "has_key": false,
    "door_locked": true,
    "inside_room": false
  },
  "candidates": [
    {
      "name": "find_key",
      "preconditions": {
        "has_key": false
      },
      "effects": {
        "has_key": true
      },
      "cost": 2,
      "status": "accepted"
    },
    {
      "name": "open_door",
      "preconditions": {
        "has_key": true,
        "door_locked": false
      },
      "effects": {
        "inside_room": true
      },
      "cost": 1,
      "status": "rejected",
      "rejectedReason": "preconditions_not_satisfied"
    }
  ],
  "plan": [
    "find_key",
    "unlock_door",
    "open_door"
  ],
  "failure": null
}
最终计划和失败原因要形成对应关系
最终计划要记录顺序、动作名与必要的决策信息。只记录“计划成功”没有诊断价值,因为真正排错时需要知道规划器到底选了哪条路径,以及它当时依据什么状态做出的选择。
失败记录则应尽量分类,而不是只写一句自由文本。常见最小分类包括 missing_precondition、missing_action、search_exhausted 和 runtime_failure。分类稳定后,日志可以按失败类型聚合,测试也能针对某一类回归。
什么时候需要增加详细 trace
最小诊断信息适合日常运行和失败统计;只有在无法解释搜索过程时,才增加扩展 trace,例如节点展开顺序、累计代价、状态去重键、候选扩展次数。把这些字段放在独立的 trace 区域,可以避免生产日志长期膨胀。
一个实用标准是:拿到单次规划记录后,工程师应能回答“目标是什么、起点是什么、选了什么、没选什么、失败在哪里”。如果还需要重新打开调试器才能回答这些问题,说明最小诊断字段仍然不完整。