
游戏 AI / 系统课时
一条计划怎样逐步执行
一条计划怎样逐步执行
一条 GOAP 计划本质上是有顺序的动作队列,但 NPC 不能把整条队列一次性当成“完成”。执行器需要持续跟踪当前动作,并根据完成、阻塞或提前结束决定继续、重规划还是终止计划。
学习目标
- 用动作队列维护当前计划和执行位置
- 区分动作完成、运行中和失败三种结果
- 处理计划阻塞与提前结束,避免 NPC 卡在旧计划中
执行器怎样推进动作
执行器通常只维护一个当前索引,例如 current_index。每次游戏更新时,它只处理当前动作;动作返回 completed 后,索引才前移。这样一个动作不会因为帧循环重复初始化,也不会跳过前置动作。
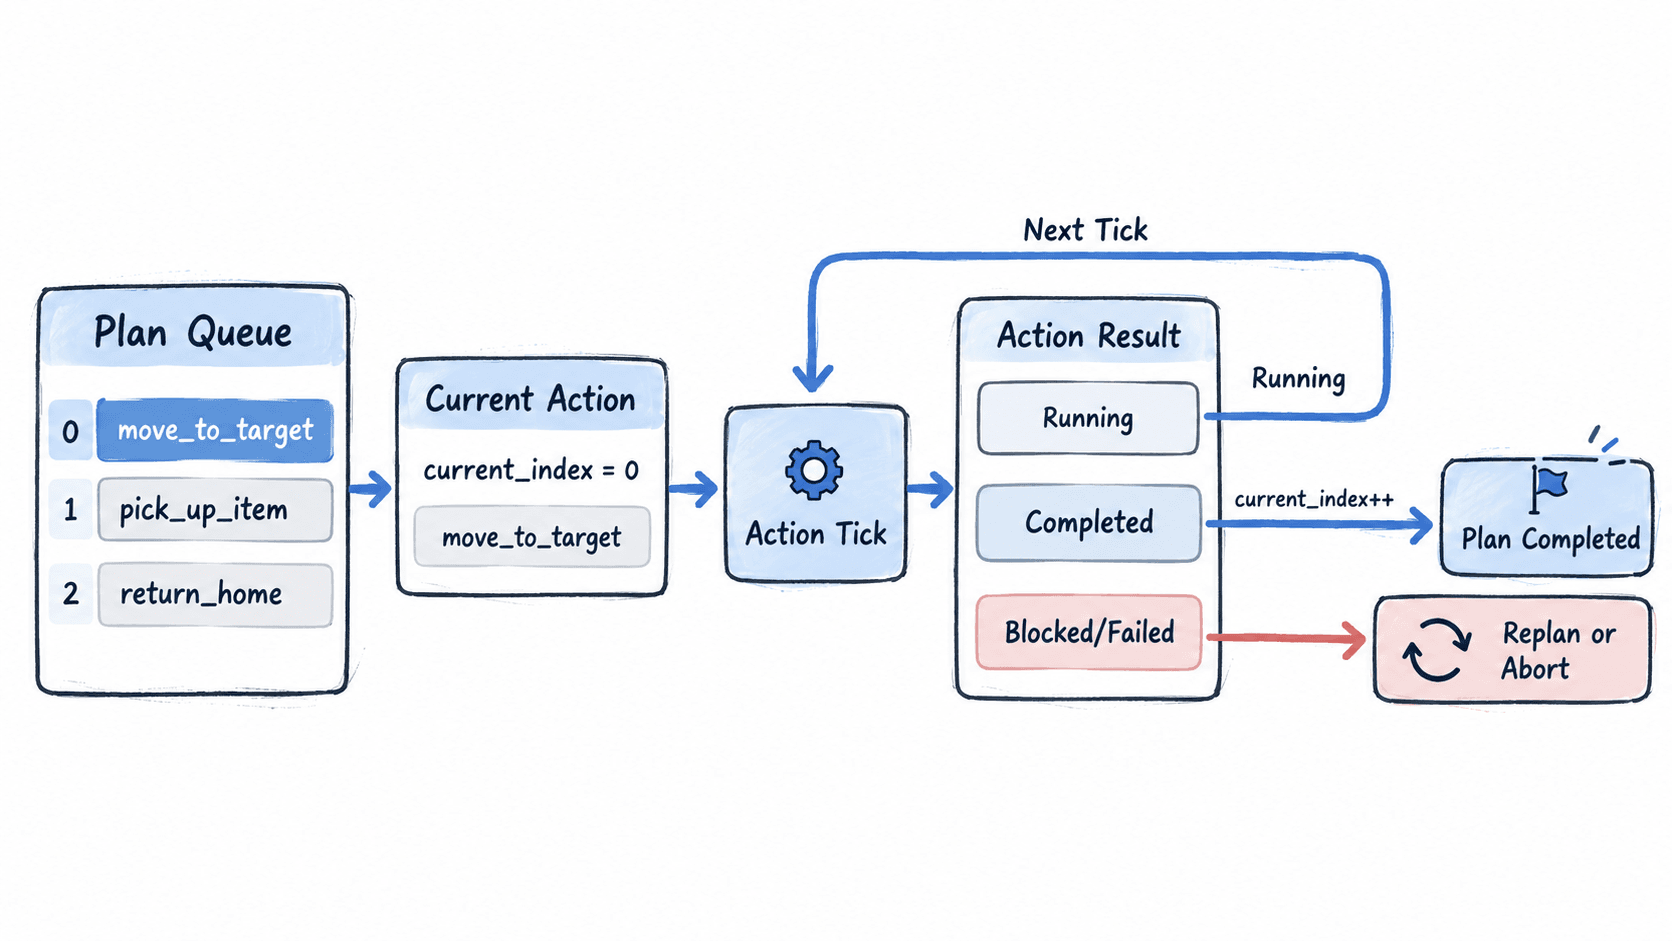
用状态推进而不是直接弹出队列
下面的完整示例用最小执行器演示核心流程。这里的动作函数用固定结果模拟游戏行为,重点观察执行器怎样保持当前位置并处理不同返回值。
class PlanExecutor:
    def __init__(self, plan):
        self.plan = plan
        self.current_index = 0
        self.status = "running"

    def tick(self, action_results):
        if self.status != "running":
            return self.status

        if self.current_index >= len(self.plan):
            self.status = "completed"
            return self.status

        action = self.plan[self.current_index]
        result = action_results.get(action, "blocked")

        if result == "completed":
            self.current_index += 1
        elif result in {"blocked", "failed"}:
            self.status = "replan"
        return self.status


executor = PlanExecutor(["move_to_target", "pick_up_item", "return_home"])
results = {
    "move_to_target": "completed",
    "pick_up_item": "completed",
    "return_home": "completed",
}

while executor.status == "running":
    executor.tick(results)

print(executor.current_index)
print(executor.status)
预期输出
3
completed
这里索引达到 3 表示三个动作都已完成。实际项目中,action_results 应由动作系统在本帧或后续帧返回,而不是像示例一样预先写死。
running、completed 和 blocked 要分清
running 表示动作仍在进行,例如 NPC 正在走向目标点,此时不能推进计划索引。completed 表示动作已经满足效果,可以进入下一个动作。blocked 或 failed 则表示当前计划无法安全继续,例如目标被墙挡住、物品已经消失或动作前置条件失效。
最常见的错误是只判断“有没有报错”,然后默认继续下一个动作。这样会产生状态穿透:移动尚未完成就开始拾取,拾取失败却继续返家,最终 NPC 看起来执行了计划,世界状态却完全不一致。
阻塞时为什么应该重新规划
动作失败后,旧计划通常已经失去成立条件。执行器可以把控制权交回上层,由规划器读取新的世界状态并生成替代计划。例如原计划是“走到宝箱 → 拾取 → 带回基地”,当宝箱被其他角色拿走后,继续执行“走到宝箱”已经没有意义。
重新规划不等于任何 running 都重算。只有动作明确失败、前置条件失效,或者发生会影响计划有效性的外部事件时才触发。这样既能避免 NPC 卡死,也能控制规划频率。
提前结束要处理清理
计划可能因为目标完成、角色死亡、战斗取消或场景切换而提前结束。提前结束时应停止当前动作的后续推进,并清理与旧计划绑定的运行状态,例如当前动作句柄、路径请求或临时锁。清理完成后,再进入空闲或重新规划状态。
最终执行器的职责很明确:按顺序推进动作,只根据动作结果决定继续、重规划或结束。它不负责寻找更优计划,也不应该自己修改 GOAP 规则;这些职责留给规划器和游戏状态系统,才能让执行链保持可预测。