
机器人 / 系统课时
通过 JointState 读取实时关节状态
通过 JointState 读取实时关节状态
机械臂在 RViz 中显示正常,不代表 MoveIt 2 已拿到实时关节状态。以 ROS 2 Jazzy 的 Panda 演示为例,读取 /joint_states,核对关节名、位置与时间戳,并确认规划起点与机器人当前姿态一致。
学习目标
- 理解
JointState如何更新 MoveIt 2 的RobotState。 - 用终端检查关节对应关系、消息频率和时间戳。
- 在 RViz 中把规划起点设为当前状态并定位常见失配。
弄清状态更新链路
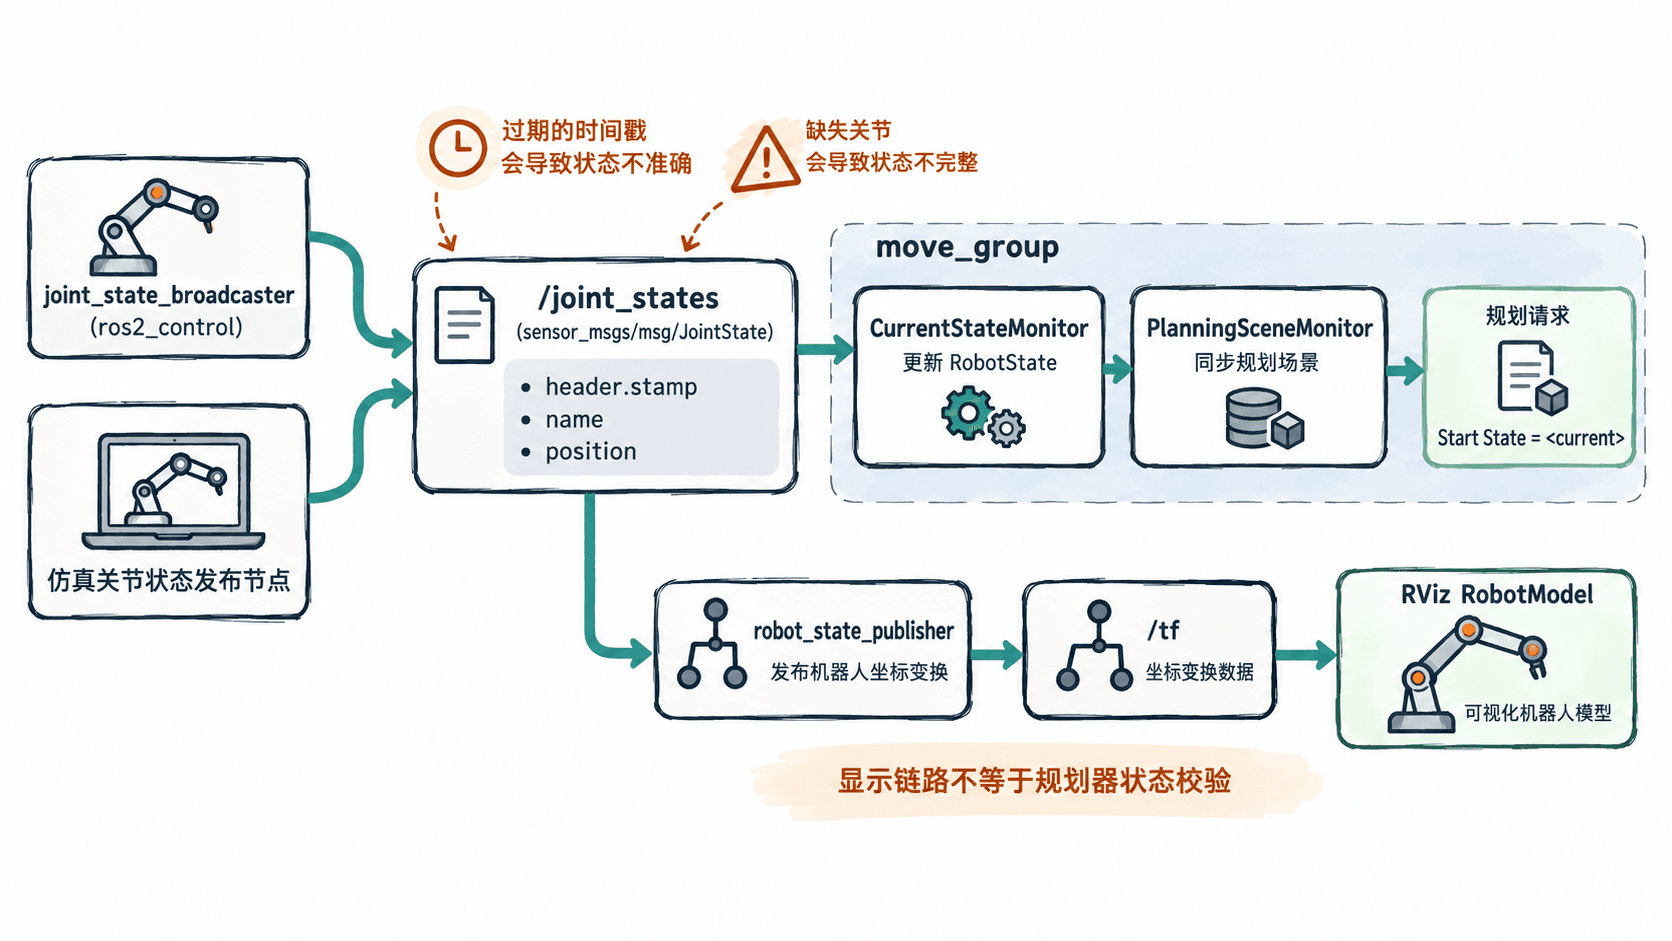
在使用 ros2_control 的机器人上,joint_state_broadcaster 通常发布 /joint_states;仿真或演示也可能由其他节点发布。MoveIt 2 的 CurrentStateMonitor 按关节名接收位置更新,维护内部 RobotState,PlanningSceneMonitor 再将它同步到规划场景。消息可以分批包含不同关节,但规划组所需关节必须全部获得有效更新。
另一条链路是 robot_state_publisher 根据关节状态发布连杆 TF,供 RViz 的机器人模型显示。因此“模型看着正确”与“规划器收到新鲜状态”不是同一项检查。
读取一帧关节消息
准备 Ubuntu 24.04、ROS 2 Jazzy 与已安装的 moveit_resources_panda_moveit_config。在第一个终端启动带模拟硬件的 Panda 演示;若示例包构建在工作区,还需先加载该工作区的 install/setup.bash。
source /opt/ros/jazzy/setup.bash
ros2 launch moveit_resources_panda_moveit_config demo.launch.py
预期输出节选(进程序号和 PID 会变化):
[INFO] [move_group-<ID>]: process started with pid [<ID>]RViz 应显示 Panda 机械臂与 MotionPlanning 面板,此终端保持运行。在第二个已加载相同 ROS 环境的终端读取一帧关节消息;自有机器人应以 URDF 和 SRDF 中的实际关节名为准。
ros2 topic echo /joint_states --once预期输出示例(数值只是某一姿态,手爪关节可能另外出现):
header:
  stamp:
    sec: <TIME>
    nanosec: <TIME>
  frame_id: ''
name:
- panda_joint1
- panda_joint2
- panda_joint3
- panda_joint4
- panda_joint5
- panda_joint6
- panda_joint7
position:
- 0.0
- -0.785
- 0.0
- -2.356
- 0.0
- 1.571
- 0.785
velocity: []
effort: []
name[i] 与 position[i] 按相同索引配对,而不是按字母排序。旋转关节位置以弧度表示,移动关节以米表示;velocity、effort 可以为空,非空时应与 name 等长。标准 Panda panda_arm 规划组应能读到 panda_joint1 至 panda_joint7;手爪关节是否出现由发布源决定。输出中的 <TIME> 表示实际时间字段数值。
检查更新频率与时间基准
先确认有发布者,再观察是否持续收到新消息;ros2 topic hz 需要运行数秒产生统计,按 Ctrl+C 结束。若怀疑订阅端点不对,可用 ros2 topic info -v /joint_states 查看 move_group 的订阅节点及 QoS。
ros2 topic info /joint_states预期输出格式(数量依启动节点而变化,发布者应至少为 1):
Type: sensor_msgs/msg/JointState
Publisher count: <N>
Subscription count: <N>ros2 topic hz /joint_states预期输出节选:
average rate: <RATE>例如发布源配置为 50 Hz,理论间隔约为 20 ms;实际测量会有波动。频率正常只能证明消息在到达,不能证明 header.stamp 新鲜。隔约 2 秒再次执行单帧读取命令,确认时间戳向前推进;机器人静止时 position 不变化是正常的。
在 Gazebo 等仿真中,应使 move_group 和状态发布节点使用一致的 ROS 时间;启用 /clock 时检查 use_sim_time,不能直接拿仿真时间戳与操作系统墙钟比较。真实多机系统还要检查时钟同步。时间戳停滞、为零或明显落后,可能导致 MoveIt 拒绝将状态当作当前起点。
验证规划起点与实际姿态一致
打开 RViz 的 MotionPlanning → Planning,选择规划组 panda_arm,把 Start State 设为 <current>;不要选 random、SRDF 命名姿态或上次规划状态代替实测值。再在 Planning Request 中开启 Query Start State 显示,比较起始机器人轮廓与规划场景内当前机器人是否重合。
核验时先记录 /joint_states 的七个关节角,再观察当前起点;真实机器人关节状态变化后,起点也应跟随刷新。仅拖动交互标记会修改目标姿态,不会自动证明真实关节状态已经更新。通过代码发起规划时,也应显式选择当前起点,例如 C++ MoveGroupInterface 的 setStartStateToCurrentState();手工指定的旧起点可能使轨迹从错误位置开始。
定位几种典型失配
| 现象 | 优先检查与修正 |
|---|---|
/joint_states 没有消息 |
检查控制器或仿真发布器是否启动;ros2_control 系统确认 joint_state_broadcaster 处于 active |
有消息但缺某个 panda_joint |
对照 URDF/SRDF 的精确名称,检查发布源与话题重映射;勿用猜测的关节顺序补值 |
| 频率正常但 MoveIt 提示状态过期 | 查看 header.stamp 是否持续前进,检查 /clock、use_sim_time 和多机时钟 |
| RViz 模型正确但起点不同 | 检查 Start State 是否为 <current>,确认 move_group 实际订阅了正确的 /joint_states |
验收时应同时满足:七个规划关节名称及位置对应、消息时间戳持续更新、RViz 的 <current> 起点与机器人当前姿态重合。只有这三项一致,后续碰撞检测和轨迹执行才有可信的起始状态。