
机器人 / 系统课时
检查 URDF 关节轴与运动限位
检查 URDF 关节轴与运动限位
MoveIt 2 的运动规划依赖 URDF 中正确的关节连接、转动方向与行程边界。这里用一份双关节机械臂模型,检查 link、joint、origin、axis 和 limit,再通过解析命令与姿态测试确认配置是否可信。
学习目标
- 根据
parent、child和origin还原关节连接及零位关系。 - 在关节局部坐标系中判断运动轴正方向,并核对位置、速度和力矩限位。
- 使用
check_urdf发现结构错误,区分解析通过与运动正确。
从父子连杆读连接关系
link 表示刚体,joint 连接一个父连杆和一个子连杆。URDF 是以根连杆为起点的树形结构:每个非根连杆只能有一个父关节,不适合直接表示闭环机构。读模型时先从 base_link 出发,逐个检查关节所指的 parent 和 child 是否存在,名称是否拼写一致。
<origin xyz="0.30 0 0" rpy="0 0 0"/> 放在 joint 内时,表示关节零位坐标系相对父连杆坐标系平移 0.30 m、无旋转;xyz 单位为米,rpy 以弧度表示滚转、俯仰、偏航。它不同于 visual、collision 中用于摆放几何体的 origin。混用这两种偏移会造成模型外观正常、运动枢轴却错误。
对照实例检查运动轴
将下列完整 URDF 保存为 /tmp/demo_arm.urdf。这里只保留运动学信息,便于独立检查;它没有 visual 和 collision 几何体,尚不能作为完整的 MoveIt 避障模型。
<?xml version="1.0"?>
<robot name="demo_arm">
  <link name="base_link"/>
  <link name="upper_arm_link"/>
  <link name="forearm_link"/>
  <!-- 肩关节位于底座上方 0.20 m -->
  <joint name="shoulder_joint" type="revolute">
    <parent link="base_link"/>
    <child link="upper_arm_link"/>
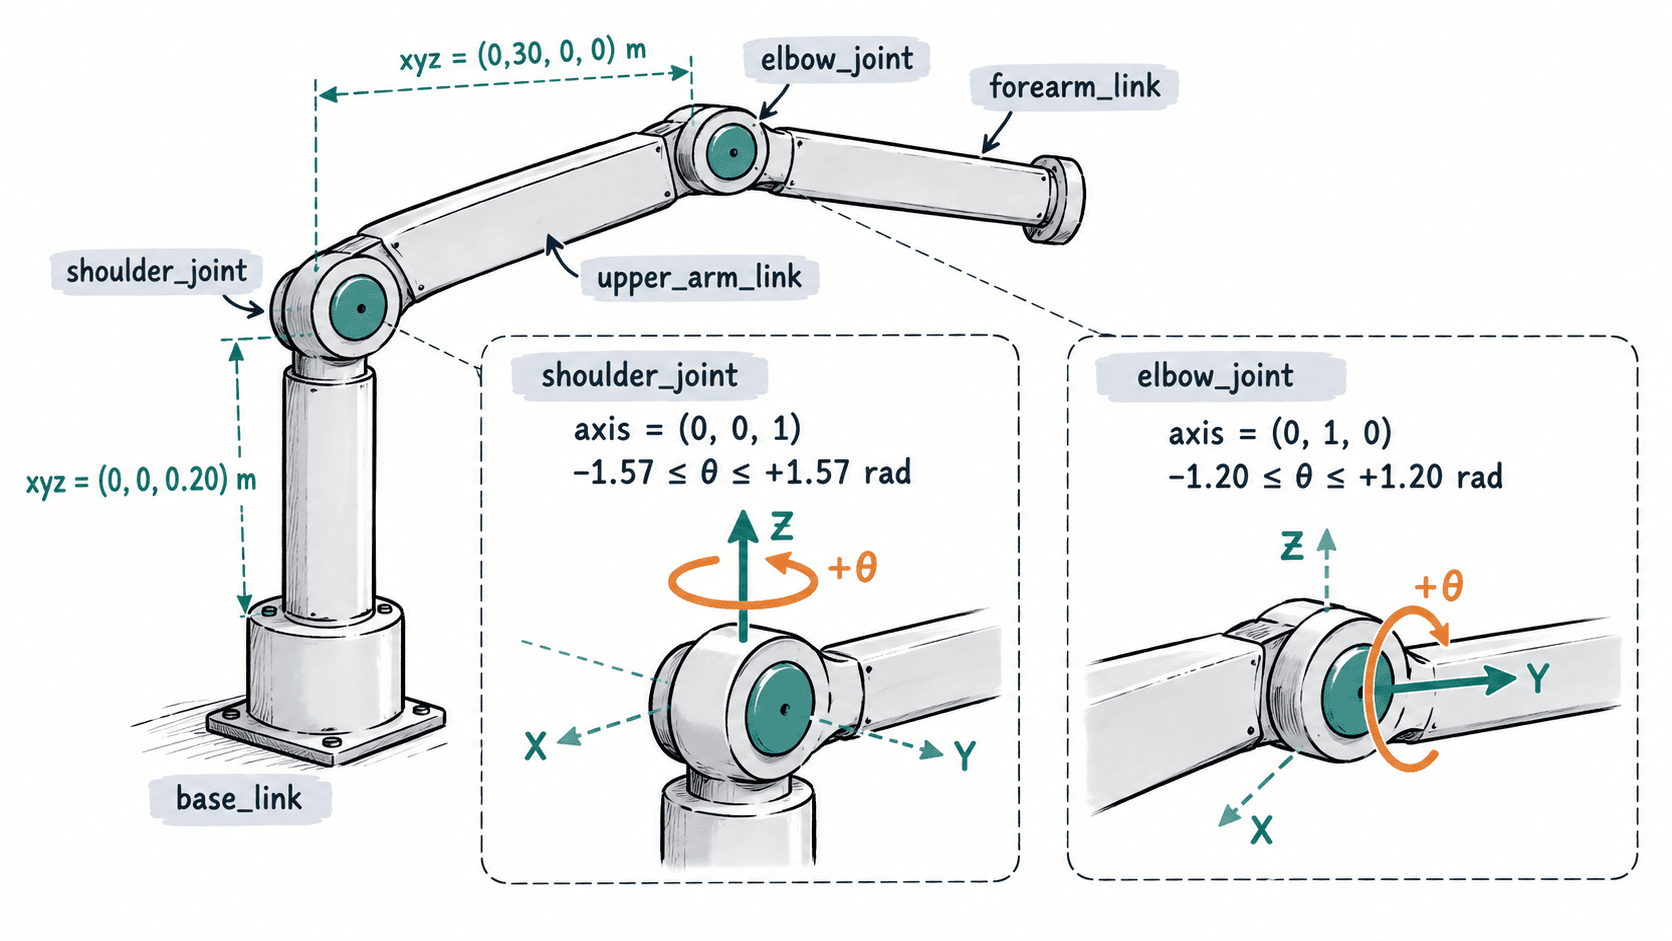
    <origin xyz="0 0 0.20" rpy="0 0 0"/>
    <axis xyz="0 0 1"/>
    <limit lower="-1.57" upper="1.57" effort="20" velocity="1.0"/>
  </joint>
  <!-- 肘关节沿上臂局部 X 方向偏移 0.30 m -->
  <joint name="elbow_joint" type="revolute">
    <parent link="upper_arm_link"/>
    <child link="forearm_link"/>
    <origin xyz="0.30 0 0" rpy="0 0 0"/>
    <axis xyz="0 1 0"/>
    <limit lower="-1.20" upper="1.20" effort="12" velocity="1.5"/>
  </joint>
</robot>
shoulder_joint 沿自身的 Z 轴旋转,elbow_joint 沿自身的 Y 轴旋转。axis 是关节坐标系内的方向向量,并非世界坐标系中的固定方向;若 origin rpy 改变,运动轴在父连杆坐标系中的朝向也会改变。正角度遵循右手定则,不能只凭屏幕上看似顺时针或逆时针判断。建议总是显式写出单位长度的 axis,避免依赖未填写时默认的 (1,0,0)。
核对限位值和单位
在 revolute 关节中,lower、upper 是弧度;示例肩关节为约 -90° 到 +90°,肘关节约 -68.8° 到 +68.8°。肩关节 velocity="1.0" 表示最大角速度 1.0 rad/s(约 57.3°/s),effort="20" 表示最大力矩 20 N·m。lower 应小于或等于 upper,且数值须对照真实减速器、机械止挡及安全余量。
| 关节类型 | 运动与位置边界 | 核对重点 |
|---|---|---|
revolute |
绕轴转动,lower/upper 用 rad |
角度不要误写成度 |
prismatic |
沿轴移动,lower/upper 用 m |
velocity 用 m/s、effort 用 N |
continuous |
连续转动,没有位置上下限 | 仍须合理设置速度和力矩限值 |
fixed |
不允许相对运动 | 无需设置运动轴与运动限位 |
关节零位由模型定义,并不等于电机上电位置,也不保证处在许可行程内。MoveIt 配置包中的 config/joint_limits.yaml 还可能收紧规划所用的速度、加速度或位置边界;最终执行必须另外遵守控制器和硬件保护限制,不能只靠 URDF 防止机械撞限位。
解析后检查真实转向
在 Ubuntu 24.04 上可先安装 liburdfdom-tools(sudo apt install liburdfdom-tools)。保存前面的文件后执行:
if check_urdf /tmp/demo_arm.urdf >/dev/null 2>&1; then
  printf 'URDF parse: OK\n'
else
  printf 'URDF parse: FAILED\n' >&2
  exit 1
fi
预期输出:
URDF parse: OK若失败,单独运行 check_urdf /tmp/demo_arm.urdf 查看缺失的 link、关节定义或 XML 错误。原模型如果使用 Xacro 宏,应先展开为 URDF 再检查。解析成功只证明模型可被读取,不能证明轴向符合真实机械臂。
对含可视化几何体的实际模型,可在 MoveIt Setup Assistant 的 Robot Poses 面板选中机械臂规划组,将各旋转关节从一个合法角度增加约 0.2 rad,观察子连杆是否按局部轴的右手定则运动;再检查允许行程两端的姿态是否符合机械结构。若方向相反,先对照硬件正方向和关节坐标系,再修正 axis 或 origin rpy,不要仅通过交换 lower 与 upper 掩盖问题。