
机器人 / 系统课时
用 SRDF 划分机械臂规划组
用 SRDF 划分机械臂规划组
MoveIt 2 不能只靠 URDF 判断哪些关节应一起规划。这里以 Panda 七轴机械臂为例,用 SRDF 分开机械臂与夹爪,声明世界坐标连接和末端执行器,设置可复用的命名姿态,最后检查规划组是否包含预期关节。
学习目标
- 区分 URDF 的物理结构与 SRDF 的规划语义,选对基座、末端和关节集合。
- 定义机械臂组、夹爪组、末端执行器、虚拟关节与命名状态。
- 在 MoveIt Setup Assistant 中保存并核对生成的 SRDF。
从 URDF 的物理结构确定组边界
URDF 描述真实的 link、joint、关节类型、限位与连接关系;SRDF 引用这些已有名称,告诉 MoveIt 2 哪一部分构成一个规划组。SRDF 不会创造电机、修改 URDF 关节限位,也不会自动配置控制器。
以机器人名称为 panda、基座为 panda_link0、末端连接链接为 panda_link8 的 Panda URDF 为例:
| 规划组 | 选取范围 | 规划时的实际含义 |
|---|---|---|
panda_arm |
panda_link0 到 panda_link8 的串联链 |
包含 7 个可动关节 panda_joint1~panda_joint7,固定关节不增加自由度 |
hand |
panda_hand 与左右手指链接 |
独立夹爪组,手指联动关系由 URDF 中的 mimic 等信息决定 |
panda_arm_hand |
引用以上两个子组 | 联合关节集合;不是自动获得一个适用于联合组的末端位姿求解器 |
串联机械臂优先用 base_link、tip_link 定义链;多手指夹爪不是单一串联链,适合显式列出链接。两组应避免无意共享链接,否则末端与臂的边界容易被误判。
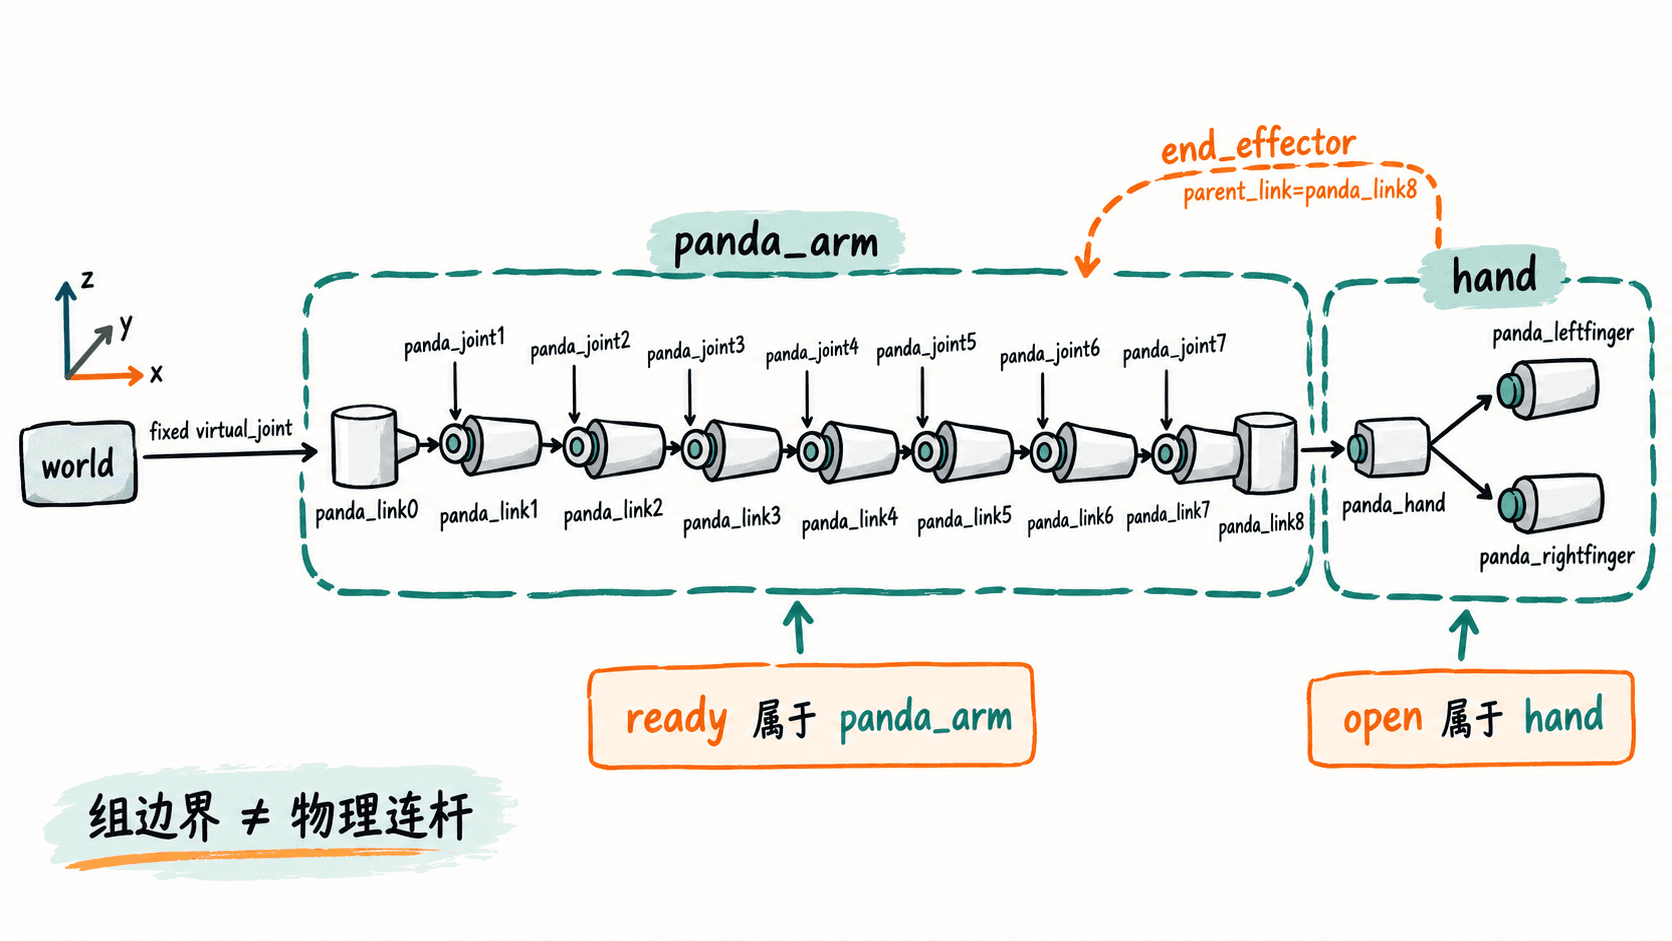
定义规划组、末端执行器与命名状态
下面是片段示例:XML 结构本身完整,但必须配合名称完全一致的 Panda URDF 才能被 MoveIt 正确解释;为突出语义关系,省略了正式规划配置所需的自碰撞排除项。不要直接用它覆盖 Setup Assistant 已生成的完整文件。
<?xml version="1.0"?>
<robot name="panda">
  <!-- 机械臂运动链与独立的夹爪链接集合 -->
  <group name="panda_arm">
    <chain base_link="panda_link0" tip_link="panda_link8"/>
  </group>
  <group name="hand">
    <link name="panda_hand"/>
    <link name="panda_leftfinger"/>
    <link name="panda_rightfinger"/>
  </group>
  <group name="panda_arm_hand">
    <group name="panda_arm"/>
    <group name="hand"/>
  </group>

  <!-- 世界坐标到固定机械臂底座的语义连接 -->
  <virtual_joint name="world_joint" type="fixed"
                 parent_frame="world" child_link="panda_link0"/>
  <end_effector name="hand" group="hand"
                parent_group="panda_arm" parent_link="panda_link8"/>

  <!-- 关节位置以弧度计,夹爪滑动关节以米计 -->
  <group_state name="ready" group="panda_arm">
    <joint name="panda_joint1" value="0.0"/>
    <joint name="panda_joint2" value="-0.785"/>
    <joint name="panda_joint3" value="0.0"/>
    <joint name="panda_joint4" value="-2.356"/>
    <joint name="panda_joint5" value="0.0"/>
    <joint name="panda_joint6" value="1.571"/>
    <joint name="panda_joint7" value="0.785"/>
  </group_state>
  <group_state name="open" group="hand">
    <joint name="panda_finger_joint1" value="0.035"/>
    <joint name="panda_finger_joint2" value="0.035"/>
  </group_state>
</robot>
<chain> 会沿 URDF 的父子关系展开链接与关节;<end_effector> 仅把 hand 标记为挂接在 panda_link8 的末端组,不能代替 URDF 中的真实安装关节。world_joint 对固定底座使用 fixed;移动底座才考虑 planar 或 floating,并与实际定位、TF 关系保持一致。
ready 是 panda_arm 的七关节姿态,open 是 hand 的夹爪姿态。Panda 两个手指关节在 URDF 中存在联动,界面可能只提供一个可调滑块;不要因此把联动关节当成第二个独立驱动轴。
通过 Setup Assistant 生成配置
操作以已安装 MoveIt 2、且可加载 Panda URDF 的 ROS 2 环境为前提。先确认描述包可查到:
ros2 pkg prefix moveit_resources_panda_description预期输出(安装位置因环境而异):
<PATH>如果提示找不到包,先安装或构建 Panda 描述资源,并重新加载工作空间环境。随后启动图形向导:
ros2 launch moveit_setup_assistant setup_assistant.launch.py预期结果:出现 MoveIt Setup Assistant 的新建或编辑配置入口,而不是固定的终端日志。
- 选择 Create New MoveIt Configuration Package,通过 Browse 加载 Panda URDF;检查机器人名称与链接是否出现。
- 在 Virtual Joints 中将父坐标系设为
world、子链接设为panda_link0、类型设为fixed。机械臂已固定在世界中时,不要误选floating。 - 在 Planning Groups 中建立
panda_arm,用 Add Joints 选入机械臂链的关节,并选择kdl_kinematics_plugin/KDLKinematicsPlugin;建立hand时用 Add Links 选入三个夹爪链接,求解器设为 None。向导若生成显式关节列表,而非<chain>,两者只要实际集合一致即可。 - 在 Robot Poses 为
panda_arm设置ready七个关节值,为hand设置open(0.035 米);在 End Effectors 将hand标为末端组,父链接选panda_link8。 - 检查 Self-Collisions 生成结果,再到 Configuration Files 选择目标包目录并点击 Generate Package;在生成包的
config/目录核对 SRDF。界面选项以安装的 MoveIt 2 版本为准。
验证组的范围并排除配置错误
生成后打开 SRDF,逐项确认 group 名称存在、每个 joint 与 link 都能在 URDF 中找到、group_state 引用的是所属组中的关节。特别核对机械臂恰好有 7 个活动转动关节,hand 的夹爪动作不会把机械臂关节加入目标集合。
在 MoveIt 的 RViz 规划界面中分别选择 panda_arm 和 hand:前者应能调整机械臂关节并选择 ready,后者应能选择 open。若选择 panda_arm_hand 发现无法用姿态目标求逆解,不表示分组无效;联合组可能缺少适用的运动学求解器,应先对 panda_arm 做末端位姿规划。
- 加载时报告未知链接或关节:检查 SRDF 名称是否逐字匹配当前 URDF,尤其是
panda_link8与手指关节;不能靠改 SRDF 临时创造缺失部件。 - 规划组无法做末端位姿求解:检查臂是否为从根到末端的连续串联链,以及
kinematics.yaml中是否为该组配置了合适的求解器。 - 命名姿态不可用或发生碰撞:核对每个关节的限位、当前场景以及自碰撞禁用矩阵;
ready的名称合法不代表在任意障碍环境中都安全。
验收标准是:SRDF 引用关系有效,panda_arm 与 hand 在规划界面中分别可选,命名姿态可读取,且机械臂的 7 个可动关节没有混入夹爪组。