
机器人 / 系统课时
排查目标坐标系错误与 TF 断链
排查目标坐标系错误与 TF 断链
当 Panda 的目标姿态在 RViz 中偏离物体、MoveIt 报坐标变换失败,或同一目标突然无法规划时,先不要调整规划器。按帧名与方向、TF 连通性、时间戳和目标数值的顺序检查,可以定位真正的故障并完成仅规划验证。
学习目标
- 用
view_frames、tf2_echo找出缺失帧、断开的 TF 链与错误方向。 - 对照 RViz 固定帧和
PoseStamped,判断目标位姿是否被错误解释。 - 区分时间外推与空间偏移,并在修复后安全验收。
从故障现象确定检查入口
以下操作以 Ubuntu 24.04、ROS 2 Jazzy、MoveIt 2 的 Panda 演示为例。先确认 move_group、robot_state_publisher 和 RViz 正在运行;目标来自相机时,还需要相机坐标系的实际 TF 发布者。不要默认 world、panda_link0 和相机坐标系是同一个参考帧。
| 现象 | 优先核查 |
|---|---|
| 提示目标帧不存在 | header.frame_id 拼写、TF 发布者是否启动 |
| 提示两个帧无法连通 | TF 树是否分成两个根、是否缺少传感器外参 |
报 Extrapolation |
消息时间戳、TF 缓存覆盖范围与仿真时钟 |
| 没报 TF 错误,但目标整体偏移或朝向反转 | 变换方向、平移单位、四元数及目标参考帧 |
先记录失败请求中的 header.frame_id、header.stamp、位置 (x,y,z) 与姿态 (x,y,z,w)。如果只记下规划失败码,而没有这些输入,就无法区分“目标真的不可达”和“目标坐标被解释错了”。
检查 TF 树与查询方向
在 Panda 演示运行期间打开另一终端。下面使用 ROS 2 Jazzy 提供的 tf2_tools 与 tf2_ros;若找不到命令,先确认已安装 ros-jazzy-tf2-tools 和 ros-jazzy-tf2-ros,且终端使用相同的 ROS_DOMAIN_ID。
# 使用 Jazzy 环境,检查正在发布的坐标树
source /opt/ros/jazzy/setup.bash
ros2 run tf2_tools view_frames
# 持续查看 panda_hand 在 panda_link0 中的位置与朝向
ros2 run tf2_ros tf2_echo panda_link0 panda_hand预期结果:view_frames 在当前目录生成 frames.pdf;tf2_echo 持续打印 Translation 和 Rotation,按 Ctrl+C 结束。数值取决于机械臂当前关节姿态,不能拿固定样例值判断是否正常。若查询外部相机,将第二个参数换成实际存在的相机帧名,例如 camera_link。
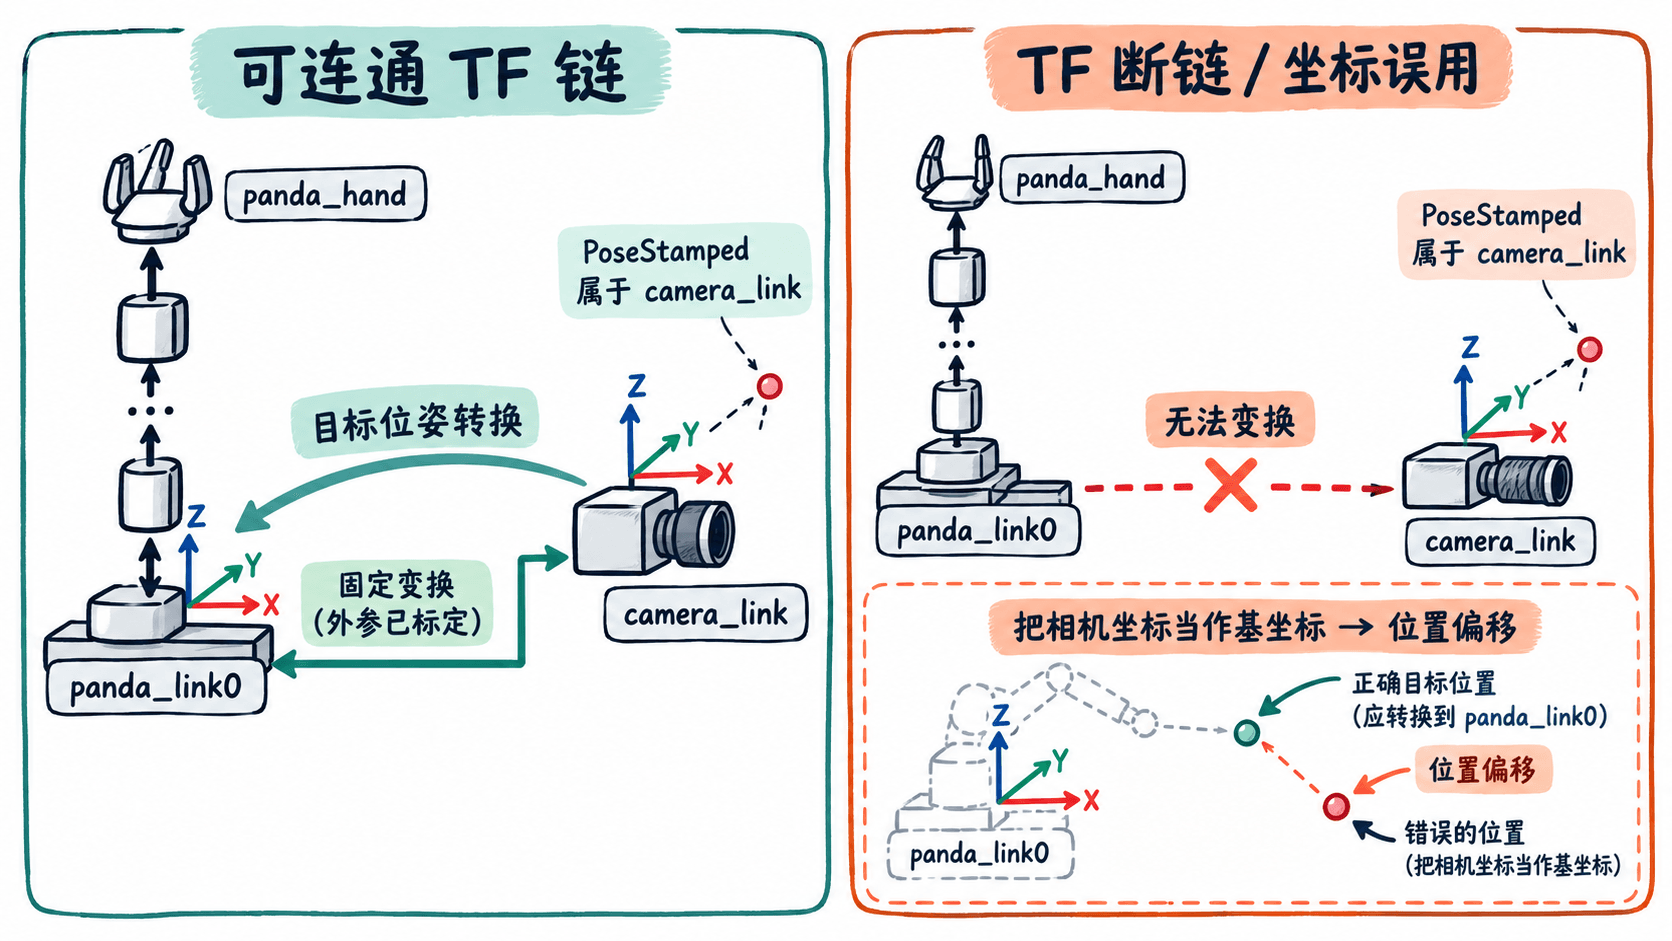
查看 frames.pdf 时,从 panda_link0 沿关节连杆寻找 panda_hand;如果相机目标使用 camera_link,它也必须能沿父子链连到规划参考帧。tf2_echo panda_link0 panda_hand 表示查询末端在基坐标系中的变换,交换两个参数得到的是逆变换,不能直接沿用原位移数值。
在 RViz 复核目标位置和朝向
在 RViz 左侧 Displays 面板执行以下操作:
- 将
Global Options → Fixed Frame设置为 TF 树中确实存在的panda_link0,先排除显示基准不一致。 - 点击
Add,添加TF显示项,打开坐标轴;对照机械臂基座、末端和目标标记的方向。 - 检查传给 MoveIt 的
PoseStamped.header.frame_id是否符合坐标实际来源。Fixed Frame只改变 RViz 显示参考系,不会自动改写 MoveIt 的目标参考帧。
例如,假设相机相对 panda_link0 的已标定平移为 (0.40, 0.00, 0.70) 米,绕 Z 轴旋转正 90°。相机帧内位置 (0.20, 0.00, 0.10) 米换算到基座后应为 (0.40, 0.20, 0.80) 米,不能直接把相机坐标填进基座坐标目标。姿态四元数也必须按同一变换旋转;单位四元数是 (0,0,0,1),不是四个零。
MoveGroupInterface::getPlanningFrame() 可查看规划参考帧,getPoseReferenceFrame() 可查看未显式指定帧的位姿参考帧。发送带帧名的目标时应核对 PoseStamped.header.frame_id;传感器目标需要时序对齐时,应先按测量时刻通过 tf2 转换到规划帧,再交给 MoveIt。
排除时间戳与时钟不一致
帧在 frames.pdf 中存在,不等于任意时间都能转换。动态 TF 带历史缓存;目标时间早于缓存或晚于已发布的变换,就可能出现向过去或未来的 Extrapolation。下面的监控命令运行一段时间后按 Ctrl+C 查看统计;若节点名称不同,先用 ros2 node list 确认。
# 查看目标变换链的频率和延迟,结束时输出统计
ros2 run tf2_ros tf2_monitor panda_link0 panda_hand
# 检查发布者与规划节点是否使用相同的时钟模式
ros2 param get /move_group use_sim_time
ros2 param get /robot_state_publisher use_sim_time预期结果:tf2_monitor 能统计变换链的发布频率和延迟;两个 use_sim_time 参数均可查询,且在同一运行系统中保持一致。仿真模式下还应执行 ros2 topic echo /clock --once,确认仿真时钟确实在发布;实机不必期待 /clock 存在。
若相机在采样时刻 t 记录目标,就应查询覆盖 t 的变换,必要时等待 TF 到达。只有业务明确接受“最新可用姿态”时,才查询最新变换;把所有消息时间戳强行清零并不能解决需要精确时序的视觉抓取问题。
按根因修复并验收规划
| 根因 | 修复与复查 |
|---|---|
| Panda 连杆帧缺失 | 检查 robot_state_publisher、机器人描述及 /joint_states;恢复正确发布后重画 TF 树 |
| 相机帧与机器人断开 | 根据实际标定结果发布固定外参,确认父子帧方向;不要用随意的零变换填补断链,也不要重复发布同名子帧 |
| 目标坐标偏移或方向反 | 将位置和四元数一起变换到规划帧,对照 RViz 中坐标轴与实际物体 |
| 变换存在但时间外推 | 统一 use_sim_time,检查 /clock、消息时间与 TF 延迟,使用可覆盖测量时刻的变换 |
最终重新查询目标帧到规划帧的 TF,确认没有连接或时间错误;在 RViz 核对目标标记位置后,仅点击 MoveIt 的 Plan 检查轨迹是否生成且避开障碍物,不点击 Execute。即使规划成功,实机执行前仍需独立确认外参、碰撞模型和安全条件。