
机器人 / 系统课时
用 TF 校验基座到末端的坐标变换
用 TF 校验基座到末端的坐标变换
本课用 ROS 2 Jazzy 的 TF 工具检查机械臂基座、工具坐标系和世界参考系是否连通,并对照 RViz 验证位置与朝向。完成后,你能判断偏移来自机器人运动学模型、静态变换还是坐标系方向使用错误,避免把错误位姿交给 MoveIt 2 规划。
学习目标
- 从 TF 树确认
base_link、末端工具与world的父子关系。 - 正确读取基座到工具的平移、四元数和旋转方向。
- 用 RViz 和话题数据定位缺失、反向或重复的坐标变换。
准备可查询的机器人状态
适用环境为 Ubuntu 24.04、ROS 2 Jazzy 与正在运行的 MoveIt 2 机器人演示。先启动自己的机器人描述、robot_state_publisher 和关节状态发布节点,再打开同一 ROS 环境的新终端。下文以 base_link、tool0 为示例名称;它们不是 ROS 规定的固定命名,必须替换成实际 URDF 中的 link 名。Panda 模型可优先检查 panda_link0 与 panda_hand。
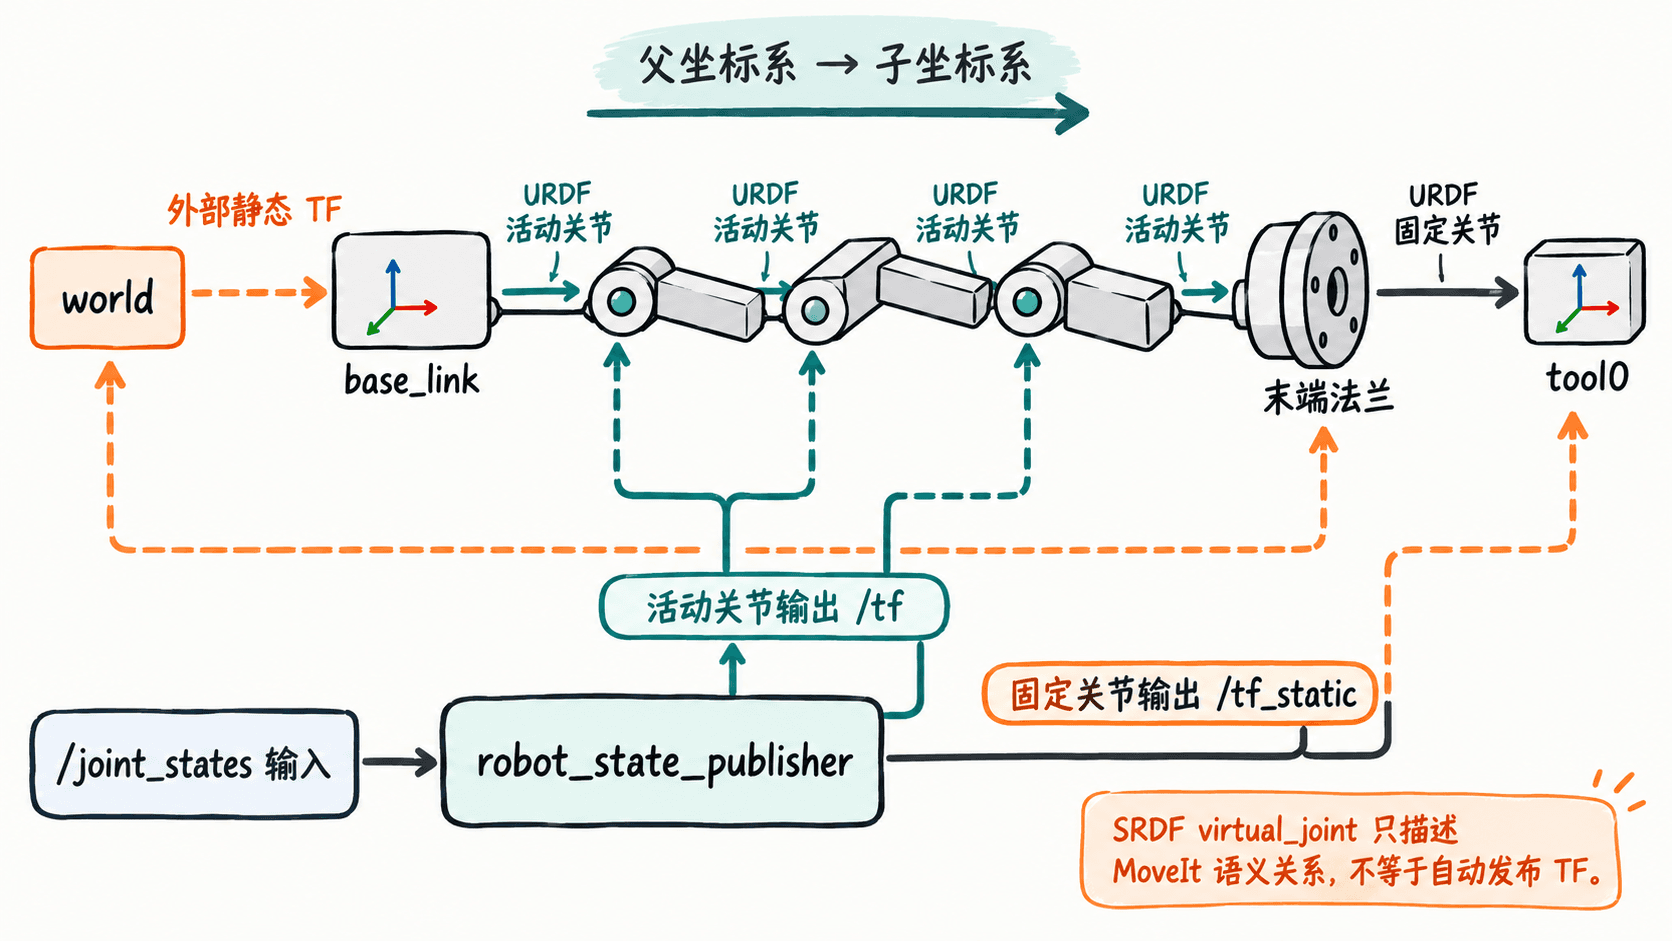
robot_state_publisher 根据 URDF 与 /joint_states 生成连杆 TF:活动关节通常发布到 /tf,固定关节默认发布到 /tf_static。MoveIt 的规划场景能显示机械臂,不代表你要查询的全部 TF 已对外发布。
从 TF 树确认变换链
在机器人运行时执行:
ros2 run tf2_tools view_frames预期结果:工具监听约 5 秒,在当前工作目录生成 frames.pdf。打开文件,检查基座到工具是否有一条连续父子链,且每个子坐标系只有一个父坐标系。图中的节点名称来自实际发布的 TF,不一定包含 world。
读取并核对基座到工具的位姿
先在机械臂保持静止时查询;第二个参数是要观测的目标坐标系,第一个参数是参考坐标系:
ros2 run tf2_ros tf2_echo base_link tool0预期输出(关键字段节选,按 Ctrl+C 结束,具体数值随机器人姿态变化):
At time <TIME>
- Translation: [<X>, <Y>, <Z>]
- Rotation: in Quaternion [<QX>, <QY>, <QZ>, <QW>]
这表示工具原点在 base_link 中的位置,平移单位是米,四元数顺序是 x、y、z、w。例如若平移为 [0.40, 0.10, 0.50],工具原点位于基座正 X 方向 0.40 m、正 Y 方向 0.10 m、正 Z 方向 0.50 m。实际查询还会给出 RPY 和旋转矩阵;检查末端朝向时不能只看三个平移量。
将 tool0 作为参考系、base_link 作为目标再次查询,结果是逆变换:即使正向平移为 [0.40, 0.10, 0.50],反向平移也不一定只是三个数字取负,还要考虑旋转。缓慢改变一个关节角度,工具相对基座的位姿应随之变化,而工具相对于末端法兰的固定偏置不应变化。
核实 world 到基座的静态参考
如果规划场景需要 world,先查询其与基座是否已连通:
ros2 run tf2_ros tf2_echo world base_link预期结果:能够持续返回平移和旋转;若安装基座固定不动,该结果应保持不变。出现 Invalid frame ID 或坐标系之间无法连通,应先核对实际 frame 名和 TF 树,不能直接把坐标系都改成 world。
仅当没有其他节点发布这条父子关系、且实验中确实规定 world 与 base_link 原点及方向重合时,可在独立终端启动如下固定发布者:
ros2 run tf2_ros static_transform_publisher \
  --x 0 --y 0 --z 0 --roll 0 --pitch 0 --yaw 0 \
--frame-id world --child-frame-id base_link预期结果:该进程持续运行,tf2_echo world base_link 的平移接近 [0, 0, 0]、旋转为单位四元数。真实工作站应改成经测量或标定得到的安装外参;若已有同名子坐标系的发布者,必须先解决重复发布,不能叠加一个零变换掩盖问题。
用 RViz 和关节数据定位不一致
在 RViz 2 的 Displays → Global Options → Fixed Frame 中选择已存在且与机器人 TF 连通的 world 或 base_link,再通过 Displays → Add → TF 添加 TF 显示,打开 Show Names、Show Axes 观察各坐标轴。比较工具坐标系原点与 RobotModel 末端位置;若工具有设计偏置,应按 URDF 中的固定关节 origin 比较,不能要求二者完全重合。
当末端数值与画面不一致,依次检查:
- 找不到工具帧:用
frames.pdf确认tool0是否存在;检查 URDF 中的工具 link 和固定 joint,避免把 MoveIt 的末端执行器组名误当成 TF frame。 - 活动连杆不更新:检查
/joint_states是否在更新、关节名称是否与 URDF 一致,再确认robot_state_publisher正在运行。仿真中所有相关节点还应使用一致的use_sim_time。 - 朝向反了或工具偏移:对照 URDF 关节
origin xyz/rpy、坐标轴方向和tf2_echo的参考/目标顺序。不要通过更改 RViz Fixed Frame 来修补错误外参。 - 模型整体漂移或重影:检查是否对同一子坐标系重复发布 TF,以及 RViz RobotModel 和 MoveIt 使用的 URDF 是否一致。
验收时保持基座固定、活动关节做一次小幅运动:world 到基座变换不变,base_link 到工具变换随关节变化,RViz 中工具轴与机器人的实际末端方向一致。三项同时满足后,再使用该参考系定义 MoveIt 的位姿目标。