
机器人 / 系统课时
配置运动学求解器与关节边界
配置运动学求解器与关节边界
在 MoveIt 2 中,末端目标无法求逆解、规划轨迹速度异常,往往涉及两组不同参数。本篇以 Ubuntu 24.04、ROS 2 Jazzy 的 Panda 七轴机械臂为例,配置逆运动学插件、求解超时和关节运动上限,并检查实际运行节点是否读到了新值。
学习目标
- 能按 SRDF 规划组名称配置
kinematics.yaml的求解插件与搜索参数。 - 能在
joint_limits.yaml中安全收紧关节速度、加速度限值。 - 能用 ROS 2 参数查询和 RViz 规划结果判断配置是否生效。
确认配置包与规划组
MoveIt 配置包通常由 MoveIt Setup Assistant 生成,核心文件位于 config/kinematics.yaml、config/joint_limits.yaml;规划组名称来自 SRDF,关节名称来自 URDF。以下用 Panda 的 panda_arm、panda_joint1 举例,不同机器人必须使用自己的真实名称。
先在已安装 Panda 演示包的 Jazzy 环境检查包路径:
# 检查命令解析到的配置包安装前缀
source /opt/ros/jazzy/setup.bash
ros2 pkg prefix moveit_resources_panda_moveit_config
预期输出(实际安装前缀可能不同):
<PATH>随后启动参考演示:
# 默认使用模拟控制组件,不接真实硬件
ros2 launch moveit_resources_panda_moveit_config demo.launch.py
预期结果:RViz 2 显示 Panda 机械臂,MotionPlanning 面板可选择 panda_arm。该命令使用当前 ROS 环境找到的配置包;修改自己工作区中的配置时,应启动对应工作区的 launch,不要误用另一份系统安装包。
指定逆运动学插件
在配置包的 config/kinematics.yaml 中,将 SRDF 规划组 panda_arm 对应项设置为:
panda_arm:
  # KDL 适用于 Panda 这类串联运动链
  kinematics_solver: kdl_kinematics_plugin/KDLKinematicsPlugin
  kinematics_solver_search_resolution: 0.005
  kinematics_solver_timeout: 0.05
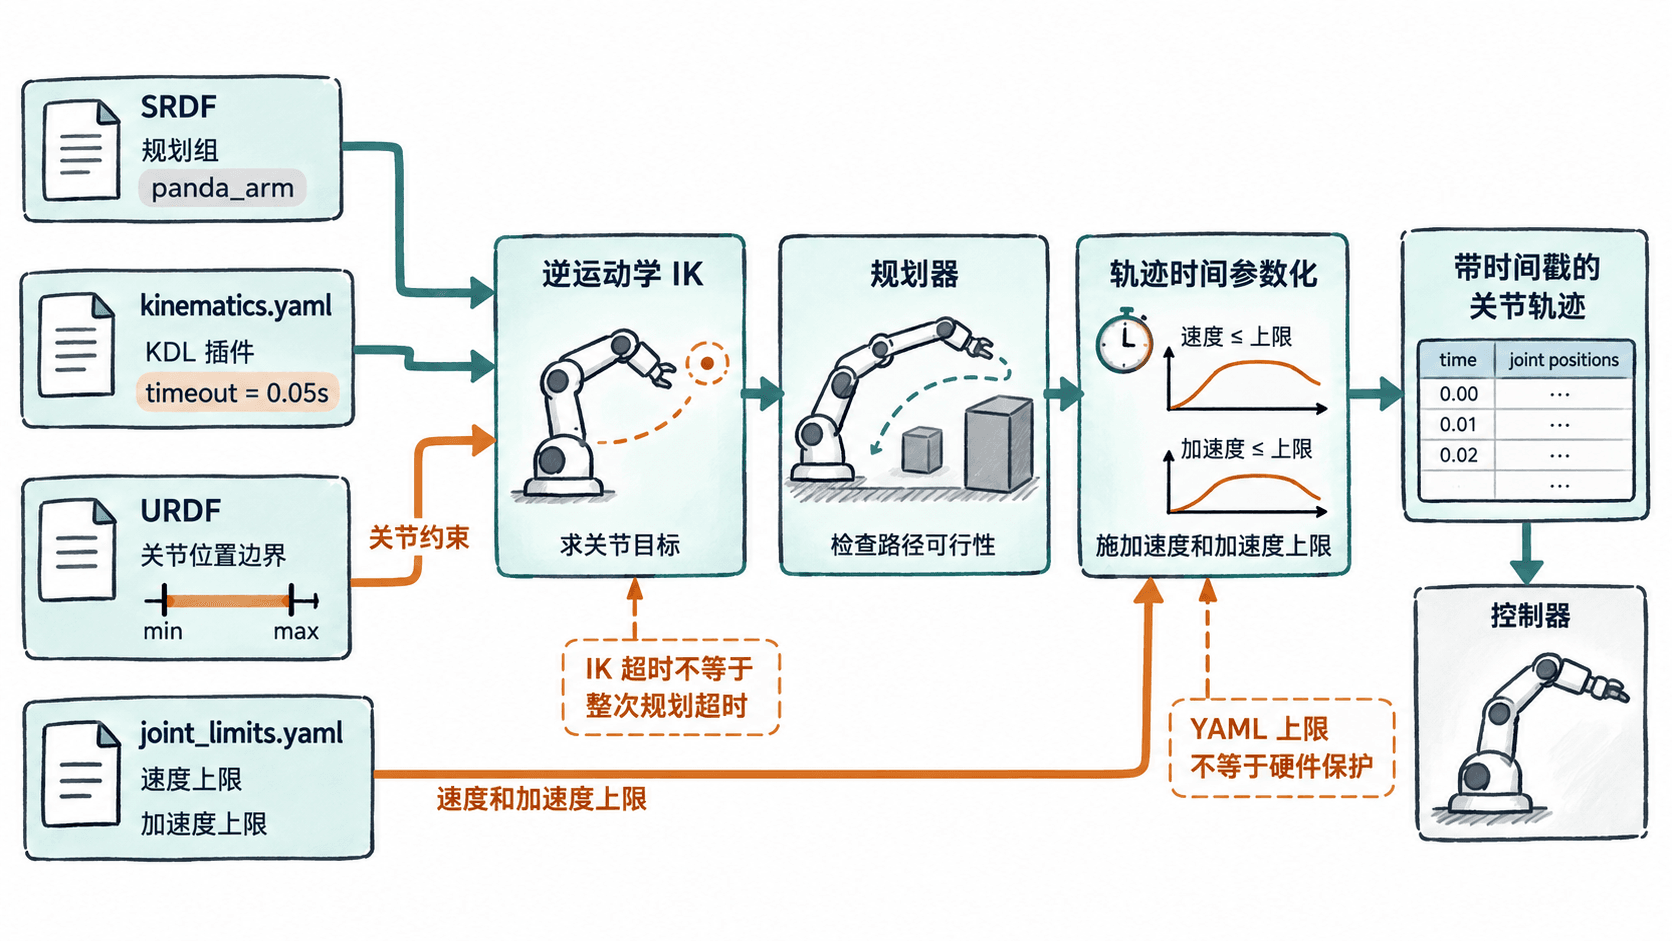
这里 kinematics_solver 是实际存在的 MoveIt KDL 插件标识;kinematics_solver_search_resolution 为冗余自由度搜索的采样间隔,单位弧度,0.005 约为 0.29°;kinematics_solver_timeout 以秒计,0.05 是单次求逆解尝试使用的超时参数,并非整个运动规划请求的时限。
如果改成 0.005 秒,困难目标更容易因迭代时间不足而失败;盲目增大到 1.0 秒,则可能拉长失败等待。先保留 0.05 秒,用可达目标验证,再根据实际成功率调节。KDL 适用于串联链,不能仅靠改插件名让不符合要求的规划组变成可解的串联链。
收紧关节速度与加速度
打开同一配置包的 config/joint_limits.yaml。下面是片段示例:只替换现有 panda_joint1、panda_joint2 的字段,保留其他关节条目,不要用片段覆盖整份文件。
joint_limits:
  # 只修改已有条目,保留其他关节设置
  panda_joint1:
    has_velocity_limits: true
    max_velocity: 1.0
    has_acceleration_limits: true
    max_acceleration: 2.0
  panda_joint2:
    has_velocity_limits: true
    max_velocity: 1.0
    has_acceleration_limits: true
max_acceleration: 1.5对旋转关节,max_velocity 单位为 rad/s,max_acceleration 单位为 rad/s²;布尔开关必须为 true 才启用相应上限。以 Panda 示例配置为基准,关节 1 原上限约为 2.175 rad/s、3.75 rad/s²,这里收紧到 1.0 rad/s、2.0 rad/s²;关节 2 的加速度从 1.875 收紧到 1.5 rad/s²。
关节位置边界要与 URDF 的 <limit> 定义一致;不要把 YAML 的数值调到超过设备允许的机械和控制器极限。joint_limits.yaml 约束 MoveIt 生成和时间参数化的轨迹,不会自动修改驱动器固件的硬件保护阈值。RViz 中的速度、加速度缩放比例(0~1)还可在这些上限之下进一步降速。
查询运行时参数
保存修改后,按配置包的构建方式重新构建(若适用),在终端加载工作区 install/setup.bash,完全重启使用该包的 MoveIt launch。官方 MoveItConfigsBuilder 会将两份配置映射为 robot_description_kinematics 与 robot_description_planning 参数。另开终端,加载同一 ROS 环境后查询:
# 按顺序检查插件、求解超时、速度和加速度
ros2 param get /move_group robot_description_kinematics.panda_arm.kinematics_solver
ros2 param get /move_group robot_description_kinematics.panda_arm.kinematics_solver_timeout
ros2 param get /move_group robot_description_planning.joint_limits.panda_joint1.max_velocity
ros2 param get /move_group robot_description_planning.joint_limits.panda_joint1.max_acceleration
预期输出(确实加载了上述修改文件时,依次为):
String value is: kdl_kinematics_plugin/KDLKinematicsPlugin
Double value is: 0.05
Double value is: 1.0
Double value is: 2.0
若仍读到 2.175、3.75,通常是启动了另一份配置包或没有重启;若提示参数未声明,先用 ros2 node list 核对 move_group 的实际节点名和命名空间,并确认启动文件确实向该节点传入这两组参数。
用一次规划检查实际效果
在 RViz 的 MotionPlanning 面板选 panda_arm,用交互标记设置一个可达且无碰撞的末端目标,先单击 Plan,不要直接连接真实硬件执行。规划成功说明当前目标可由求解器和规划流水线处理,但不等于关节速度约束已经被正确加载;运行时参数查询才是配置加载的直接证据。
保留相同起终点,将 RViz 中的 Velocity Scaling 从 1.0 改为 0.5 后重新规划。常见结果是轨迹持续时间增加,且受控关节的速度峰值降低;具体变化取决于实际路径和时间参数化算法。如果修改 YAML 后参数值没变,先修正加载路径;参数已变但姿态规划失败,优先检查目标是否可达、规划组与求解插件是否匹配,以及 0.05 秒超时是否过短。
Panda 的这两份官方文件可用于核对命名:kinematics.yaml、joint_limits.yaml。