
机器人 / 系统课时
连接 FollowJointTrajectory 动作接口
连接 FollowJointTrajectory 动作接口
MoveIt 已经规划出轨迹却无法让机械臂运动时,问题常出在控制器未激活、关节名称不一致或动作地址写错。本篇以 ROS 2 Jazzy 的 Panda 七轴机械臂为例,完成轨迹控制器与 MoveIt 的映射,并在仿真中验证执行反馈。
学习目标
- 分清 MoveIt 控制器映射、
JointTrajectoryController与FollowJointTrajectoryAction 的职责。 - 配置七个关节及一致的动作名称,检查控制器是否处于
active。 - 在 RViz 中执行一条安全轨迹,依据状态与反馈定位失败原因。
先确认执行链路
MoveIt 的 move_group 生成关节轨迹后,经 MoveItSimpleControllerManager 找到匹配的控制器,作为 Action 客户端向 /panda_arm_controller/follow_joint_trajectory 发送目标。JointTrajectoryController 插值并向硬件命令接口输出控制量,再通过 Action 反馈执行进度和结果。
这个地址由控制器名 panda_arm_controller 与 action_ns follow_joint_trajectory 组成;它不是 /panda_arm_controller/joint_trajectory 话题。后者也能提交轨迹,但缺少 Action 的目标状态与结果反馈,不适合本篇的执行验收。
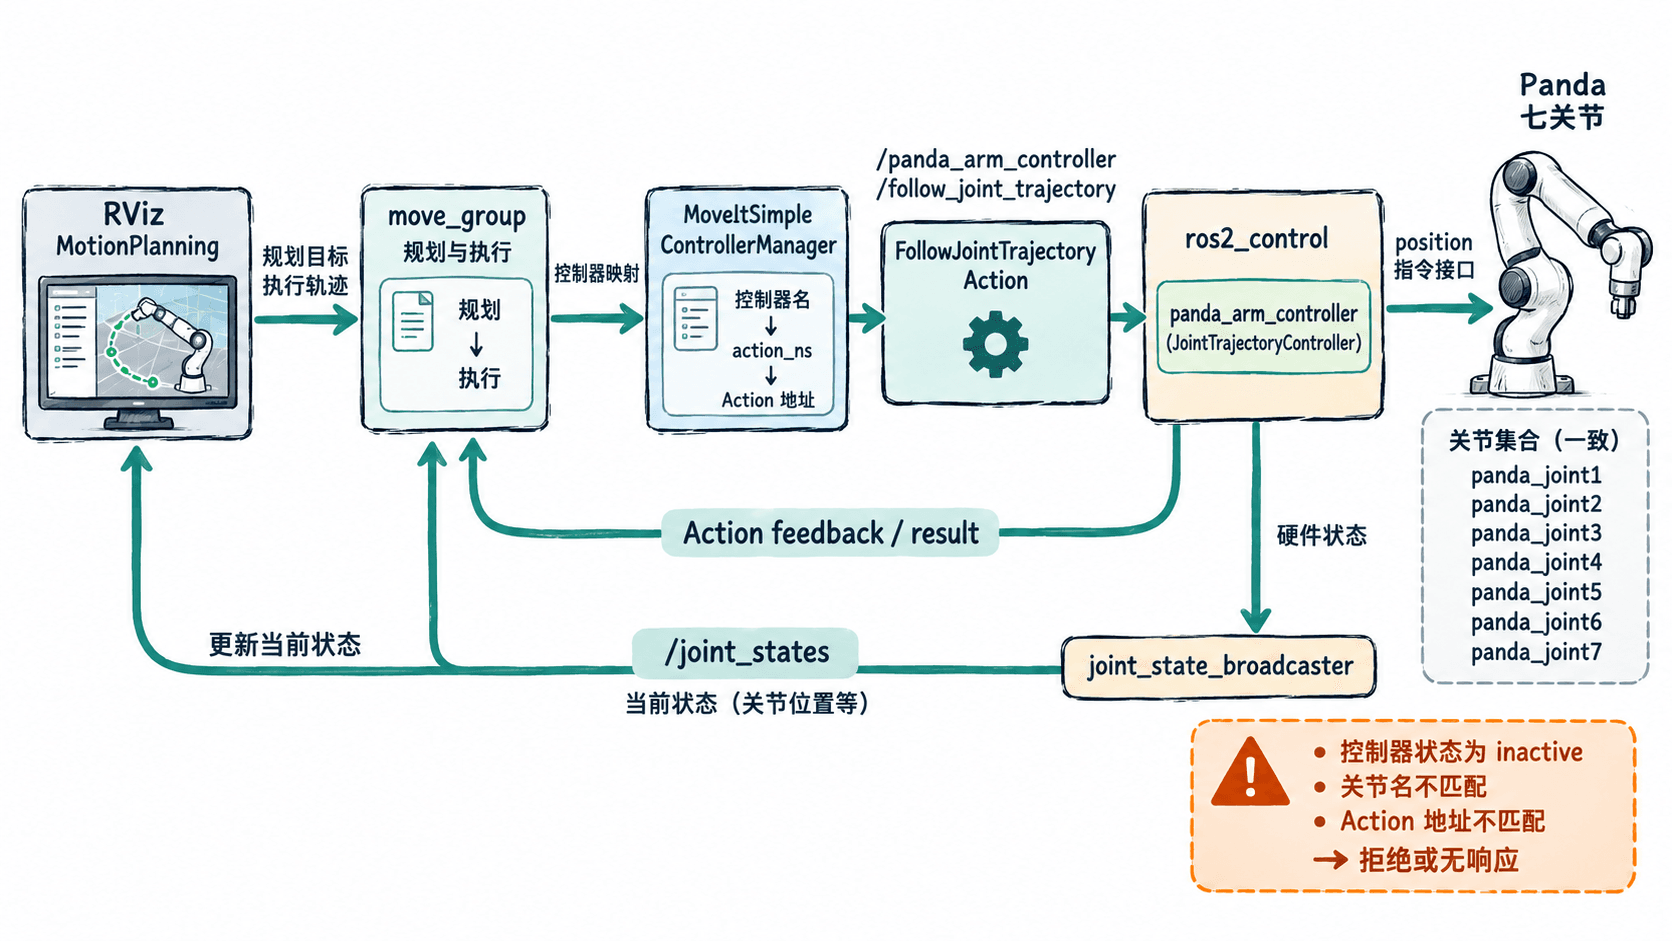
此处需要同时对齐三层:MoveIt 配置的关节集合、控制器声明的关节集合、机器人 URDF 中实际导出的关节与命令接口。Panda 手爪的 panda_finger_joint1 不属于下述七轴手臂控制器。
配置轨迹控制器
适用环境为 Ubuntu 24.04、ROS 2 Jazzy、已安装的 MoveIt 2 与 Panda 模型;先在仿真硬件上验证。机器人 URDF 的 ros2_control 部分必须向七个关节提供 position 命令接口,以及 position、velocity 状态接口。
下面是手臂部分的 config/ros2_controllers.yaml 完整配置示例,启动时交给 ros2_control_node,并通过 controller_manager 的 spawner 加载和激活两个控制器:
controller_manager:
  ros__parameters:
    update_rate: 100
    joint_state_broadcaster:
      type: joint_state_broadcaster/JointStateBroadcaster
    panda_arm_controller:
      type: joint_trajectory_controller/JointTrajectoryController

panda_arm_controller:
  ros__parameters:
    # 必须与机器人模型中的可控关节名称一致
    joints: [panda_joint1, panda_joint2, panda_joint3, panda_joint4, panda_joint5, panda_joint6, panda_joint7]
    command_interfaces: [position]
    state_interfaces: [position, velocity]
    # 拒绝少于七个关节的动作目标
allow_partial_joints_goal: false配置生效后,panda_arm_controller 应处于 active,并提供 control_msgs/action/FollowJointTrajectory 类型的 Action。update_rate: 100 表示控制器管理器目标更新频率为 100 Hz,并不保证实际硬件总能达到该频率。若硬件仅导出不同的命令接口,不能靠修改 YAML 强行要求 position 接口;必须先匹配驱动能力。
配置 MoveIt 控制器映射
在 MoveIt 配置包中设置 config/moveit_controllers.yaml。这份文件只告诉 MoveIt 到哪里发送轨迹,不会替你创建或激活 ROS 2 控制器:
trajectory_execution:
  allowed_start_tolerance: 0.01
  allowed_execution_duration_scaling: 1.2
  allowed_goal_duration_margin: 0.5

moveit_controller_manager: moveit_simple_controller_manager/MoveItSimpleControllerManager
moveit_simple_controller_manager:
  controller_names: [panda_arm_controller]
  panda_arm_controller:
    type: FollowJointTrajectory
    action_ns: follow_joint_trajectory
    default: true
    joints: [panda_joint1, panda_joint2, panda_joint3, panda_joint4, panda_joint5, panda_joint6, panda_joint7]
这里的 0.01 是起始关节状态容差,单位对转动关节为弧度;执行耗时容许值按规划时长乘以 1.2 再加 0.5 秒计算。先保留示例参数,避免为了掩盖状态不同步而盲目放宽容差。
检查 move_group 启动文件是否真正将这份 YAML 作为参数加载。例如,在已有 MoveItConfigsBuilder 对象的配置链中调用 trajectory_execution(file_path="config/moveit_controllers.yaml"),这是依赖构造器上下文的片段示例。部分 Panda 演示启动文件实际加载 gripper_moveit_controllers.yaml;仅编辑未被引用的文件不会生效。手爪控制器如果另行启用,应单独保留其映射。
检查控制器、动作与参数
启动包含 move_group、ros2_control_node、spawner 和 RViz 的 Panda 仿真演示。已安装 moveit_resources_panda_moveit_config 时,可通过 ros2 launch moveit_resources_panda_moveit_config demo.launch.py 启动;预期 RViz 显示 Panda 与 MotionPlanning 面板,启动终端持续运行。随后在同一 ROS_DOMAIN_ID 的新终端执行检查:
source /opt/ros/jazzy/setup.bash
ros2 control list_controllers
ros2 action list -t
ros2 param get /move_group moveit_controller_manager
预期输出至少包含如下信息(可能还会显示手爪控制器、其他 Action;顺序也可能不同):
panda_arm_controller[joint_trajectory_controller/JointTrajectoryController] active
joint_state_broadcaster[joint_state_broadcaster/JointStateBroadcaster] active
/panda_arm_controller/follow_joint_trajectory [control_msgs/action/FollowJointTrajectory]
String value is: moveit_simple_controller_manager/MoveItSimpleControllerManager
只有 Action 名称存在还不够:inactive 控制器不能正常执行。可用 ros2 control list_hardware_interfaces 检查七个 panda_jointN/position 命令接口是否可用、是否被控制器占用;若显示为不可用或未被占用,先排查驱动加载、控制器激活和资源冲突。
在仿真中验收执行
- 在 RViz 的
MotionPlanning面板中选择规划组panda_arm,将起点设为当前状态。确认环境无障碍,设置一个接近当前姿态、位于关节限位内的目标。 - 先点击 Plan,只预览轨迹;检查起点没有跳变,机械臂路径不穿过工作台。
- 确认使用的是仿真硬件,再点击 Execute。观察机器人姿态更新、Action 结果和
/joint_states中的七个关节状态;成功时应完成目标且无超时或容差错误。 - 如果规划成功但执行失败,按下面顺序检查,不要直接重发同一轨迹到实体机械臂。
| 现象 | 优先核对 | 修复方向 |
|---|---|---|
| 等不到 Action 服务器 | panda_arm_controller 名称与 action_ns |
核对完整地址及命名空间 |
| Action 存在但无法执行 | list_controllers 是否 active |
处理缺失接口或控制器资源冲突后激活 |
| 目标因关节不匹配被拒绝 | 双侧 joints 与 URDF |
统一七个关节名,不混入手爪关节 |
| 开始时被拒绝或执行超时 | /joint_states 时间戳、起始状态、执行时长 |
修复状态反馈与时间同步,再检查约束 |