
机器人 / 系统课时
为机械臂接入 ros2_control
为机械臂接入 ros2_control
使用 ROS 2 Jazzy 的 Panda 演示机器人,把 MoveIt 2 的关节轨迹请求接入 ros2_control。完成后,七个机械臂关节具有可用的控制接口,轨迹控制器处于活动状态,关节状态能够持续发布;整个过程只使用模拟硬件,不驱动真实电机。
学习目标
- 说清硬件接口、控制器管理器、轨迹控制器和状态发布器的职责。
- 识别 Panda 的位置命令接口与位置、速度状态接口,并核对七轴控制器参数。
- 启动模拟控制链路,检查控制器状态、接口占用和轨迹 Action。
确认环境与控制链路
以下操作适用于 Ubuntu 24.04、ROS 2 Jazzy 及其兼容的 MoveIt 2 Panda 示例包。打开终端安装所需组件;已安装者可跳过 apt 步骤。
# 载入 Jazzy 环境,安装控制框架及 Panda 示例配置
source /opt/ros/jazzy/setup.bash
sudo apt update && sudo apt install -y ros-jazzy-ros2-control ros-jazzy-ros2-controllers ros-jazzy-moveit-resources-panda-moveit-config
ros2 pkg prefix moveit_resources_panda_moveit_config
预期输出(仅列最后一条命令的输出):
<PATH><PATH> 是实际安装前缀,可能是 /opt/ros/jazzy 或工作空间的安装目录。安装命令产生的下载日志随环境变化。
move_group 将规划好的轨迹通过 FollowJointTrajectory Action 发送给 panda_arm_controller;controller_manager 按设定频率调用硬件读取、控制器更新和硬件写入。另一条链路由 joint_state_broadcaster 发布 /joint_states,供 MoveIt 状态监视器和 robot_state_publisher 使用;后者再计算 TF。
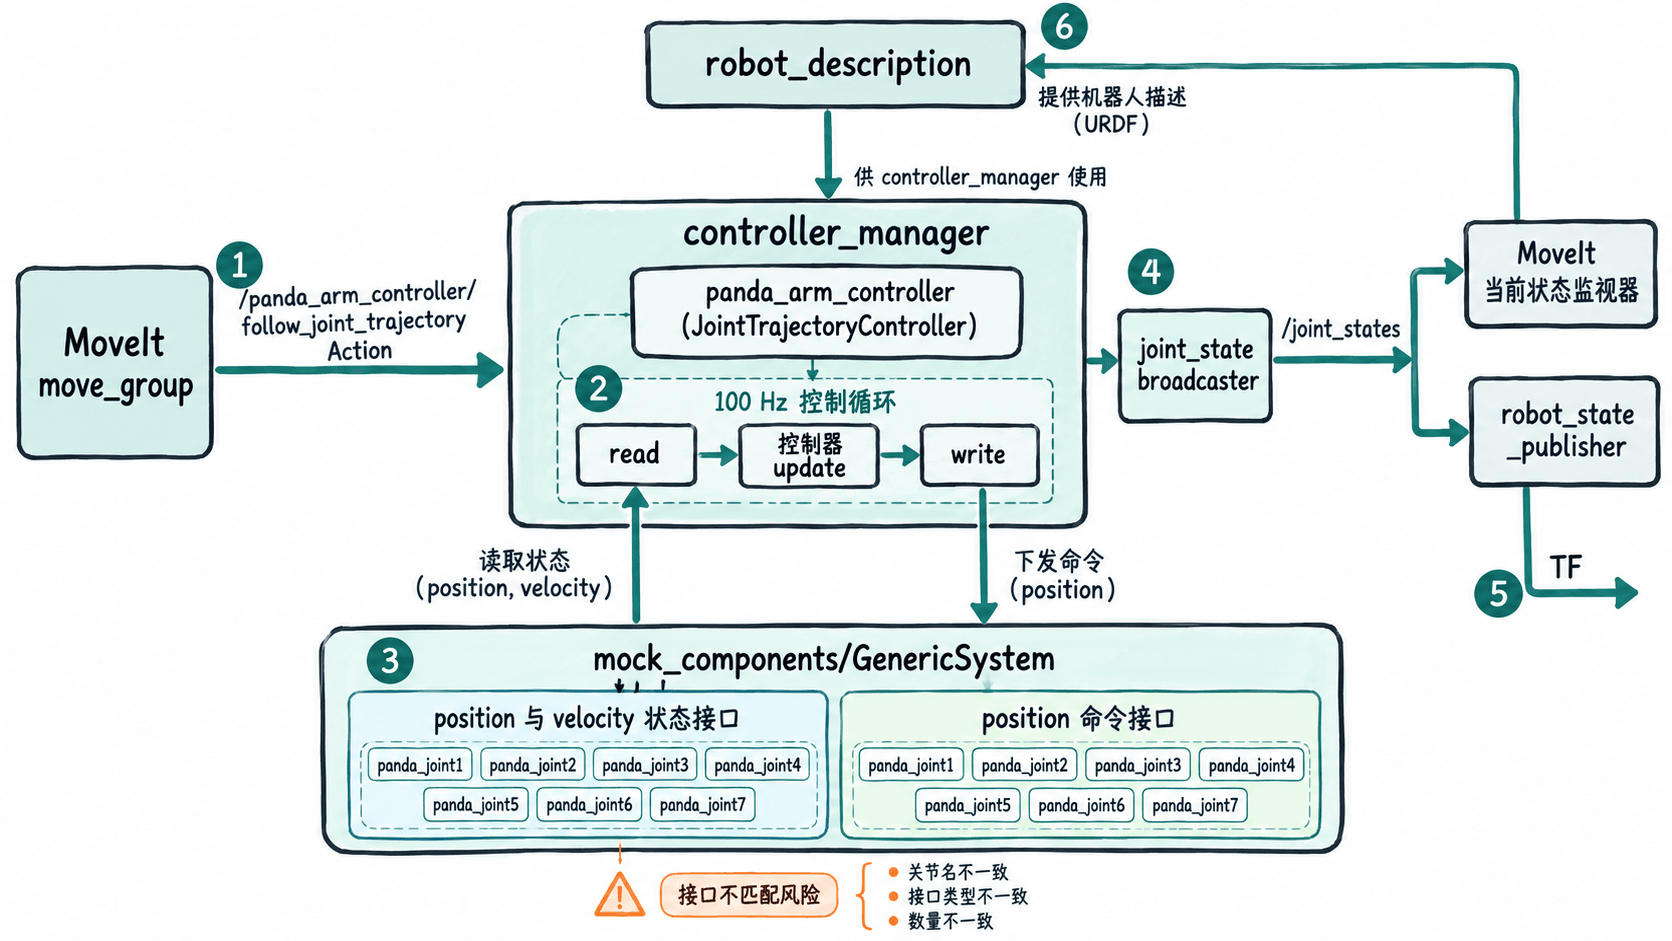
核对 URDF 中的硬件接口
ros2_control 的硬件定义写在机器人描述的 <ros2_control> 标签内。Panda 示例的 config/panda.ros2_control.xacro 已为 panda_joint1 至 panda_joint7 配好接口,并在 mock_components 模式下使用 mock_components/GenericSystem。以下是便于理解的片段示例,依赖完整 Panda URDF,其余六个关节必须有对应定义;不要用它覆盖官方配置文件。
<ros2_control name="PandaArm" type="system">
  <hardware>
    <plugin>mock_components/GenericSystem</plugin>
  </hardware>
  <!-- 片段示例:仅展示第一个关节 -->
  <joint name="panda_joint1">
    <command_interface name="position"/>
    <state_interface name="position">
      <param name="initial_value">0.0</param>
    </state_interface>
    <state_interface name="velocity"/>
  </joint>
</ros2_control>
command_interface 表示控制器可以写入的目标位置;state_interface 表示控制器可以读取的当前位置和速度。初始位置用弧度表示,必须落在对应关节限位内。模拟硬件可让状态跟随位置命令,但不会模拟电机动力学、接触或实际执行误差。
直接检查已安装配置,避免在源码工作空间和系统安装包之间看错文件:
# 确认实际使用的硬件插件及第一个关节接口
PKG_SHARE="$(ros2 pkg prefix --share moveit_resources_panda_moveit_config)"
grep -oF '<plugin>mock_components/GenericSystem</plugin>' "$PKG_SHARE/config/panda.ros2_control.xacro"
grep -oF '<joint name="panda_joint1">' "$PKG_SHARE/config/panda.ros2_control.xacro"
预期输出(匹配的两行):
<plugin>mock_components/GenericSystem</plugin>
<joint name="panda_joint1">
核对关节轨迹与状态控制器
config/ros2_controllers.yaml 的机械臂相关参数如下。配置片段示例:这是单独的机械臂和状态发布配置;原版 Panda 文件还定义了夹爪控制器,实际运行示例时保留其原有内容,不要直接用此片段覆盖整个文件。
controller_manager:
  ros__parameters:
    update_rate: 100  # 控制循环目标频率,单位 Hz
    joint_state_broadcaster:
      type: joint_state_broadcaster/JointStateBroadcaster
    panda_arm_controller:
      type: joint_trajectory_controller/JointTrajectoryController

panda_arm_controller:
  ros__parameters:
    joints: [panda_joint1, panda_joint2, panda_joint3, panda_joint4, panda_joint5, panda_joint6, panda_joint7]
    command_interfaces: [position]
    state_interfaces: [position, velocity]
七个 joints 必须与 URDF 和 MoveIt 的 panda_arm 规划组一致。panda_arm_controller 独占这七个关节的 position 命令接口,joint_state_broadcaster 只读取状态接口并发布消息,不发送运动命令。MoveIt 侧的 moveit_controllers.yaml 也要指向同名控制器及其 follow_joint_trajectory Action;Panda 演示包已提供配套设置。
启动并验证控制器
在第一个终端启动完整演示。其启动文件会加载 robot_description、运行 ros2_control_node,并通过 spawner 激活轨迹控制器与关节状态发布器;这里不需要再手工启动第二个控制器管理器。
# 显式选择模拟硬件,不连接真实机器人
source /opt/ros/jazzy/setup.bash
ros2 launch moveit_resources_panda_moveit_config demo.launch.py ros2_control_hardware_type:=mock_components
预期结果:RViz 显示 Panda 模型;终端中的控制器加载与激活完成。启动时间和进程 ID 不固定。保持该终端运行,另开一个终端核验:
source /opt/ros/jazzy/setup.bash
ros2 control list_controllers
预期输出(关键行节选,次序可能不同):
joint_state_broadcaster[joint_state_broadcaster/JointStateBroadcaster] active
panda_arm_controller[joint_trajectory_controller/JointTrajectoryController] active
接着检查资源占用、轨迹入口和状态话题的类型:
# 检查第一个关节的命令接口是否被轨迹控制器占用
ros2 control list_hardware_interfaces | grep 'panda_joint1/position'
ros2 action list -t | grep '/panda_arm_controller/follow_joint_trajectory'
ros2 topic type /joint_states
预期输出(对应三条命令,第一条返回命令与状态接口两行):
  panda_joint1/position [claimed]
  panda_joint1/position
/panda_arm_controller/follow_joint_trajectory [control_msgs/action/FollowJointTrajectory]
sensor_msgs/msg/JointState
再运行 ros2 topic echo --once /joint_states,应收到包含七个 panda_joint 名称及相应位置数组的 JointState 消息;数值与时间戳随运行状态变化。
如果控制器为 inactive,优先比较 YAML 的七个关节名称与 URDF 中的命令、状态接口,并查看 spawner 报错;如果没有 /joint_states,检查 joint_state_broadcaster 是否为 active;如果 Action 缺失,检查 panda_arm_controller 是否启动并激活。上述验收只证明模拟执行链路接通,切换真实硬件前还需独立落实速度与位置限位、碰撞检查、急停和驱动器安全联锁。