
机器人 / 系统课时
用 Setup Assistant 生成配置包
用 Setup Assistant 生成配置包
已有机械臂 URDF,却无法直接在 MoveIt 2 中规划时,可以用 Setup Assistant 补齐规划组、碰撞规则、运动学与控制器配置。本篇以 ROS 2 Jazzy 的 Panda 机械臂为例,生成可编译、可在 RViz 中验证的配置包。
学习目标
- 导入 URDF,建立规划组、虚拟关节与自碰撞配置。
- 将控制器信息写入配置,并生成 MoveIt 配置包。
- 检查 SRDF、YAML 和启动文件,构建后验证规划界面。
确认模型与启动环境
以下操作适用于 Ubuntu 24.04、ROS 2 Jazzy 与对应的 MoveIt 2 Setup Assistant。准备好已构建并完成 source 的工作空间 ~/ws_moveit2;演示模型采用官方 moveit_resources_panda_description。自己的机械臂只需改为对应的 URDF 或可解析的 xacro 文件,并替换后文的连杆、关节名称。
# 若工作空间位置不同,替换第二条 source 的路径
source /opt/ros/jazzy/setup.bash
source ~/ws_moveit2/install/setup.bash
ros2 pkg prefix moveit_setup_assistant
# 确认示例 URDF 确实存在
test -f ~/ws_moveit2/src/moveit_resources/panda_description/urdf/panda.urdf && echo "URDF 已找到"
ros2 launch moveit_setup_assistant setup_assistant.launch.py
预期结果:终端先打印 Setup Assistant 的安装前缀 <PATH> 和“URDF 已找到”,随后弹出含 Create New MoveIt Configuration Package 的向导窗口。<PATH> 随安装位置变化;缺少任一检查结果时,先确认相应软件包已安装、工作空间已构建,且终端已加载该环境。
导入模型并配置规划语义
选择 Create New MoveIt Configuration Package → Browse,打开 ~/ws_moveit2/src/moveit_resources/panda_description/urdf/panda.urdf,点击 Load Files。确认预览中的底座、七轴机械臂和夹爪都能显示;若加载的是 xacro,先确保引用的资源包和所需参数都可解析。
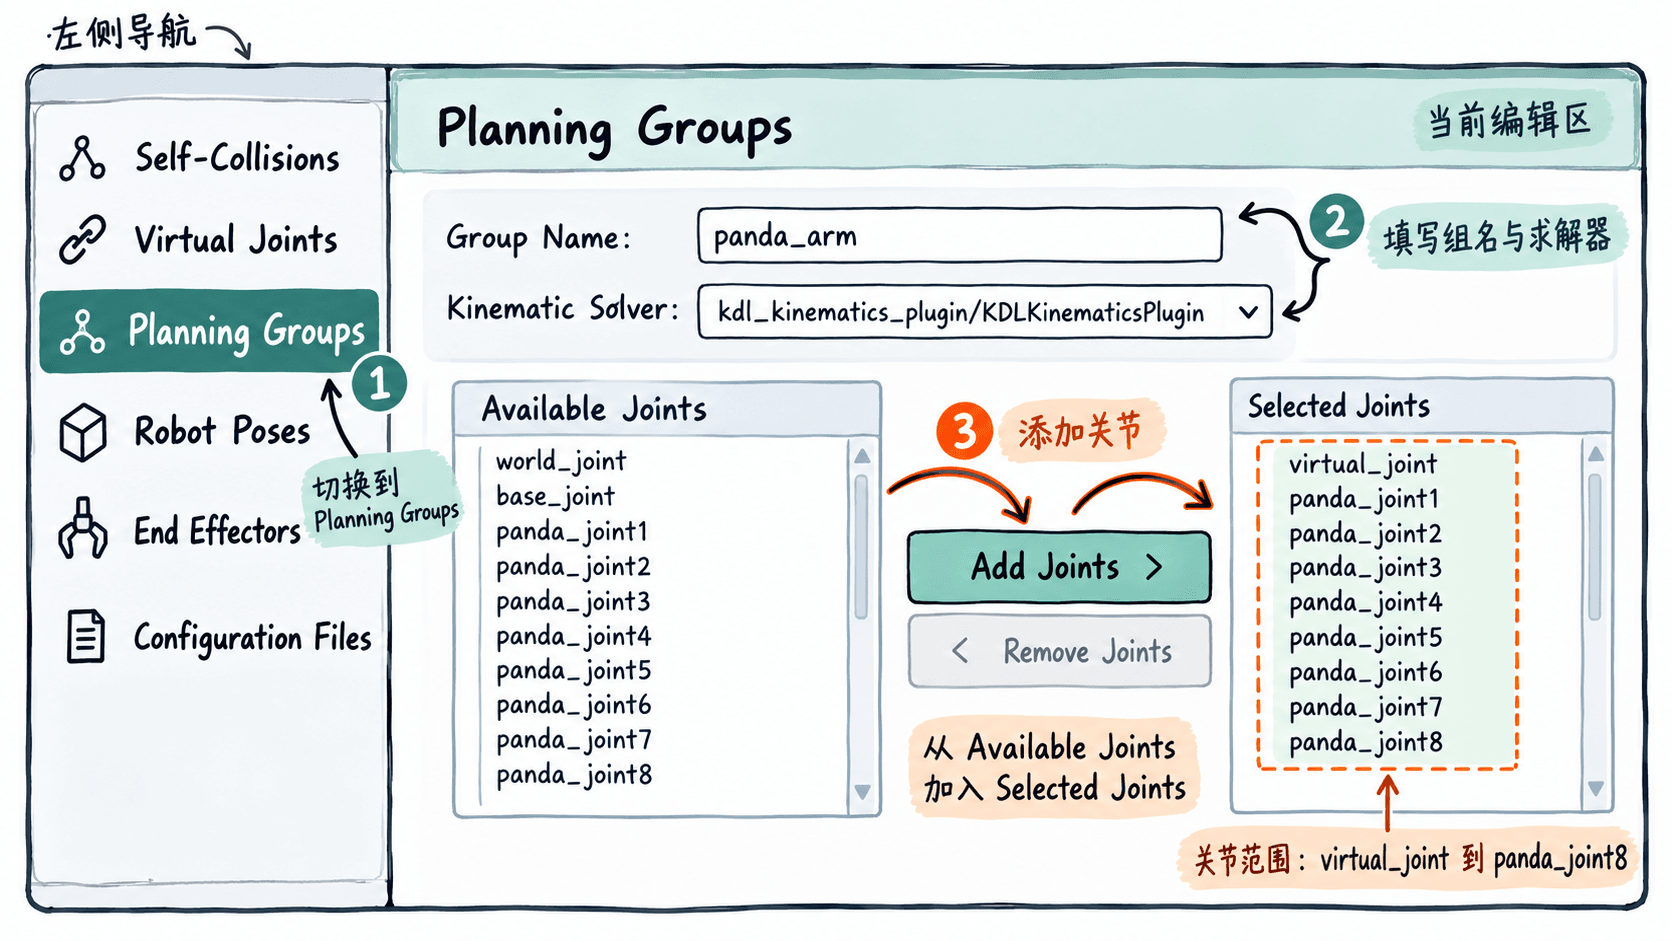
按左侧栏目依次填写:
- Self-Collisions:点击 Generate Collision Matrix。初次可采用默认约 10,000 次随机姿态采样;正式使用可提高至约 100,000 次复核。检查被禁用检测的连杆对,尤其留意夹爪与前臂,不能因为生成器自动勾选就假定任意姿态都安全。
- Virtual Joints:点击 Add Virtual Joint,设置
Joint Name=virtual_joint、Parent Frame=world、Child Link=panda_link0、Joint Type=fixed,再保存。固定底座的机械臂用fixed;移动底盘不能照抄。 - Planning Groups:新增
panda_arm,运动学求解器选kdl_kinematics_plugin/KDLKinematicsPlugin;通过 Add Joints 选择从virtual_joint到panda_joint8的连续关节列表,其中七个主动关节为panda_joint1至panda_joint7,核对后保存。新增hand组,求解器设为None,通过 Add Links 添加panda_hand、panda_leftfinger、panda_rightfinger。 - Robot Poses:为
panda_arm添加ready,七个主动关节值依次设为0、-0.785、0、-2.356、0、1.571、0.785(单位 rad);为hand添加open(panda_finger_joint1=0.035m)和close(0.0m)。另一侧手指由 mimic 关节联动。 - End Effectors:新增末端执行器,名称及组均选
hand,Parent Link=panda_link8,Parent Group留空。Panda 无需单独设置 Passive Joints。
配置执行接口与导出软件包
规划组定义“哪些关节可以规划”,控制器则决定“规划好的轨迹发给谁”。在 ros2_control URDF Modification 中,如果模型已包含正确的 ros2_control 标签,就跳过重复添加;否则按使用的硬件接口补齐,演示可采用位置命令接口及位置、速度状态接口。
在 ROS 2 Controllers 中为 panda_arm 新建 panda_arm_controller,类型选 joint_trajectory_controller/JointTrajectoryController,添加 panda_arm 的关节;夹爪可新建 hand_controller,类型选 position_controllers/GripperActionController。随后在 MoveIt Controllers 中用完全相同的名称与关节列表登记控制器:机械臂选 FollowJointTrajectory,夹爪选 Gripper Command。实际机器上必须让控制器类型、动作接口和硬件驱动一致,不能直接把仿真配置当作实机配置。
最后依次处理 Perception(未接入三维传感器则选 None)、Launch Files(保留常用默认启动文件)、Author Information(填写作者信息)。进入 Configuration Files → Browse,选择工作空间 ~/ws_moveit2/src 下的新文件夹 panda_moveit_config,点击 Generate Package。若已经存在同名包,应先备份并确认没有包名冲突,不要覆盖现有成果。
核查生成文件并构建
Setup Assistant 将 URDF 的几何与关节结构、向导中的语义设置,分别组织成描述、规划与控制配置。SRDF 并不替代 URDF:前者保存规划组、虚拟关节、命名姿态和禁用碰撞对,后者仍定义真实连杆、关节与几何。
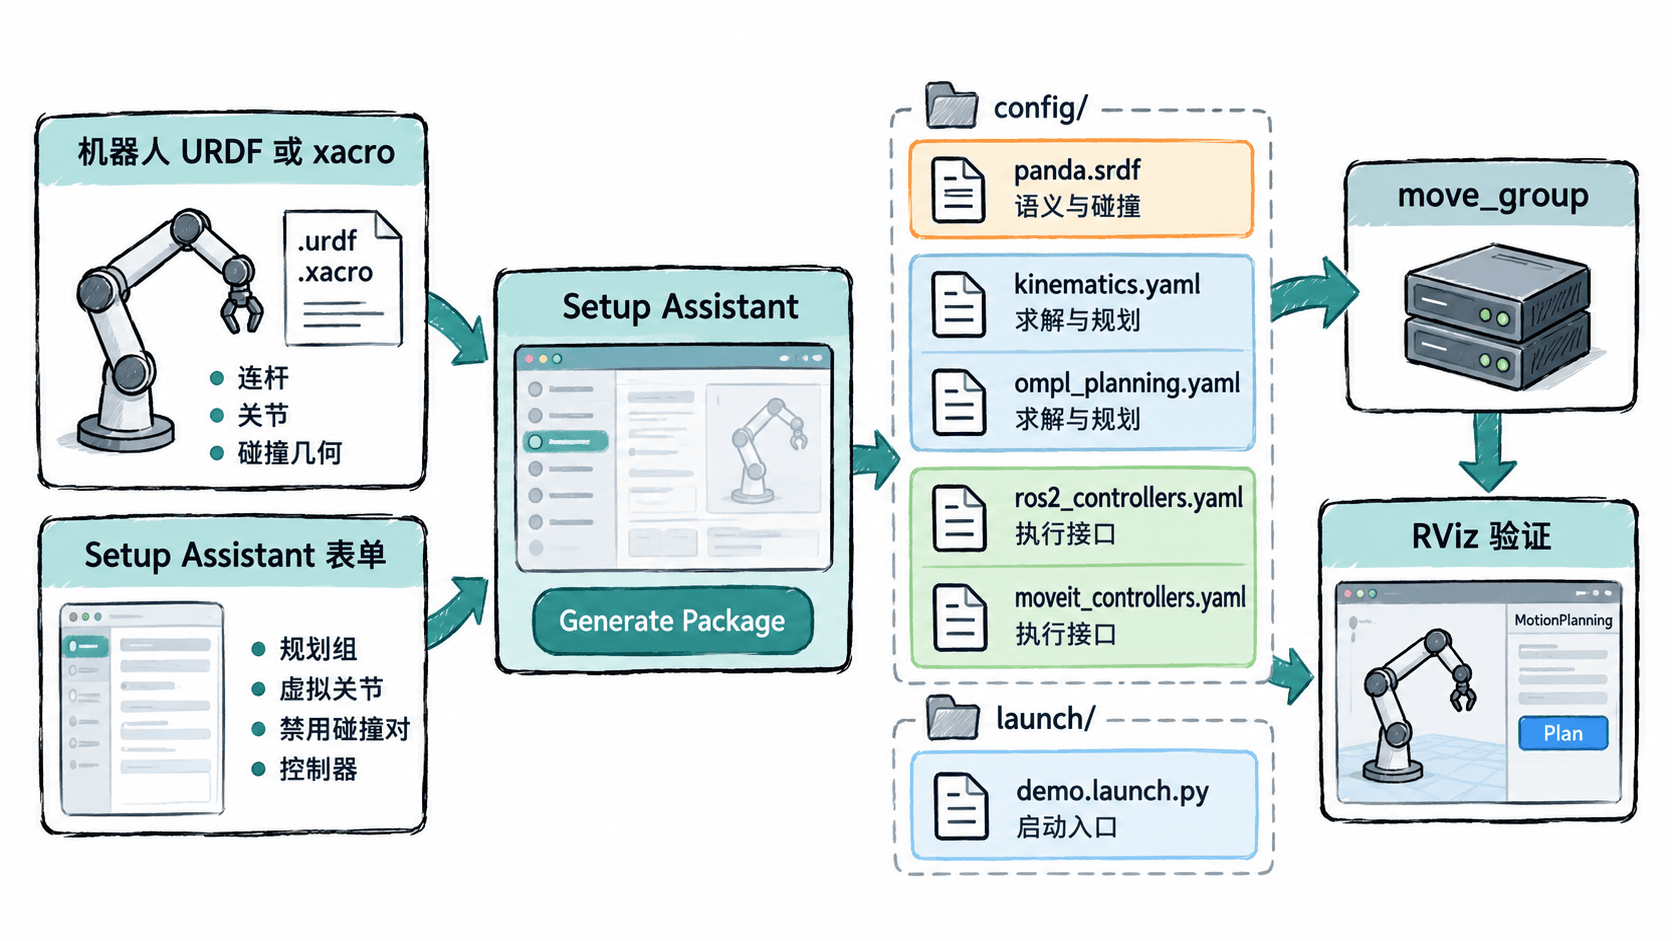
重点查看以下文件;不同 MoveIt 2 版本或勾选的功能会影响可选文件是否生成。
| 文件 | 应检查的内容 |
|---|---|
config/panda.srdf |
panda_arm、hand、virtual_joint、禁用碰撞对 |
config/kinematics.yaml |
panda_arm 对应 KDL 求解器 |
config/ompl_planning.yaml |
规划器组配置和参数 |
config/ros2_controllers.yaml、config/moveit_controllers.yaml |
两侧控制器名称、关节和接口匹配 |
launch/demo.launch.py、package.xml |
启动入口存在,包名和依赖合理 |
在新终端加载工作空间后,运行文件检查与构建:
cd ~/ws_moveit2
# 先确认生成的是 Panda 语义配置,而不是只有空包目录
test -f src/panda_moveit_config/config/panda.srdf &&
  test -f src/panda_moveit_config/config/kinematics.yaml &&
  grep -q 'group name="panda_arm"' src/panda_moveit_config/config/panda.srdf &&
  echo "关键配置齐全"
colcon build --packages-select panda_moveit_config
source install/setup.bash
ros2 pkg prefix panda_moveit_config预期结果:输出“关键配置齐全”,colcon 报告该包构建成功,ros2 pkg prefix 返回该包的安装前缀 <PATH>。若 colcon 提示找不到包,确认配置目录位于工作空间 src 下,且 package.xml 的包名是 panda_moveit_config。
在 RViz 验收与排错
# 已构建并 source 工作空间的终端
ros2 launch panda_moveit_config demo.launch.py
预期结果:RViz 打开并显示 Panda 模型与 MotionPlanning 面板;在 Planning Group 选择 panda_arm,通过目标状态选择 ready 或调整交互目标,点击 Plan 应显示候选轨迹。确认姿态与碰撞检查正常后,才考虑 Execute;演示环境的执行结果不等于真实机械臂已运动。
若无法加载模型,检查 mesh 资源包是否可被 ROS 2 找到、URDF 引用路径和 source 环境;若没有 panda_arm 或逆解失败,回查 SRDF 组名、关节链与 kinematics.yaml;若 Plan 成功但 Execute 失败,重点核对两个控制器配置中的名称、关节列表及动作服务是否存在。底座坐标系异常时,还要检查 world 到 panda_link0 的 TF 发布:仅在 SRDF 声明虚拟关节不会自动补齐运行时所有 TF。配置包通过这些检查后,才具备继续添加障碍物并调试避障规划的基础。