
机器人 / 系统课时
初始化 MoveGroupInterface 客户端
初始化 MoveGroupInterface 客户端
用一个可运行的 ROS 2 Jazzy C++ 节点接入 Panda 规划组,确认 MoveIt 已加载机器人模型,并读出规划参考帧和末端连杆。本例只完成客户端初始化与信息核验,不向机械臂下发运动指令。
学习目标
- 创建包含
rclcpp与moveit_ros_planning_interface依赖的 C++ 软件包。 - 使用独立执行器线程初始化
MoveGroupInterface。 - 读取
panda_arm的规划参考帧、末端连杆,并定位常见连接失败。
创建 C++ 软件包
操作环境为 Ubuntu 24.04、ROS 2 Jazzy 和 MoveIt 2。以下假设尚未创建 ~/moveit_ws/src/moveit_probe,在新终端一次性安装依赖并创建包:
source /opt/ros/jazzy/setup.bash
sudo apt update
sudo apt install -y ros-jazzy-moveit ros-jazzy-moveit-resources-panda-moveit-config python3-colcon-common-extensions
mkdir -p ~/moveit_ws/src
cd ~/moveit_ws/src
ros2 pkg create --build-type ament_cmake --dependencies rclcpp moveit_ros_planning_interface --node-name moveit_probe moveit_probe
预期结果:出现 ~/moveit_ws/src/moveit_probe/,其中包含 package.xml、CMakeLists.txt 和 src/moveit_probe.cpp。--node-name 会生成可执行目标及安装规则,两个依赖会写入包清单和构建配置;不要再次对同名目录运行创建命令。
理解节点、执行器与规划组
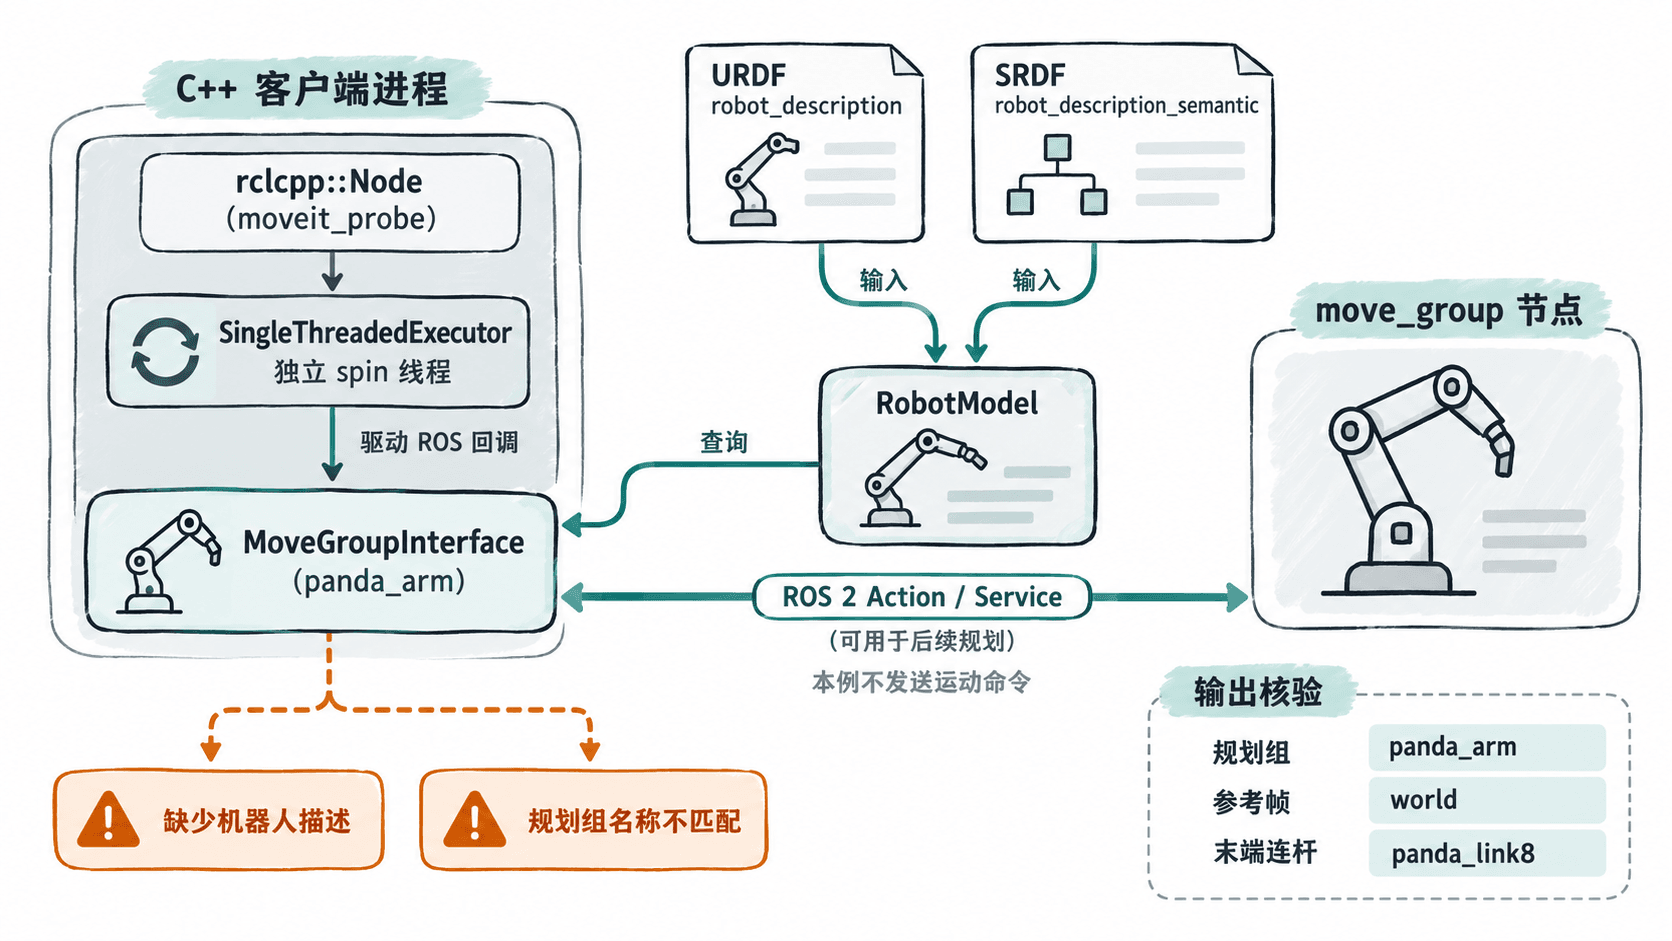
MoveGroupInterface 是客户端对象,不是独立的规划器。构造时传入 ROS 2 节点和 SRDF 中已有的规划组名 panda_arm,它会读取机器人描述,并准备与 move_group 交互的 ROS 2 接口。后续规划由服务端处理,本例不调用 plan() 或 execute()。
SingleThreadedExecutor 在另一线程持续 spin(),使订阅、服务和动作相关回调能够被处理。getPlanningFrame() 返回机器人模型的规划参考帧;getEndEffectorLink() 返回该组关联的末端连杆。它们读取的是已加载模型的信息,并不是一次规划请求的返回值。
编写初始化程序
把生成的 src/moveit_probe.cpp 完整替换为以下代码。Panda 示例 SRDF 使用 panda_arm;换成自己的机器人时,必须同步改成实际规划组名。
#include <exception>
#include <memory>
#include <thread>
#include <rclcpp/rclcpp.hpp>
#include <moveit/move_group_interface/move_group_interface.hpp>

int main(int argc, char** argv)
{
  rclcpp::init(argc, argv);
  auto node = std::make_shared<rclcpp::Node>(
      "moveit_probe",
      rclcpp::NodeOptions().automatically_declare_parameters_from_overrides(true));

  rclcpp::executors::SingleThreadedExecutor executor;
  executor.add_node(node);
  // 让机器人描述等 ROS 回调在后台持续被处理
  std::thread spin_thread([&executor]() { executor.spin(); });

  int exit_code = 0;
  try
  {
    // 规划组名称来自 Panda 的 SRDF,不是自定义节点名
    moveit::planning_interface::MoveGroupInterface group(node, "panda_arm");
    RCLCPP_INFO(node->get_logger(), "Group: %s", group.getName().c_str());
    RCLCPP_INFO(node->get_logger(), "Planning frame: %s",
                group.getPlanningFrame().c_str());

    const auto& eef = group.getEndEffectorLink();
    if (eef.empty())
      RCLCPP_WARN(node->get_logger(), "End-effector link is empty; check SRDF");
    else
      RCLCPP_INFO(node->get_logger(), "End-effector link: %s", eef.c_str());
  }
  catch (const std::exception& e)
  {
    RCLCPP_ERROR(node->get_logger(), "Initialization failed: %s", e.what());
    exit_code = 1;
  }

  // 先结束回调线程,再关闭 ROS,避免线程访问失效的资源
  executor.cancel();
  spin_thread.join();
  rclcpp::shutdown();
  return exit_code;
}
预期结果:在 Panda 演示后端正常运行时,程序可读取 panda_arm、world 和 panda_link8;没有识别到末端连杆时会给出警告。代码不设置目标,也不会移动机器人。
构建、运行与核验
回到工作空间构建,生成的 CMakeLists.txt 已包含 ament_target_dependencies 和目标安装规则,无需再手写第二个可执行目标:
cd ~/moveit_ws
source /opt/ros/jazzy/setup.bash
colcon build --packages-select moveit_probe
source install/setup.bash
ros2 pkg executables moveit_probe
预期输出(构建成功后的最后一条命令):
moveit_probe moveit_probe打开终端 A,启动包含 move_group、机器人描述和 RViz 的 Panda 演示配置,并保持运行:
source /opt/ros/jazzy/setup.bash
ros2 launch moveit_resources_panda_moveit_config demo.launch.py
预期结果:RViz 显示 Panda 模型,move_group 节点已启动。等待场景初始化完成后再执行客户端;该启动命令会持续运行,而非立即退出。
打开终端 B,运行刚构建的节点:
source /opt/ros/jazzy/setup.bash
source ~/moveit_ws/install/setup.bash
ros2 run moveit_probe moveit_probe预期输出(关键日志节选,<TIME> 是随运行变化的时间戳,MoveIt 自身还会输出初始化日志):
[INFO] [<TIME>] [moveit_probe]: Group: panda_arm
[INFO] [<TIME>] [moveit_probe]: Planning frame: world
[INFO] [<TIME>] [moveit_probe]: End-effector link: panda_link8
处理常见初始化问题
- 找不到机器人描述:若出现
Could not find parameter robot_description或等待超时,先用ros2 node list检查/move_group是否存在,并用ros2 topic list检查/robot_description、/robot_description_semantic。确认终端 A 未退出,两个终端的ROS_DOMAIN_ID一致。 - 规划组无效:
panda_arm来自 Panda 的 SRDF,不能直接照搬其他机器人的manipulator。查看当前配置的robot_description_semantic或 SRDF,核对<group name="panda_arm">;如果使用自定义机器人,要使用自己的组名。 - 末端连杆为空:检查 SRDF 的末端执行器关联关系及规划链末端。Panda 示例通常返回
panda_link8;不要把夹爪组hand直接当成七轴机械臂规划组。 - 节点卡在初始化阶段:确认演示环境能够发布机器人描述,且
spin_thread正在执行;不要在等待 MoveIt 接口时把唯一的执行线程阻塞住。
当程序能稳定输出三项信息且正常退出,说明 C++ 客户端已获得对应规划组的机器人模型信息,可以在此基础上继续设置目标与发起规划;它本身不代表轨迹规划或控制器执行已经通过验收。