
智能制造与工业软件 / 系统课时
将不同协议地址映射为标准点位
将不同协议地址映射为标准点位
同一台设备的温度与运行状态,可能分别来自 Modbus 寄存器和 OPC UA 节点。本课建立协议地址到业务点位的映射规则,统一类型、单位与标识,使下游在设备改地址或 OPC UA 索引变化后仍能识别同一个测点。
学习目标
- 为设备和测点制定稳定的
deviceId、pointCode与pointId。 - 正确解释 Modbus 寄存器偏移与 OPC UA 节点身份,并确定类型及单位。
- 运行归一化示例,验证比例换算、布尔值和错误输入的处理方式。
先定义不会随连接变化的业务身份
以产线上的 Machine01 为例,设备身份不使用 IP、网关连接名或 OPC UA 节点地址。建议使用全厂唯一的 deviceId,再为设备内部每个测点分配唯一且稳定的 pointCode。两者组成 pointId,例如 Machine01.temperature。
| 标准点位 | 业务含义 | 标准类型 | 单位 |
|---|---|---|---|
Machine01.temperature |
设备温度 | float |
°C |
Machine01.running |
设备是否运行 | bool |
无 |
点位编码表达业务含义,尽量不包含寄存器号或协议名。现场设备从 Modbus 改接 OPC UA 时,只修改来源映射,不改变 pointId;若传感器含义从轴承温度变为炉膛温度,则应新建点位,不能复用旧编码掩盖语义变化。
把协议定位信息和解码规则成对保存
映射表至少记录连接器标识、协议地址、原始类型、转换规则、标准点位和单位。以下是教学示例,地址与类型均须以真实设备点表核对。
| 来源 | 协议定位 | 解码与映射 |
|---|---|---|
Modbus,mb-m01 |
功能码 03,Holding 寄存器 PDU 偏移 0 |
按有符号 16 位整数解释,乘 0.1,映射 Machine01.temperature |
OPC UA,ua-line-a |
命名空间 URI urn:example:line-a;字符串标识符 Machine01.Running |
按 Boolean 读取,映射 Machine01.running |
Modbus 设备手册常把第一个 Holding 寄存器标为 40001,但功能码 03 的请求地址从 0 开始;部分手册使用另一套编号,不能直接将纸面编号作为请求偏移。单寄存器是 16 位,若点表注明 Float32,还必须规定连续两个寄存器的字序,不能套用这里的整数换算。
OPC UA 的 ns=2;s=Machine01.Running 中,2 是当前服务端 NamespaceArray 的索引,不是持久业务键。连接或重连时,用已配置的命名空间 URI 查出当前索引,再组合字符串标识符定位节点;标识符及 URI 均需保留大小写。
看清两路原始值如何变成统一点位
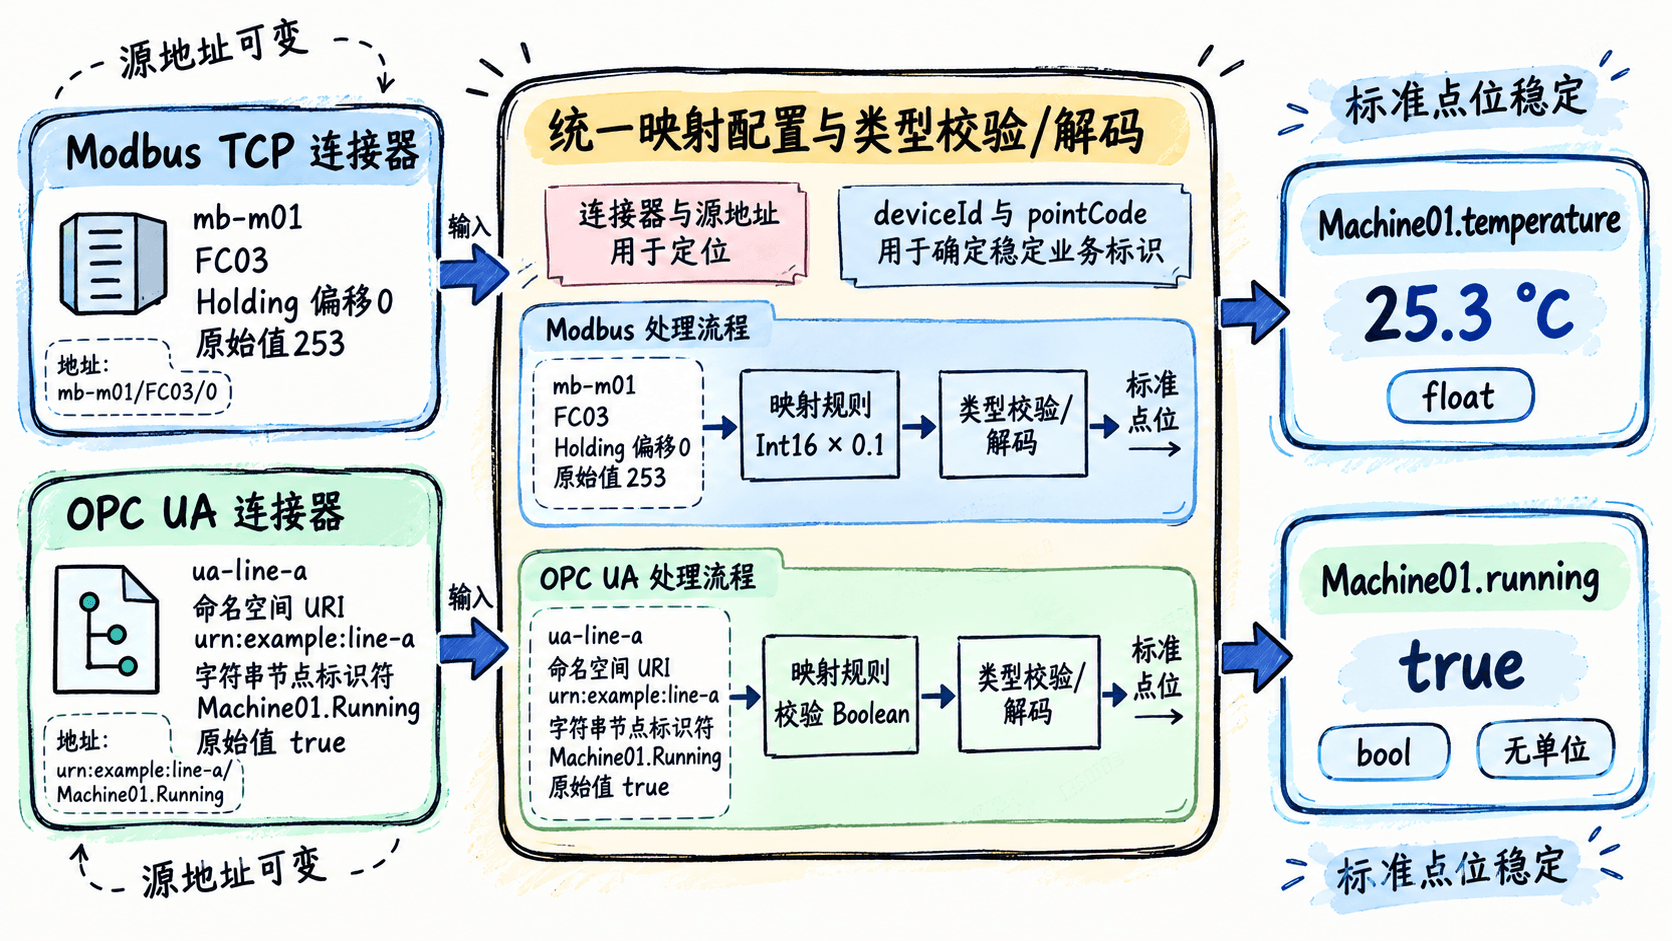
建议将映射配置与实时采样分离:采集器负责得到原始值,映射器负责定位、解码和生成标准字段,发布器再附加采样时间与质量状态。这样换驱动或修改设备 IP 时,不需要改写消费者对 pointId 的查询逻辑。
运行一个可验证的归一化示例
以下 Python 3 示例使用模拟采样值,不连接真实 PLC 或 OPC UA 服务器。字典键是本项目定义的“连接器标识+源定位”;它不是任何协议库的内置 API。
import json

# 用连接器标识与源地址定位,避免把 IP 写进业务主键
MAPPINGS = {
    ("mb-m01", "holding", 0): {
        "deviceId": "Machine01", "pointCode": "temperature",
        "valueType": "float", "unit": "°C", "decode": "int16_x0.1",
    },
    ("ua-line-a", "urn:example:line-a", "Machine01.Running"): {
        "deviceId": "Machine01", "pointCode": "running",
        "valueType": "bool", "unit": None, "decode": "boolean",
    },
}

def normalize(source_key, raw):
    cfg = MAPPINGS[source_key]  # 未登记的地址必须报错,不可默认为 0
    if cfg["decode"] == "int16_x0.1":
        if type(raw) is not int or not 0 <= raw <= 65535:
            raise ValueError("Modbus 寄存器值必须为 0..65535 的整数")
        # 将16位寄存器内容按有符号二进制补码解释
        signed = raw - 65536 if raw >= 32768 else raw
        value = round(signed * 0.1, 1)
    else:
        if type(raw) is not bool:
            raise ValueError("OPC UA 运行状态必须是布尔值")
        value = raw
    return {
        "pointId": f'{cfg["deviceId"]}.{cfg["pointCode"]}',
        "deviceId": cfg["deviceId"],
        "pointCode": cfg["pointCode"],
        "value": value,
        "valueType": cfg["valueType"],
        "unit": cfg["unit"],
    }

# 模拟驱动读到的原始值,不需要连接真实设备
samples = [
    (("mb-m01", "holding", 0), 253),
    (("ua-line-a", "urn:example:line-a", "Machine01.Running"), True),
]
for source_key, raw in samples:
    print(json.dumps(normalize(source_key, raw), ensure_ascii=False))
预期输出:
{"pointId": "Machine01.temperature", "deviceId": "Machine01", "pointCode": "temperature", "value": 25.3, "valueType": "float", "unit": "°C"}
{"pointId": "Machine01.running", "deviceId": "Machine01", "pointCode": "running", "value": true, "valueType": "bool", "unit": null}
用边界测试避免映射静默出错
核对映射时至少执行三项测试:把示例温度原始值 253 换成 65286,应得到 -25.0 °C,验证有符号解码;把运行状态 True 换成整数 1,应抛出 ValueError,不能让 Python 将整数和布尔值混用;把寄存器偏移 0 换成 1,应产生 KeyError,不能误写到邻近测点。
上线时还要检查同一 deviceId + pointCode 是否被两个有效来源同时写入。如果存在 Modbus 与 OPC UA 双路采集,明确主备优先级和切换条件;不要仅靠“最后到达的值”覆盖。映射配置应有版本并持久保存,重连后重新解析 OPC UA 的命名空间索引,复查点位的数据类型、单位及量程,再恢复发布。